Реализация конфигурации с помощью UaExpert
Для проверки подключения к серверу RoboDK OPC UA можно использовать программное обеспечение UaExpert.
Бесплатную версию программного обеспечения UaExpert можно скачать с веб-сайта Unified Automation: https://www.unified-automation.com/downloads/opc-ua-clients.html.
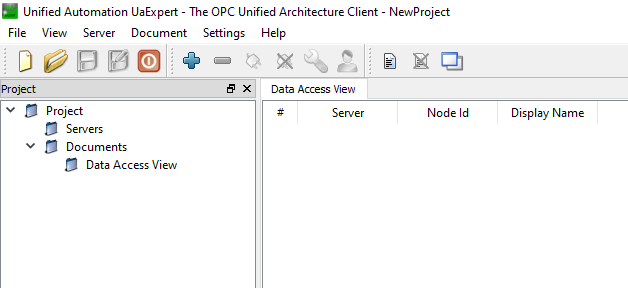
Добавление сервера UaExpert
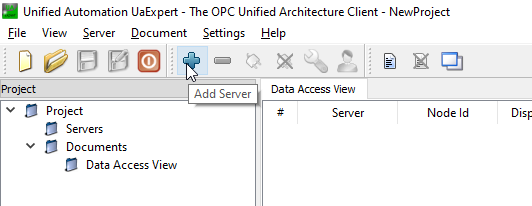
Запустите программу UaExpert и нажмите кнопку «+», чтобы добавить сервер RoboDK OPC UA.
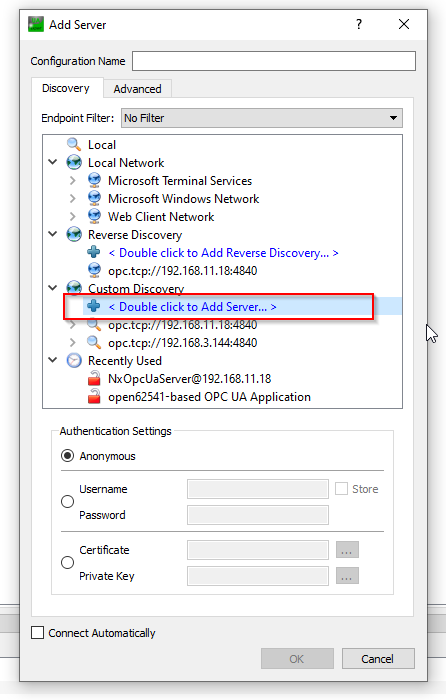
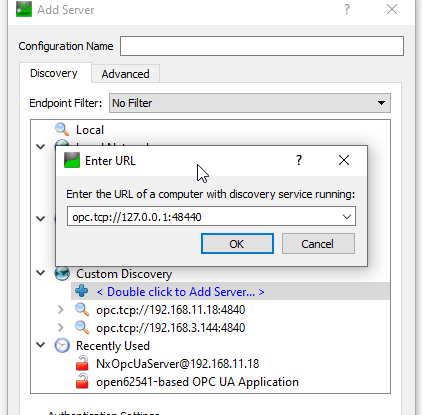
Разверните раздел «Custom Discovery» и выберите опцию <Double clicks to Add Server.>, чтобы добавить сервер RoboDK OPC UA.
Введите URL-адрес сервера OPC UA — opc.tcp://127.0.0.1:48440, который вы настроили на предыдущем шаге.
Подключите сервер OPC UA с уровнем безопасности «None».
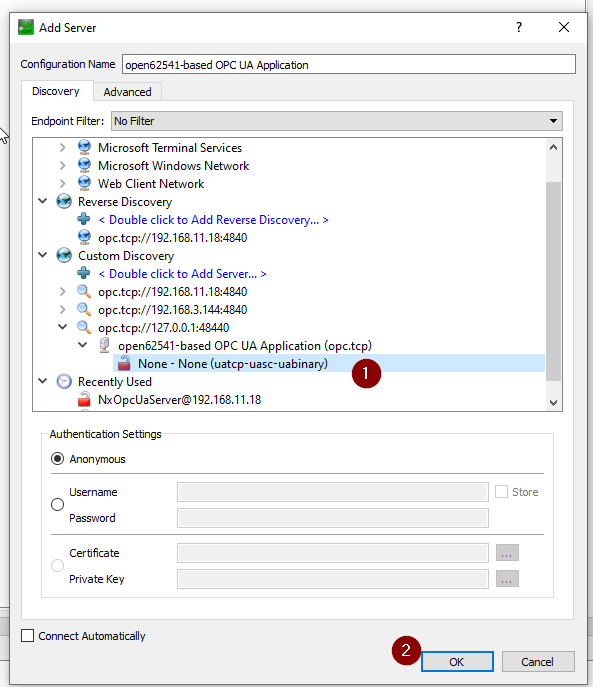
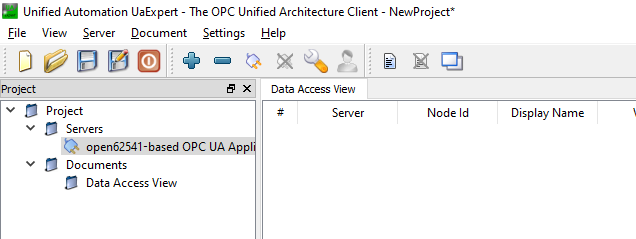
Сервер настроен.
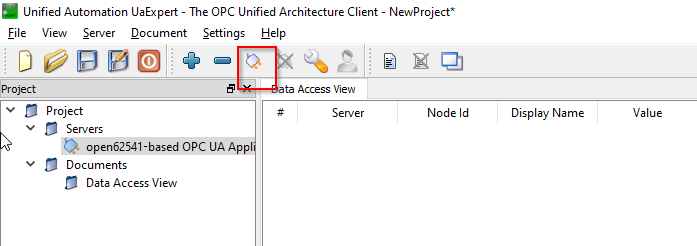
Подключитесь к серверу:
Теперь вы можете подключиться к серверу RoboDK OPC UA из UaExpert.
После установления соединения вы увидите узлы и методы.
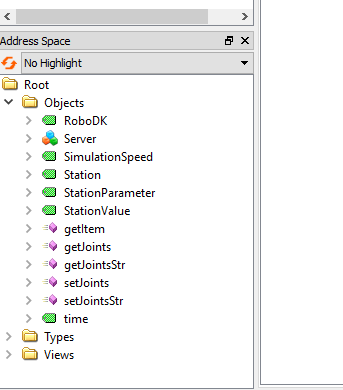
Узлы сервера
Внутри сервера RoboDK OPC UA имеются некоторые узлы, позволяющие обмениваться базовой информацией о вашей станции.
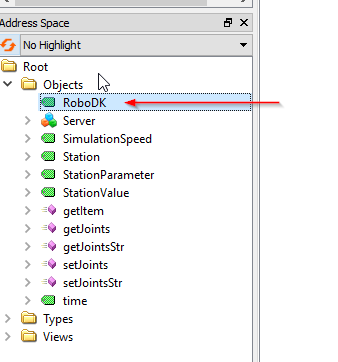
RoboDK
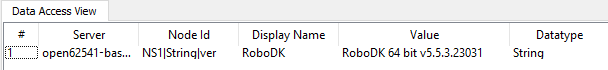
Узел RoboDK — это узел, который предоставляет информацию о текущей версии вашего программного обеспечения RoboDK.
В данном примере использовалась версия RoboDK 64-разрядная v5.5.3.23031.
SimulationSpeed
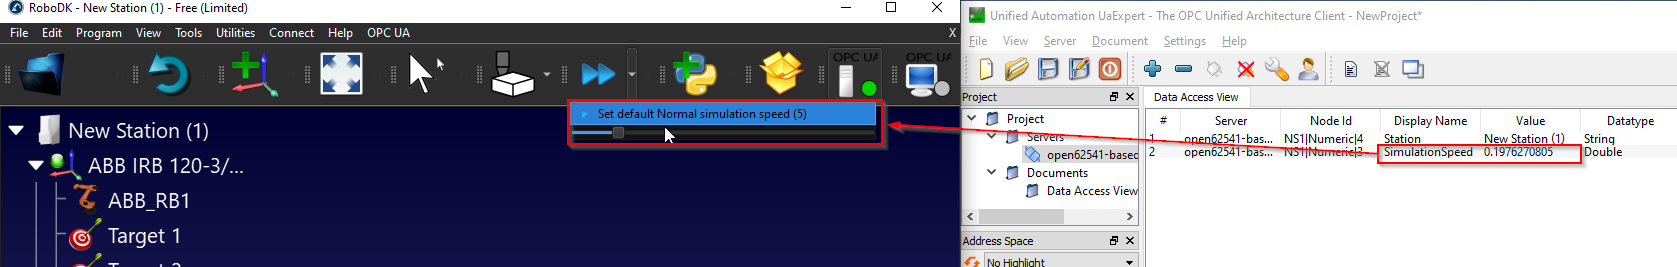
Узел «Скорость моделирования» отображает фактическую скорость моделирования и позволяет пользователю переопределить текущую скорость моделирования.
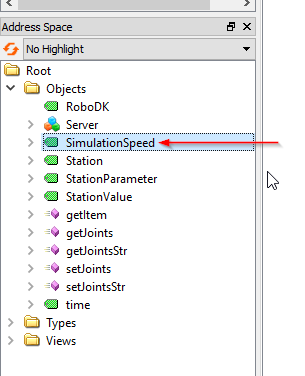
Значение узла привязано к положению ползунка скорости моделирования.
Текущие данные о моделировании можно считывать из этого узла, а также перезаписать скорость моделирования.
Станция
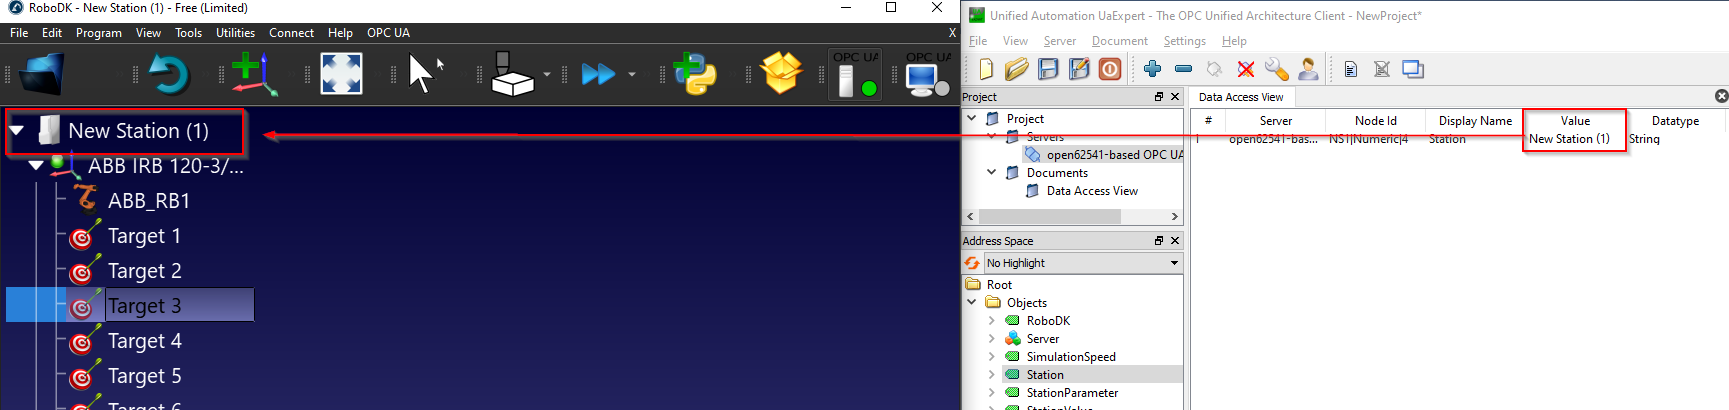
Узел «Станция» — это узел, который позволяет пользователю получить текущее название станции в RoboDK.
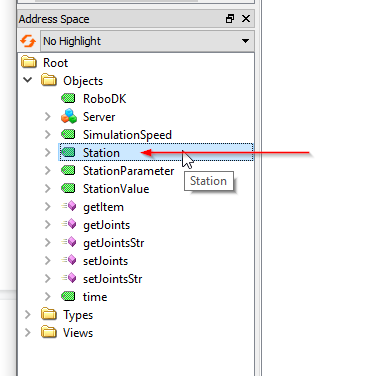
Как показано ниже, узел «Станция» привязан к вашему «Имени станции» в RoboDK.
Параметры станции/Значение станции
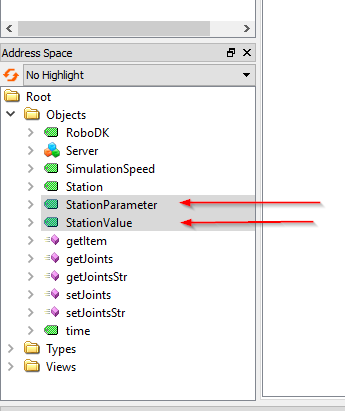
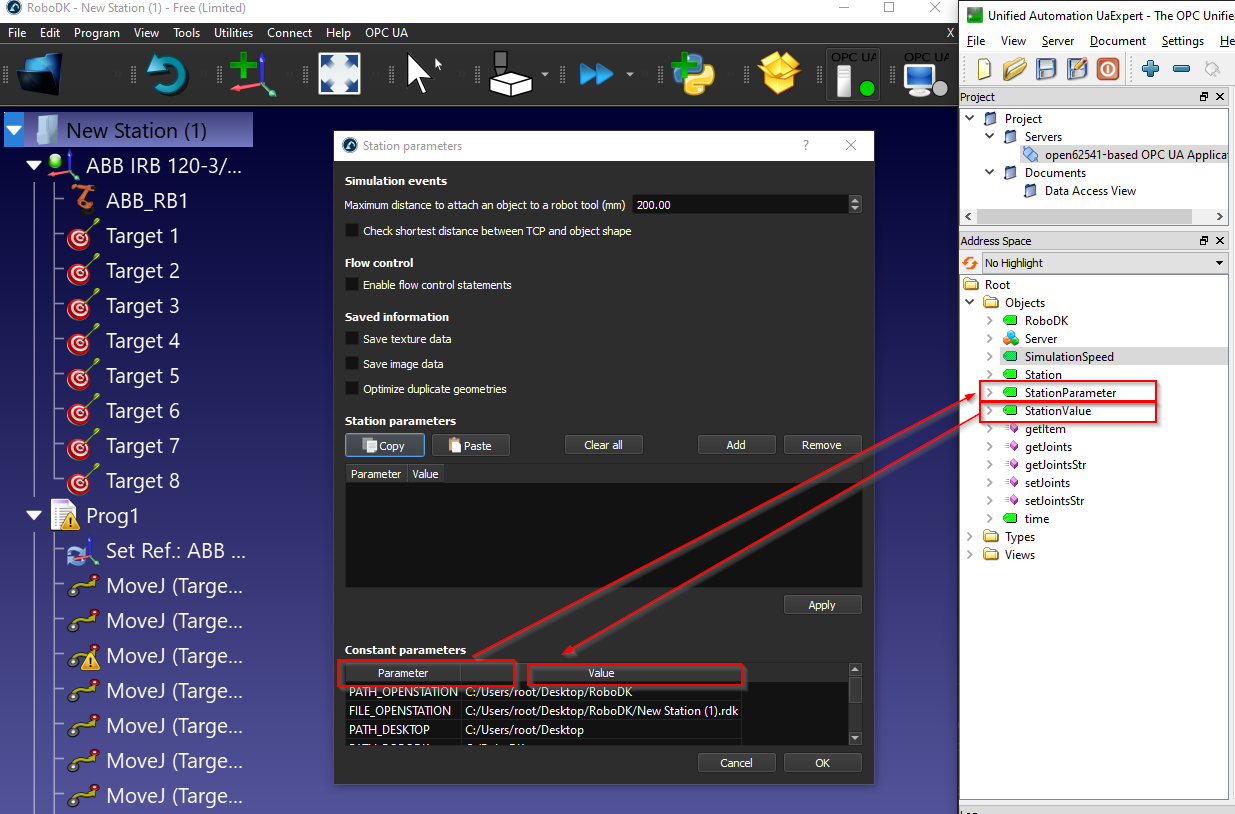
Узлы «Параметр станции» и «Значение станции» представляют собой пару узлов, позволяющую пользователю получать или устанавливать любые параметры внутри вашей станции. Сервер RoboDK OPC UA будет непрерывно отслеживать фактическое значение «StationParameter» и возвращать значение этого «StationParameter» через узел «Значение станции».
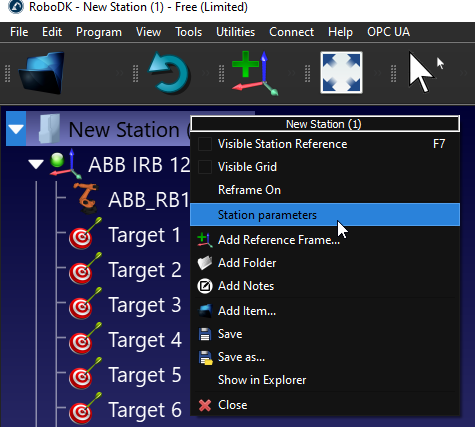
Вы можете просмотреть параметры станции, щелкнув правой кнопкой мыши по станции RoboDK > «Параметры станции».
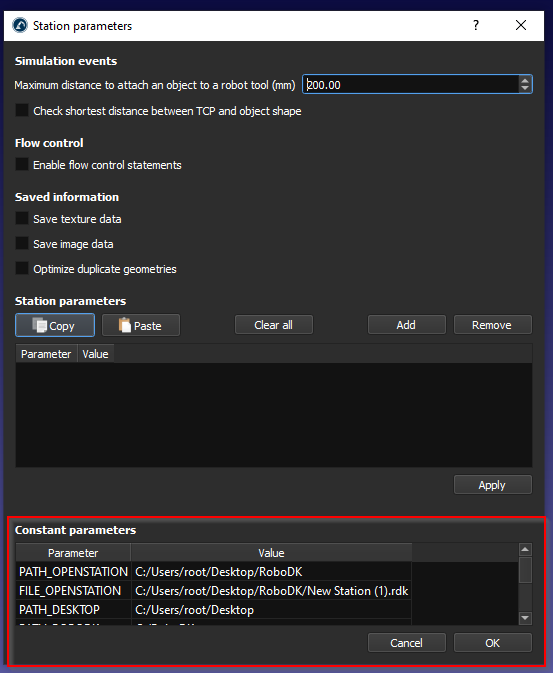
В поле «Постоянные параметры» отображаются параметры станции по умолчанию и их значения.
Параметр станции указан в поле «Parameter», а значение станции — в поле «Value».
Кроме того, вы можете создать собственные параметры, нажав кнопку «Добавить».
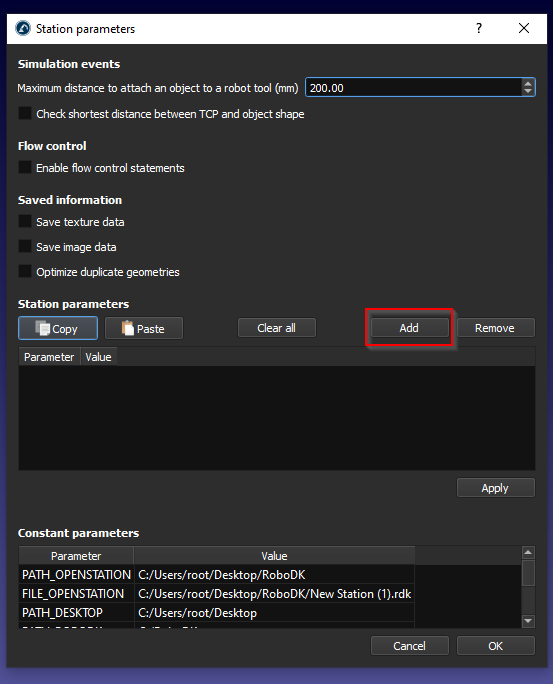
Добавлен новый параметр станции.
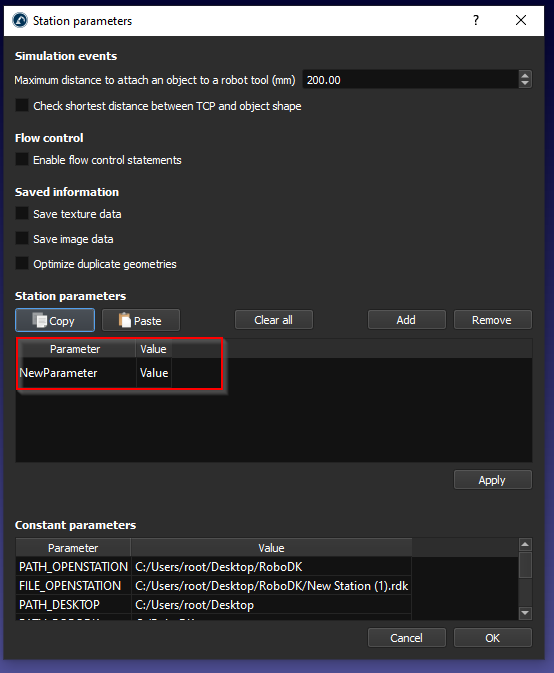
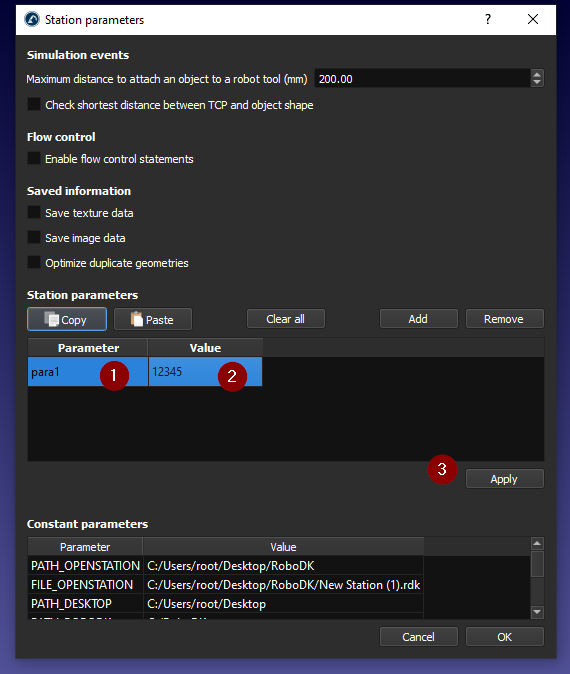
Введите название параметра и его значение, затем нажмите «Применить», чтобы сохранить его.
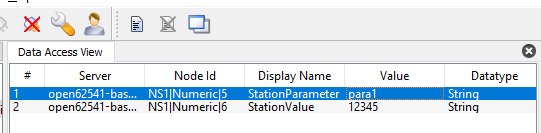
Вы также можете получить собственный параметр станции.
Время
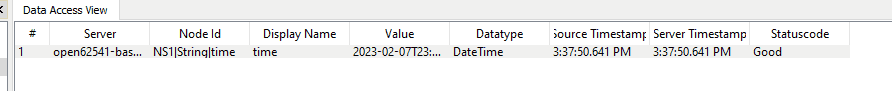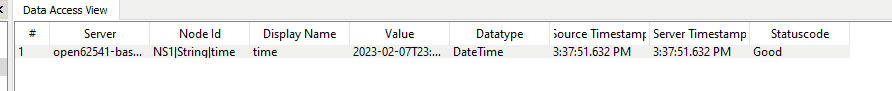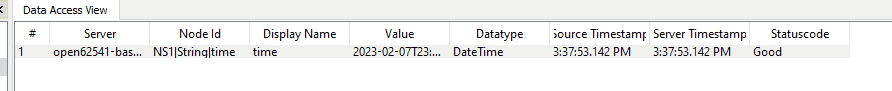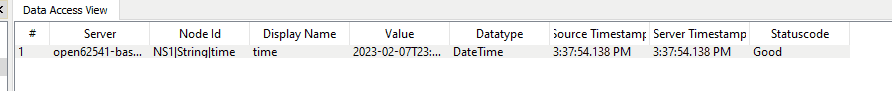
Узел «Время» — это узел, позволяющий получить текущее время станции RoboDK.
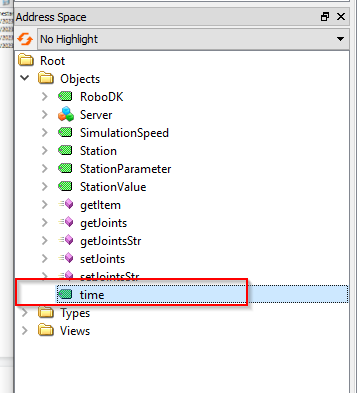
Возвращается значение в формате DataTime.
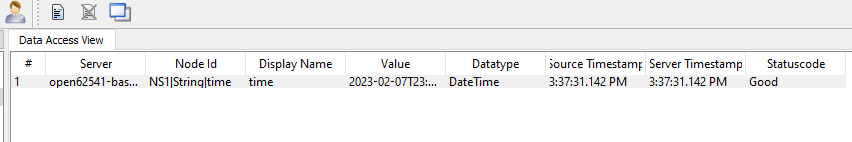
Этот узел обновляется непрерывно.
Методы « »
Сервер RoboDK OPC UA также предоставляет ряд методов, позволяющих пользователю динамически получать доступ к данным станции RoboDK.
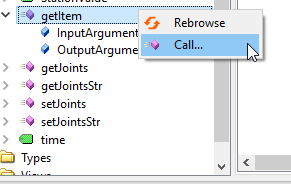
Для выполнения метода достаточно щелкнуть правой кнопкой мыши по методу и выбрать «Call» (Вызов).
getItem
getItem — это метод, позволяющий пользователю получить указатель на ваш элемент.
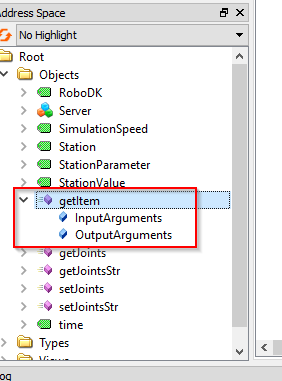
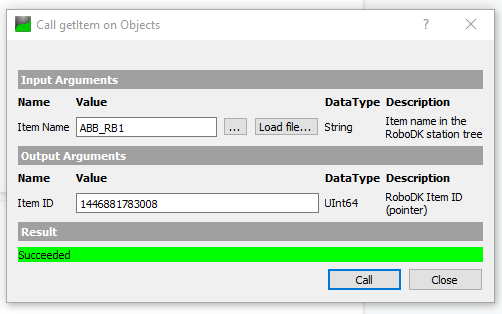
В качестве входных аргументов требуется имя устройства; под именем устройства можно понимать название вашей станции, название робота и т. д. Идентификатор элемента (Item ID) является выходным аргументом, возвращающим указатель на данное устройство.
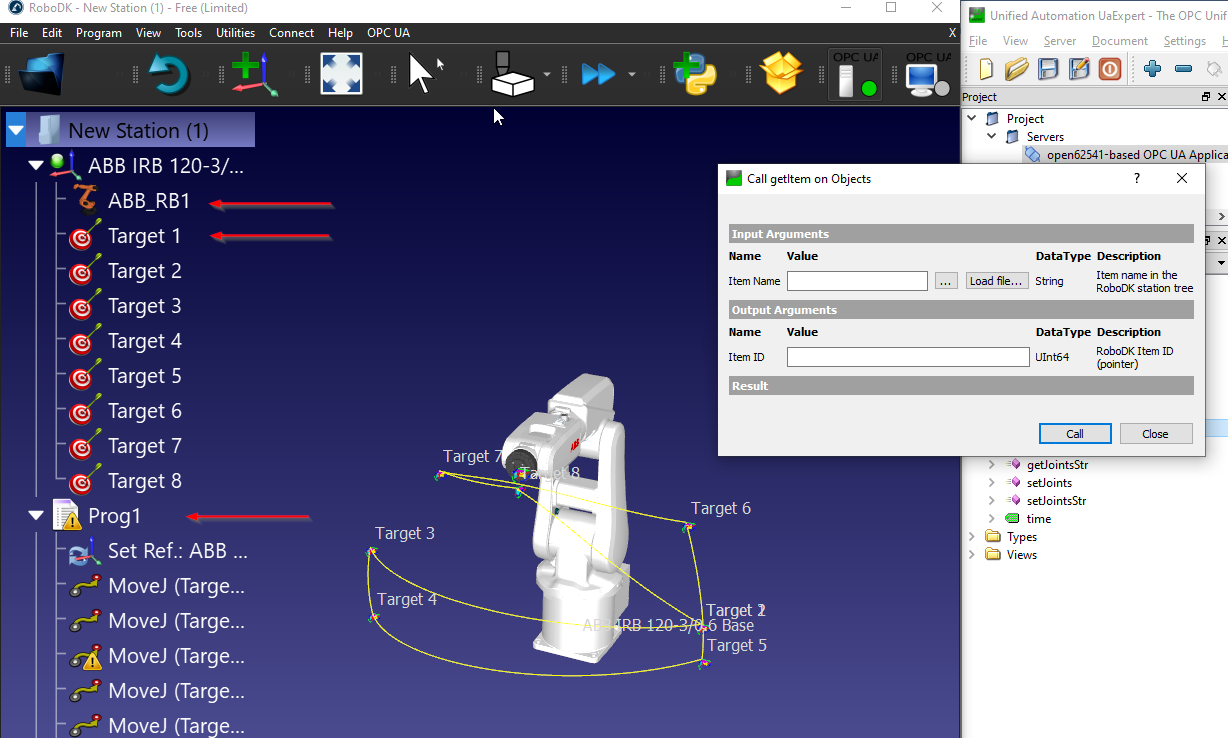
В данном примере я получил идентификатор элемента (указатель) моего робота ABB, названного «ABB_RB1».
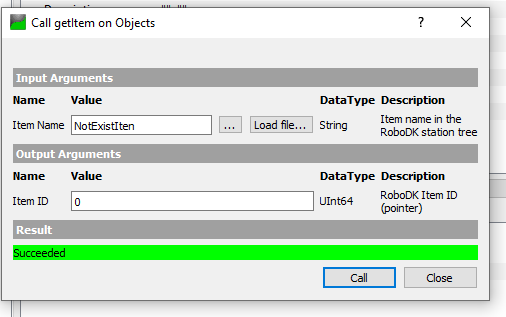
Если имя элемента неверно или не существует на вашей станции, возвращается значение 0.
getJoints
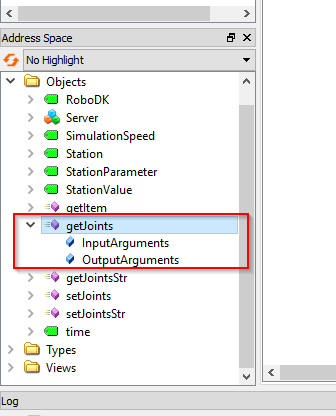
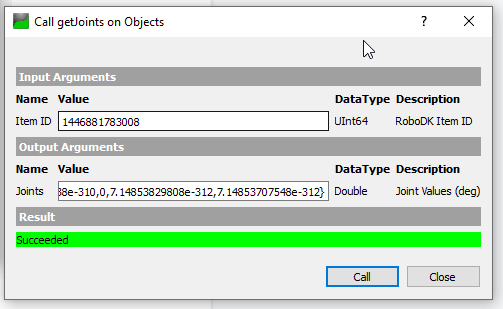
getJoints — это метод, позволяющий пользователю получить значение положения сочленения робота со станции на основе идентификатора элемента.
Идентификатор элемента представляет собой значение указателя вашего элемента, которое можно получить с помощью метода getItem().
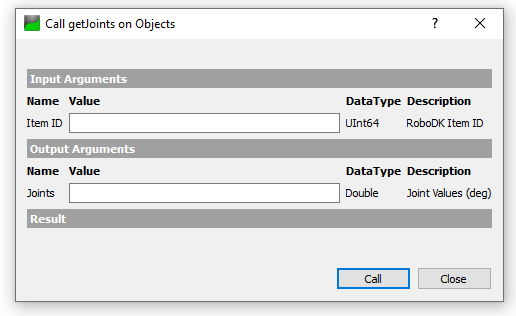
Мы получим идентификатор элемента с именем «ABB_RB1», и в результате будет возвращено значение типа UInt64.
Значения сочленений возвращаются при передаче в метод идентификатора элемента, полученного на предыдущем этапе.
getJointsStr
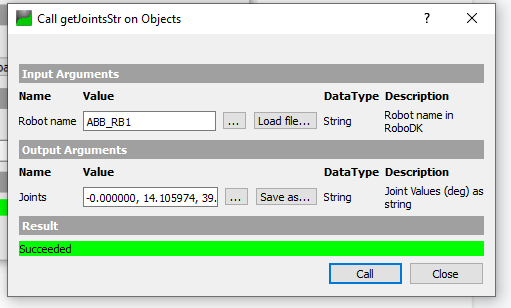
getJointsStr — это метод, позволяющий пользователю получить значения сочленений на основе строкового значения.
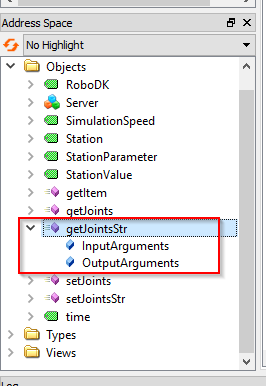
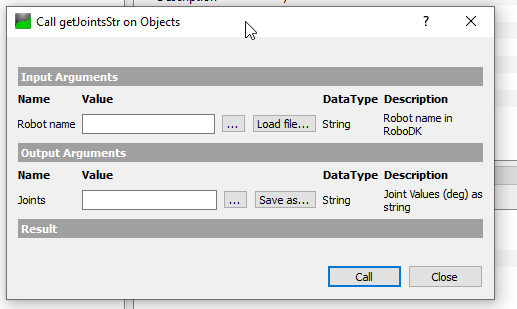
В этот метод можно передать название робота (строку).
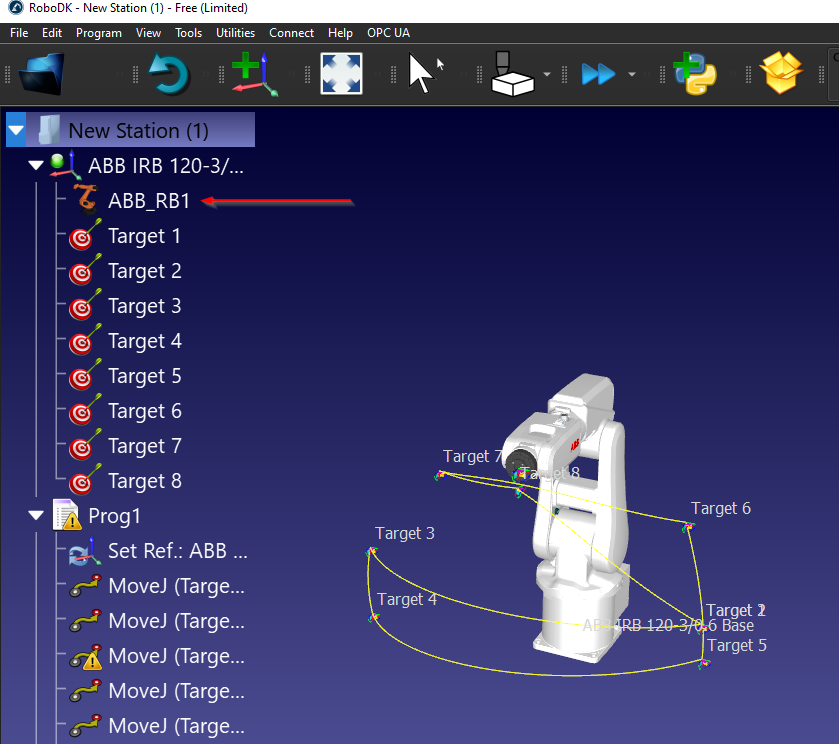
В моей станции имя робота — ABB_RB1.
Достаточно просто передать «ABB_RB1» в параметр «Название робота» и вызвать метод — значение координат сочленений в формате строки будет возвращено.
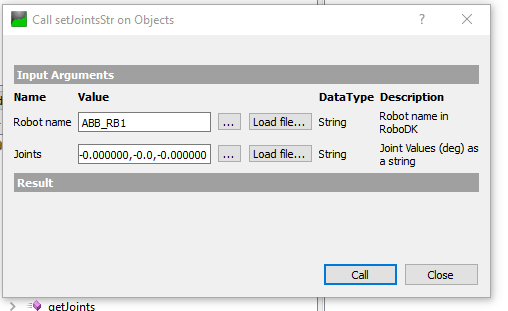
setJointsStr
setJointsStr — это метод, позволяющий пользователю установить значение параметра «Joints» робота на основе строкового значения.
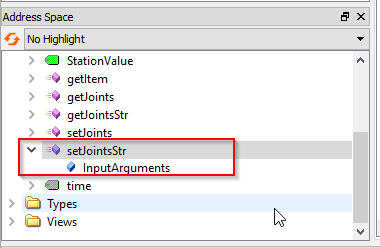
В качестве имени робота передаётся «ABB_RB1», и в параметр «Joints» достаточно просто передать строку со значениями сочленений.
Например: -0.000000,0.000000,-0.000000,-0.000000,-0.0,-0.000000