Вкладка «Движение»
Вкладка «Движение» позволяет настраивать поведение моделирования робота, а также допуски, используемые RoboDK для отображения или предотвращения сингулярностей и столкновений робота.
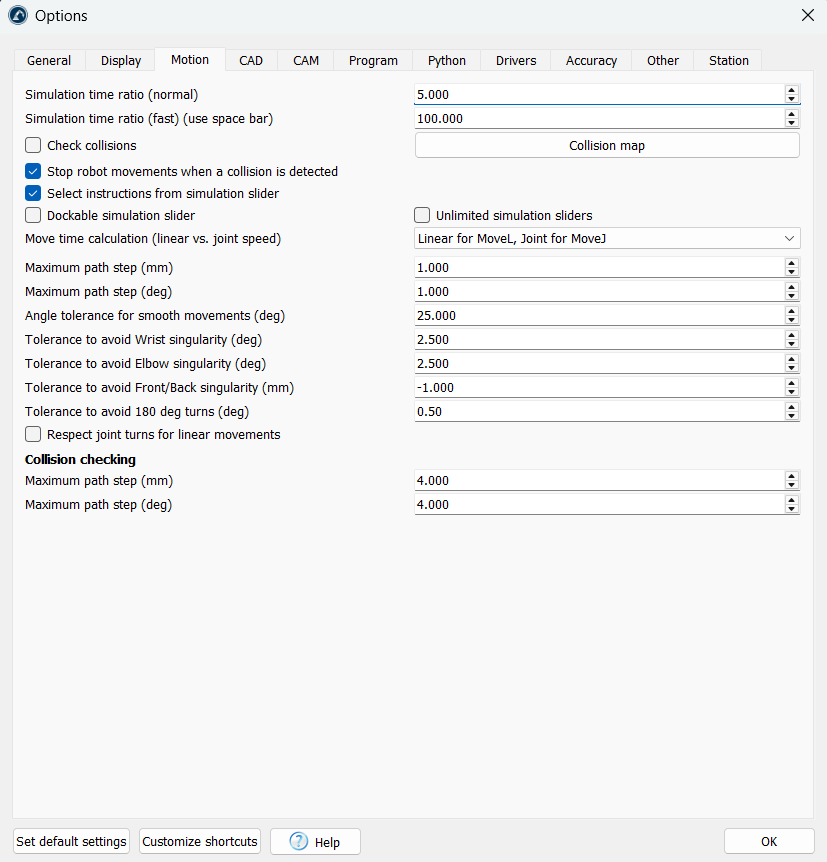
Коэффициент времени моделирования определяет, насколько быстро происходит моделирование по отношению к реальному времени. Коэффициент моделирования по умолчанию, равный 5, означает, что 1 секунда, прошедшая в симуляторе, соответствует 5 секундам реального времени работы робота. Дополнительная информация доступна в разделе «Коэффициент моделирования».
Параметр «Проверять столкновения» и меню «Карта столкновений» позволяют включать/отключать проверку столкновений. Эти настройки также можно изменить на панели инструментов или в меню «Инструменты». По умолчанию все программы и движущиеся роботы останавливаются при обнаружении столкновения; чтобы избежать такого поведения, снимите флажок «Останавливать движения робота при обнаружении столкновения». Дополнительная информация о настройках карты столкновений приведена в разделе «Советы по столкновениям».
Параметр «Расчет времени перемещения» определяет, как RoboDK рассчитывает время цикла и как роботы используют линейные/угловые скорости и ускорения для моделирования и синхронизации. Дополнительная информация приведена в разделе «Время цикла».
Если скорость моделирования слишком высока, компьютер может не успевать отображать робота в конце каждой траектории, чтобы поддерживать высокую скорость моделирования. Чтобы избежать этого эффекта, установите флажок «Всегда отображать роботов в конце каждого движения».
Параметр «Максимальный шаг траектории (мм/град.)» определяет, как RoboDK дискретизирует линейные движения и движения в сочленениях соответственно для целей моделирования.
Параметр «Допуск для предотвращения сингулярности запястья (град.)» представляет собой пороговый угол, позволяющий избежать сингулярности для сочленения 5 (град.), чтобы оно не приближалось к 0 град. (или когда оси 4 и 6 параллельны). Этот параметр применим к большинству 6-осевых роботов-манипуляторов, включая коллаборативных роботов. Если в программе робота обнаруживается сингулярность, программу необходимо изменить, чтобы обеспечить её выполнение без сингулярностей. Уменьшение этих допусков позволит вам применять более гибкие настройки в RoboDK, однако при этом могут возникать предупреждения о сингулярности или ошибки в работе контроллера реального робота.
Аналогичная настройка применяется для предотвращения сингулярности в области локтя (в градусах) и сингулярности в передней/задней части (в миллиметрах).


