Вкладка «Драйверы»
Настройки драйверов робота позволяют настраивать поведение драйверов робота. В отличие от Постпроцессоров (где программы генерируются в автономном режиме, а затем загружаются и выполняются на роботе), драйверы робота позволяют управлять роботом непосредственно с вашего компьютера.
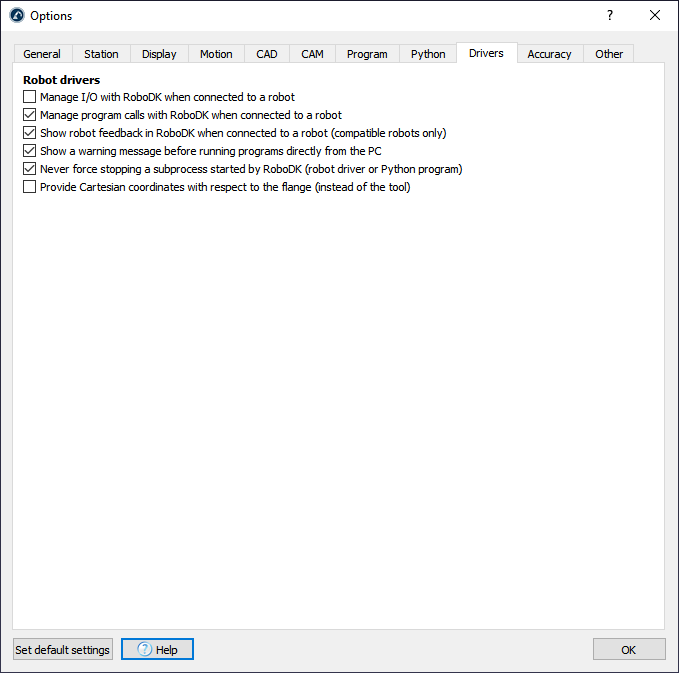
Выберите параметр «Управлять входом/выходом с помощью RoboDK при подключении к роботу», чтобы проводить моделирование входов и выходов в качестве параметров станции RoboDK вместо изменения состояния входов/выходов на реальном роботе (эта функция поддерживается некоторыми драйверами роботов).
Опция «Отображать обратную связь от робота в RoboDK при подключении к роботу» будет отображать движение робота в режиме реального времени по мере его перемещения (только для совместимых драйверов роботов).
Установите флажок «Показывать предупреждающее сообщение перед запуском программ непосредственно с ПК», чтобы перед запуском программы с ПК отображалось всплывающее окно (при использовании параметра «Запуск на Роботе»).
Снимите флажок «Никогда не принудительно останавливать подпроцесс, запущенный RoboDK», если у вас возникают проблемы с драйверами робота. Это гарантирует, что при создании нового соединения с роботом в фоновом режиме не будут выполняться никакие другие процессы.


