Вкладка «Отображение»
Вкладка «Отображение» позволяет настраивать параметры, связанные с внешним видом 3D-вида.
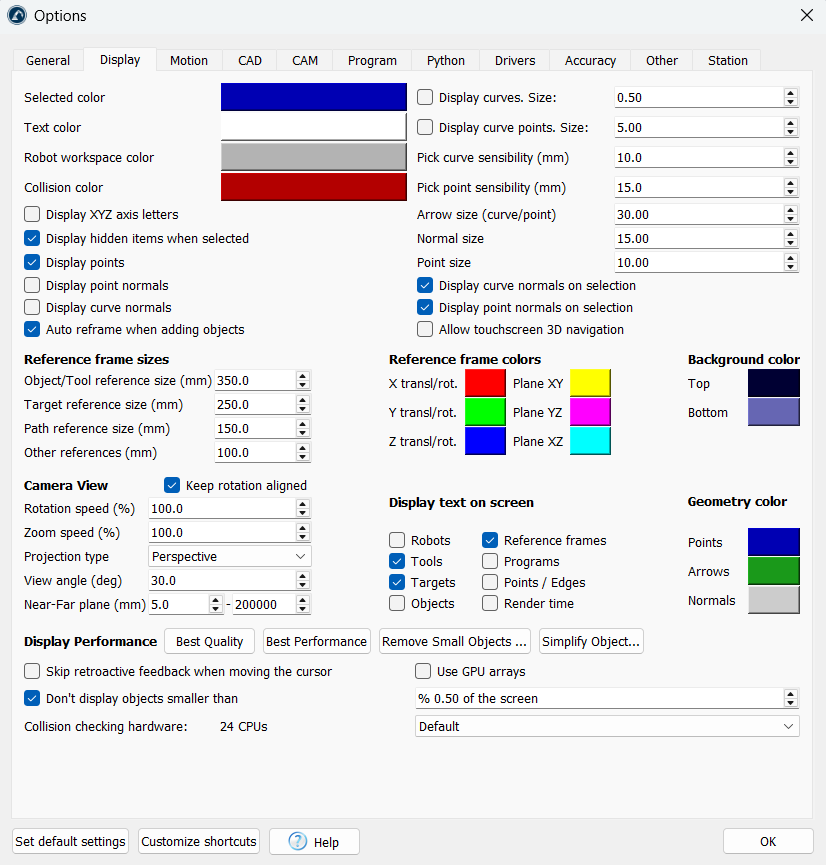
Нажмите цветную кнопку рядом с параметрами «Выбранный цвет», «Цвет текста», «Рабочая область» или «Цвет столкновения», чтобы изменить цвета по умолчанию, используемые в 3D-виде.
Установите флажок «Отображать буквы осей XYZ», чтобы отобразить системы отсчета с соответствующими буквами X, Y, Z. По умолчанию они не отображаются, и вместо этого используются цвета: красный (X), зелёный (Y) и синий (Z) соответственно.
Увеличьте «Чувствительность выделения кривой/точки», чтобы упростить выделение кривых и точек соответственно. В качестве альтернативы, если кривые или точки расположены слишком близко друг к другу и их трудно выделить, рекомендуется уменьшить эти значения.
«Размер стрелки (кривая/точка)» — это размер зелёных стрелок, отображаемых в проектах следования по кривой или следования по точкам (доступно в меню «Утилиты»).
Параметр «Размер объекта/цели/траектории/другого ориентира» определяет размер систем координат на экране для конкретных элементов. Рекомендуется использовать клавиши «+» и «–» для пропорционального увеличения или уменьшения размеров.
Цвета систем отсчета, а также цвета градиентного фона можно изменять вручную (цвета плоскостей отображаются при перемещении систем отсчета с помощью мыши).
По умолчанию режим просмотра камеры установлен на «Перспектива». Его можно изменить на «Ортогональный» и настроить некоторые параметры камеры, такие как «Угол обзора» и «Ближняя/дальняя плоскости».
Снимите флажок «Сохранять выравнивание вращения», чтобы свободно вращать вид в любом направлении.
По умолчанию настройки отображения заданы таким образом, чтобы обеспечить наилучшее качество. Если работа RoboDK замедляется из-за слишком большого количества отображаемых объектов, установите для параметра «Производительность отображения» значение «Наилучшая производительность». Это принудительно задействует графический процессор (GPU) и исключит отображение мелких объектов на экране.
Также существует возможность отображения RoboDK на 3D-экране (используйте 3D-режим для виртуальной реальности). Параметр «Расстояние между стереокамерами» определяет, насколько близкими или далёкими будут восприниматься объекты.


