Настройки плагина
Нажмите кнопку «Настройки», чтобы открыть настройки, относящиеся к плагину RoboDK для BobCAD-CAM.
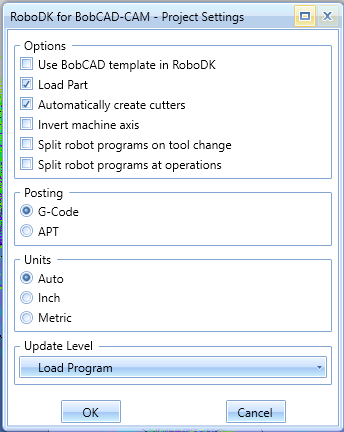
Среди прочего вы можете изменить следующие параметры:
1.Использовать шаблон BobCAD-CAM вместо шаблона RoboDK (шаблоны 3D-навигации и цветовая схема в RoboDK будут соответствовать стилю BobCAD-CAM).
2.Загружать и обновлять деталь в RoboDK при каждой постобработке новой операции механообработки. Будут загружаться только видимые твёрдые тела и поверхности.
3.Установка флажка «Инвертировать ось станка» позволяет автоматически учитывать, что ось Z вашего инструмента направлена внутрь инструмента (а не наружу).
4.Используйте файлы G-кода вместо файлов APT. RoboDK может считывать следующие типы файлов для генерации моделирования и программ работы робота:
a.Файлы APT (опция по умолчанию): загрузка собственных файлов APT программы BobCAD-CAM в RoboDK. Это предпочтительный метод для большинства операций.
b.Файлы G-кода: генерирует файлы механообработки в формате G-кода. Обратите внимание, что этот формат зависит от выбранного вами Постпроцессора и в основном предназначен для работы с 3-осевыми траекториями инструмента.


