Настройки плагина
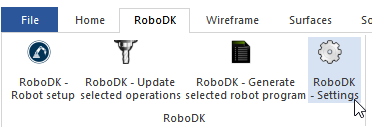
Выберите «Настройки RoboDK» (
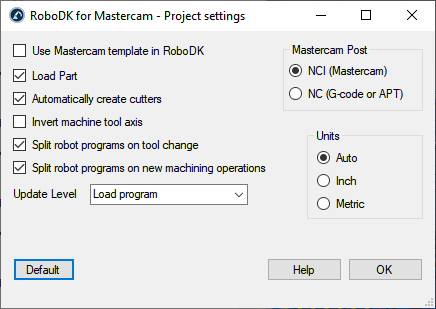
Среди прочего вы можете изменить следующие параметры:
1.Используйте шаблон Mastercam вместо шаблона RoboDK (шаблоны 3D-навигации и цветовая схема в RoboDK будут соответствовать стилю Mastercam). В RoboDK обязательно снимите флажок «Игнорировать изменение настроек со стороны сторонних приложений» в меню «Инструменты»➔«Параметры» → «Прочее», чтобы разрешить использование этого шаблона в RoboDK.
2.Загружайте и обновляйте деталь в RoboDK при каждой постобработке новой операции механообработки. Будут загружаться только видимые твёрдые тела и поверхности.
3.Автоматическое создание режущих фрез. В этом случае новые инструменты будут создаваться автоматически относительно первого инструмента робота (держателя инструмента), а положение TCP будет смещено на общую длину инструмента относительно держателя инструмента.
4.Установка флажка «Инвертировать ось станка» позволяет автоматически учитывать, что ось Z вашего инструмента направлена внутрь инструмента (а не наружу).
5.Используйте файлы NC (такие как APT или G-код) вместо файлов NCI. RoboDK может считывать следующие файлы для моделирования и генерации программ работы робота:
a.Файлы NCI (опция по умолчанию): загрузка собственной траектории инструмента Mastercam в RoboDK. Это предпочтительный метод для большинства операций.
b.Файлы NC (файлы G-кода). Позволяют загружать готовые циклы сверления (в развернутом виде) с использованием определения станка в RoboDK.