RoboDK Plugin for Mastercam
Введение
Дополнение RoboDK для Mastercam позволяет быстро настраивать проекты роботизированной механообработки непосредственно из Mastercam. С помощью этого плагина вы можете легко объединить программное обеспечение Mastercam для механообработки и RoboDK для моделирования и автономного программирования промышленных роботов.
С помощью этого дополнения для Mastercam вы можете легко создавать безошибочные программы для роботизированной механообработки непосредственно в Mastercam. Кроме того, RoboDK также поддерживает файлы NCI (нативные предварительно обработанные файлы Mastercam), а также стандартные файлы APT CLS и G-кода.
Более подробную информацию о RoboDK для роботизированной механообработки можно найти в разделе «Роботизированная механообработка».
Настройка дополнения
Если вы установили RoboDK после установки Mastercam, у вас уже должен быть установлен плагин RoboDK для Mastercam. Он включает в себя DLL-файл в папке CHOOKS, постпроцессор RoboDK.pst, определения фрезерных станков и станков-роутеров, а также некоторые конфигурации станков по умолчанию или общего назначения.
Выполните следующие действия для настройки плагина RoboDK для Mastercam:
1.Запустите Mastercam.
2.Настройте команды RoboDK:
a.Выберите «Файл» → «Параметры».
b.Выберите «Настроить ленту».
c.Выберите «Новая вкладка».
d.Выберите «Переименовать» и введите «RoboDK».
e.Добавьте выбранные команды, как показано на изображении.
f.Нажмите «ОК», чтобы сохранить новую вкладку.
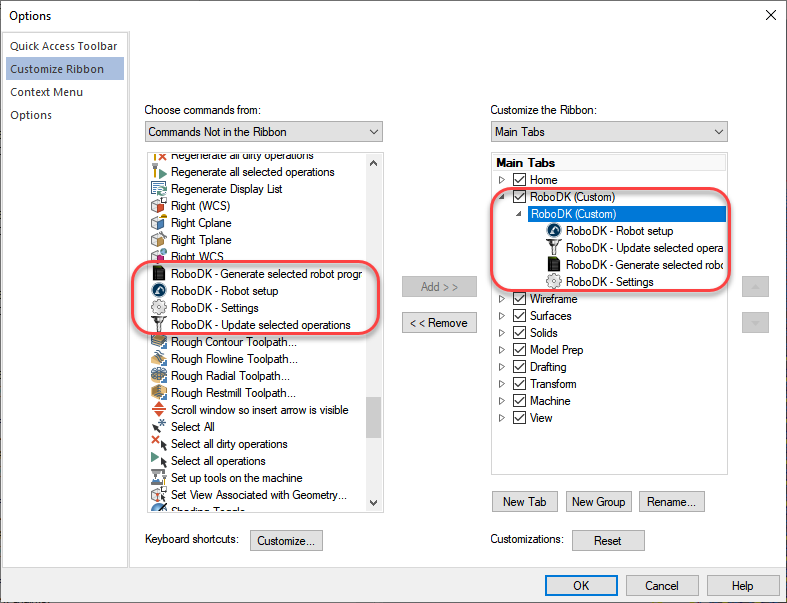
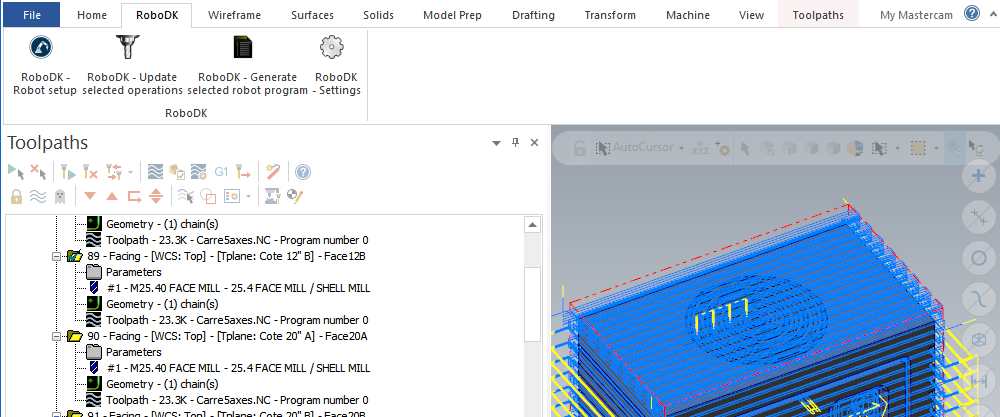
После этого в Mastercam появится вкладка «RoboDK», как показано на следующем изображении.
Панель инструментов
При запуске программного обеспечения Mastercam вы должны увидеть вкладку панели инструментов «RoboDK». Выберите эту вкладку «RoboDK», чтобы ознакомиться с доступными параметрами настройки вашего проекта роботизированной механообработки в RoboDK.
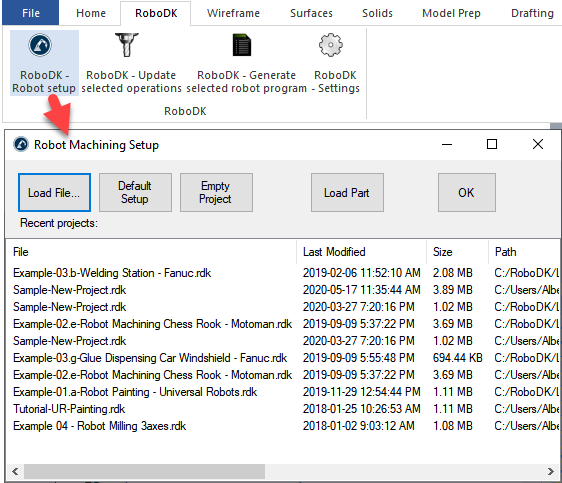
Настройка робота
Кнопка «Настройка робота» (
●«Загрузить файл…»: выберите файл, чтобы открыть его в RoboDK и использовать в качестве проекта по умолчанию для вашего проекта Mastercam.
●Настройка по умолчанию: настройте новую станцию с использованием робота, шпинделя и системы отсчета по умолчанию. Деталь также будет автоматически экспортирована в RoboDK.
●Пустой проект: Откройте RoboDK с новой пустой станцией, чтобы пользователь мог создать новую настройку. Дополнительная информация о настройке нового проекта с нуля доступна в разделе «Начало работы».
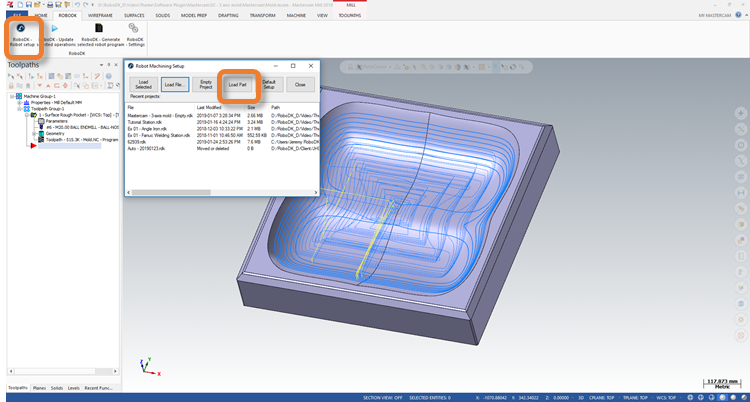
●Загрузить деталь: загрузите деталь из Mastercam в RoboDK (деталь будет сохранена в формате STL и загружена автоматически). Будут загружены все видимые твёрдые тела и поверхности.
Посетите раздел «Роботизированная механообработка», чтобы получить дополнительную информацию о создании новой конфигурации.
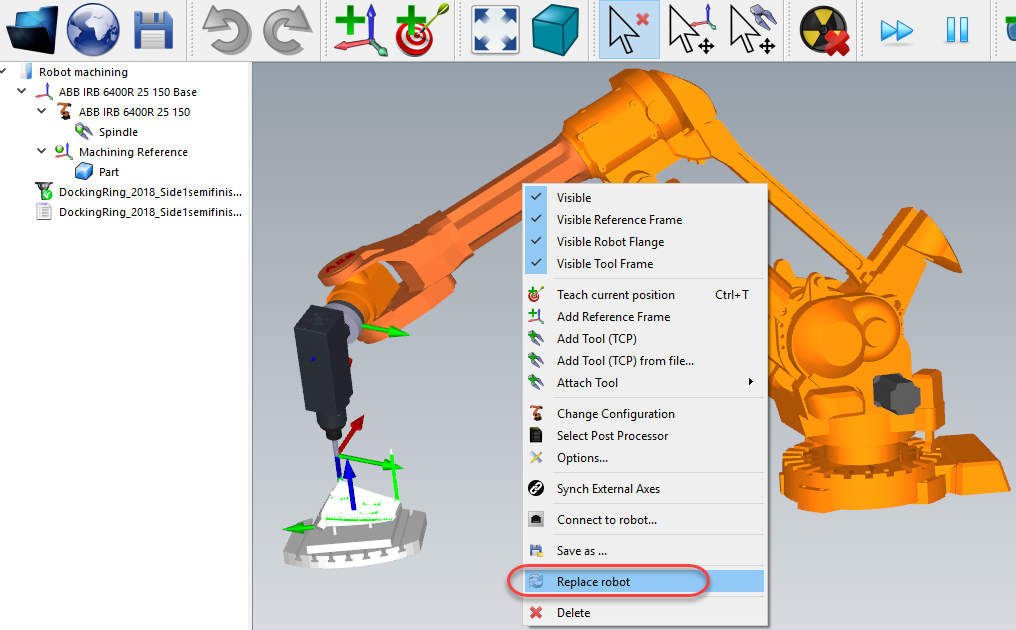
Вы можете легко сменить робот, изменить инструмент и/или систему отсчета. В качестве примера выполните следующие действия для смены робота:
1.Щелкните правой кнопкой мыши по роботу
2.Выберите «Заменить робота» (как показано на изображении)
3.Выберите новый робот
По умолчанию установщик RoboDK предоставляет лишь несколько роботов, однако можно скачать дополнительные роботы из онлайн-каталога.
Более подробная информация о добавлении инструмента робота приведена в разделе «Начало работы».
Удерживайте клавиши Alt+Shift для перемещения инструмента робота (TCP). Это удобно для настройки позы робота перед обучением цели.
Сохраните проект, чтобы зафиксировать изменения, выбрав «Файл» → «Сохранить станцию» (Ctrl+S).
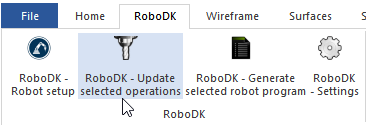
Обновить выбранные операции
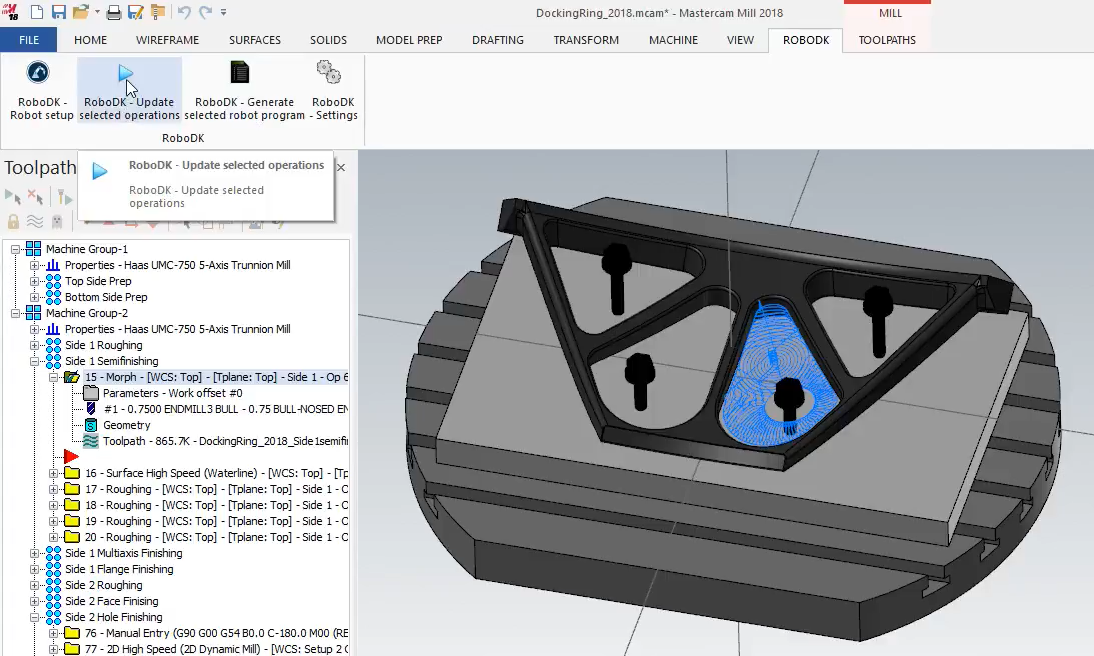
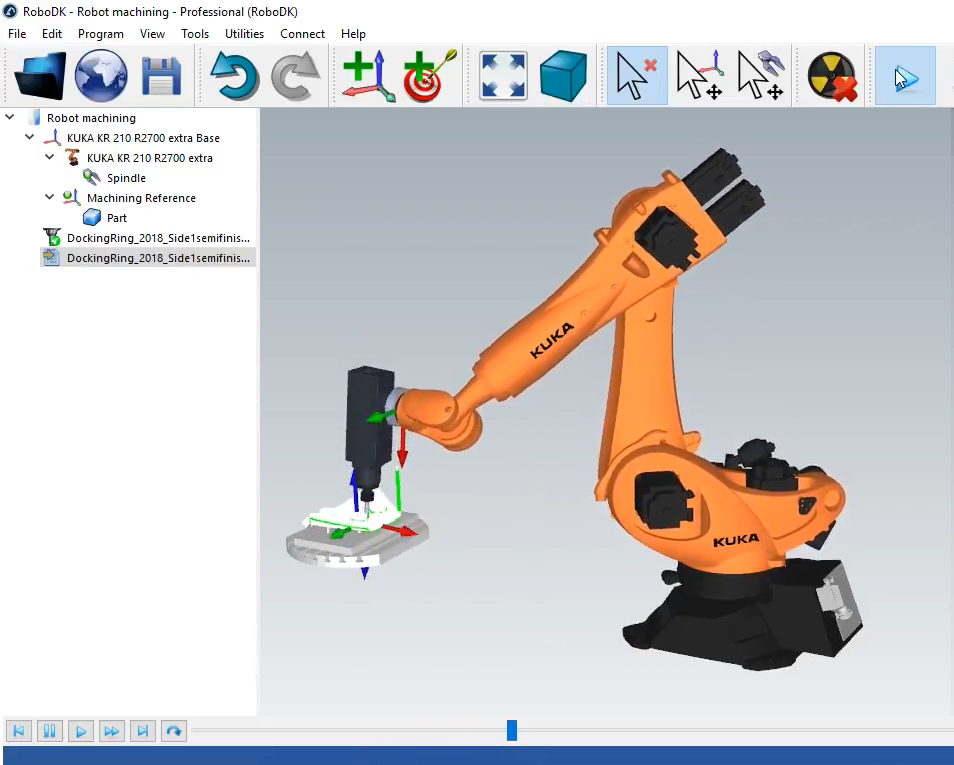
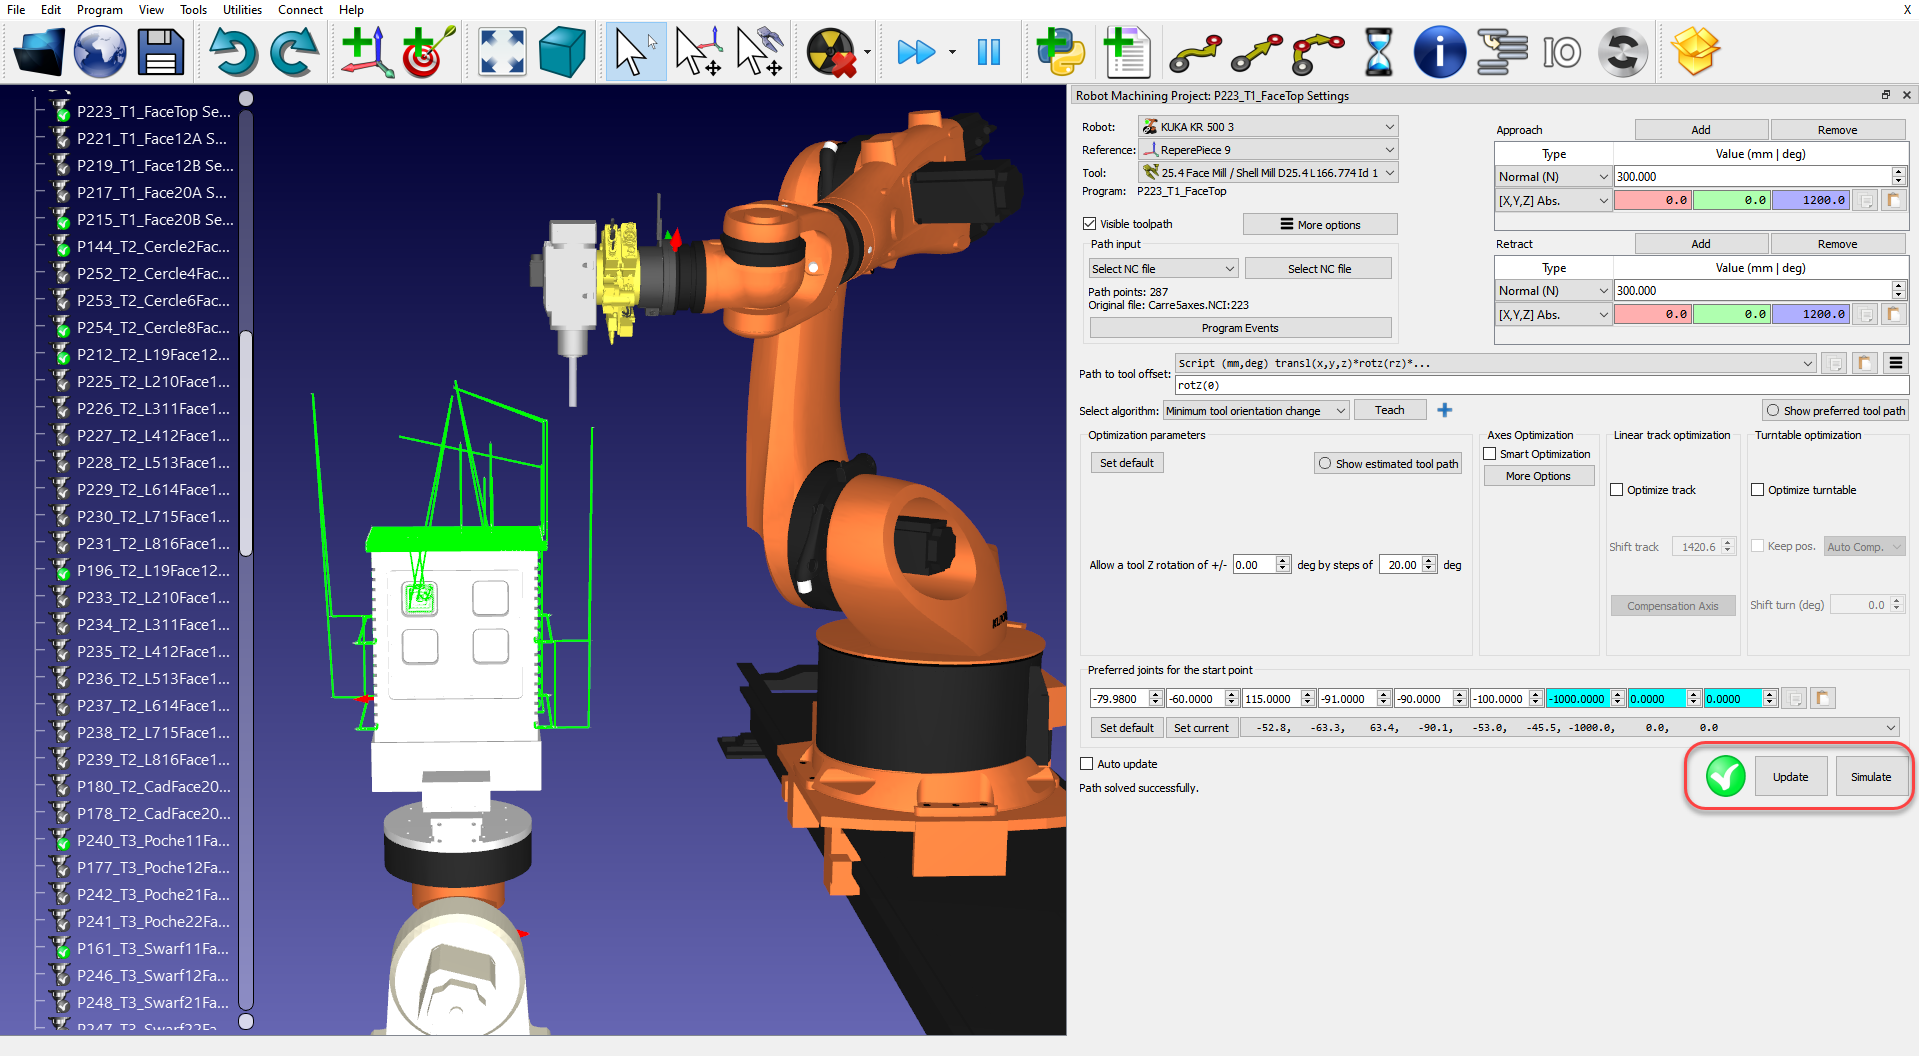
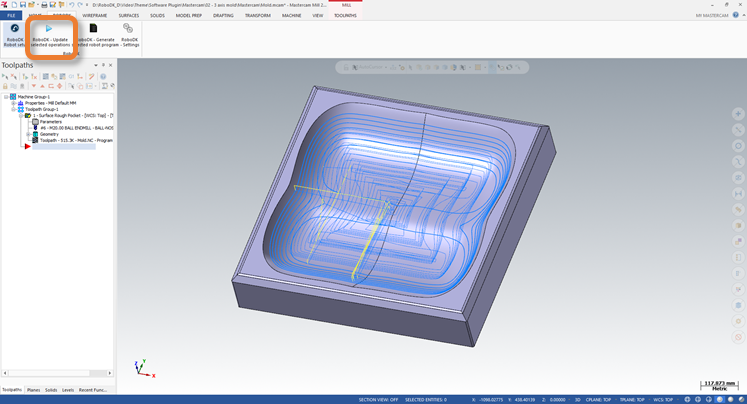
Выберите «Обновить выбранные операции», чтобы провести генерацию траекторий инструмента для выбранных операций и провести их моделирование в RoboDK.
Данное действие загрузит выбранные траектории инструмента в RoboDK для роботизированной механообработки. По умолчанию каждая операция механообработки будет разделена на отдельную программу робота.
Если программа выполнима на выбранном роботе, отобразится зелёная галочка. В случае каких-либо проблем (таких как сингулярности, ограничения по осям или проблемы с радиусом действия) отобразится красная отметка с сообщением о проблеме.
Дважды щелкните проект роботизированной механообработки « », чтобы открыть настройки роботизированной механообработки, относящиеся к конкретной операции. Более подробная информация о настройках роботизированной механообработки приведена в разделе «Роботизированная механообработка».
Щелкните правой кнопкой мыши по программе и выберите «Запустить», чтобы провести её моделирование (или дважды щелкните по программе). Вы также можете выбрать «Сгенерировать программу для робота» (F6), чтобы получить программу для робота, которую необходимо загрузить в контроллер робота. Более подробная информация о том, как генерировать программы для роботов, приведена в разделе «Офлайн-программирование».
При необходимости щелкните правой кнопкой мыши по программе и выберите пункт «Выбрать Постпроцессор»,чтобы изменить Постпроцессор. Этот шаг может помочь вам настроить внешний вид сгенерированного кода. Более подробная информация о выборе и настройке Постпроцессоров приведена в разделе, посвящённом Постпроцессорам.
Например, при использовании робота KUKA программа RoboDK автоматически применяет Постпроцессор для роботов KRC2 (называемый «KUKA KRC2»); однако, если у вас контроллер KRC4, вы можете выбрать Постпроцессор «KUKA KRC4».
Генерация программ для роботов из Mastercam
Вы можете генерировать программы для роботов непосредственно из Mastercam, как только ваша станция RoboDK будет готова. Для этого выберите «Генерировать выбранную программу для робота» ( ). Данная опция обновит программу для робота в соответствии с траекторией инструмента для механообработки, заданной в Mastercam.
RoboDK не будет отображаться, если не возникнет проблем с программой. Данную опцию можно использовать даже при остановленном RoboDK; в таком случае RoboDK будет работать в фоновом режиме.
Выполните следующие действия в RoboDK, чтобы просмотреть или изменить расположение ваших программ для робота:
1.Выберите «Инструменты» — «Параметры»
2.Выберите вкладку «Программа»
3.Выберите «Установить» в поле «Папка с программами робота»
Настройки плагина
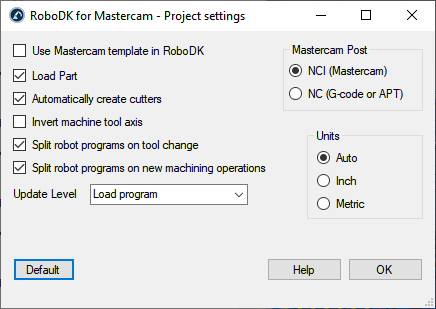
Выберите «Настройки RoboDK» (
Среди прочего вы можете изменить следующие параметры:
1.Используйте шаблон Mastercam вместо шаблона RoboDK (шаблоны 3D-навигации и цветовая схема в RoboDK будут соответствовать стилю Mastercam). В RoboDK обязательно снимите флажок «Игнорировать изменение настроек со стороны сторонних приложений» в меню «Инструменты»➔«Параметры» → «Прочее», чтобы разрешить использование этого шаблона в RoboDK.
2.Загружайте и обновляйте деталь в RoboDK при каждой постобработке новой операции механообработки. Будут загружаться только видимые твёрдые тела и поверхности.
3.Автоматическое создание режущих фрез. В этом случае новые инструменты будут создаваться автоматически относительно первого инструмента робота (держателя инструмента), а положение TCP будет смещено на общую длину инструмента относительно держателя инструмента.
4.Установка флажка «Инвертировать ось станка» позволяет автоматически учитывать, что ось Z вашего инструмента направлена внутрь инструмента (а не наружу).
5.Используйте файлы NC (такие как APT или G-код) вместо файлов NCI. RoboDK может считывать следующие файлы для моделирования и генерации программ работы робота:
a.Файлы NCI (опция по умолчанию): загрузка собственной траектории инструмента Mastercam в RoboDK. Это предпочтительный метод для большинства операций.
b.Файлы NC (файлы G-кода). Позволяют загружать готовые циклы сверления (в развернутом виде) с использованием определения станка в RoboDK.
Примеры
В следующих разделах приведены примеры 3-осевой механообработки и 5-осевой резки с помощью робота соответственно.
3-осевая роботизированная механообработка
В данном примере показано, как создать проект 3-осевой роботизированной механообработки с использованием плагина Mastercam.
1.Загрузите деталь в Mastercam.
2.Создайте траекторию инструмента с помощью инструментов Mastercam Mill.
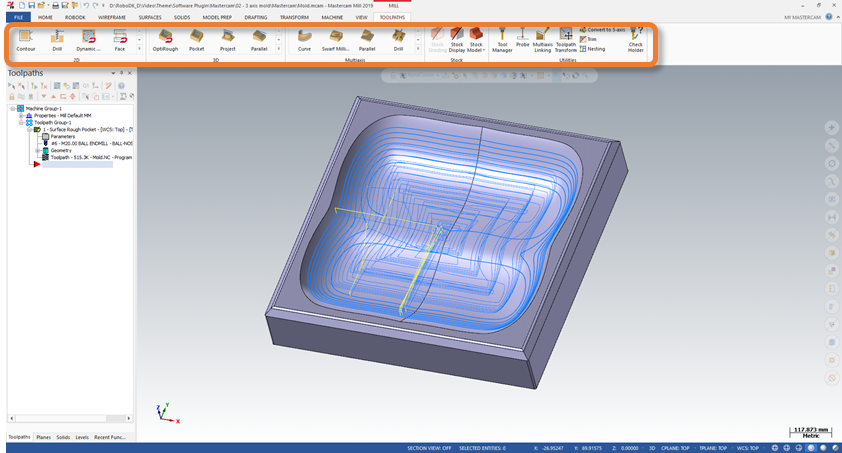
3.Создайте рабочую станцию в RoboDK с вашим роботом, шпинделем и любыми другими необходимыми объектами.
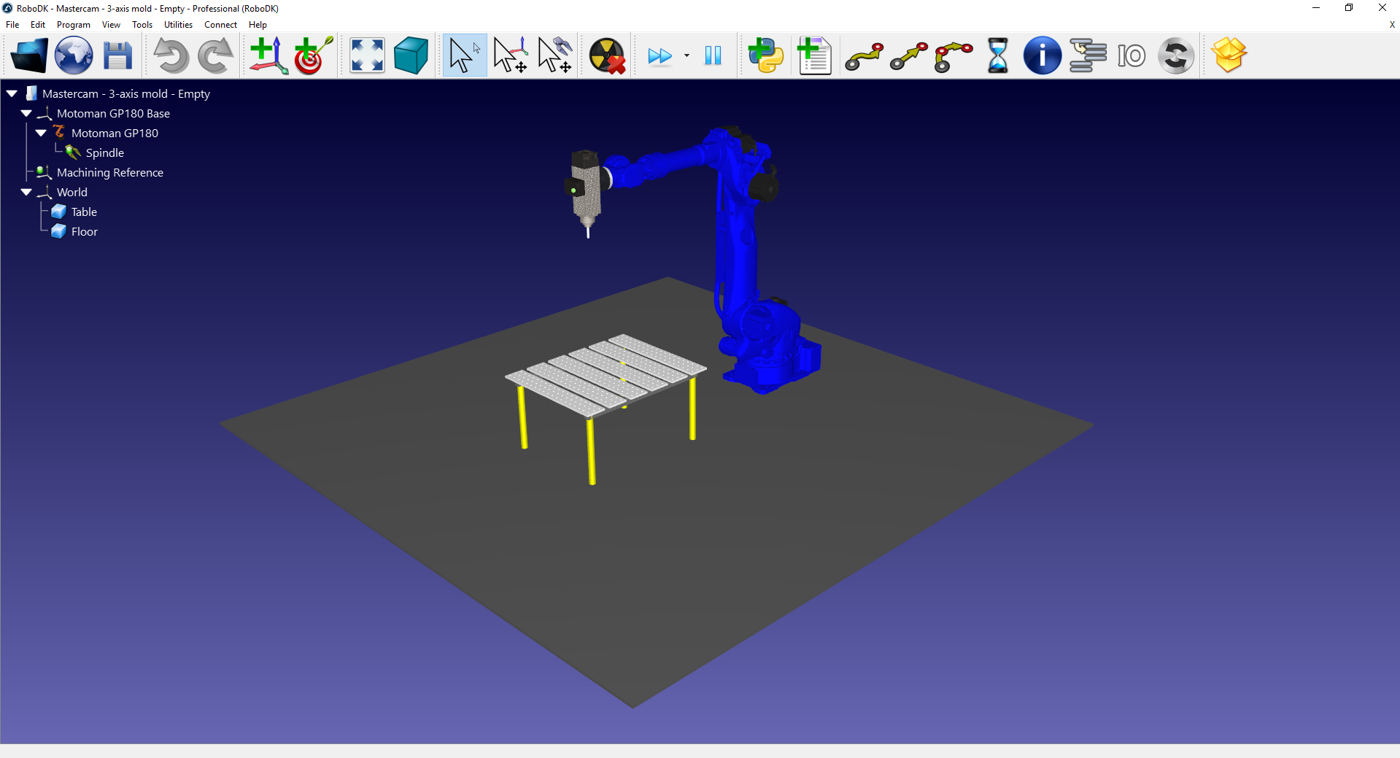
4.На вкладке плагина RoboDK выберите «RoboDK» ➔«Настройка робота».
5.В окне «Настройка роботизированной механообработки» выберите «Загрузить деталь».
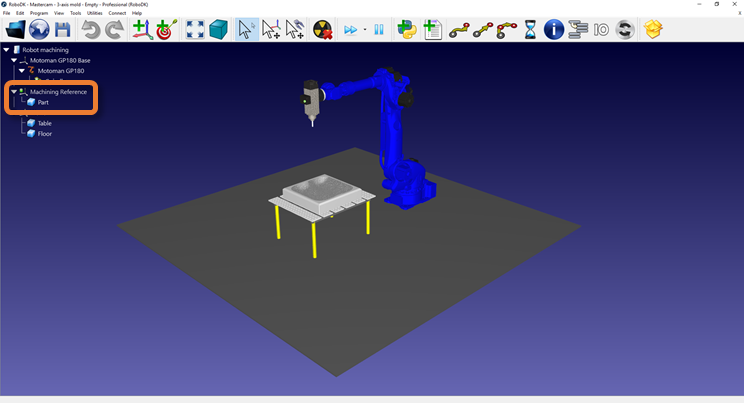
6.В RoboDK при необходимости отрегулируйте положение системы отсчета «Machining Reference». Удерживая клавишу Alt, перемещайте систему отсчета за её стрелки с помощью курсора, чтобы расположить деталь перед роботом.
7.На вкладке плагина RoboDK выберите «RoboDK» ➔«Обновить выбранные операции».
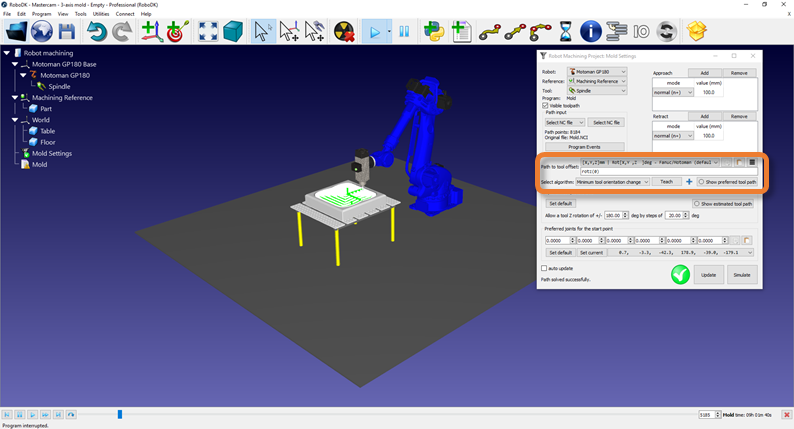
8.В RoboDK выберите «Обновить» и «Моделировать» в окне «Проект роботизированной механообработки».
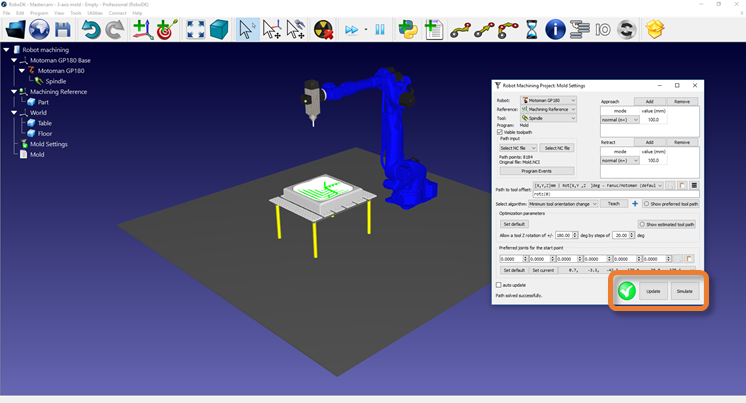
9.При необходимости измените ориентацию инструмента вдоль траектории. Удерживая клавишу Alt, с помощью курсора поворачивайте инструмент за стрелки его оси Z. Нажмите кнопку «Обучить», чтобы задать желаемую позу для траектории. Выберите «Обновить», чтобы пересчитать траекторию с учётом этой новой позы. Выберите «Моделировать», чтобы смоделировать измененную траекторию.
5-осевая резка с помощью робота
В данном примере показано, как создать проект 5-осевой роботизированной резки с использованием плагина Mastercam.
1.Загрузите деталь в Mastercam.
2.Создайте траекторию инструмента с помощью инструментов Mastercam Mill.
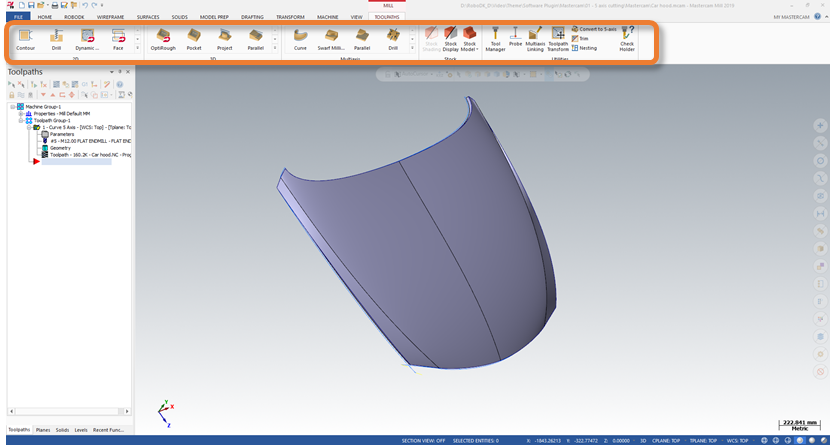
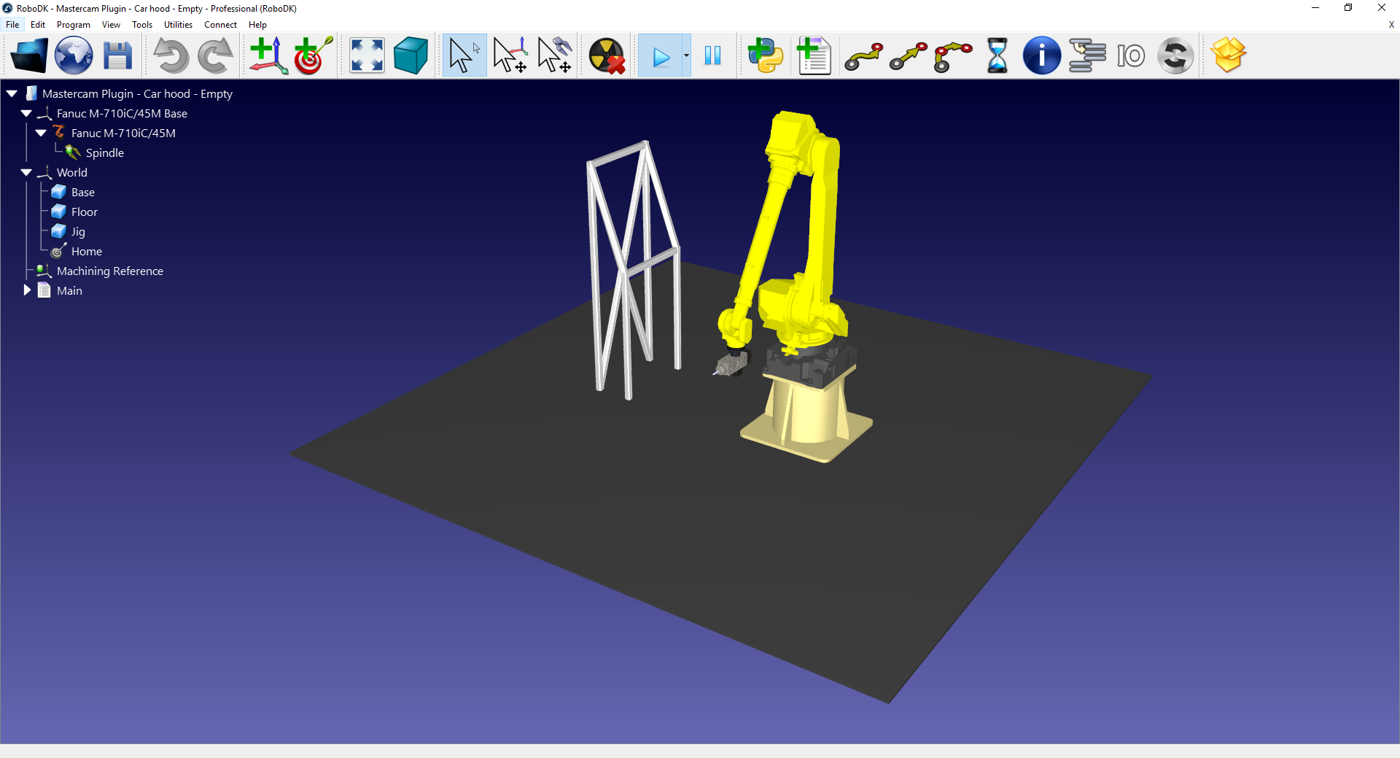
3.Создайте станцию в RoboDK с вашим роботом, шпинделем и любыми другими необходимыми объектами.
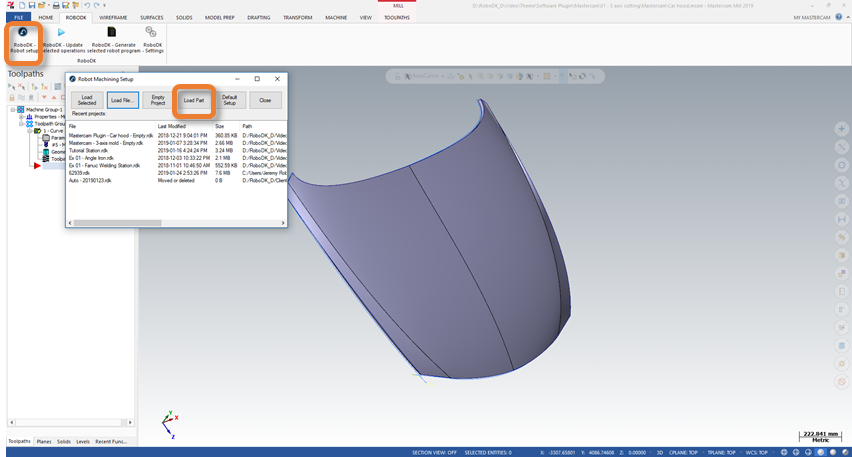
4.На вкладке плагина RoboDK выберите «RoboDK» ➔«Настройка робота».
5.В окне «Настройка роботизированной механообработки» выберите «Загрузить деталь».
6.В RoboDK при необходимости отрегулируйте положение системы отсчета «Machining Reference». Удерживая клавишу Alt, перемещайте систему отсчета за её стрелки с помощью курсора, чтобы расположить деталь перед роботом.
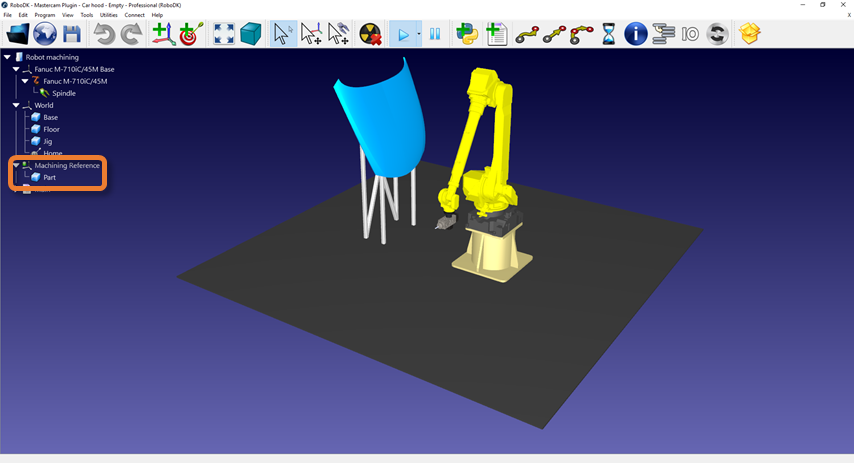
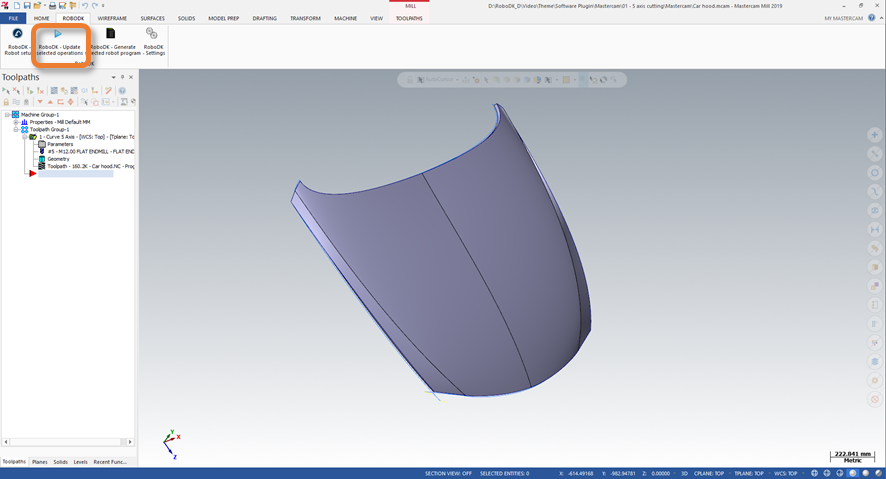
7.На вкладке плагина RoboDK выберите «RoboDK» ➔«Обновить выбранные операции».
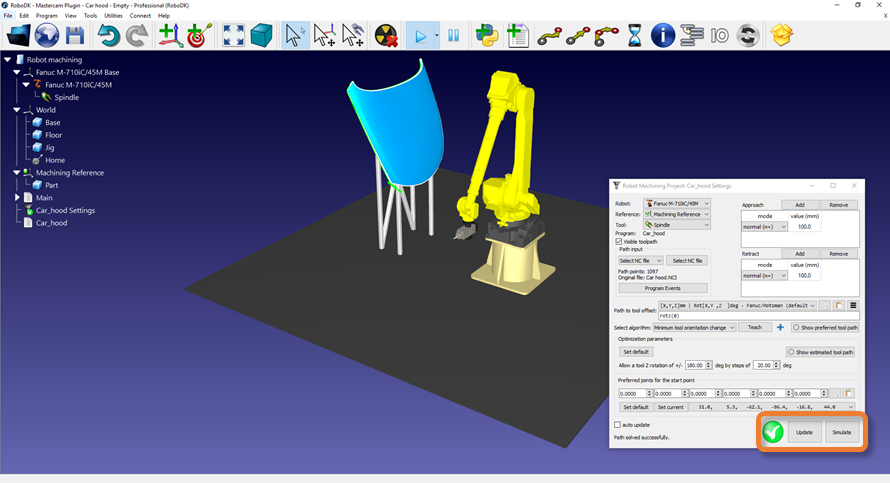
8.В RoboDK выберите «Обновить» и «Моделирование» в окне «Проект роботизированной механообработки».
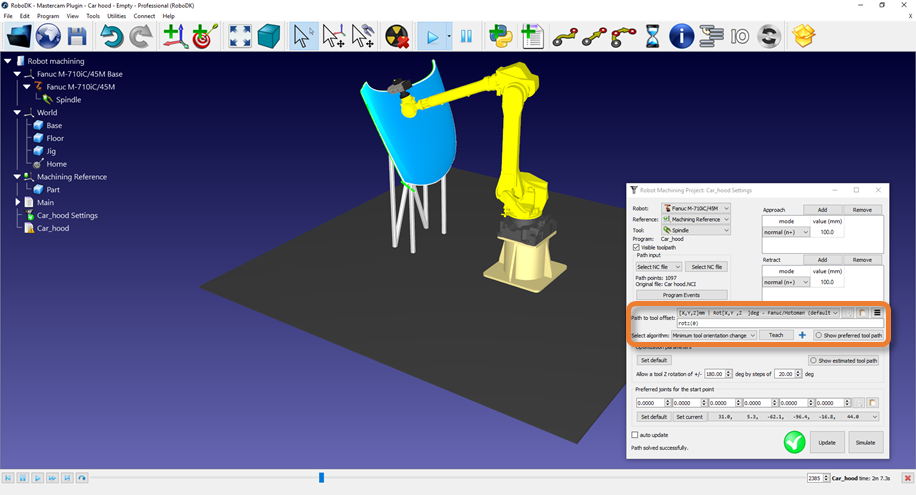
9.При необходимости измените ориентацию инструмента вдоль траектории. Удерживая клавишу Alt, с помощью курсора ориентируйте инструмент вокруг его оси Z, используя стрелки. Нажмите кнопку «Обучить», чтобы задать желаемую позу для траектории. Выберите «Обновить», чтобы пересчитать траекторию с учётом этой новой позы. Выберите «Моделирование», чтобы смоделировать измененную траекторию.
Ручная установка
Ниже приведены инструкции по ручной настройке плагина RoboDK для Mastercam. Вам следует выполнить эти действия, если плагин RoboDK для Mastercam не был установлен автоматически по умолчанию с помощью установщика RoboDK:
1.Установите или обновите RoboDK: https://robodk.com/download.
2.Необходимые файлы для установки плагина RoboDK для Mastercam находятся в папке: C:/RoboDK/Other/Plugin-Mastercam/.
3.Щелкните правой кнопкой мыши файл Plugin_Install_RunAsAdministrator.bat и выберите «Запуск от имени администратора».
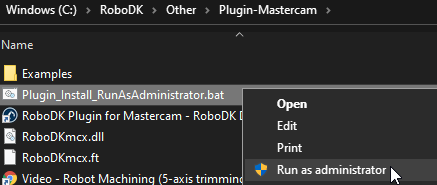
Если этот процесс завершился неудачей, вам следует выполнить следующие действия и скопировать необходимые файлы вручную:
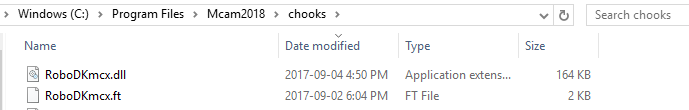
1.Скопируйте файлы RoboDKmcx.dll и RoboDKmcx.ft в папку «chooks» программы Mastercam ( C:\Program Files\Mcam2020\chooks\ ).
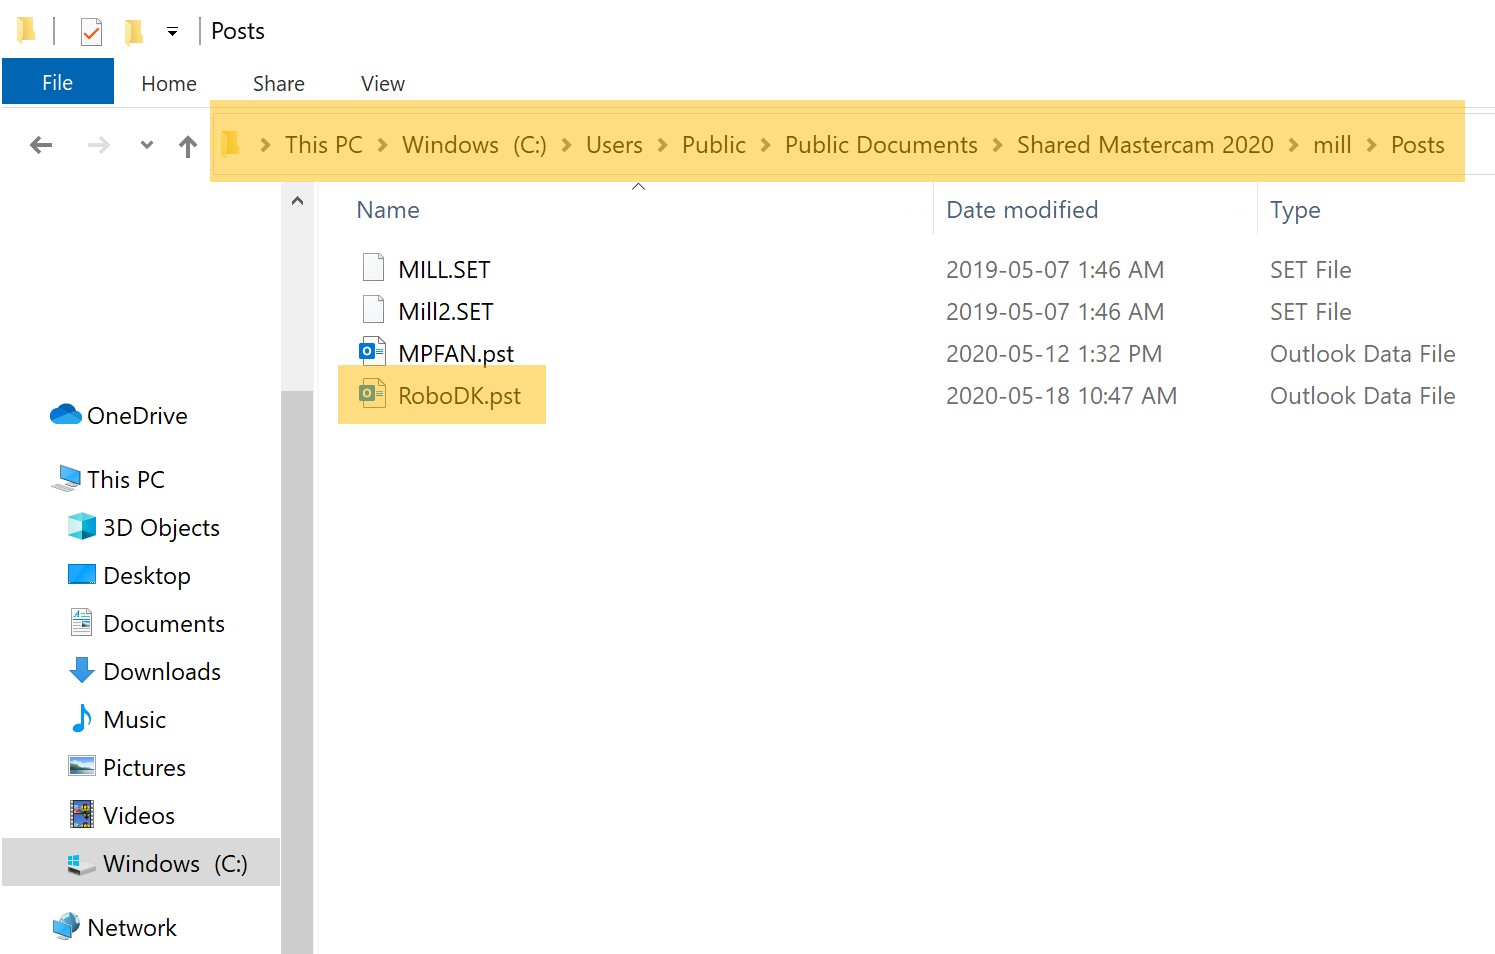
2.Скопируйте файл RoboDK.pst в папку: C:\Users\Public\Documents\Shared Mastercam 2020\mill\Posts\.
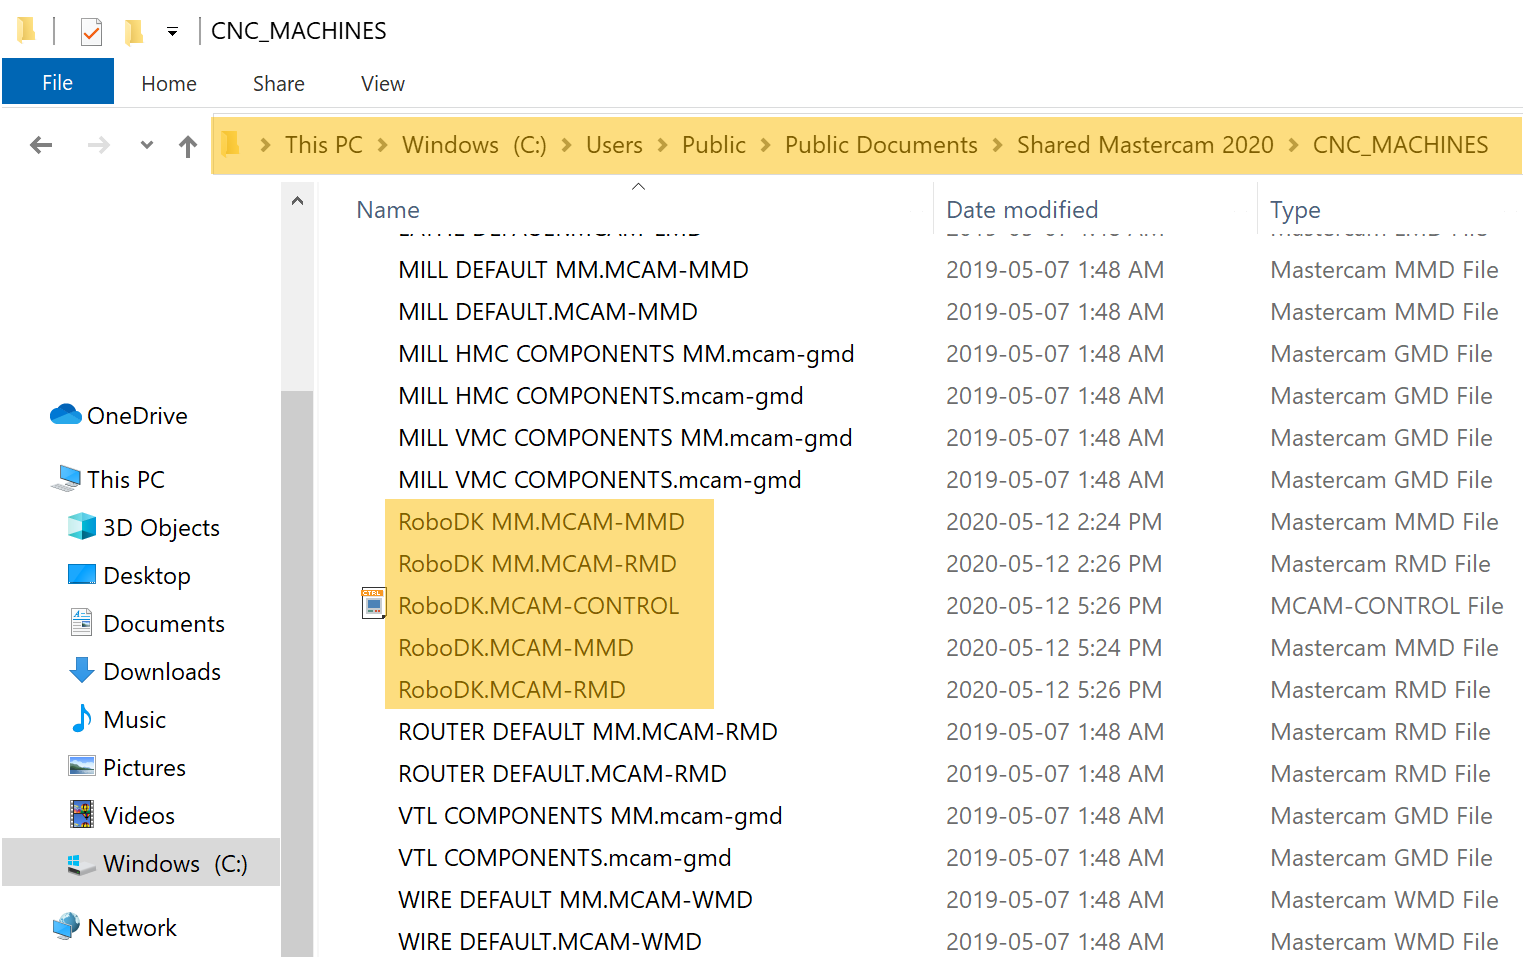
3.Скопируйте следующие файлы определений станков в папку C:\Users\Public\Documents\Shared Mastercam 2020\CNC_MACHINES\ :
a.RoboDK.MCAM-MMD
b.RoboDK MM.MCAM-MMD
c.RoboDK.MCAM-RMD
d.RoboDK MM.MCAM-RMD
e.RoboDK MM.CONTROL
C:\Program Files\Mcam2025\chooks,
C:\Users\Public\Documents\Shared Mastercam 2025\mill\Posts\,
C:\Users\Public\Documents\Shared Mastercam 2025\CNC_MACHINES\
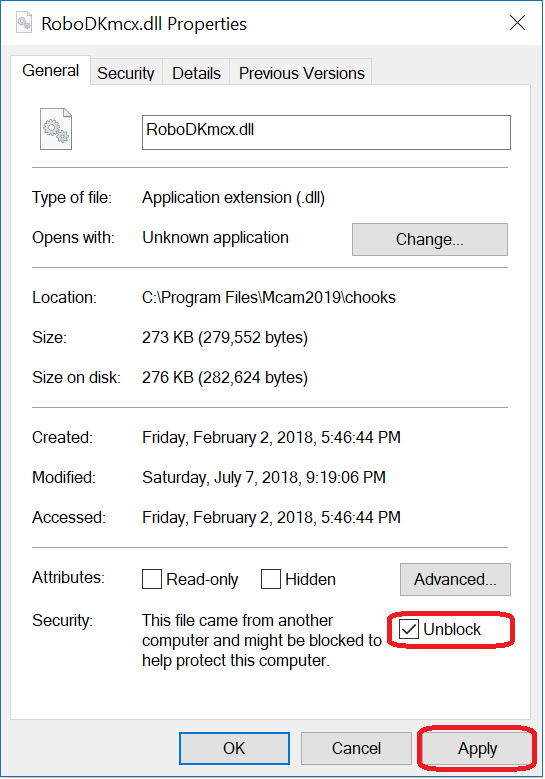
Если у вас возникнут проблемы в процессе установки, возможно, вам потребуется щелкнуть правой кнопкой мыши файл RoboDKmcx.dll, выбрать «Свойства», затем установить флажок «Разблокировать» и нажать «Применить», как показано на следующем изображении. Вам не нужно выполнять этот шаг, если вы не видите опцию «Разблокировать».