Настройки
Каждый компонент Grasshopper имеет собственные настройки, которые можно настроить. Вы также можете изменить настройки по умолчанию, применяемые к командам RoboDK (или кнопкам панели инструментов), нажав кнопку «Настройки».
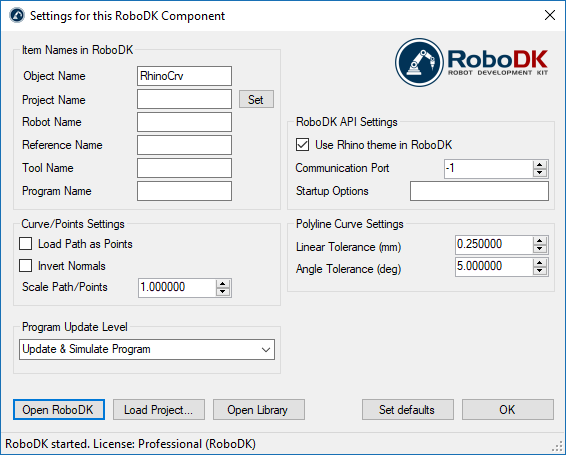
●Имя объекта — Укажите имя объекта кривой/точек, который будет загружен в RoboDK. Объект в RoboDK перезаписывается при каждом пересчёте траектории. Это значение игнорируется, если имя объекта указано в качестве входного параметра компонента (O).
●Имя проекта — Укажите имя или путь к проекту/станции RoboDK (файл .RDK), который необходимо использовать. Если файл уже загружен, будет использоваться существующий проект. Если открытый проект в RoboDK не совпадает с именем файла, проект откроется при указании полного пути.
●Название робота — Укажите название объекта-робота, который будет загружен в RoboDK. Название робота должно совпадать с названием, отображаемым в дереве станций RoboDK. Оставьте это поле пустым (по умолчанию), чтобы использовать первый доступный робот.
●Название системы отсчета — Укажите название системы отсчета, относительно которой будет определяться траектория движения робота. Название должно совпадать с именем, отображаемым в дереве станций RoboDK.
●Название инструмента — Укажите название инструмента (TCP), который будет использоваться роботом для следования по траектории.
Название должно совпадать с отображаемым именем в дереве станций RoboDK.
●Название программы — Укажите название или путь к программе, которую необходимо сгенерировать.
●Загрузить траекторию в виде точек — установите этот флажок, чтобы создать объект в виде точек и проект следования по точкам в RoboDK. Это полезно для таких производственных операций, как сверление. Снимите этот флажок, чтобы загрузить траекторию в виде проекта следования по кривой.
●Инвертировать нормали — Установите этот флажок, чтобы инвертировать рассчитанные нормали поверхностей. Это приведёт к изменению ориентации инструмента робота.
●Использовать тему Rhino в RoboDK — запустите RoboDK с темой Rhino. Это включает изменение поведения мыши при 3D-навигации и цвета фона. Эти настройки применяются только при запуске RoboDK вместе с Rhino. Их можно изменить в меню «Инструменты» — «Параметры» в RoboDK.
●Порт связи — Укажите порт связи для взаимодействия с RoboDK. Одновременно могут работать несколько экземпляров RoboDK, использующих разные настройки, если для каждого из них задан отдельный порт. Если для этого параметра установлено значение -1 (по умолчанию), используется порт по умолчанию (20500).
●Параметры запуска — задайте аргументы, которые будут переданы RoboDK при первом запуске. Например, для запуска RoboDK в фоновом режиме можно указать «/NOSPLASH /NOSHOW /HIDDEN». Программы могут генерироваться даже в том случае, если окно RoboDK не отображается. Дополнительная информация приведена в разделе «Командная строка» документации по API RoboDK.
●Линейный допуск (мм) — задайте линейную точность для разбиения кривых на набор точек.
●Угловой допуск (мм) — задайте угловую точность для разбиения кривых на набор точек.
Кнопки:
●Открыть RoboDK — открыть проект в RoboDK… Откроется новое окно с дополнительными параметрами.
●Загрузить проект… — загрузите проект RoboDK (файл RDK), с которым вы хотите использовать данный компонент.
●Открыть каталог – Откройте онлайн-каталог RoboDK.
●Установить настройки по умолчанию – Установить настройки по умолчанию для компонента.
●«ОК» — применить эти настройки и закрыть данное окно. Если не нажать «ОК», внесенные изменения не будут применены.


