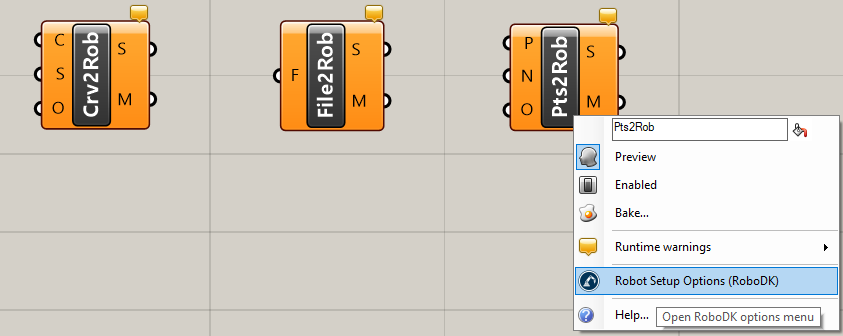
Панель инструментов Grasshopper
Плагин RoboDK для Rhino поставляется с тремя компонентами Grasshopper:
●
●«File to robot» (File2Rob) — загрузка файла (F) в RoboDK. Необходимо указать путь к этому файлу. RoboDK поддерживает загрузку файлов APT или G-кода, предназначенных для 5-осевого производства, например для 3D-печати или роботизированной механообработки. Дополнительную информацию см. в разделе, посвящённом роботизированной механообработке.
●«Points to robot» (Pts2Rob) — загрузка точки (P) или группы точек в RoboDK. При желании вы также можете указать соответствующие векторы нормалей (или вектор подхода) для каждой точки (N).
Все компоненты возвращают статус (S) в виде процентного значения (100 % означает, что робот может успешно выполнить программу). Кроме того, для каждого компонента можно получить описательное сообщение (M).
Вы можете щелкнуть правой кнопкой мыши любой компонент и выбрать «Параметры настройки робота (RoboDK)», чтобы настроить параметры, относящиеся к конкретному компоненту.