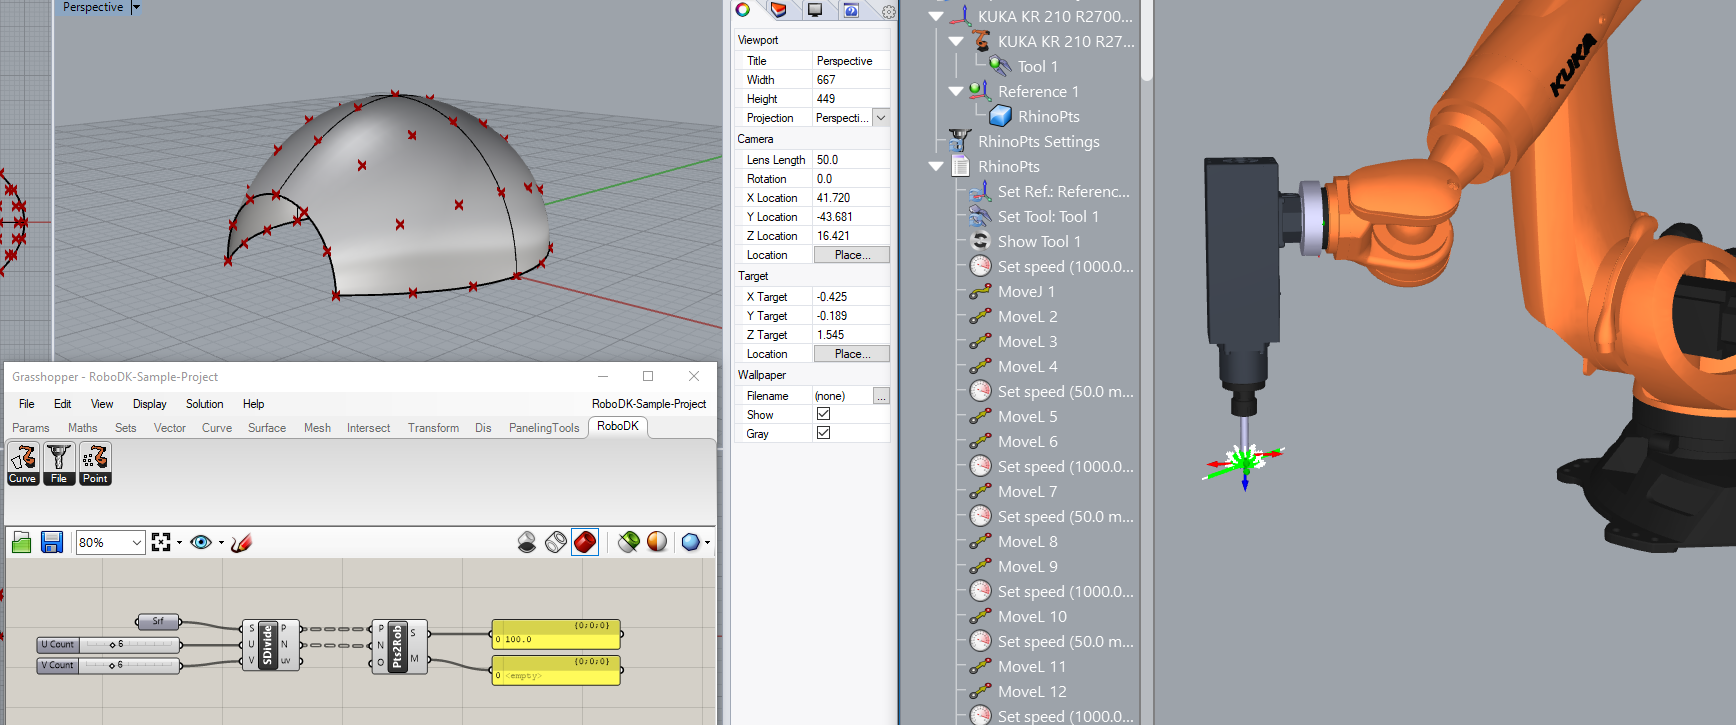
Пример Grasshopper
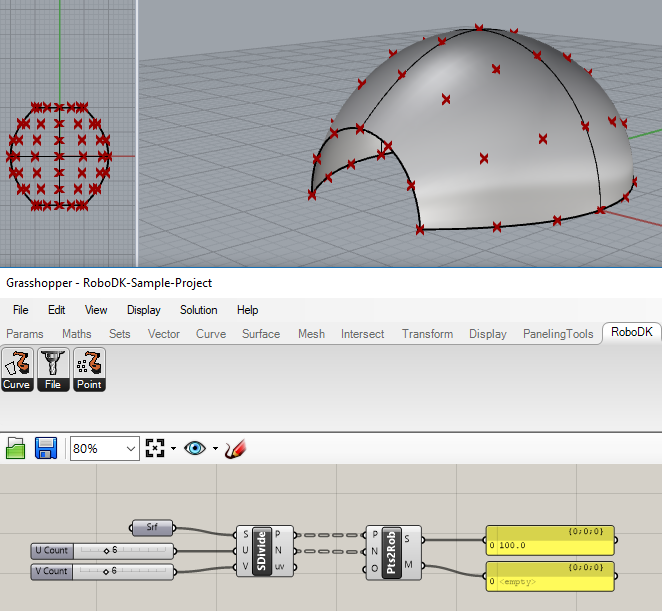
В данном примере показано, как использовать плагин RoboDK для Grasshopper, разделив поверхность на сетку точек и отслеживая их с помощью робота для выполнения операции сверления в RoboDK:
1.Загрузите пример Grasshopper, поставляемый вместе с плагином RoboDK (файлы 3dm и gh).
2.Щелкните правой кнопкой мыши компонент Pts2Rob и выберите «Параметры настройки робота (RoboDK)». Выберите «Загрузить проект…» и выберите «Настройка по умолчанию», чтобы загрузить пример станции RoboDK (тот же пример проекта, что и в предыдущем разделе).
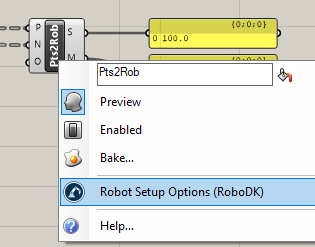
По желанию вы можете указать имя объекта в качестве входного параметра компонента (O). Вы также можете указать проект в настройках компонента, чтобы для каждого компонента использовался нужный проект RoboDK.
3.В Grasshopper выберите «Решение» ➔«Пересчитать» (F5), чтобы обновить деталь и программу в RoboDK.