Введение в hyperMILL
Дополнение RoboDK для OpenMind hyperMILL позволяет быстро настраивать проекты роботизированной механообработки непосредственно из hyperMILL. Благодаря интеграции RoboDK с программным обеспечением OpenMind вы можете легко объединить программное обеспечение для CAD/CAM-механообработки hyperMILL с RoboDK для моделирования и программирования манипуляторов промышленных роботов для роботизированной механообработки.
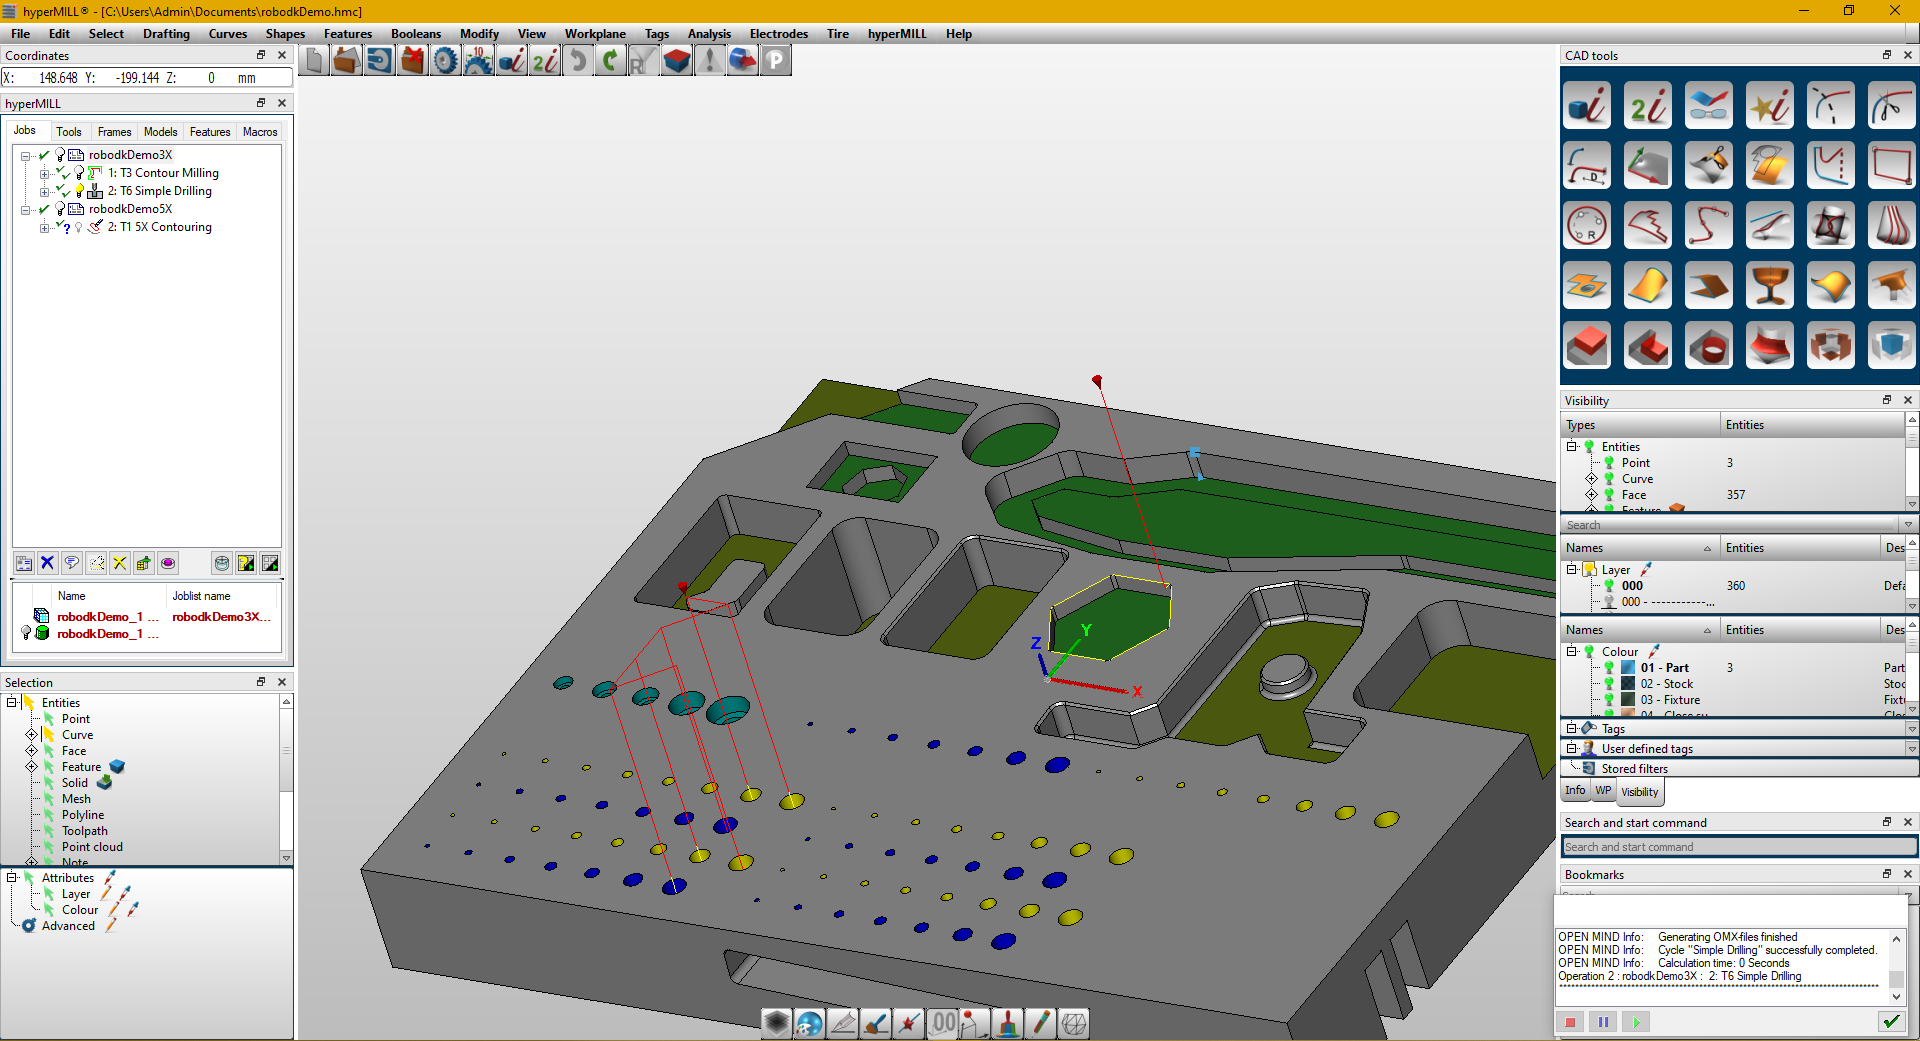
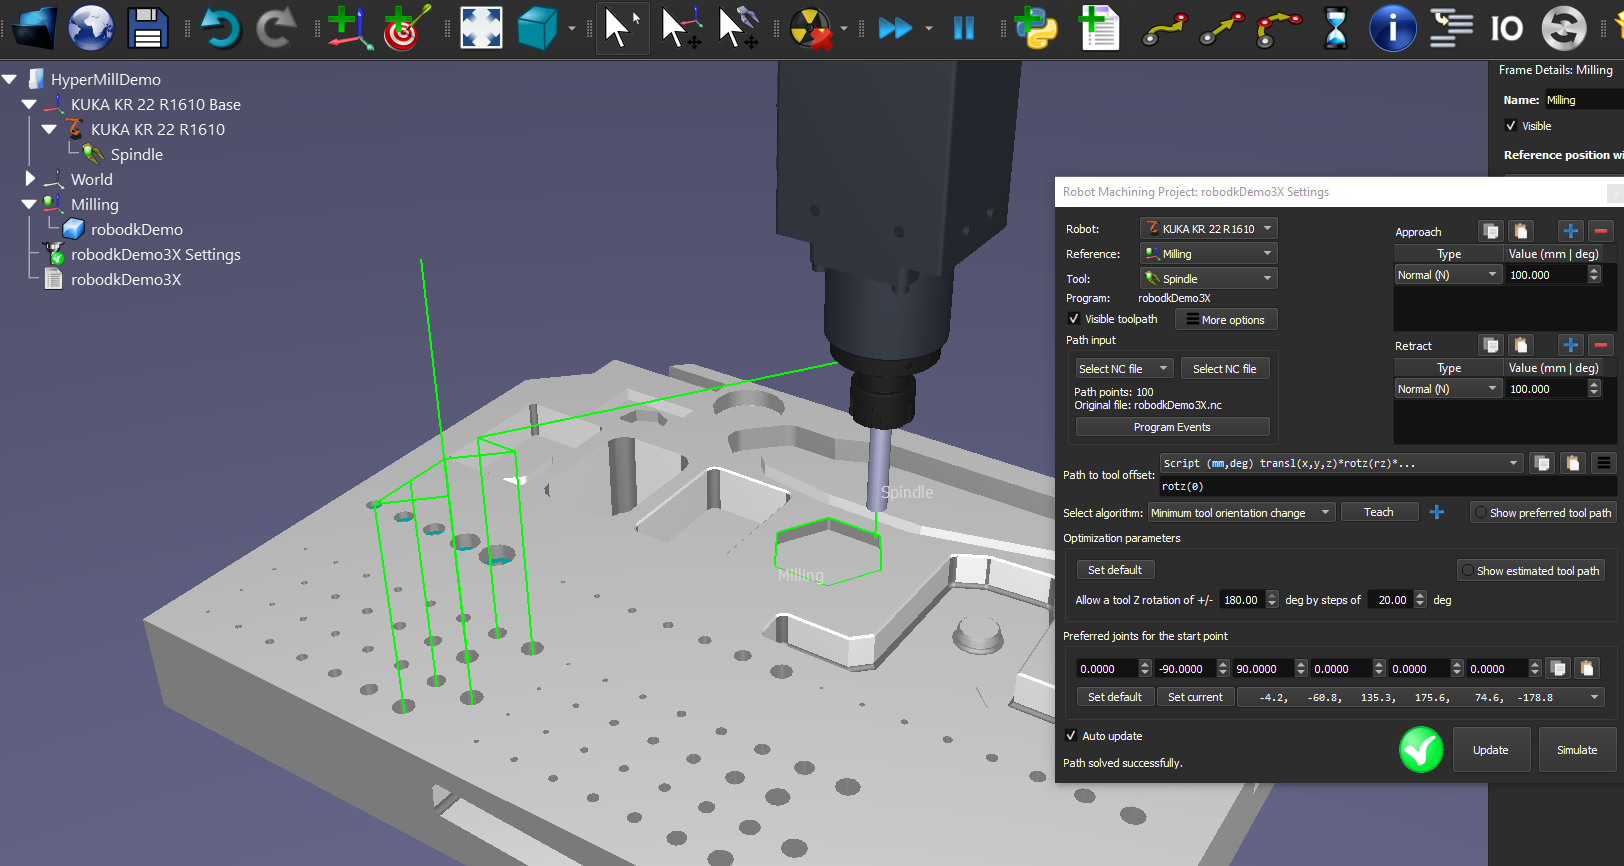
С помощью этого дополнения для hyperMILL вы можете легко создавать безошибочные программы для роботизированной механообработки непосредственно в hyperMILL. Кроме того, RoboDK также поддерживает стандартные файлы механообработки в форматах APT CLS и G-кода.
Более подробную информацию о RoboDK для роботизированной механообработки можно найти в разделе «Роботизированная механообработка». Узнайте больше о hyperMILL и hyperCAD-s на сайте https://www.openmind-tech.com/en/.
В данном документе описано, как настроить плагин RoboDK для программного обеспечения hyperMILL и как с помощью hyperMILL создавать проекты роботизированной механообработки в RoboDK.


