Принудительное задание движения с использованием углов сочленений
В данном разделе будет показано, как можно модифицировать существующий Постпроцессор для принудительного выполнения осевого движения с использованием значений углов сочленений вместо декартовых координат.
В данном примере мы применим это изменение к контроллеру робота ABB IRC5.
1.Ознакомьтесь с руководством по программированию контроллера вашего робота. В данном примере мы используем руководство по программированию ABB IRC5 RAPID.
2.Найдите инструкции по движению сочленений. В данном случае команда ABB для абсолютного движения сочленений называется MoveAbsJ. Для этой команды требуется переменная jointtarget, определяющая оси сочленений.
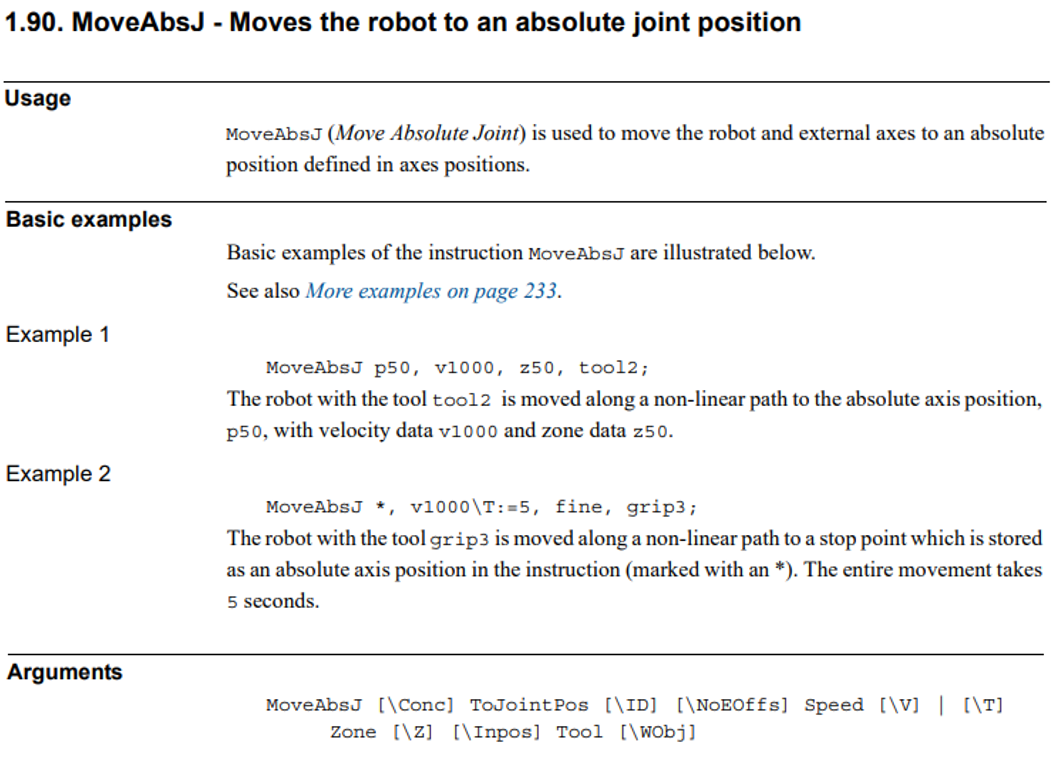
3.Выберите «Программа» → «Добавить/редактировать Постпроцессор» и выберите Постпроцессор, который вы используете в данный момент, чтобы внести в него изменения. Если вы в настоящее время используете настраиваемый Постпроцессор, он будет выбран по умолчанию.
4.Внутри постпроцессора вам необходимо найти функцию MoveJ. Эта функция определяет способ генерации команд движения сочленений постпроцессором. В качестве альтернативы в RoboDK для линейных перемещений используется функция MoveL. С помощью языка программирования Python измените строку, которая добавляется в файл программы, чтобы предоставить информацию об углах поворота сочленений, как показано на следующем изображении.

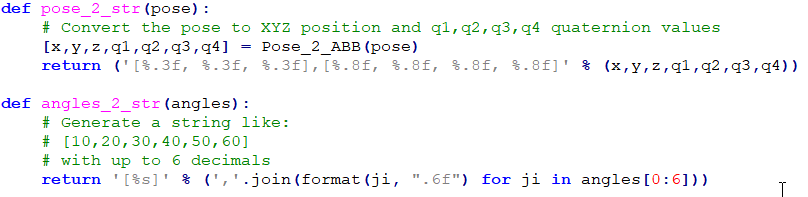
5.Наконец, вам может потребоваться изменить способ, которым постпроцессор преобразует углы поворота сочленений или позу в строку. Функции angles_2_str и pose_2_str определяют, как углы поворота сочленений и поза, соответственно, преобразуются в текстовый формат.
Большинство постпроцессоров RoboDK используют данные о сочленениях для движений по сочленениям и декартовы координаты для линейных движений. Рекомендуется всегда начинать первую точку в последовательности линейных движений с движения по сочленениям, указывая координаты сочленений. Это позволяет избежать запуска программы с неверной конфигурацией робота и достижения сингулярности или пределов хода осей.


