Принудительное ограничение скорости
В данном примере показано, как установить ограничение скорости на уровне 500 мм/с и избежать использования более высоких скоростей при генерации программы с помощью RoboDK.
В данном примере мы предполагаем, что используется контроллер KUKA KRC2 или KRC4:
1.Выберите «Программа» → «Добавить/редактировать Постпроцессор»
2.Выберите свой Постпроцессор. Например, для KUKA KRC4 выберите KUKA_KRC4.
3.Нажмите «ОК». Постпроцессор отобразится в текстовом редакторе.
4.Найдите определение функции setSpeed (def setSpeed)
5.Добавьте следующую строку, чтобы установить максимальную скорость равную 500 мм/с. Эту строку необходимо добавить до генерации вывода $VEL.CP, который изменяет скорость в м/с:
speed_mms = min(speed_mms, 500)
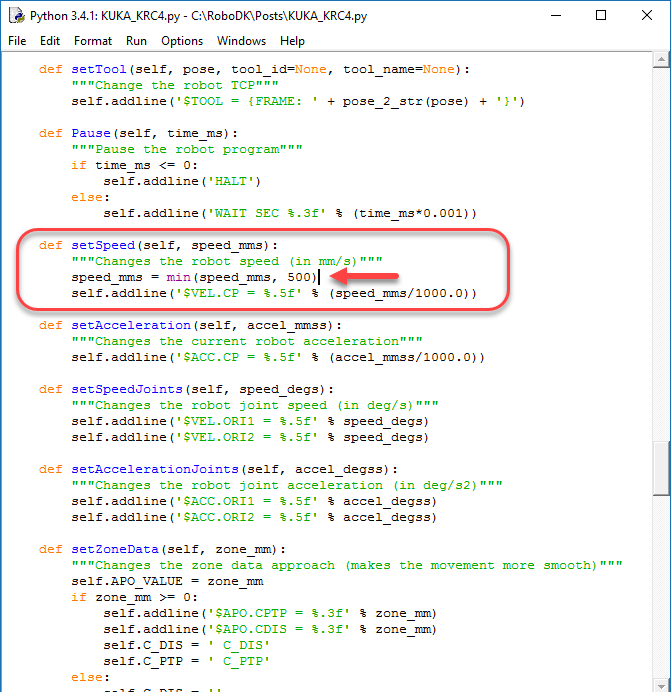
Примечание: Скорость по умолчанию, равная 200 мм/с, определена в переменной HEADER в верхней части Постпроцессора ($VEL.CP=0.2). Эту скорость по умолчанию также можно изменить, если она не была скорректирована в RoboDK.
Примечание: Даже если у вас нет исходного кода Постпроцессора, вы всё равно можете добавить собственную функцию, чтобы переопределить поведение по умолчанию.


