Примеры модификаций
В этом разделе показано, как внести небольшие изменения в существующий Постпроцессор. Большинство Постпроцессоров содержат переменные, которые можно легко изменить для настройки или активации функций программирования роботов, специфичных для конкретного производителя.
В качестве примера будут внесены следующие изменения в существующие Постпроцессоры KUKA и ABB:
●Генерировать программу с подпрограммами в виде одного файла и ограничить длину каждой программы не более чем 3000 строк кода. Крупные программы будут разделены на более мелкие и вызываться последовательно.
●Настроить движение сочленения таким образом, чтобы команда движения генерировалась с использованием информации об углах поворота сочленений.
●Переопределить максимальную скорость на 500 мм/с. Даже если робот запрограммирован на более быстрое перемещение, в Постпроцессоре скорость будет ограничена значением 500 мм/с.
В следующих разделах показано, как внести предложенные изменения в текстовом редакторе.
Генерация всех программ в одном файле
В данном примере показано, как изменить поведение постпроцессора KUKA KRC4 по умолчанию, чтобы сгенерировать основную программу с подпрограммами в одном файле.
Убедитесь, что плагин редактора постпроцессора включен, и выполните следующие действия для внесения изменений в постпроцессор:
1.Выберите «Программа» → «Редактор Постпроцессора».
2.Выберите постпроцессор, который необходимо настроить (KUKA KRC4).
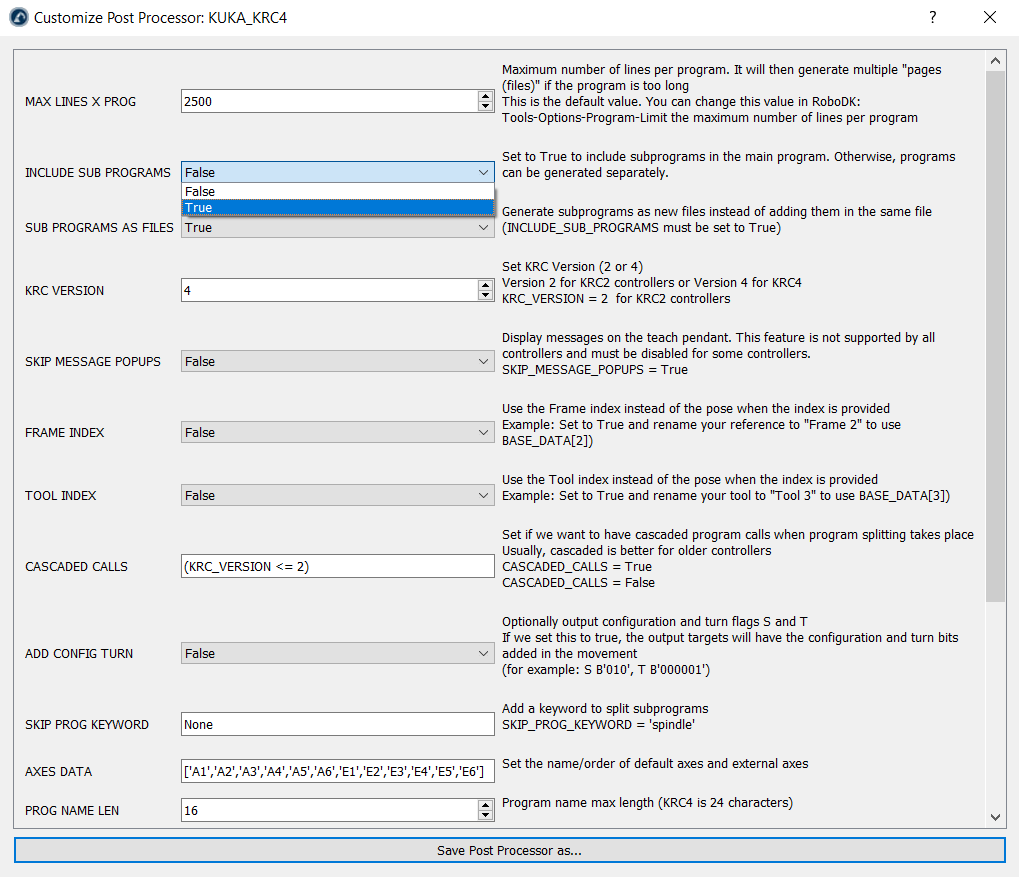
3.Нажмите «ОК». Откроется новое окно, в котором вы увидите переменные, которые можно изменить, как показано на следующем изображении.
4.Установите для переменной «Include Sub Programs» значение «True» вместо «False».
5.Выберите «Сохранить Постпроцессор как…»
6.Введите новое имя для сохранения (по умолчанию используется дата изменения).
Теперь у вас должен появиться новый постпроцессор в папке «Posts» программы RoboDK. Теперь вы можете обновить свой проект, чтобы использовать этот новый постпроцессор, выполнив следующие действия:
1.Щелкните правой кнопкой мыши по вашему роботу.
2.Выберите «Выбрать Постпроцессор».
3.Выберите новый Постпроцессор, который вы создали.
4.Сгенерируйте программы заново, чтобы увидеть результат.
Вы также можете внести эти изменения с помощью текстового редактора. Для изменения кода Постпроцессора на языке Python, используемого по умолчанию, выполните следующие действия:
1.Выберите «Программа» → «Добавить/редактировать Постпроцессор»
2.Выберите свой постпроцессор. Например, для KUKA KRC4 выберите KUKA_KRC4.
3.Нажмите «ОК». Постпроцессор откроется в текстовом редакторе.
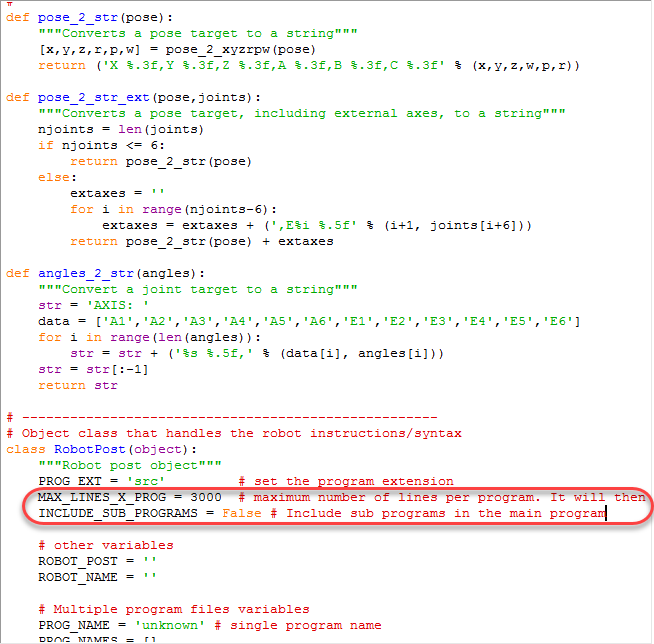
4.Установите значение переменной MAX_LINES_X_PROG равным 3000.
5.Установите для переменной INCLUDE_SUB_PROGRAMS значение «True».
Принудительное ограничение скорости
В данном примере показано, как установить ограничение скорости на уровне 500 мм/с и избежать использования более высоких скоростей при генерации программы с помощью RoboDK.
В данном примере мы предполагаем, что используется контроллер KUKA KRC2 или KRC4:
1.Выберите «Программа» → «Добавить/редактировать Постпроцессор»
2.Выберите свой Постпроцессор. Например, для KUKA KRC4 выберите KUKA_KRC4.
3.Нажмите «ОК». Постпроцессор отобразится в текстовом редакторе.
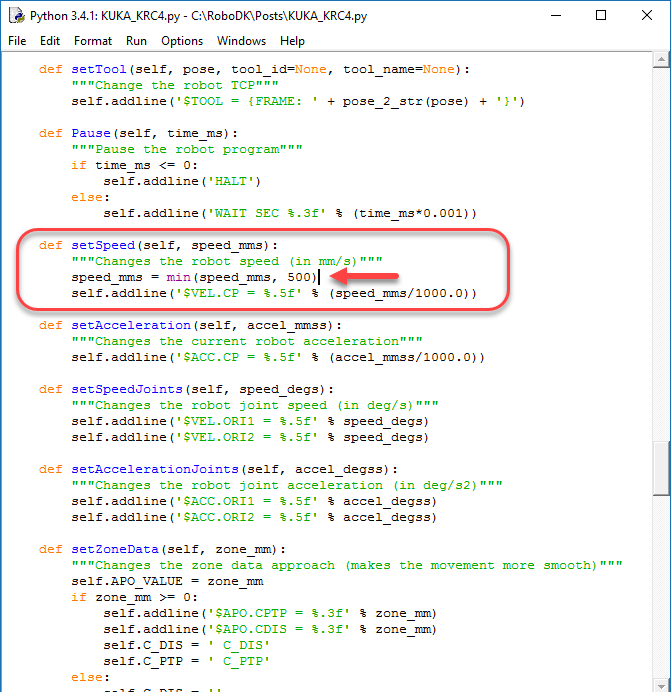
4.Найдите определение функции setSpeed (def setSpeed)
5.Добавьте следующую строку, чтобы установить максимальную скорость равную 500 мм/с. Эту строку необходимо добавить до генерации вывода $VEL.CP, который изменяет скорость в м/с:
speed_mms = min(speed_mms, 500)
Пользовательский фильтр для систем координат
В данном разделе показано, как настроить систему отсчета существующего Постпроцессора. Например, для настройки пользовательской системы отсчета для робота KUKA.
Вы можете использовать скомпилированные Постпроцессоры и легко переопределить только необходимые функции (например, setFrame, setTool или setSpeed).
В данном примере мы предполагаем, что необходимо настроить определение базы для контроллера KUKA. Например, если вы хотите вывести следующую строку при установке системы отсчета:
BASE_DATA[8] = {FRAME: X:2000, Y:0, Z:0, A:0, B:0, C:0}
BAS (#BASE,8)
Вам достаточно создать новый файл с именем KUKA_Custom_Post.py в папке C:/RoboDK/Posts/ со следующими несколькими строками, которые используют Постпроцессор KUKA_KRC2 по умолчанию и переопределяют настройку системы отсчета (функция setFrame):
from KUKA_KRC2 import RobotPost as MainPost
class RobotPost(MainPost):
def setFrame(self, pose, frame_id, frame_name):
"""Change the robot reference frame"""
self.addline('; BASE_DATA[8] = {FRAME: %s}' % (self.pose_2_str(pose)))
self.addline('BAS (#BASE,8)')
Однако мы могли бы добавить пользовательские фильтры, основанные на определённых критериях, чтобы выбирать между использованием поведения по умолчанию и использованием пользовательской реализации. В таком случае файл Постпроцессора можно было бы изменить следующим образом:
from KUKA_KRC2 import RobotPost as MainPost
class RobotPost(MainPost):
def setFrame(self, pose, frame_id, frame_name):
"""Change the robot reference frame"""
if frame_name == "Frame 4": # Enter any condition here
# Trigger the call to the default method (same as not overriding the function)
super(MainPost, self).setFrame(pose, frame_id, frame_name)
return
# Implement a custom setFrame
self.addline('; ---- Setting reference: %s ----' % frame_name)
self.addline('; BASE_DATA[8] = {FRAME: %s}' % (self.pose_2_str(pose)))
self.addline('BAS (#BASE,8)')
self.addline('; --------------------------')
При генерации программ для контроллеров KUKA KRC существует множество способов настройки системы координат или системы отсчета. Приведённое ниже определение функции setFrame демонстрирует альтернативную реализацию с различными вариантами:
def setFrame(self, pose, frame_id, frame_name):
"""Change the robot reference frame"""
self.addline('; ---- Setting reference: %s ----' % frame_name)
# option 1: Build the kinematics based on the MACHINE_DEF array and the provided offset
#self.addline('$BASE = EK (MACHINE_DEF[2].ROOT, MACHINE_DEF[2].MECH_TYPE, { %s })' % self.pose_2_str(pose))
# option 2: Build the kinematics based on the EX_AX_DATA array and the provided offset
#self.addline('$BASE=EK(EX_AX_DATA[1].ROOT,EX_AX_DATA[1].EX_KIN, { %s })' % self.pose_2_str(pose))
# Option 3: Build the kinematics based on the EX_AX_DATA array and the pre-defined offset
#self.addline('; Using external axes')
#self.addline('; $BASE=EK(EX_AX_DATA[1].ROOT,EX_AX_DATA[1].EX_KIN,EX_AX_DATA[1].OFFSET)')
#self.addline('; $ACT_EX_AX= %i' % (self.nAxes - 6))
# Option 4: Use the BAS(#ex_BASE) init function from the BAS.src file
#self.addline('; BASE_DATA[%i] = {FRAME: %s}' % (self.BASE_ID, self.pose_2_str(pose)))
#self.addline('BAS(#ex_BASE,%i)' % self.BASE_ID)
# Option 5: Use the BAS(#BASE) init function from the BAS.src file
self.addline('; BASE_DATA[%i] = {FRAME: %s}' % (self.BASE_ID, self.pose_2_str(pose)))
self.addline('BAS (#BASE,%i)' % self.BASE_ID)
# Option 6: Directly take the base from the BASE_DATA array (usually what the BAS(#BASE) does)
# self.addline('$BASE=BASE_DATA[%i]' % self.BASE_ID)
self.addline('; --------------------------')
Принудительное задание движения с использованием углов сочленений
В данном разделе будет показано, как можно модифицировать существующий Постпроцессор для принудительного выполнения осевого движения с использованием значений углов сочленений вместо декартовых координат.
В данном примере мы применим это изменение к контроллеру робота ABB IRC5.
1.Ознакомьтесь с руководством по программированию контроллера вашего робота. В данном примере мы используем руководство по программированию ABB IRC5 RAPID.
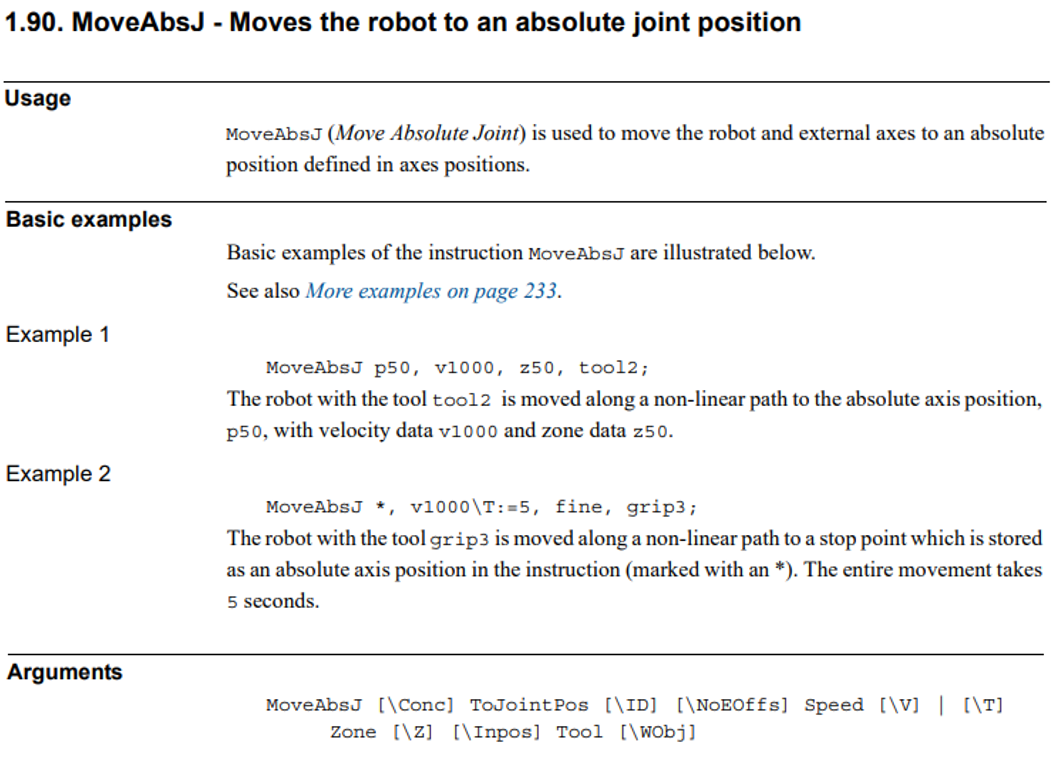
2.Найдите инструкции по движению сочленений. В данном случае команда ABB для абсолютного движения сочленений называется MoveAbsJ. Для этой команды требуется переменная jointtarget, определяющая оси сочленений.
3.Выберите «Программа» → «Добавить/редактировать Постпроцессор» и выберите Постпроцессор, который вы используете в данный момент, чтобы внести в него изменения. Если вы в настоящее время используете настраиваемый Постпроцессор, он будет выбран по умолчанию.
4.Внутри постпроцессора вам необходимо найти функцию MoveJ. Эта функция определяет способ генерации команд движения сочленений постпроцессором. В качестве альтернативы в RoboDK для линейных перемещений используется функция MoveL. С помощью языка программирования Python измените строку, которая добавляется в файл программы, чтобы предоставить информацию об углах поворота сочленений, как показано на следующем изображении.

5.Наконец, вам может потребоваться изменить способ, которым постпроцессор преобразует углы поворота сочленений или позу в строку. Функции angles_2_str и pose_2_str определяют, как углы поворота сочленений и поза, соответственно, преобразуются в текстовый формат.
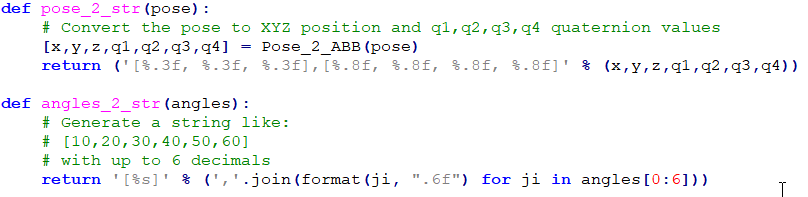
Большинство постпроцессоров RoboDK используют данные о сочленениях для движений по сочленениям и декартовы координаты для линейных движений. Рекомендуется всегда начинать первую точку в последовательности линейных движений с движения по сочленениям, указывая координаты сочленений. Это позволяет избежать запуска программы с неверной конфигурацией робота и достижения сингулярности или пределов хода осей.


