Постпроцессоры
Постпроцессоры являются ключевым этапом автономного программирования, поскольку они позволяют генерировать программы для конкретного контроллера робота. Программирование роботов должно осуществляться в соответствии с правилами, установленными конкретным поставщиком. Эти правила реализуются в Постпроцессоре. Постпроцессор робота определяет, каким образом должны генерироваться программы для конкретного контроллера робота.
Преобразование результатов моделирования RoboDK в конкретную программу для робота осуществляется с помощью Постпроцессора. Каждый робот связывается с определенным Постпроцессором, который определяет конкретный стиль программирования данного робота. Постпроцессор используется при автономной генерации программы, как показано в разделе «Генерация программы» (путем щелчка правой кнопкой мыши по программе и выбора пункта «Генерировать программу для робота»).
RoboDK включает множество Постпроцессоров, обеспечивающих поддержку более 50 различных производителей роботов и контроллеров. Список поддерживаемых контроллеров приведён в разделе «Доступные Постпроцессоры». Кроме того, можно создать собственный Постпроцессор или модифицировать существующий. Все доступные Постпроцессоры находятся в папке: C:/RoboDK/Posts/.
Постпроцессор представляет собой файл PY (каждый Постпроцессор определяется скриптом на языке Python). Вы можете вручную добавлять, изменять или удалять файлы в папке «Posts» RoboDK. Если вам предоставили Постпроцессор RoboDK (файл PY), его следует поместить в папку «Posts», чтобы его можно было выбрать в RoboDK.
В данном разделе показано, как выбрать, отредактировать или создать Постпроцессор и использовать его с вашими роботами в RoboDK. Краткое введение представлено в следующем видео: https://www.robodk.com/help#PostProcessor
Выбор постпроцессора
Вы можете легко выбрать Постпроцессор, щелкнув правой кнопкой мыши по роботу или программе. Выбор Постпроцессора привязан к роботу, поэтому изменение Постпроцессора, назначенного программе, приведёт к обновлению Постпроцессора, используемого всеми программами, назначенными тому же роботу.
Чтобы выбрать Постпроцессор для робота:
1.Щелкните правой кнопкой мыши по роботу или программе
2.Выберите «Выбрать Постпроцессор»
3.Выберите Постпроцессор из списка
4.Нажмите «ОК».
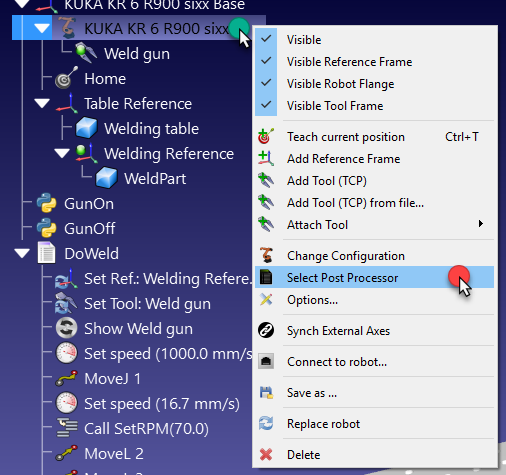
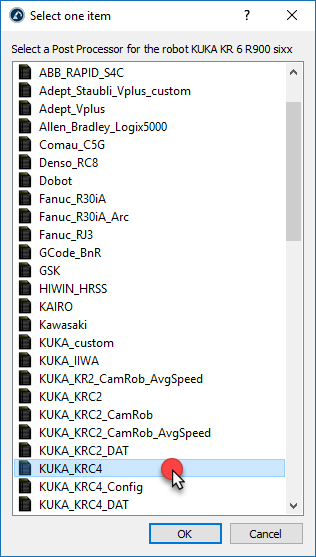
Изменение вступило в силу, и теперь можно повторно провести генерацию программы, чтобы увидеть результат.
В качестве альтернативы можно также выбрать Постпроцессор, выполнив следующие действия:
1.Откройте панель робота (дважды щелкните по роботу)
2.Выберите «Параметры»
3.Выберите нужный Постпроцессор в поле «Марка робота», как показано на следующем изображении.
Редактор Постпроцессора
Вы можете легко изменять настройки Постпроцессора с помощью графического интерфейса пользователя. Редактор Постпроцессора позволяет изменять переменные, определённые в Постпроцессоре и специфичные для контроллера вашего робота.
Редактор Постпроцессора представляет собой плагин, который помогает настраивать ваши Постпроцессоры. Вы можете легко скачать и установить этот плагин со следующей страницы: https://robodk.com/addin/com.robodk.plugin.postprocessoreditor.
Для открытия редактора Постпроцессора выполните следующие действия:
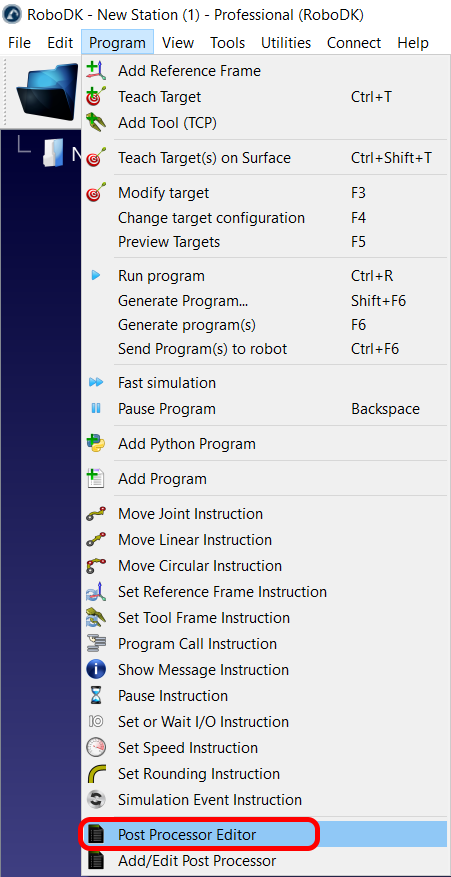
1.Выберите «Программа» → «Редактор Постпроцессора».
2.Выберите Постпроцессор, который необходимо настроить.
3.Нажмите «ОК». Откроется новое окно, в котором вы увидите переменные, которые можно изменить.
4.Выберите «Сохранить Постпроцессор как…»
5.Введите имя для сохранения.
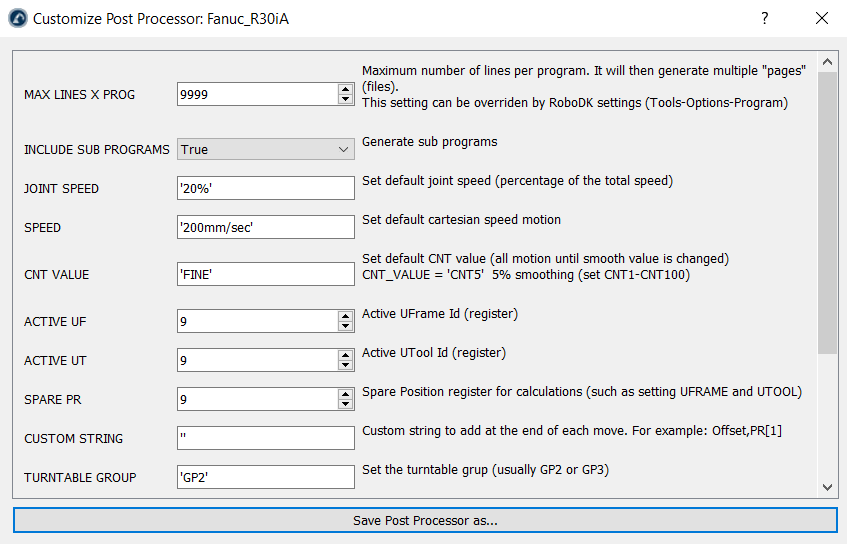
Например, если вы выберете Постпроцессор Fanuc R30iA, откроется окно, показанное на предыдущем изображении.
Изменение постпроцессора
В RoboDK вы можете изменять существующие постпроцессоры для настройки вывода программ управления роботом или создавать новые постпроцессоры. Большинство постпроцессоров не требуют редактирования — для получения желаемого вывода программы достаточно просто изменить флаги конфигурации.
Убедитесь, что у вас имеется исходный код Постпроцессора для его редактирования. Свяжитесь с нами, если Постпроцессор, который вы пытаетесь отредактировать, недоступен для редактирования (скомпилирован).
Постпроцессоры должны быть размещены в папке C:/RoboDK/Posts/, чтобы их можно было выбрать в RoboDK. В предыдущем разделе описано, как связать конкретный робот с постпроцессором.
Каждый постпроцессор представляет собой один файл PY. Можно переименовывать файлы или копировать их из папки C:/RoboDK/Posts/ или в неё, чтобы обмениваться различными постпроцессорами. Чтобы удалить существующий скрипт постпроцессора, просто удалите соответствующий файл PY из папки Posts.
Постпроцессоры можно редактировать с помощью любого текстового редактора или редактора Python (Python IDLE). Использование редактора Python позволяет быстро отлаживать и оценивать пример программы, приведённый в конце файла.
Для правильного тестирования и использования постпроцессоров необходимо установить Python (Python устанавливается по умолчанию вместе с RoboDK).
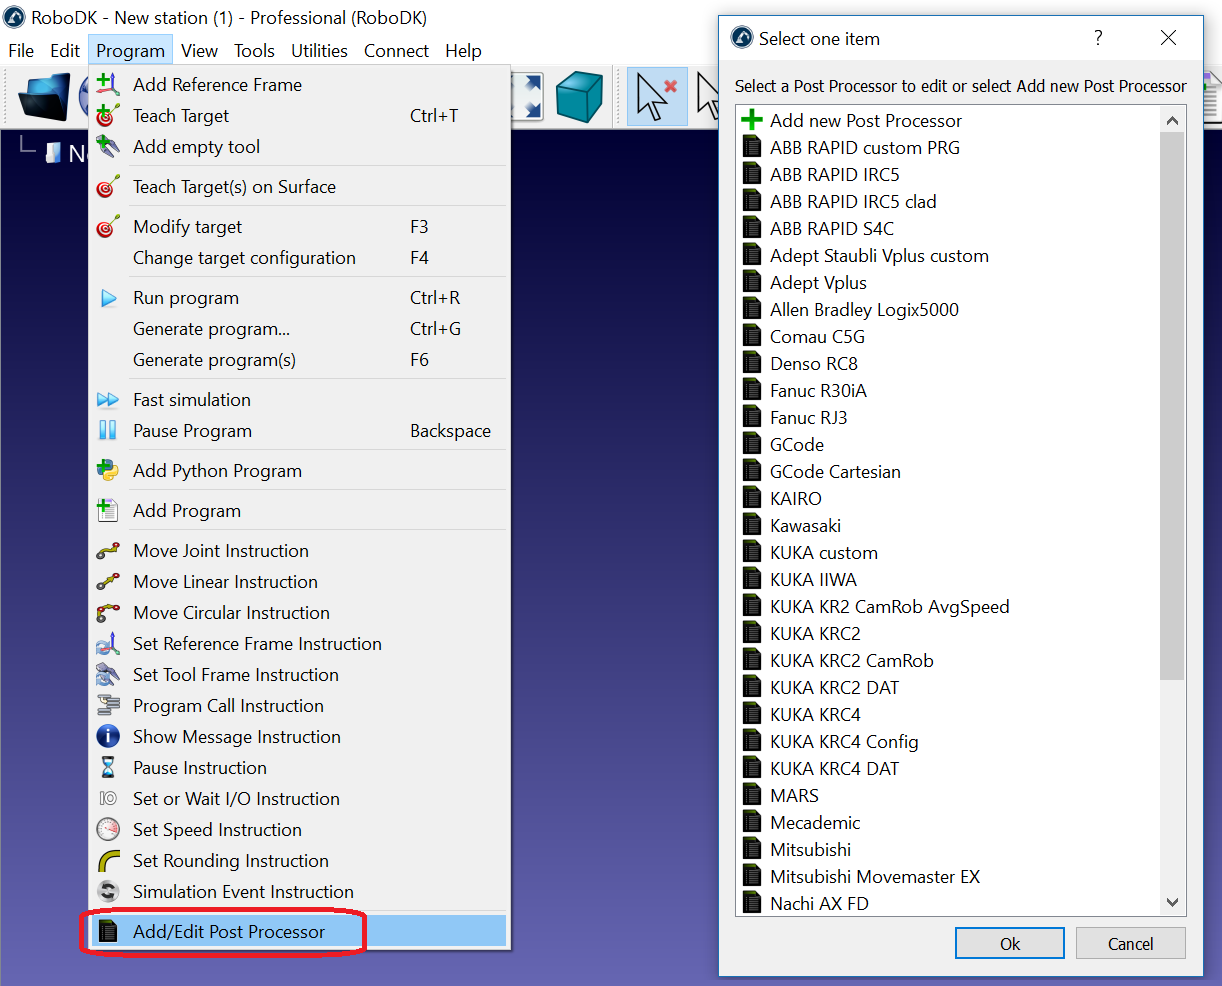
Для изменения существующего Постпроцессора выполните следующие действия:
1.Выберите «Программа» → «Добавить/редактировать Постпроцессор»
2.Выберите существующий Постпроцессор
3.Нажмите «ОК». Откроется текстовый редактор с кодом программы.
4.Выберите «Go» → «Debug» (F5) для предварительного просмотра результата. При необходимости внесите изменения. В зависимости от используемого текстового редактора вам, возможно, потребуется вместо этого выбрать «Run»➔«Run module» (F5).
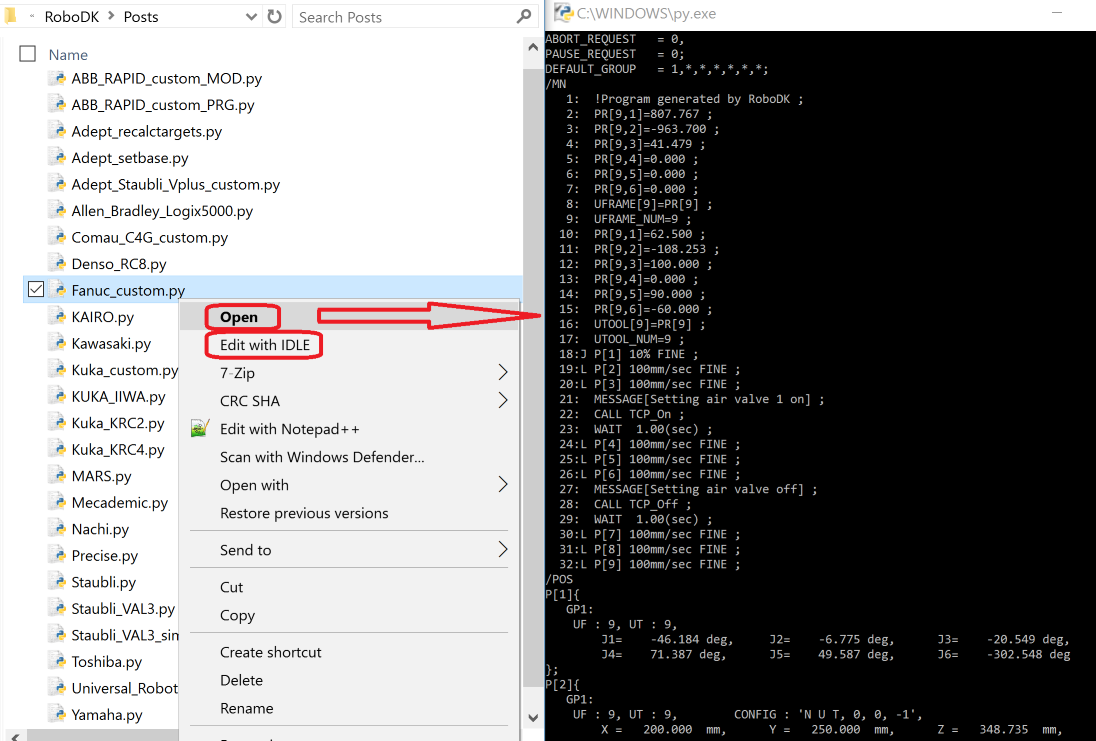
Кроме того, можно отредактировать Постпроцессор вручную:
1.Перейдите в папку Постпроцессоров: C:/RoboDK/Posts/
2.Откройте файл PY с помощью Python IDLE (щелкните правой кнопкой мыши ➔«Редактировать с помощью IDLE») или другого текстового редактора.
3.Внесите необходимые изменения.
4.Запустите файл для проверки результата: выберите «Run» → «Run module» (по умолчанию — F5) в Python IDLE.
В качестве альтернативы можно отредактировать этот файл с помощью текстового редактора и запустить его в Python, дважды щелкнув по нему.
Примеры модификаций
В этом разделе показано, как внести небольшие изменения в существующий Постпроцессор. Большинство Постпроцессоров содержат переменные, которые можно легко изменить для настройки или активации функций программирования роботов, специфичных для конкретного производителя.
В качестве примера будут внесены следующие изменения в существующие Постпроцессоры KUKA и ABB:
●Генерировать программу с подпрограммами в виде одного файла и ограничить длину каждой программы не более чем 3000 строк кода. Крупные программы будут разделены на более мелкие и вызываться последовательно.
●Настроить движение сочленения таким образом, чтобы команда движения генерировалась с использованием информации об углах поворота сочленений.
●Переопределить максимальную скорость на 500 мм/с. Даже если робот запрограммирован на более быстрое перемещение, в Постпроцессоре скорость будет ограничена значением 500 мм/с.
В следующих разделах показано, как внести предложенные изменения в текстовом редакторе.
Генерация всех программ в одном файле
В данном примере показано, как изменить поведение постпроцессора KUKA KRC4 по умолчанию, чтобы сгенерировать основную программу с подпрограммами в одном файле.
Убедитесь, что плагин редактора постпроцессора включен, и выполните следующие действия для внесения изменений в постпроцессор:
1.Выберите «Программа» → «Редактор Постпроцессора».
2.Выберите постпроцессор, который необходимо настроить (KUKA KRC4).
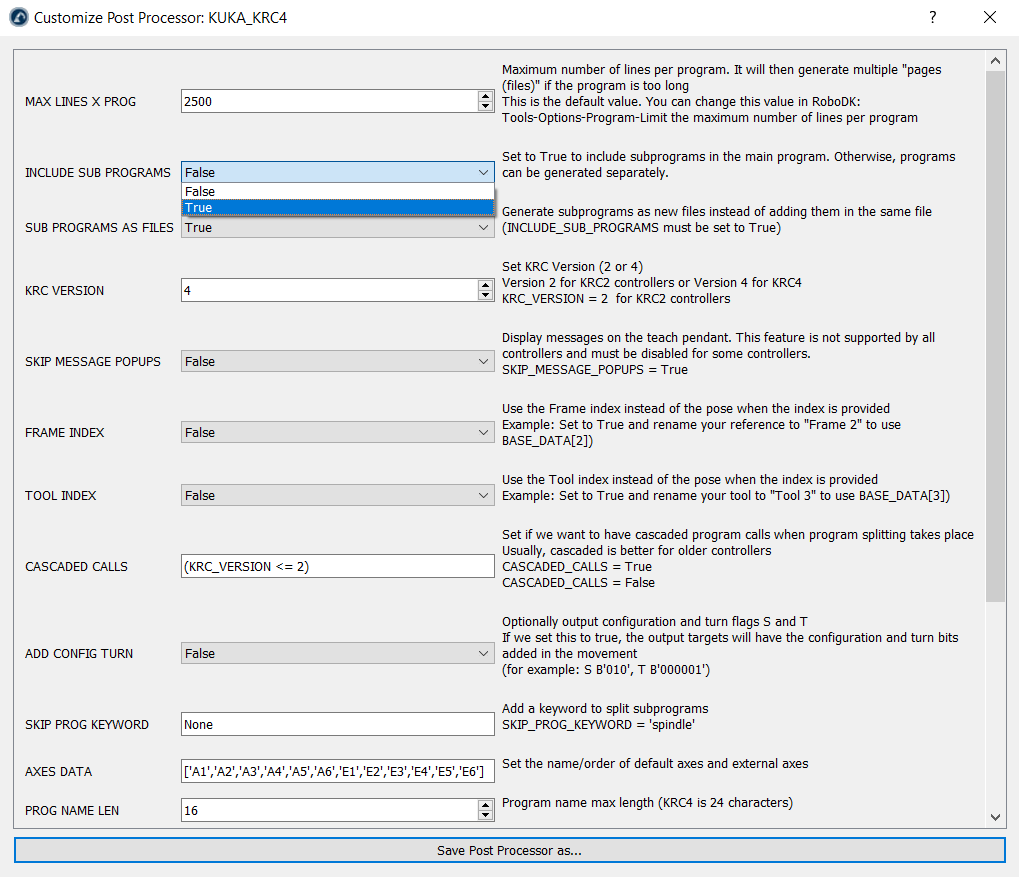
3.Нажмите «ОК». Откроется новое окно, в котором вы увидите переменные, которые можно изменить, как показано на следующем изображении.
4.Установите для переменной «Include Sub Programs» значение «True» вместо «False».
5.Выберите «Сохранить Постпроцессор как…»
6.Введите новое имя для сохранения (по умолчанию используется дата изменения).
Теперь у вас должен появиться новый постпроцессор в папке «Posts» программы RoboDK. Теперь вы можете обновить свой проект, чтобы использовать этот новый постпроцессор, выполнив следующие действия:
1.Щелкните правой кнопкой мыши по вашему роботу.
2.Выберите «Выбрать Постпроцессор».
3.Выберите новый Постпроцессор, который вы создали.
4.Сгенерируйте программы заново, чтобы увидеть результат.
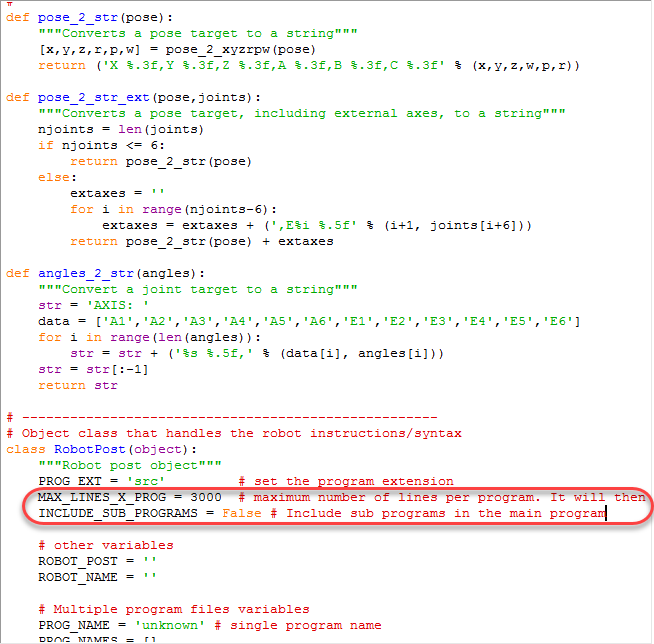
Вы также можете внести эти изменения с помощью текстового редактора. Для изменения кода Постпроцессора на языке Python, используемого по умолчанию, выполните следующие действия:
1.Выберите «Программа» → «Добавить/редактировать Постпроцессор»
2.Выберите свой постпроцессор. Например, для KUKA KRC4 выберите KUKA_KRC4.
3.Нажмите «ОК». Постпроцессор откроется в текстовом редакторе.
4.Установите значение переменной MAX_LINES_X_PROG равным 3000.
5.Установите для переменной INCLUDE_SUB_PROGRAMS значение «True».
Принудительное ограничение скорости
В данном примере показано, как установить ограничение скорости на уровне 500 мм/с и избежать использования более высоких скоростей при генерации программы с помощью RoboDK.
В данном примере мы предполагаем, что используется контроллер KUKA KRC2 или KRC4:
1.Выберите «Программа» → «Добавить/редактировать Постпроцессор»
2.Выберите свой Постпроцессор. Например, для KUKA KRC4 выберите KUKA_KRC4.
3.Нажмите «ОК». Постпроцессор отобразится в текстовом редакторе.
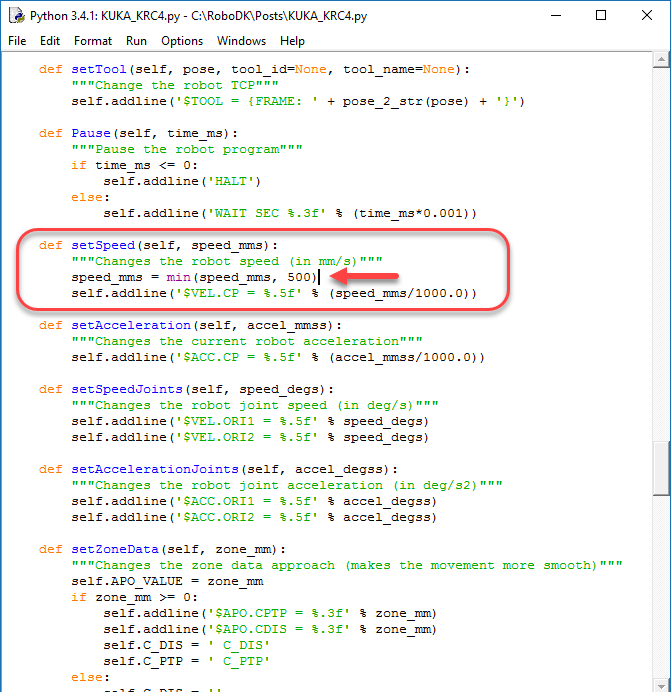
4.Найдите определение функции setSpeed (def setSpeed)
5.Добавьте следующую строку, чтобы установить максимальную скорость равную 500 мм/с. Эту строку необходимо добавить до генерации вывода $VEL.CP, который изменяет скорость в м/с:
speed_mms = min(speed_mms, 500)
Пользовательский фильтр для систем координат
В данном разделе показано, как настроить систему отсчета существующего Постпроцессора. Например, для настройки пользовательской системы отсчета для робота KUKA.
Вы можете использовать скомпилированные Постпроцессоры и легко переопределить только необходимые функции (например, setFrame, setTool или setSpeed).
В данном примере мы предполагаем, что необходимо настроить определение базы для контроллера KUKA. Например, если вы хотите вывести следующую строку при установке системы отсчета:
BASE_DATA[8] = {FRAME: X:2000, Y:0, Z:0, A:0, B:0, C:0}
BAS (#BASE,8)
Вам достаточно создать новый файл с именем KUKA_Custom_Post.py в папке C:/RoboDK/Posts/ со следующими несколькими строками, которые используют Постпроцессор KUKA_KRC2 по умолчанию и переопределяют настройку системы отсчета (функция setFrame):
from KUKA_KRC2 import RobotPost as MainPost
class RobotPost(MainPost):
def setFrame(self, pose, frame_id, frame_name):
"""Change the robot reference frame"""
self.addline('; BASE_DATA[8] = {FRAME: %s}' % (self.pose_2_str(pose)))
self.addline('BAS (#BASE,8)')
Однако мы могли бы добавить пользовательские фильтры, основанные на определённых критериях, чтобы выбирать между использованием поведения по умолчанию и использованием пользовательской реализации. В таком случае файл Постпроцессора можно было бы изменить следующим образом:
from KUKA_KRC2 import RobotPost as MainPost
class RobotPost(MainPost):
def setFrame(self, pose, frame_id, frame_name):
"""Change the robot reference frame"""
if frame_name == "Frame 4": # Enter any condition here
# Trigger the call to the default method (same as not overriding the function)
super(MainPost, self).setFrame(pose, frame_id, frame_name)
return
# Implement a custom setFrame
self.addline('; ---- Setting reference: %s ----' % frame_name)
self.addline('; BASE_DATA[8] = {FRAME: %s}' % (self.pose_2_str(pose)))
self.addline('BAS (#BASE,8)')
self.addline('; --------------------------')
При генерации программ для контроллеров KUKA KRC существует множество способов настройки системы координат или системы отсчета. Приведённое ниже определение функции setFrame демонстрирует альтернативную реализацию с различными вариантами:
def setFrame(self, pose, frame_id, frame_name):
"""Change the robot reference frame"""
self.addline('; ---- Setting reference: %s ----' % frame_name)
# option 1: Build the kinematics based on the MACHINE_DEF array and the provided offset
#self.addline('$BASE = EK (MACHINE_DEF[2].ROOT, MACHINE_DEF[2].MECH_TYPE, { %s })' % self.pose_2_str(pose))
# option 2: Build the kinematics based on the EX_AX_DATA array and the provided offset
#self.addline('$BASE=EK(EX_AX_DATA[1].ROOT,EX_AX_DATA[1].EX_KIN, { %s })' % self.pose_2_str(pose))
# Option 3: Build the kinematics based on the EX_AX_DATA array and the pre-defined offset
#self.addline('; Using external axes')
#self.addline('; $BASE=EK(EX_AX_DATA[1].ROOT,EX_AX_DATA[1].EX_KIN,EX_AX_DATA[1].OFFSET)')
#self.addline('; $ACT_EX_AX= %i' % (self.nAxes - 6))
# Option 4: Use the BAS(#ex_BASE) init function from the BAS.src file
#self.addline('; BASE_DATA[%i] = {FRAME: %s}' % (self.BASE_ID, self.pose_2_str(pose)))
#self.addline('BAS(#ex_BASE,%i)' % self.BASE_ID)
# Option 5: Use the BAS(#BASE) init function from the BAS.src file
self.addline('; BASE_DATA[%i] = {FRAME: %s}' % (self.BASE_ID, self.pose_2_str(pose)))
self.addline('BAS (#BASE,%i)' % self.BASE_ID)
# Option 6: Directly take the base from the BASE_DATA array (usually what the BAS(#BASE) does)
# self.addline('$BASE=BASE_DATA[%i]' % self.BASE_ID)
self.addline('; --------------------------')
Принудительное задание движения с использованием углов сочленений
В данном разделе будет показано, как можно модифицировать существующий Постпроцессор для принудительного выполнения осевого движения с использованием значений углов сочленений вместо декартовых координат.
В данном примере мы применим это изменение к контроллеру робота ABB IRC5.
1.Ознакомьтесь с руководством по программированию контроллера вашего робота. В данном примере мы используем руководство по программированию ABB IRC5 RAPID.
2.Найдите инструкции по движению сочленений. В данном случае команда ABB для абсолютного движения сочленений называется MoveAbsJ. Для этой команды требуется переменная jointtarget, определяющая оси сочленений.
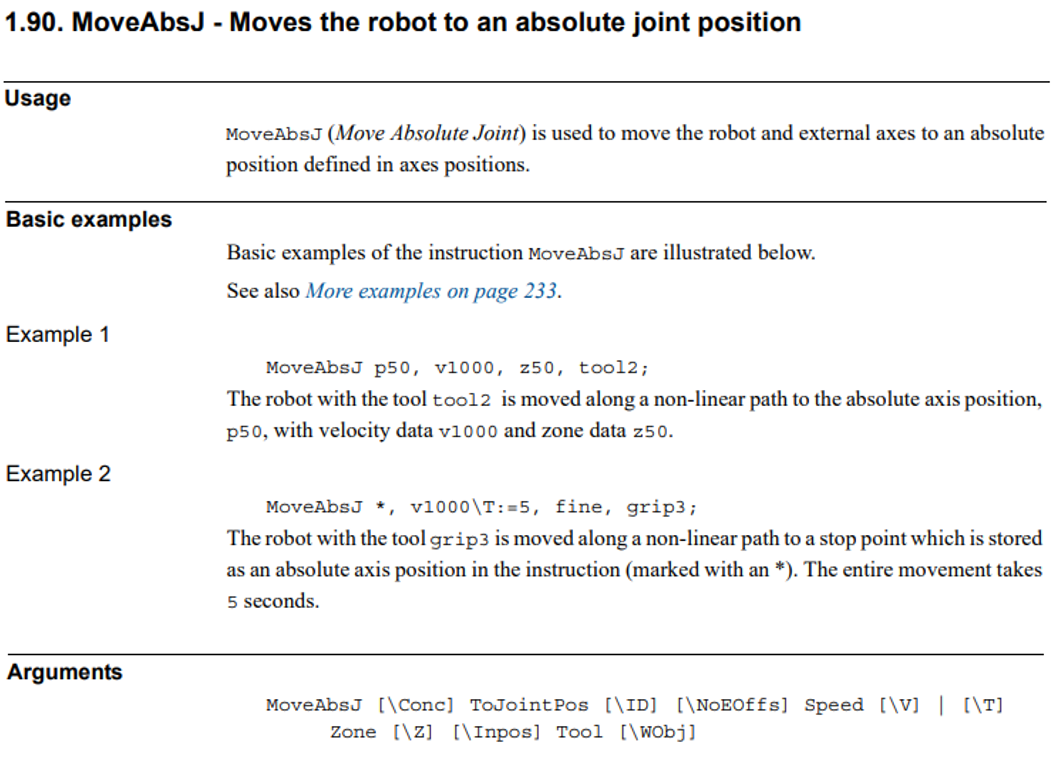
3.Выберите «Программа» → «Добавить/редактировать Постпроцессор» и выберите Постпроцессор, который вы используете в данный момент, чтобы внести в него изменения. Если вы в настоящее время используете настраиваемый Постпроцессор, он будет выбран по умолчанию.
4.Внутри постпроцессора вам необходимо найти функцию MoveJ. Эта функция определяет способ генерации команд движения сочленений постпроцессором. В качестве альтернативы в RoboDK для линейных перемещений используется функция MoveL. С помощью языка программирования Python измените строку, которая добавляется в файл программы, чтобы предоставить информацию об углах поворота сочленений, как показано на следующем изображении.

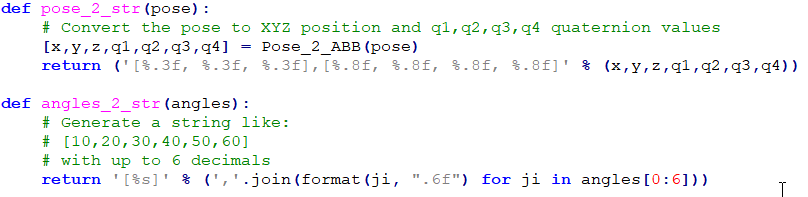
5.Наконец, вам может потребоваться изменить способ, которым постпроцессор преобразует углы поворота сочленений или позу в строку. Функции angles_2_str и pose_2_str определяют, как углы поворота сочленений и поза, соответственно, преобразуются в текстовый формат.
Большинство постпроцессоров RoboDK используют данные о сочленениях для движений по сочленениям и декартовы координаты для линейных движений. Рекомендуется всегда начинать первую точку в последовательности линейных движений с движения по сочленениям, указывая координаты сочленений. Это позволяет избежать запуска программы с неверной конфигурацией робота и достижения сингулярности или пределов хода осей.
Доступные постпроцессоры
RoboDK по умолчанию предоставляет более 100 постпроцессоров для поддержки генерации программ для роботов более 50 производителей. Некоторые постпроцессоры можно дополнительно настроить для генерации программ в определённом формате.
Полный список доступных постпроцессоров можно найти в каталоге RoboDK, перейдя по пути «https://robodk.com/posts». Вы также можете выбрать «Tools» ➔«Open Robot Library» на главной панели инструментов в RoboDK, чтобы найти доступные роботы, постпроцессоры, Дополнения и многое другое.
При установке RoboDK доступны следующие постпроцессоры:
●ABB RAPID IRC5: для контроллеров роботов ABB IRC5.
●ABB RAPID IRC5 Robtargets: для контроллеров роботов ABB IRC5; генерирует имена robtarget.
●ABB RAPID S4C: для контроллеров роботов ABB S4C.
●Adept Vplus: для языка программирования Adept V+.
●Allen Bradley Logix5000: для ПЛК Allen Bradley Logix5000.
●Annin Robotics: для роботов AR3 и AR4.
●Aubo: для контроллеров роботов AUBO.
●Aubo ARCS: генерирует код (.lua и .pro) для контроллеров роботов AUBO ARCS.
●Automata: для роботов Automata EVA.
●Borunte: для роботов-манипуляторов Borunte. Создаёт zip-архив с необходимыми файлами для контроллеров роботов BRTIRUS.
●Brooks: для роботов PreciseFlex.
●CLOOS: для контроллеров роботов CLOOS.
●Comau C5G: для контроллеров роботов Comau C5G (файлы PDL).
●Comau Nodal: для контроллеров роботов Comau C5G, использующих современные программы Comau Nodal (язык PDL2).
●CPR: генерирует код в формате XML, подходящий для робототехнических систем CPR.
●CSV: генерирует простые файлы в формате CSV для универсальных контроллеров робототехники и автоматизации. Данный Постпроцессор универсален и может использоваться в приложениях, требующих простого импорта и экспорта данных.
●Denso PAC: для контроллеров роботов Denso RC7 (и более ранних версий) (язык программирования PAC).
●Denso RC8: для контроллеров роботов Denso RC8 (и более новых версий) (язык программирования PacScript).
●Dobot Magician: для образовательных роботов Dobot.
●Dobot MG400: для робота Dobot типа SCARA.
●Dobot: для промышленной линейки роботов Dobot.
●Doosan: для коллаборативных роботов Doosan.
●Elite CS: генерирует код для контроллеров роботов Elite CS.
●Elite EC: генерирует код для контроллеров роботов Elite EC.
●Estun RC: для контроллеров роботов Estun RC.
●Epson RC: для контроллеров роботов Epson.
●Fairino: создаёт файлы .lua и поддерживает роботов серии Fairino FR.
●Fanuc R30iA: для контроллеров роботов Fanuc R30iA и R30iB.
●Fanuc R30iA Arc: для дуговой сварки Fanuc.
●Fanuc RJ3: для контроллеров роботов Fanuc RJ3.
●Flexiv: генерирует файлы траекторий (.traj) для контроллеров Flexiv Hesper.
●Foxbot: осуществляет генерацию файлов .pac для контроллеров Foxbot.
●GCode A3200: генерирует файлы .cnc, специально отформатированные для контроллеров A3200 компании Aerotech.
●GCode BnR: для контроллеров роботов B&R.
●GCode NCP: генерирует файлы .cnc, совместимые с контроллерами, поддерживающими язык NCP.
●GSK: для роботов GSK.
●Hans: для контроллеров роботов HAN'S.
●HCR: для контроллеров роботов Hanwha.
●HIWIN HRSS: для роботов HIWIN.
●Huayan: для роботов Huayan Robotics (ранее известных как Han's Robot), включая скрипт и файл json.
●Hyundai: для контроллеров роботов Hyundai.
●IGUS: осуществляет генерацию кода в формате XML, подходящего для робототехнических систем igus.
●IIMT: генерирует файлы .txt, которые можно легко загрузить в контроллеры роботов IIMT CR.
●Inexbot: генерирует файлы .JBI, специально разработанные для контроллеров Inexbot (Inform III).
●JAKA: для контроллеров роботов JAKA.
●Kassow: генерирует код для контроллеров Kassow Robots KR2.
●Kawasaki: для контроллеров роботов Kawasaki AS.
●KEBA KAIRO: для контроллеров роботов Keba Kairo.
●Kinova: для роботов Kinova.
●Kinova Link6: осуществляет генерацию кода в формате JSON (.json), совместимого с роборуками Kinova Link 6.
●KUKA app4PostPro: создает файлы .csv, предназначенные для контроллеров KUKA KR C4 с использованием app4PostPro.
●KUKA CNC: генерирует файлы .nc, предназначенные для систем KUKA.CNC.
●KUKA EntertainTech: генерирует файлы .src и .emily для контроллеров роботов KUKA с пакетом Entertain Tech.
●KUKA IIWA: для программирования KUKA IIWA с использованием Sunrise на языке Java.
●KUKA KRC1: для контроллеров роботов KUKA KRC1.
●KUKA KRC2: для контроллеров роботов KUKA KRC2.
●KUKA KRC2_CamRob: для опции фрезерования KUKA CamRob.
●KUKA KRC2_DAT: для контроллеров роботов KUKA KRC2 с использованием файлов данных DAT.
●KUKA KRC4: для контроллеров роботов KUKA KRC4.
●KUKA KRC4 Config: для контроллеров роботов KUKA KRC4 с данными конфигурации в каждой строке.
●KUKA KRC4 DAT: для контроллеров роботов KUKA KRC4, включая файлы данных DAT.
●KUKA KRC5: для контроллеров роботов KUKA KRC5.
●MARS: осуществляет генерацию файлов .gpl для систем MARS.
●MABI: для роботов-манипуляторов MABI, использующих контроллеры роботов Siemens Sinumerik (G-код).
●Mecademic: для скриптов Mecademic, необходимых роботу Meca500.
●Mecademic Python: осуществляет генерацию скрипта на языке Python, позволяющего дистанционно управлять роботом Mecademic Meca500.
●Mitsubishi: для контроллеров роботов Mitsubishi.
●Motoman/Yaskawa: для различных контроллеров роботов Motoman, использующих Inform II и Inform III (JBI). Требуется знание соотношения «импульс/градус» для каждой оси. Вы можете загрузить файл ALL.PRM в свой проект, чтобы автоматически извлечь эту информацию.
●Motoman Cartesian: для контроллеров роботов Yaskawa/Motoman, использующих декартовы координаты. Вам может потребоваться опция «Relative Job» на контроллере робота, если вы хотите вручную изменить эту программу на контроллере робота.
●MyCobot: генерирует код на языке Python, совместимый с роботами-манипуляторами MyCobot.
●Nachi AX FD: для контроллеров роботов Nachi AX и FD.
●Neura: генерирует скрипт NeuraPy на языке Python, совместимый с контроллером Neura Robotics Real-Time NR-Motion Master.
●NEWKer i6: осуществляет генерацию кода, предназначенного для CNC-контроллеров NEWKer i6.
●Niryo: генерирует код на языке Python, предназначенный для образовательных роботов Niryo.
●Omron: для контроллеров роботов Omron-TM.
●OTC: для контроллеров роботов Daihen OTC.
●Panasonic: для программ Panasonic PRG (требуются инструменты Panasonic G2PC для компиляции ASCII-файлов в двоичные файлы).
●Precise: для роботов Precise SCARA.
●QJAR: генерирует файлы .rbg для контроллеров роботов QJAR.
●Rainbow Robotics: осуществляет генерацию файлов .wsl для контроллеров Rainbow Robotics.
●Robostar: для контроллеров роботов Robostar.
●Rokae: генерирует файлы .mod для контроллеров роботов ROKAE.
●Rozum RC API: осуществляет генерацию файлов .py для интеграции с контроллерами серии Rozum RC.
●Rozum RC Pulse: создает файлы .rcp, предназначенные для контроллеров серии Rozum RC.
●Schneider: для контроллеров Schneider Electric Lexium.
●Siasun: для контроллеров роботов Siasun.
●Siemens 840D PKM: для роботов PKM, оснащённых контроллером Siemens Sinumerik.
●Siemens Sinumerik: для контроллера робота Siemens Sinumerik ROBX.
●Staubli S6: для контроллеров роботов Staubli S6.
●Staubli VAL3: для генерации программ управления роботами Staubli VAL3 (контроллеры CS8 и более поздние версии). Движения робота встраиваются непосредственно в код программы.
●Staubli VAL3 Machining: для контроллеров Staubli VAL3, оснащённых опцией Machining HSM.
●Techman: для контроллеров роботов Techman.
●Toshiba: для роботов Toshiba.
●Turin: выводит файлы в формате .txt для контроллеров роботов Turin.
●uArm: выводит код .CNC для робототехнических систем uFactory uArm.
●Universal Robots: для роботов UR генерирует линейные движения в качестве целевых поз.
●Universal Robots URP: для роботов UR генерирует файл URP, который можно загрузить и изменить в Polyscope (контроллере роботов UR).
●Universal Robots_RobotiQ: для роботов UR, включая поддержку захвата RobotiQ.
●Universal Robots MoveP: для роботов UR генерирует линейные движения в виде команд MoveP.
●Wlkata: для роботов-манипуляторов WLKATA Mirobot.
●xArm: для робототехнических систем uFactory xArm.
●Yamaha: для роботов Yamaha.
Справочная информация
В данном разделе приведены полезные справочные материалы, касающиеся Постпроцессоров и способов их настройки в соответствии с вашими потребностями.
Полный список поддерживаемых Постпроцессоров можно найти в каталоге Постпроцессоров: https://robodk.com/posts. Вы можете выбрать Постпроцессор, чтобы узнать больше о поддерживаемых контроллерах и о том, какие параметры можно настроить.
Справочная документация по каждому методу Постпроцессора доступна в разделе «API RoboDK» документации: http://robodk.com/doc/en/PythonAPI/postprocessor.html
Большинство Постпроцессоров используют модульrobodk.py. Модуль robodk.py предоставляет, в частности, инструменты для работы с позами (умножение, обратное преобразование и т. д.), а также для преобразования поз в углы Эйлера в различных форматах.
Документация по программированию на языке Python доступна в Интернете: https://docs.python.org/3/.
При генерации программы в RoboDK создаётся предварительно обработанная универсальная программа на языке Python, которая сохраняется в локальной временной папке. Эта предварительно обработанная программа связывается с соответствующим Постпроцессором (выбранным пользователем в RoboDK). Постпроцессор содержит класс RobotPost, который определяет, как должна быть сгенерирована программа для контроллера вашего робота.
Предварительно скомпилированные программы выполняются с помощью Python.


