Реалистичное моделирование роботов (RRS)
Реалистичное моделирование роботов (RRS) — это стандарт, позволяющий осуществлять точное моделирование роботов и оценку времени цикла. Данный стандарт RRS обеспечивает интеграцию оригинального программного обеспечения контроллера в средства моделирования и программное обеспечение для автономного программирования.
Дополнения RRS для RoboDK добавляют точные траектории движения робота и время цикла в существующие моделирования и программы RoboDK. Данное дополнение RRS позволяет напрямую взаимодействовать с модулем программного обеспечения контроллера робота (RCS) производителя роботов. RCS, по сути, представляет собой проприетарное программное обеспечение для планирования движений, разработанное производителем роботов.
С помощью дополнения RoboDK RRS пользователи могут осуществлять высокоточные моделирования поведения робота, осуществляя генерацию точных траекторий инструмента и времени цикла непосредственно в RoboDK.
Требования
Для включения поддержки RRS в RoboDK вам сначала необходимо приобрести модуль RCS у производителя роботов. Обычно это программная библиотека (например, файл DLL в Windows), которая продается и активируется отдельно.
Мы рекомендуем разместить модуль RCS от производителя робота в папке C:\RoboDK\api\RRS\%BRAND%\. Однако путь к источнику можно указать через Дополнение.
Интерфейс RRS в RoboDK
RoboDK предоставляет настраиваемый интерфейс на языке Python для реализации RRS-1 в RCS любого производителя роботов. Кроме того, он предоставляет необходимые утилиты и базовые настройки для взаимодействия между RoboDK и интерфейсом RRS.
Хотя реализация RRS у разных производителей роботов должна быть согласованной, базовые настройки, предоставляемые интерфейсом, могут потребовать некоторой доработки для конкретной марки. RoboDK предоставляет специфическую для конкретного производителя реализацию интерфейса RRS.
RoboDK RRS для Comau (дополнение)
RoboDK RRS для Comau — это специфическое дополнение RoboDK для роботов Comau. Для установки дополнения RoboDK ознакомьтесь с разделом «Дополнения» в документации.
После приобретения и активации необходимых модулей RCS от компании Comau вы сможете приступить к использованию дополнения RoboDK RRS для Comau.
Для создания программы RRS выполните следующие действия:
1.Откройте настройки, выбрав «Программа» → «RRS для Comau» → «Настройки»
a.Укажите идентификатор робота. Обычно это значение равно 0.
b.Укажите путь к папке робота. Обычно это главная папка, содержащая файлы с расширениями .c5g, .CIO и .xml.
c.Укажите путь к файлу робота. Это файл с расширением .c5g, находящийся в папке робота.
d.Укажите путь к файлу DLL RRS, обычно это rcscomau.dll.
2.Сгенерируйте программу RRS, щелкнув правой кнопкой мыши по вашей программе → «Сгенерировать программу RRS (Comau)»
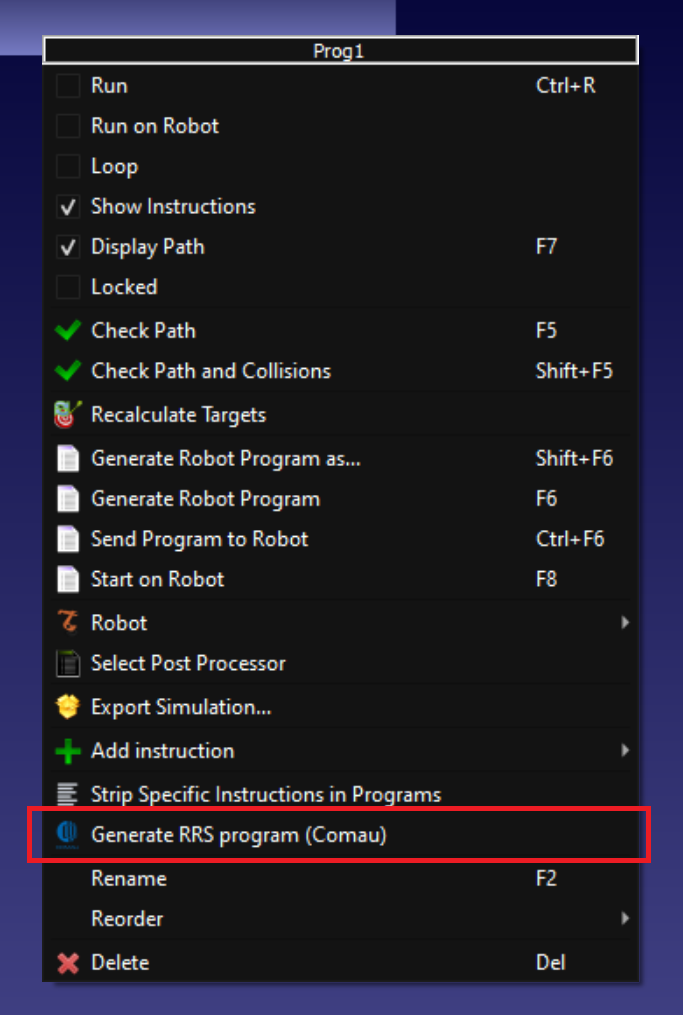
Будет создана новая программа с точными координатами сочленений, а оценка времени цикла будет указана в названии программы.


