Моделирование на языке C#
Программы на языке C# по умолчанию проходят моделирование при использовании команд управления роботом (таких как MoveJ, MoveL или setDO). При запуске примера проекта на языке C# режим моделирования также выбирается по умолчанию.
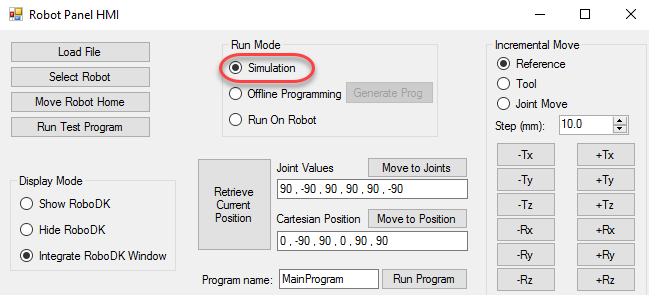
Это означает, что движения робота будут моделироваться в RoboDK. Например, можно перемещать робота с шагом 10 мм, нажимая кнопки справа (+Tx, -Tx, …), либо выбрать пункт «Run Test Program» (Запустить тестовую программу) для выполнения шестиугольного движения вокруг текущего положения робота.
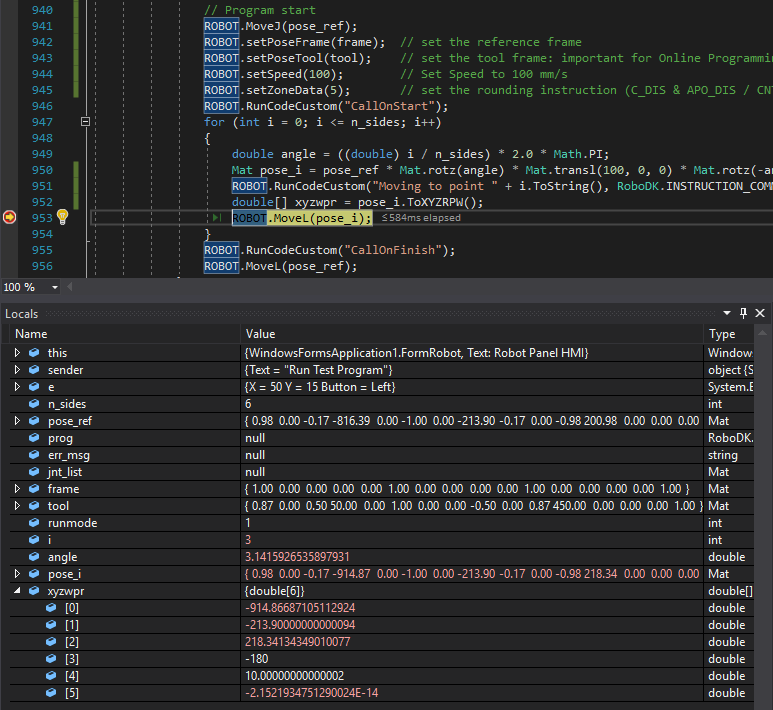
Установите любые точки останова для отладки вашего приложения и инспекции целевых значений робота. Целевые значения робота могут быть определены как координаты сочленений или переменные Mat (матрицы позы 4x4), и их можно просматривать в формате XYZWPR для устранения неполадок в программе. Более подробная информация о системах отсчета приведена в разделе «Системы отсчета».
Также можно изменить режим работы на «Офлайн-программирование» или «Онлайн-программирование» («Выполнение на Роботе»), как показано в следующих разделах.


