Моделирование на Python
В этом примере показано, как создать новую станцию с использованием робота UR и провести моделирование шестиугольного движения с помощью робота.
1.Выберите «Файл» → «
2.Откройте робота UR10
3.Выберите «Файл» → «
4.Откройте файл «Paint_gun.tool»
5.Откройте пример программы на языке Python «SampleOfflineProgramming.py» из каталога C:/RoboDK/Library/Macros/
6.Дважды щелкните элемент «SampleOfflineProgramming», чтобы запустить моделирование. Робот должен нарисовать шестиугольник вокруг своего текущего местоположения, а траектория движения TCP отобразится желтым цветом.
В качестве альтернативы щелкните правой кнопкой мыши по программе и выберите «
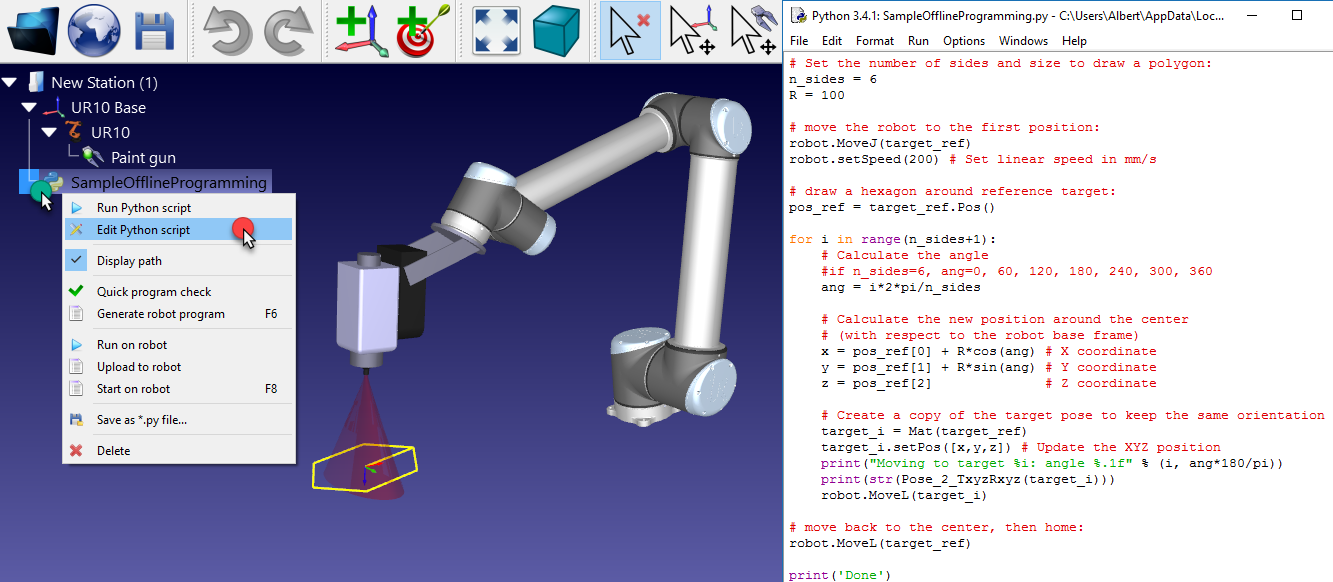
7.Щелкните правой кнопкой мыши элемент «SampleOfflineProgramming» и выберите «Редактировать скрипт Python». Вы должны увидеть программу, как показано на следующем изображении.
Макрос «SampleOfflineProgramming» нарисует многоугольник со стороной n_sides и радиусом R в текущем положении робота относительно его системы отсчета. При желании переместите робота в другое место, изменив размеры многоугольника, и запустите программу заново.
Данный пример аналогичен программе, представленной в разделе «Офлайн-программирование» на веб-сайте (включая видео).