API для C#
API RoboDK для C# представляет собой исходный файл RoboDK.cs, содержащий класс RoboDK (аналогичный классу Robolink в Python), класс RoboDK.Item (аналогичный API класса Robolink.Item в Python) и другие инструменты для робототехники, такие как класс Matrix (RoboDK.Mat) для матричных операций, позволяющих работать с преобразованиями позы.
C# (произносится как «C-шарп») — это язык программирования, разработанный компанией Microsoft и предназначенный для создания разнообразных приложений, работающих на платформе .NET Framework. C# отличается простотой, мощностью, типобезопасностью и объектно-ориентированным подходом. В основном разделе данного документа объясняются преимущества использования API RoboDK в сочетании с таким широко распространённым языком программирования, как C#, для программирования роботов.
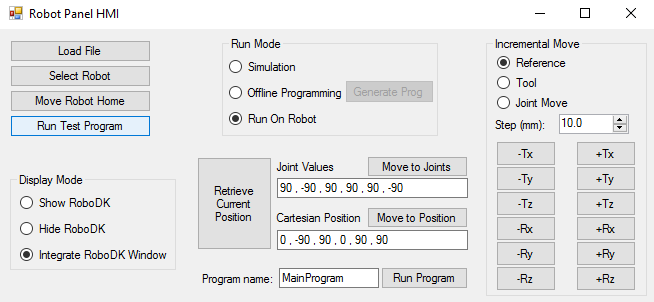
API RoboDK для C# поставляется с примером проекта, как показано на следующем изображении (полный исходный код включён). Также его можно использовать в виде пакета NuGet для интеграции в любой проект .NET.
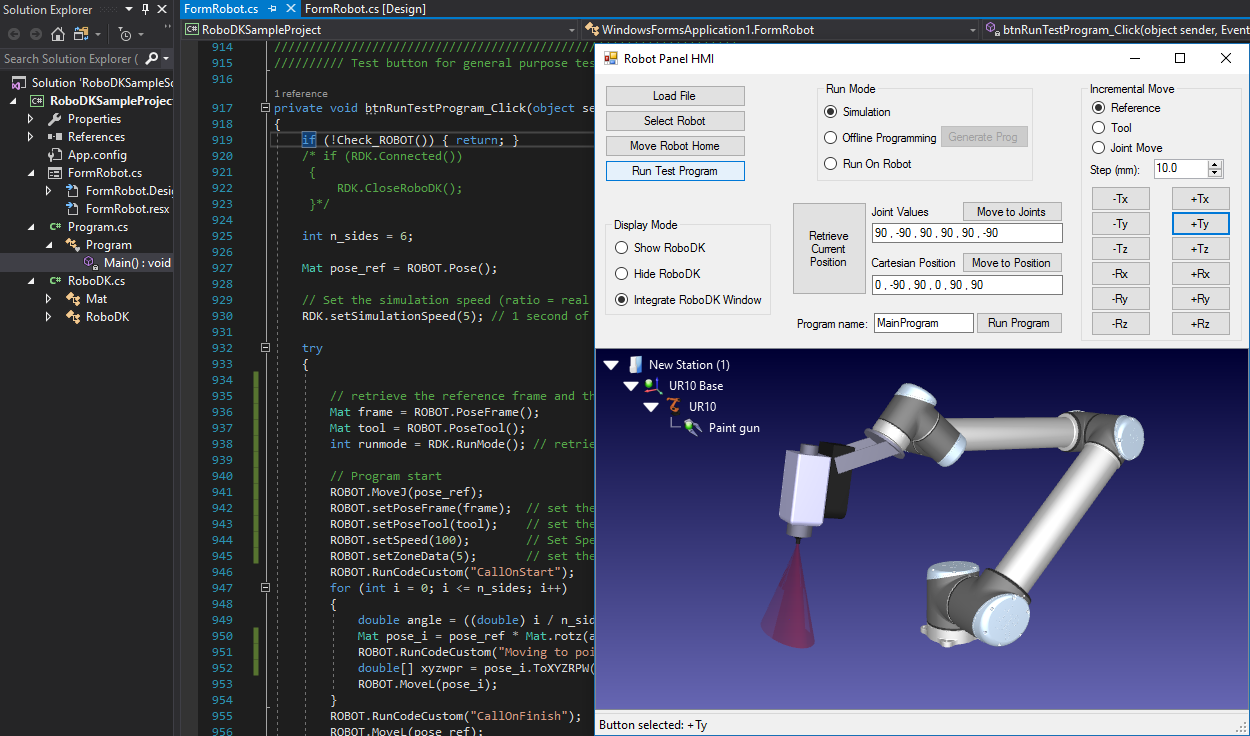
Выберите «Загрузить файл» (Load File), чтобы открыть станцию RoboDK или любой другой файл, поддерживаемый RoboDK. При загрузке робота переменная ROBOT будет обновлена соответствующим образом (так же, как при использовании команды «Выбрать робота» (Select Robot)).
Моделирование на языке C#
Программы на языке C# по умолчанию проходят моделирование при использовании команд управления роботом (таких как MoveJ, MoveL или setDO). При запуске примера проекта на языке C# режим моделирования также выбирается по умолчанию.
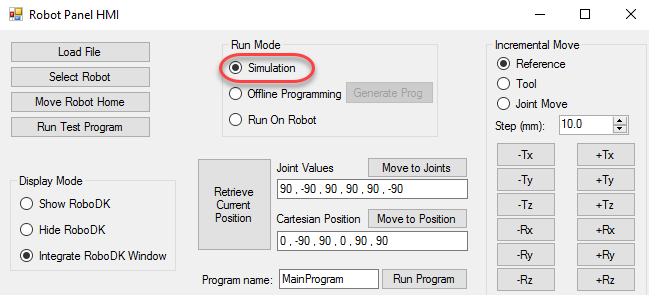
Это означает, что движения робота будут моделироваться в RoboDK. Например, можно перемещать робота с шагом 10 мм, нажимая кнопки справа (+Tx, -Tx, …), либо выбрать пункт «Run Test Program» (Запустить тестовую программу) для выполнения шестиугольного движения вокруг текущего положения робота.
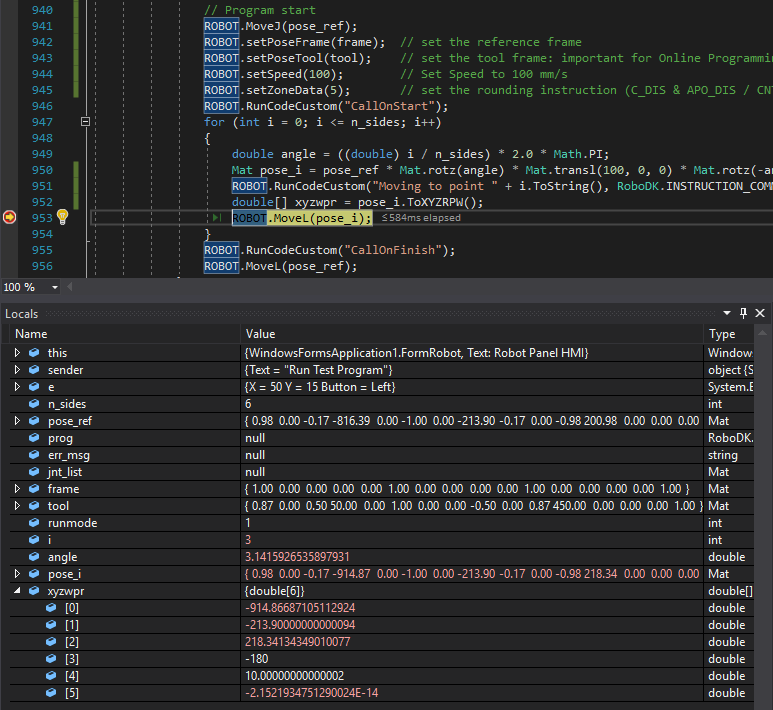
Установите любые точки останова для отладки вашего приложения и инспекции целевых значений робота. Целевые значения робота могут быть определены как координаты сочленений или переменные Mat (матрицы позы 4x4), и их можно просматривать в формате XYZWPR для устранения неполадок в программе. Более подробная информация о системах отсчета приведена в разделе «Системы отсчета».
Также можно изменить режим работы на «Офлайн-программирование» или «Онлайн-программирование» («Выполнение на Роботе»), как показано в следующих разделах.
C# Автономное программирование
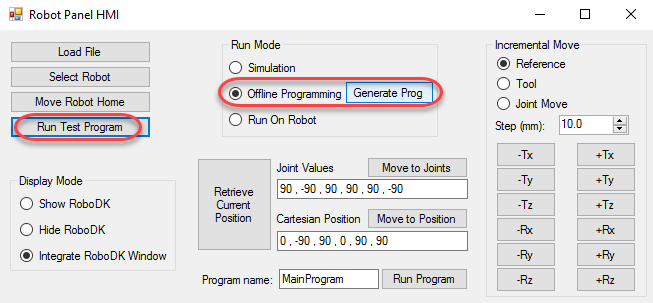
Программы на языке C# можно генерировать в автономном режиме с использованием того же кода C#, который применяется для моделирования робота (автономное программирование). Для тестирования этой функции выполните следующие действия:
1.Выберите «Автономное программирование» в разделе «Режим работы»
2.Выберите «Запустить тестовую программу» или любую другую комбинацию движений
3.Выберите «Сгенерировать программу», чтобы получить программу для робота, специфичную для конкретного производителя
В данном случае программа не моделируется, а быстро выполняется для получения результата: программы робота, специфичной для конкретного контроллера робота. После генерации программы режим работы будет сброшен обратно в «Моделирование».
Онлайн-программирование на C#
Программы на языке C# можно напрямую выполнять на роботе, используя тот же код C#, что и для моделирования. Онлайн-программирование позволяет запускать универсальную программу на конкретном контроллере робота с помощью драйверов робота. Выполните следующие действия, чтобы протестировать эту функцию с помощью примерного проекта на C#:
1.Выберите «Run on Robot» в разделе «Run Mode»
2.Выберите любые другие команды, которые заставят робота двигаться
Движения будут выполняться на реальном роботе, а симулятор будет синхронизировать движения с роботом.
RDK = Robolink();
RDK.setRunMode(RUNMODE_RUN_ROBOT);


