API MATLAB
MATLAB — это проприетарный язык программирования, разработанный компанией MathWorks. Помимо прочего, MATLAB позволяет выполнять манипуляции с матрицами, строить графики функций и данных, а также реализовывать алгоритмы. RoboDK является официальным партнёром по программе MathWorks Connections.
API RoboDK для MATLAB предоставляется в виде набора файлов скриптов (m-файлов), доступных по следующему адресу:
●В папке установки RoboDK, как правило, C:/RoboDK/Matlab/.
●На сайте MathWorks MATLAB Central.
●На репозитории RoboDK API в GitHub.
В основном разделе данного документа объясняются преимущества использования API RoboDK в сочетании с таким широко распространённым языком программирования, как MATLAB, для программирования роботов.
API RoboDK для MATLAB включает в себя:
●Robolink.m — это класс, обеспечивающий взаимодействие с RoboDK. Любой объект в дереве станции RoboDK можно получить с помощью объекта Robolink, при этом он представляется объектом RobolinkItem (аналогично классу Robolink в Python).
●RobolinkItem.m — это класс, представляющий элемент RoboDK в дереве станции. С этим элементом можно выполнять различные операции (аналогично классу Robolink.Item в Python).
●transl.m, rotx.m, roty.m и rotz.m — это функции, которые создают матрицы позы на основе вектора перемещения XYZ или вращений вокруг определённой оси.
●Файлы Pose_2_XYZRPW.m и XYZRPW_2_Pose.m позволяют преобразовывать позы в положение XYZ и углы Эйлера RPW и наоборот. Более подробная информация приведена в разделе «Системы отсчета».
На следующей странице представлены многочисленные примеры использования API RoboDK для MATLAB, такие как манипулирование объектами, создание программ для робота и управление роботом:
https://robodk.com/Matlab-API
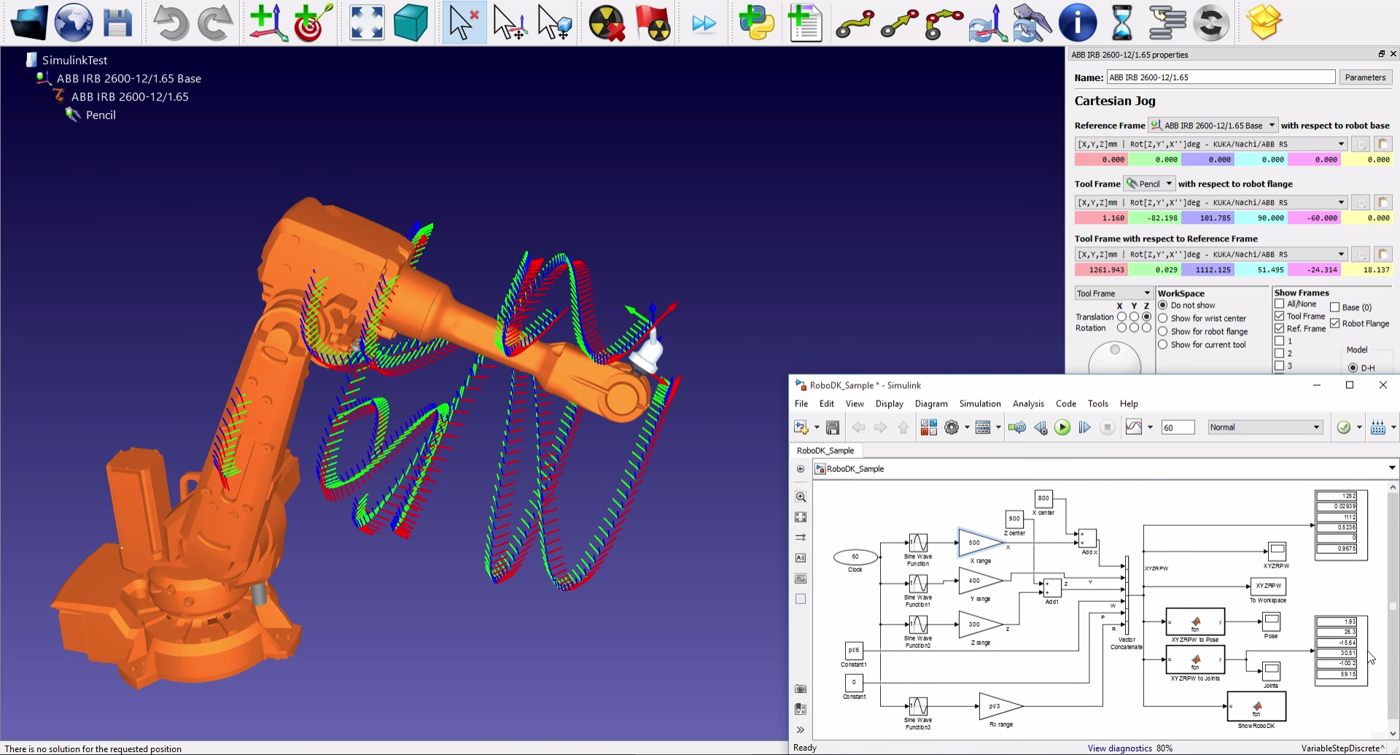
Пример для Simulink
В качестве примера доступен проект Simulink. В ходе моделирования робот перемещается по набору координат XYZ, сгенерированных произвольным образом.
https://www.youtube.com/watch?v=7DDBMwa0-Oc