Пользовательский интерфейс RoboDK CNC
RoboDK CNC позволяет передавать объёмные программы в контроллер робота.
Главное окно RoboDK CNC содержит следующие элементы:
1.Главное меню
2.Панель инструментов
3.Таблица инструкций
4.Панель состояния
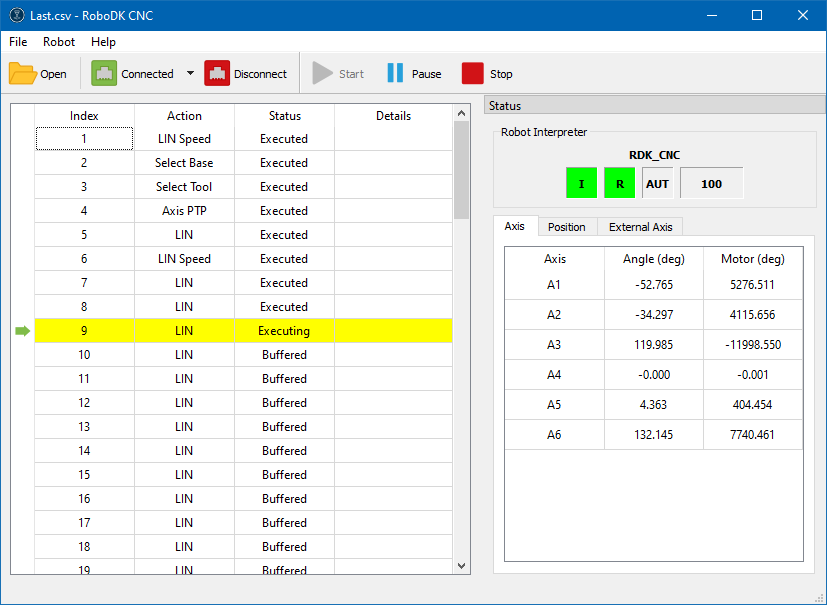
Функции главного меню и панели инструментов частично дублируют друг друга.
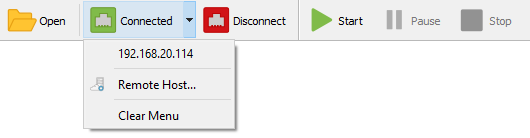
| Открыть | Откройте файл CSV, сгенерированный с помощью и Постпроцессора RoboDK CNC . |
| Подключиться | Этот значок указывает на то, что в данный момент отсутствует соединение с системой управления роботом. Нажатие этой кнопки откроет меню истории подключений. |
| Удалённый хост... | Данное действие приведёт к появлению диалоговой коробки «Новое подключение» для установления соединения с IP-адресом и портом удалённой системы управления роботом. |
| Подключение | Этот значок указывает на попытку подключения к системе управления роботом. |
| Подключено | Этот значок указывает на успешное подключение к системе управления роботом. |
| Отключение | Данное действие немедленно прерывает соединение с системой управления роботом. Будьте осторожны: робот может продолжать движение даже после отключения RoboDK CNC. |
| Запуск | Начните выполнение движений робота с самой первой инструкции. Или продолжите выполнение ранее запущенной программы. |
| Пауза | Приостановите выполнение ранее запущенной программы. |
| Остановка | Отмените выполнение программы и остановите движения робота. |


Панель состояния содержит информацию о запущенной в данный момент программе KRL, индикаторы готовности и переопределения скорости, а также информацию о текущем положении робота.
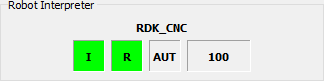
Панель «Интерпретатор робота» содержит четыре индикатора:
Приводы и движение робота |
| Приводы робота включены, и робот готов к выполнению движений. |
| Приводы робота выключены, и робот не готов к работе. | |
Состояние программы KRL |
| Программа робота не загружена. |
| Программа робота загружена и готова к выполнению. | |
| Программа робота находится в процессе выполнения. | |
| Программа робота была прервана из-за ошибки. | |
| Программа робота была полностью выполнена. | |
Режим управления роботом |
| Текущий режим работы системы управления роботом. Может принимать следующие значения: T1, T2, AUT, EXT. |
Переопределение скорости |
| Значение переопределения скорости выполнения программы в процентах от 0 до 100. |


