Индивидуальная настройка
Важно: Рекомендуется смоделировать вашу производственную ячейку и загрузить 3D-модели всех объектов, которые могут стать причиной столкновений с роботом или инструментом. Если у вас имеется инструмент, который может привести к столкновениям с роботом (или к любым другим потенциальным столкновениям), рекомендуется выполнить индивидуальную настройку, как описано в следующем разделе.
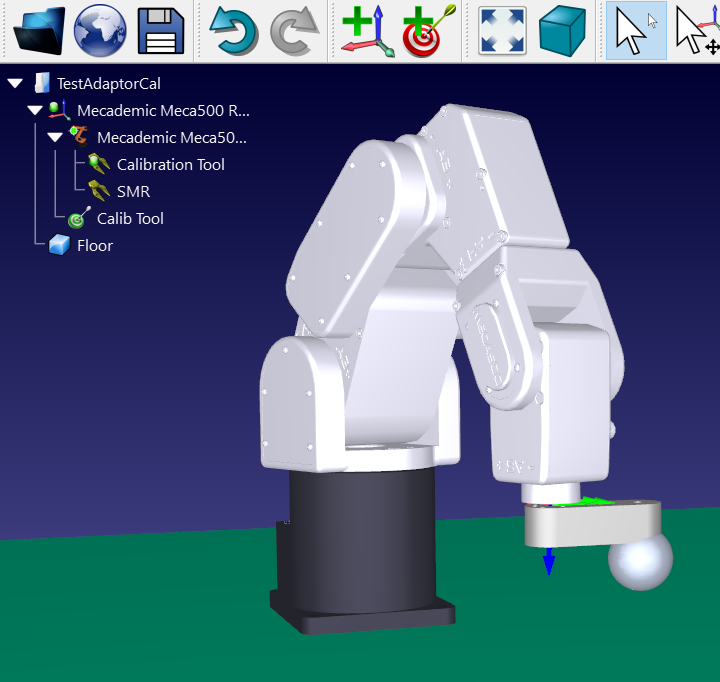
При желании вы можете выполнить следующие действия, чтобы правильно смоделировать 3D-окружение вашей ячейки.
1.Загрузите 3D-модель вашего инструмента и создайте инструмент в RoboDK. Более подробная информация приведена в разделе «Создание инструмента».
2.Загрузите любые 3D-файлы для моделирования производственной ячейки. Вы можете загружать файлы форматов 3D STEP, IGES и STL. Более подробная информация приведена в разделе «Начало работы».
Примечание: Настоятельно рекомендуется правильно смоделировать ячейку, чтобы избежать столкновений.
Совет: Если у вас имеется точная оценка координат центральной точки инструмента (TCP), вы можете задать их в RoboDK и обновить данные о предполагаемом инструменте, чтобы ускорить процедуру калибровки.