Мастер калибровки
Чтобы запустить процедуру калибровки, просто выберите «TWINTOOL» → «
После запуска мастера вам будет предложено выполнить настройку калибровки «


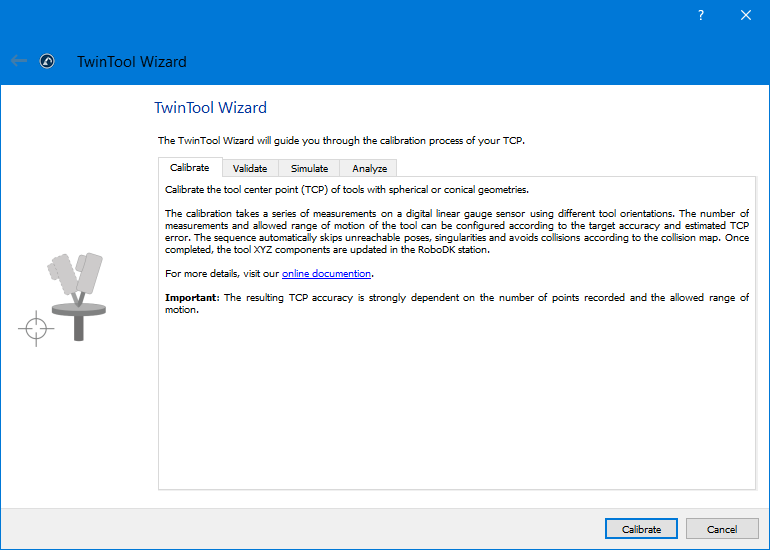
Важно: Рекомендуется как минимум один раз запустить последовательность калибровки в режиме моделирования перед проведением калибровки на подключенном роботе.
Важно: смоделированная последовательность может не совпадать с реальной последовательностью, используемой для калибровки или проверки. Траектория движения робота корректируется автоматически.
Совет: Сохраните цель сочленения (Joint Target) положения робота на датчике, используя имя, отличное от «Calib Target». Вы сможете повторно использовать её, чтобы быстро вернуть робота в нужное положение.
Совет: Установите значение «Расчетная погрешность инструмента» на 5 мм или меньше, если у вас уже имеется точная оценка TCP. Это ускорит процедуру калибровки.
Совет: Измените диапазон движения сочленений по осям Z и XY, чтобы изменить диапазон движения робота.


