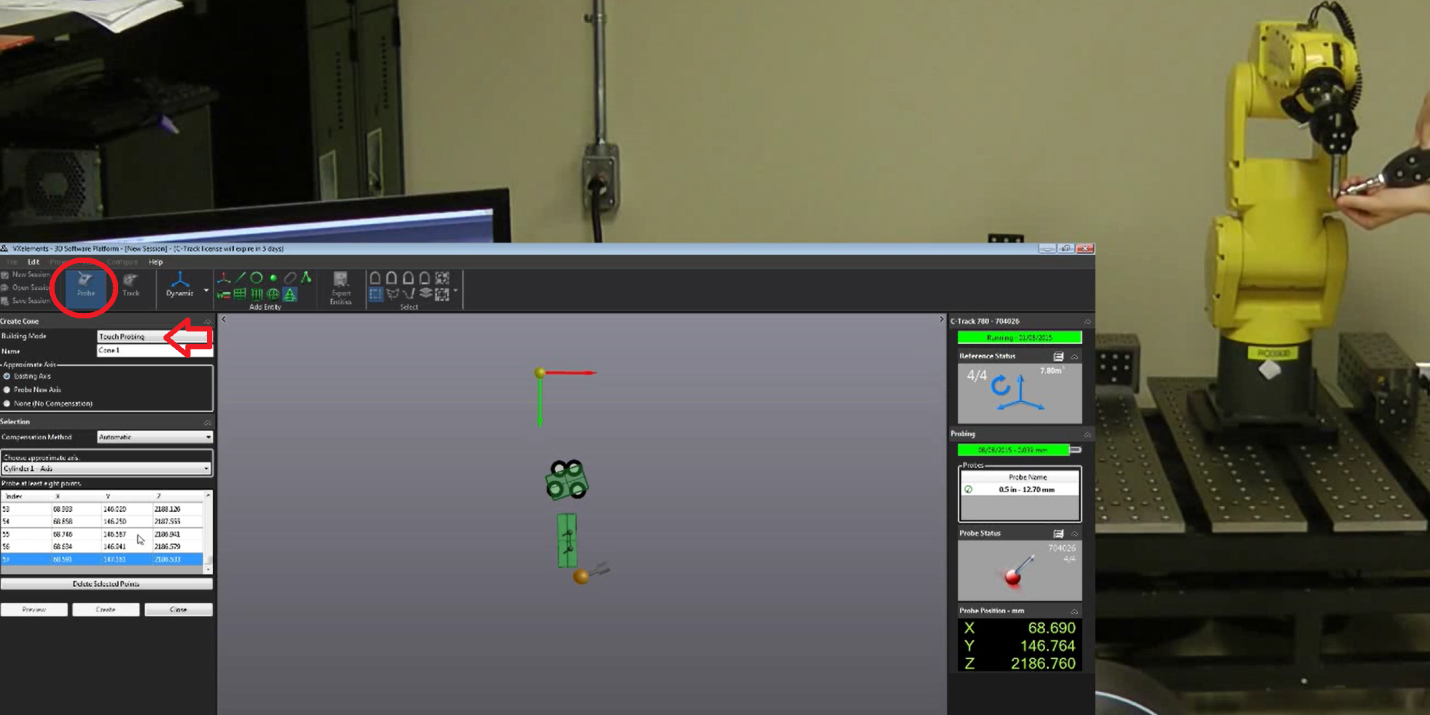
Зондирование систем отсчета
Для начала потребуются две модели: одна модель инструмента и одна модель, представляющая систему отсчета. Каждая модель представляет собой объект, определённый как список точек (координаты X, Y, Z), соответствующих целям относительно системы отсчета модели (системы отсчета инструмента или базы).
Для определения моделей инструмента и базы необходимо дважды выполнить следующие шаги:
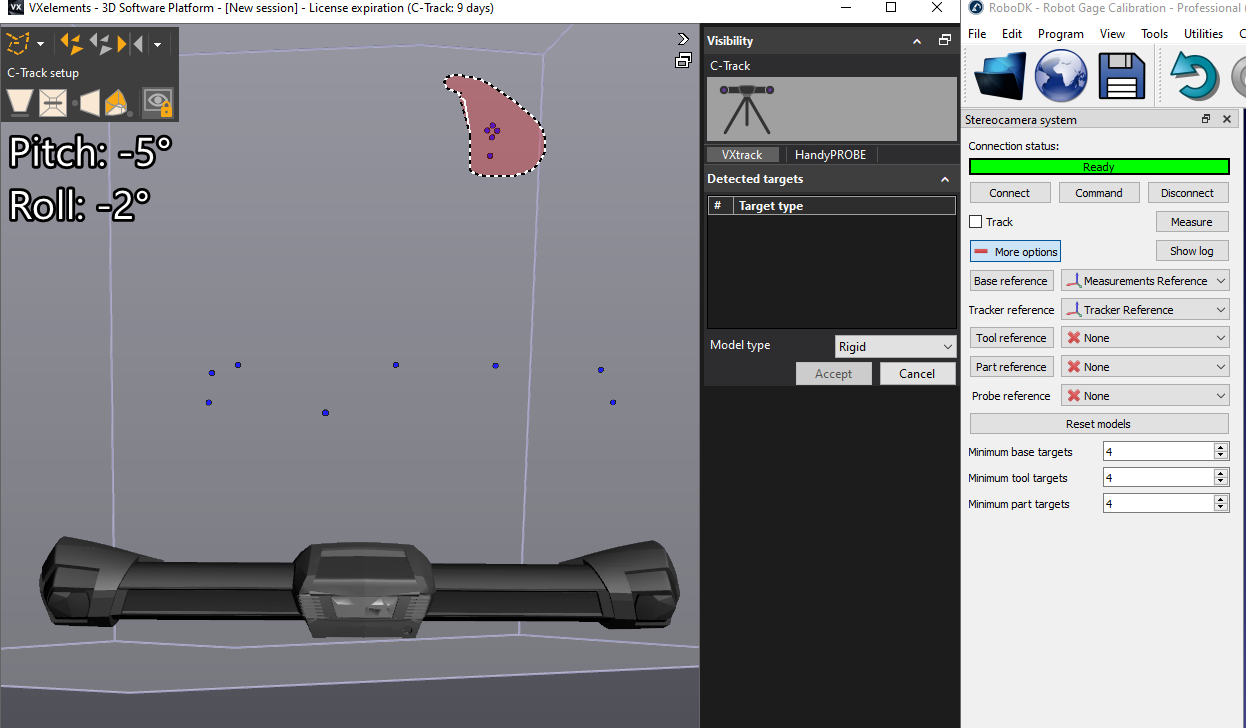
1.Подключитесь к VXElements, выбрав «Connect» → «Connect Creaform’s C-Track Optical CMM».
2.Выберите «Connect» и дождитесь, пока состояние соединения не станет «Ready».
Обязательно проведите калибровку трекера и HandyProbe, если это требуется программой VXElements. Также убедитесь, что у вас установлены программные компоненты VXTrack и VXModel, предоставляемые компанией Creaform.
3.Выберите «Система отсчета базы» в RoboDK. Откроется программа VXElements, в которой отобразятся видимые позиционирующие цели. Вам необходимо выбрать статические точки. Убедитесь, что выбраны все точки, представляющие статическую систему отсчета. Не следует включать точки, которые могут перемещаться.
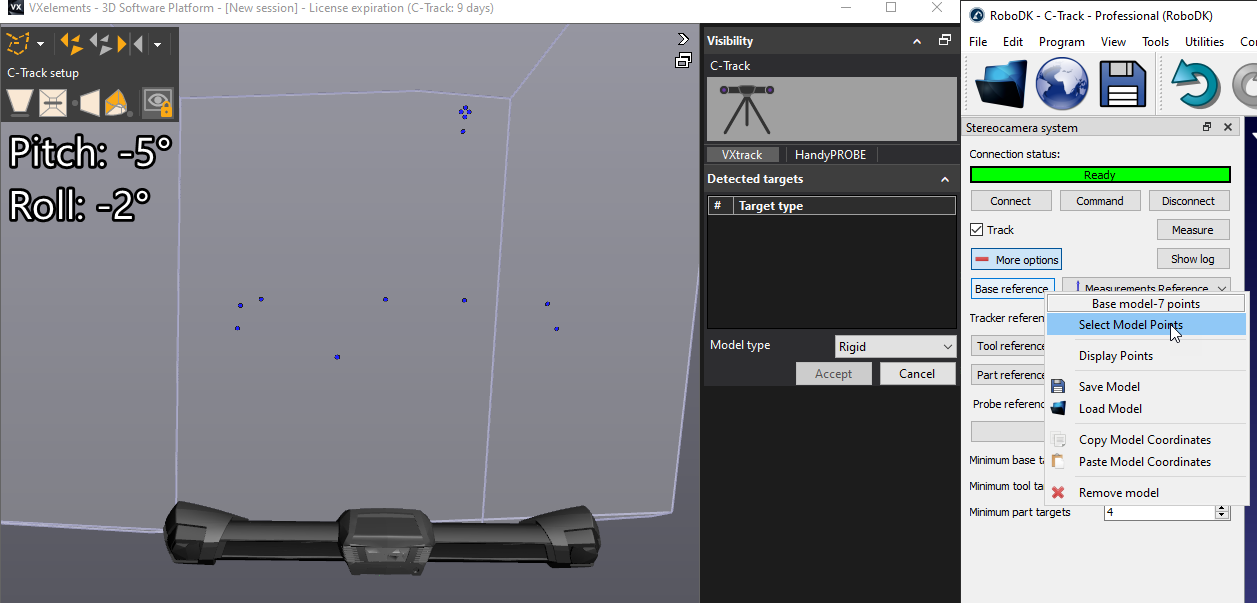
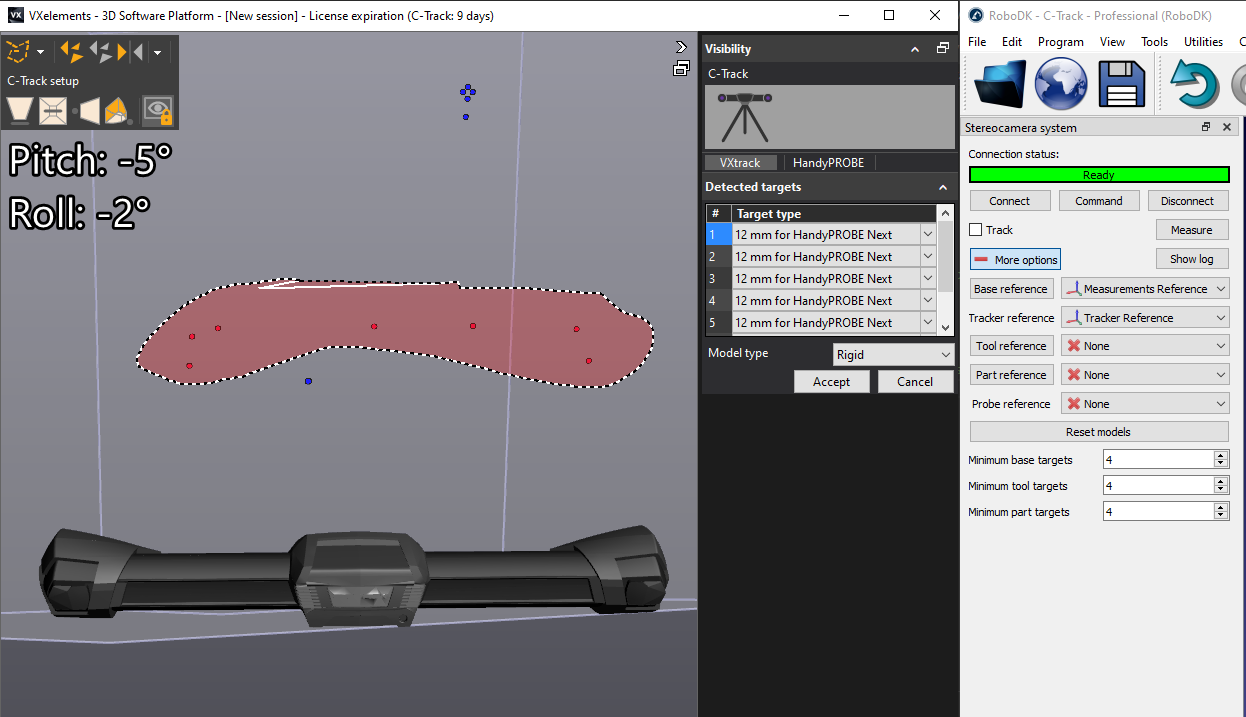
4.Выберите в RoboDK пункт «Система отсчета инструмента» и повторите эту операцию, выбрав точки, представляющие модель инструмента.
Для правильного перемещения системы отсчета объекта необходимо использовать датчик HandyProbe и перенести эти элементы в виртуальную сессию VXelements. Используемая модель должна быть определена в качестве модели позиционирования, чтобы элементы измерялись относительно этой модели. Можно измерять точки, линии, плоскости, цилиндры, конусы и определять системы отсчета относительно этих элементов.