Ось 1 — эталонная точка координат ( )
Перед началом калибровки робота необходимо правильно измерить три базовые мишени, если вы хотите выровнять ось 1 по реальной системе координат базы робота. Эти базовые мишени должны быть выбраны таким образом, чтобы можно было определить систему отсчета относительно робота.
«Исходное положение» оси 1 напрямую зависит от этих трёх базовых мишеней, а также от настройки базы робота. Настройка базы робота представляет собой первый этап калибровки, на котором базовая система координат измерительной системы устанавливается относительно базовой системы координат робота посредством перемещения и измерения осей 1 и 2.
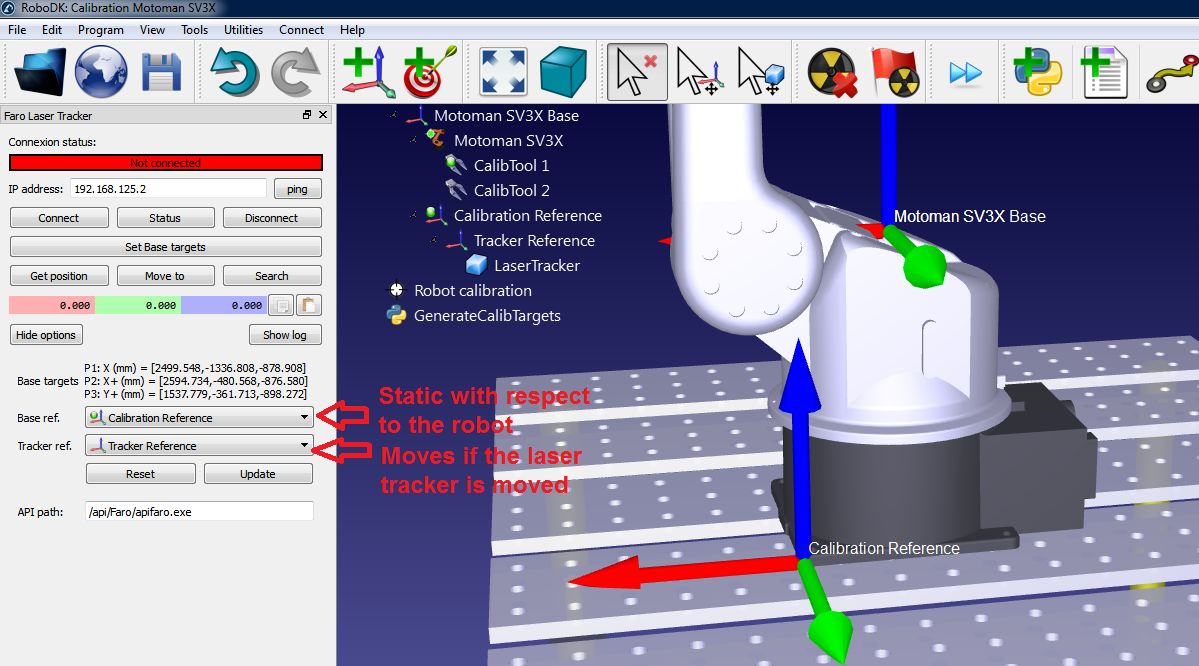
Базовые мишени измерительной системы можно установить, нажав кнопку «Установить базовые цели» (см. следующее изображение). Это три измерения, которые определят желаемую систему отсчета робота (первые два измерения определяют ось X, а третья точка — положительную ось Y). Вам следует использовать подходящие опорные точки, связанные с базой робота, чтобы эта процедура была повторяемой.
Угол коррекции для сочленения 1 будет равен углу между осью X базовой системы отсчёта, измеренной по трём точкам, и базовой системой отсчёта, измеренной путём перемещения осей робота 1 и 2. Разумеется, оба вектора предварительно проецируются на плоскость XY базовой системы отсчёта, полученную путём соприкосновения с тремя точками.