Подключение к роботу
Для правильной настройки связи с RoboDK требуется IP-адрес робота (или номер COM-порта для соединений по RS232). Выполните следующие действия, чтобы проверить связь с роботом:
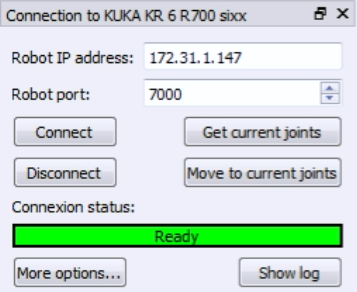
1.Выберите «Подключиться» → «Подключить робота». Откроется новое окно.
2.Укажите IP-адрес и порт робота (или COM-порт, если подключение осуществляется через RS232).
3.Нажмите кнопку «Подключиться».
4.В случае возникновения каких-либо проблем обратитесь к приложению.
В случае успешного установления соединения должно появиться зелёное сообщение с надписью «Ready». Положение виртуального робота должно точно совпадать с положением реального робота, если вы выберете пункт «Get Position». В качестве альтернативы выберите пункт «Move Joints», чтобы переместить робота в текущее положение, заданное в симуляторе. Окно можно закрыть, при этом соединение останется активным.