Эталон оси 6
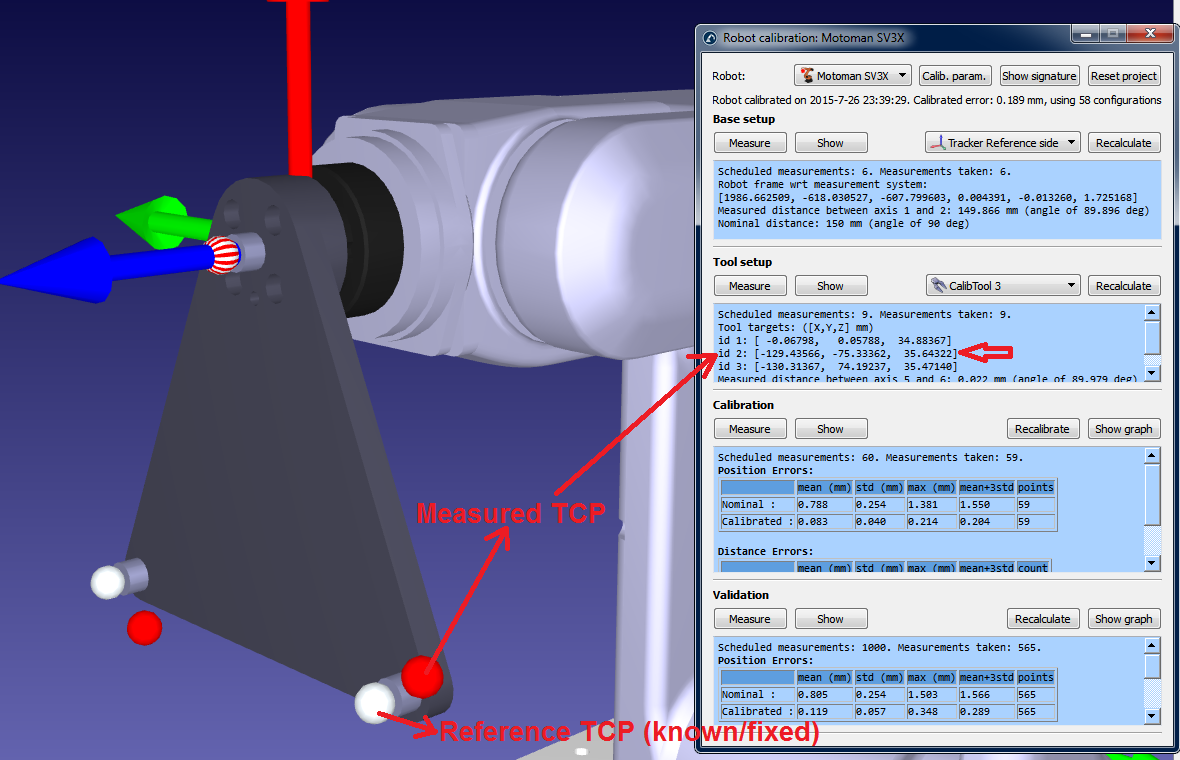
Для правильной настройки исходного положения оси 6 необходимо использовать эталонную цель. Угловое смещение будет представлять собой вращение фланца инструмента вокруг оси Z, необходимое для наилучшего совпадения измеренных координат TCP (X, Y, Z) с известным эталонным значением TCP. Измеренная точка TCP (см. следующее изображение) является одной из точек TCP, измеренных на втором этапе процедуры калибровки. Эталонная точка TCP представляет собой известную эталонную точку, соответствующую одной из точек TCP используемого калибровочного инструмента.
В идеале эталонная точка TCP должна быть измерена на координатно-измерительной машине (КИМ) относительно фланца инструмента (наилучшим вариантом будет использование копии фланца инструмента робота). В качестве альтернативы вы можете использовать новый робот для первоначального измерения (второй этап процедуры калибровки) TCP и использовать одну из измеренных точек TCP в качестве эталонной. Важно использовать установочный штифт и/или соответствующую привязку к фланцу инструмента, чтобы гарантировать, что конечный эффектор всегда располагается в одном и том же положении.