Измерение основания
Эти измерения можно выполнять в любой точке фланца инструмента, если для всех шести измерений вы измеряете одну и ту же цель. Чтобы начать измерения, выберите пункт «Измерить» в разделе «Настройка базы». Откроется следующее окно. Затем выберите «Начать измерение», и робот последовательно выполнит запланированные измерения.
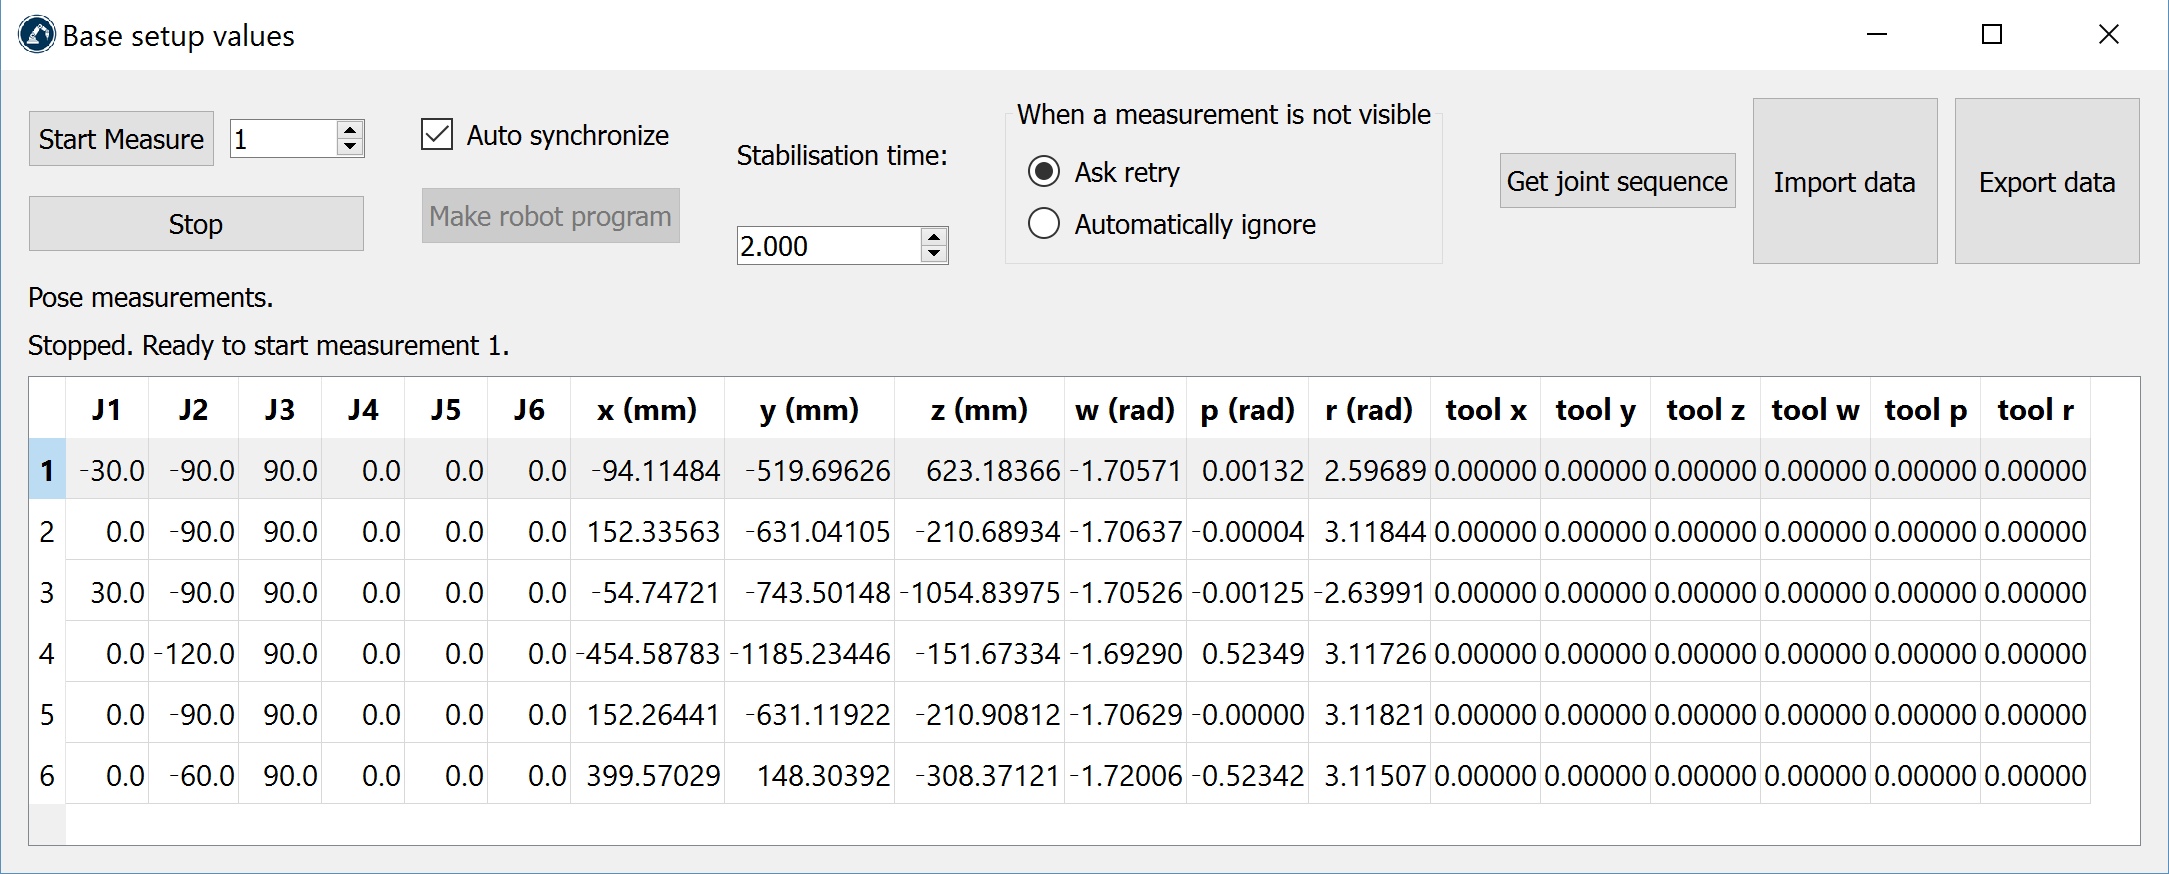
Закройте окно по завершении измерений, и система отсчета «Измерения» будет обновлена относительно системы отсчета базы робота. Если вы не выбрали никакую систему отсчета, вы можете добавить систему отсчета (выберите «Программа» ➔ «Добавить систему отсчета») и разместить её ниже базы робота (перетащите в дереве элементов).
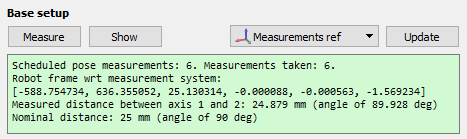
В сводке будут отображаться положение и ориентация системы отсчета робота относительно системы отсчета для калибровки (в формате [x,y,z,w,p,r], в мм и радианах).
После завершения этого шага вы сможете в режиме реального времени точно отображать рабочее пространство трекера относительно робота в программе RoboDK.


