Результаты
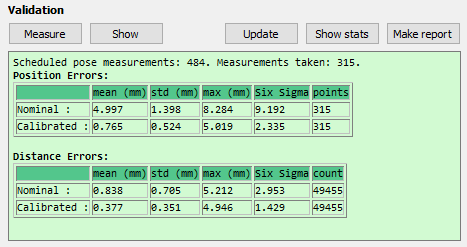
По завершении калибровки вы можете проанализировать повышение точности, ознакомившись со статистическими данными, предоставляемыми RoboDK. Для отображения этих данных откройте окно калибровки робота (дважды щелкните значок «Калибровка робота»). В окне сводки в разделе «Валидация» будут отображены погрешности до калибровки (номинальная кинематика) и после калибровки (откалиброванная кинематика). Представлены две таблицы: одна содержит статистику по погрешностям положения, а другая — по погрешностям расстояния:
●Погрешности положения: погрешность положения — это точность, с которой робот может достичь одной точки относительно системы отсчета.
●Погрешности расстояния: погрешность расстояния определяется путем измерения погрешностей расстояний между парами точек. Расстояние между двумя точками, определяемое роботом (с использованием откалиброванной кинематики), сравнивается с расстоянием, измеренным измерительной системой (физически измеренным). Учитываются все возможные комбинации. Если вы выполнили 315 измерений, вы получите 315 × 314/2 = 49 455 значений погрешности расстояния.
Предоставляемые статистические данные включают среднюю погрешность, стандартное отклонение (std) и максимальную погрешность. Также указывается значение, равное средней погрешности плюс тройное стандартное отклонение, что соответствует ожидаемой погрешности для 99,98 % всех измерений (если учесть, что погрешности подчиняются нормальному распределению).
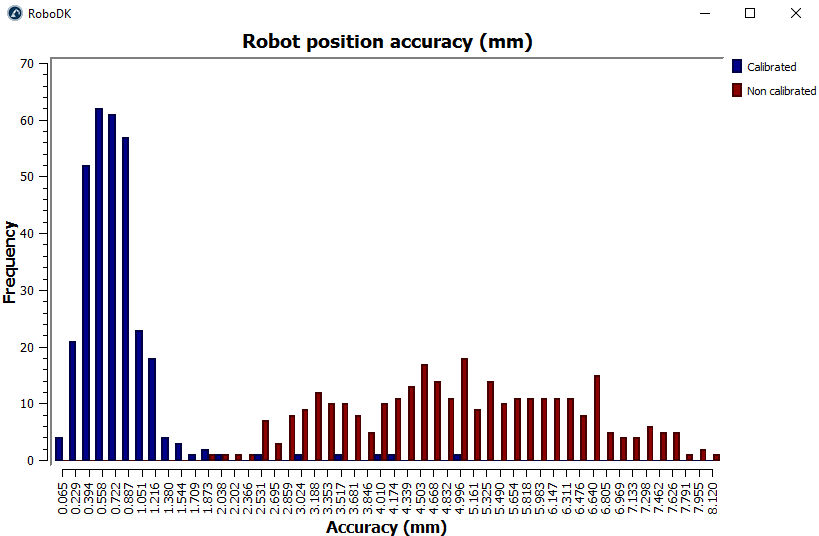
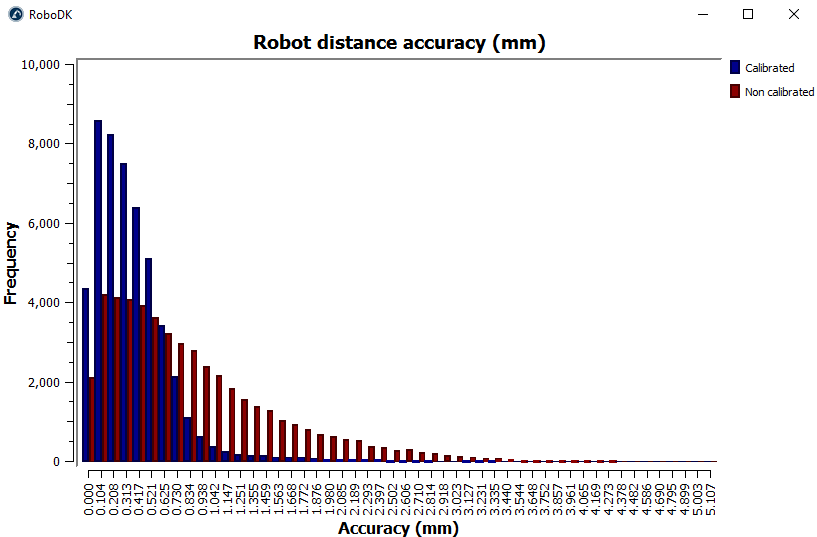
Выберите «Показать статистику», и на экране появятся две гистограммы, отражающие распределение погрешностей до и после калибровки: одна гистограмма для точности определения положения, а другая — для точности измерения расстояния. Приведённые ниже изображения соответствуют 315 проверочным измерениям, использованным в данном примере.
Наконец, вы можете выбрать «Создать отчёт», после чего будет сгенерирован отчёт в формате PDF с информацией, представленной в данном разделе.


