Система отсчета и Система инструмента
RoboDK предоставляет ряд утилит для калибровки систем отсчета и систем инструмента. Доступ к этим инструментам можно получить соответственно через меню «Утилиты» ➔ «Калибровка системы отсчета» и «Утилиты» ➔ «Калибровка системы инструмента».
Для калибровки системы отсчета или системы инструмента (также известных как «User Frame» и «TCP» соответственно) вам потребуются конфигурации робота, касающиеся 3 или более точек; эти конфигурации могут представлять собой либо значения положения сочленений, либо декартовы координаты (в некоторых случаях с указанием данных об ориентации). Рекомендуется использовать значения положений сочленений вместо декартовых координат, поскольку в RoboDK проще проверить фактическую конфигурацию робота (путём копирования и вставки значений положений сочленений робота на главный экран RoboDK).
Калибровка инструмента
Выберите «Утилиты»➔«Калибровка инструмента», чтобы откалибровать TCP с помощью RoboDK. Вы можете использовать любое количество точек с различными ориентациями. Чем больше точек и чем значительнее изменения ориентации, тем лучше — вы получите более точную оценку TCP, а также достоверную оценку погрешности TCP.
Для калибровки TCP доступны следующие два варианта:
●Калибровка путём касания одной неподвижной точки инструментом TCP при различных ориентациях.
●Путем касания плоскости с помощью TCP (например, щупа).
Рекомендуется проводить калибровку путем касания плоскостного эталона, если вам необходимо откалибровать щуп или шпиндель. Данный метод более устойчив к пользовательским ошибкам.
Если TCP имеет форму сферы, в качестве новой точки TCP рассчитывается центр сферы (указывать диаметр сферы не требуется).
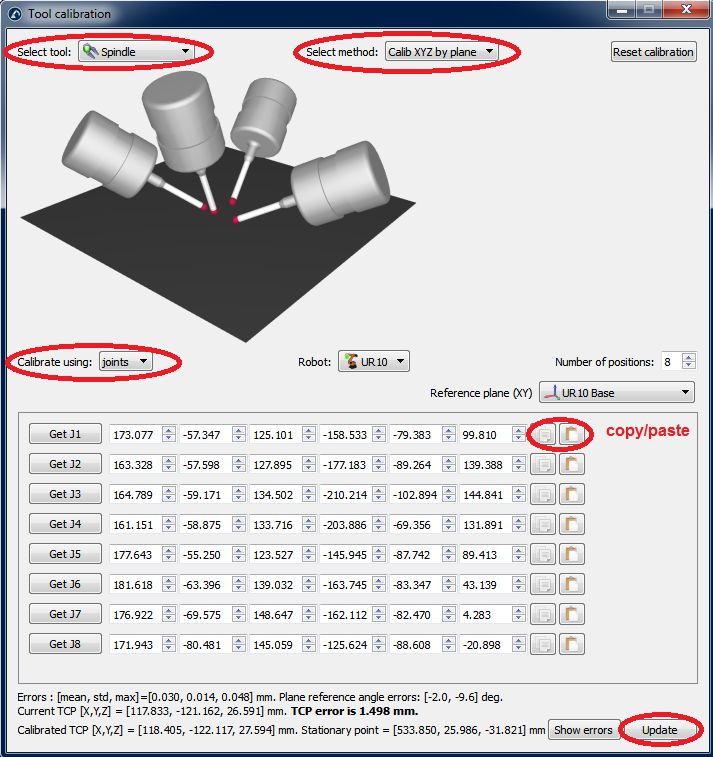
Для калибровки TCP с помощью плоскости (как показано на рисунке) необходимо выполнить следующие шаги:
1.Выберите инструмент, который необходимо провести по нему калибровку.
2.Выберите метод калибровки → «Калибровка XYZ по плоскости».
3.Выберите калибровку с использованием «сочленений».
4.Выберите используемый робот.
5.Выберите количество конфигураций, которые будут использоваться для калибровки TCP (рекомендуется использовать 8 или более конфигураций).
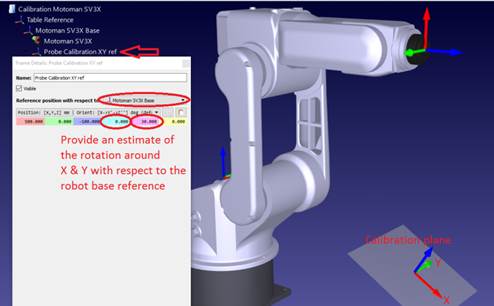
6.Выберите приблизительную опорную плоскость. Если опорная плоскость не параллельна плоскости XY робота (от системы отсчёта робота), необходимо добавить приблизительную оценку этой опорной плоскости с точностью ±20 градусов. Положение этой плоскости не имеет значения, важна только её ориентация.
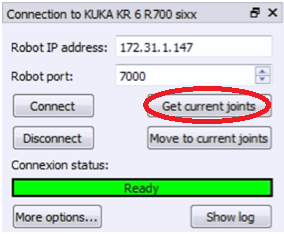
7.Вы можете приступить к заполнению таблицы значений сочленений. Вы можете заполнить её вручную или с помощью копирования и вставки с помощью кнопок (как показано на изображении). Вы также можете использовать кнопку «Get Jx» для получения текущих значений сочленений от робота в режиме моделирования. Если вы получаете данные о сочленениях от реального робота, подключённого к системе, вам необходимо сначала выбрать пункт «Get current joints» в меню подключения робота (см. прилагаемое изображение или приложение для получения дополнительной информации о подключении робота к RoboDK). Настоятельно рекомендуется сохранить отдельную копию данных о сочленениях, использованных для калибровки (например, в виде текстового файла).
8.После заполнения таблицы в нижней части окна появятся новые значения TCP (X, Y, Z) в поле «Откалиброванный TCP». Вы можете нажать «Update», и новые значения TCP будут обновлены в станции RoboDK. Ориентацию щупа с помощью этого метода определить невозможно.
9.Вы можете выбрать «Показать погрешности», после чего вы увидите погрешность каждой конфигурации по отношению к рассчитанной точке TCP (которая представляет собой среднее значение всех конфигураций). Вы можете удалить одну из конфигураций, если её погрешность превышает погрешности остальных.
10.Вам необходимо вручную обновить значения в контроллере реального робота (только X, Y, Z). Если данная точка TCP будет использоваться в программе, сгенерированной RoboDK, обновлять значения в контроллере робота не требуется.
Калибровка системы отсчета координат
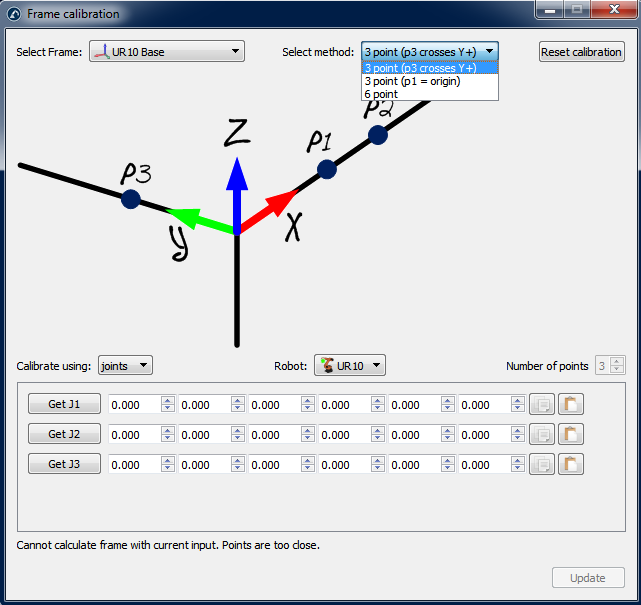
Выберите «Утилиты» → «Калибровка системы отсчета», чтобы откалибровать систему отсчета. Систему отсчета можно задать различными способами. В примере, приведённом на рисунке, система отсчета определяется тремя точками: точки 1 и 2 определяют направление оси X, а точка 3 — положительное направление оси Y.