Robot Calibration (Optical CMM)
Введение
Промышленные роботы обладают высокой повторяемостью, но не высокой точностью, поэтому точность промышленного робота можно повысить с помощью его калибровки. Номинальная точность робота зависит от марки и модели. С помощью калибровки можно повысить точность робота в 2–10 раз.
С помощью RoboDK можно калибровать 6-осевые манипуляторы роботов и достигать точности до 0,050 мм для небольших роботов и до 0,150 мм для роботов среднего размера. Точность, которую можно получить после калибровки, в значительной степени зависит от модели робота и настроек. С помощью RoboDK невозможно калибровать 5-осевые или 7-осевые манипуляторы роботов.
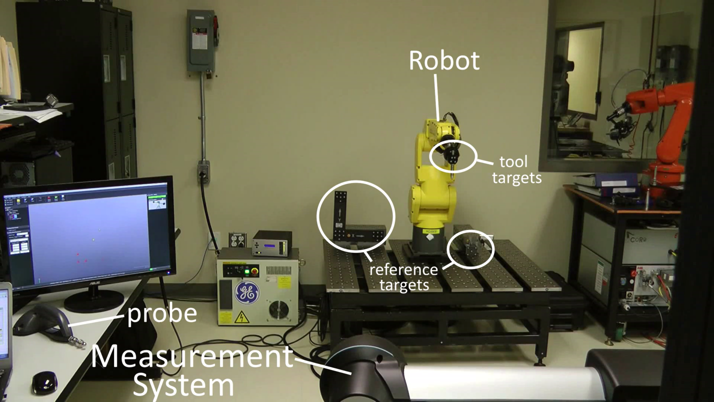
Для калибровки робота требуется измерительная система. RoboDK можно использовать как для калибровки роботов, так и для генерации точных программ управления роботами (в том числе для фильтрации программ и использования механизма автономного программирования RoboDK). RoboDK также можно использовать для проверки точности робота до и после калибровки посредством тестирования с помощью ballbar или фрезерования роботом.
Калибровка робота позволяет значительно повысить точность роботов, запрограммированных в автономном режиме, что также известно как Автономное программирование (OLP). Откалиброванный робот обладает более высокой абсолютной и относительной точностью позиционирования по сравнению с некалиброванным.
Требования
Для правильного выполнения калибровки робота с помощью RoboDK требуются следующие аппаратные и программные компоненты.
1.Один или несколько манипуляторов промышленных роботов (6-осевой манипулятор).
2.Измерительная система: подойдет любой лазерный трекер, например Leica, API или Faro, и/или оптическая координатно-измерительная машина (КИМ), например стереокамера C-Track от Creaform.
Также необходимо установить соответствующее программное обеспечение для взаимодействия с измерительной системой. Например, для трекеров Leica не требуется установка дополнительного программного обеспечения, в то время как система C-Track требует наличия VxElements с установленными опциями VxTrack и VxModel.
3.Необходимо установить программное обеспечение RoboDK и иметь соответствующую лицензию для проведения испытаний по калибровке робота. В случае сетевых лицензий для проверки лицензии требуется подключение к Интернету. Чтобы установить или обновить RoboDK для калибровки робота:
a.Скачайте RoboDK из раздела загрузок: https://robodk.com/download.
b.Установите драйвер для измерительной системы (не требуется для оптической КИМ Creaform).
Разархивируйте и скопируйте соответствующую папку:
Лазерный трекер API: https://robodk.com/downloads/private/API.zip (трекеры OTII и Radian).
Лазерный трекер Faro: https://robodk.com/downloads/private/Faro.zip (все трекеры Faro).
Лазерный трекер Leica: https://robodk.com/downloads/private/Leica.zip (все трекеры Leica).
в папку: C:/RoboDK/api/
Автономная настройка
Перед началом измерений рекомендуется создать виртуальную среду настройки робота в RoboDK (автономная настройка). В данном разделе описано, как подготовить станцию RoboDK в автономном режиме. Это можно сделать до того, как у вас появятся робот и трекер, используя только компьютер с установленным программным обеспечением RoboDK.
Примеры проектов калибровки RoboDK можно скачать из каталога типовых станций.
Пропустите этот раздел, если у вас уже имеется автономная ячейка. Системы отсчета и системы инструмента можно определить приблизительно. Пример станции показан на следующем рисунке.
Станция RoboDK
Станция RoboDK — это место хранения информации о виртуальной среде станции и калибровке. Станция сохраняется в виде файла RDK. Выполните следующие шаги, чтобы создать станцию робота для калибровки с нуля (предварительный просмотр видео: https://youtu.be/Nkb9uDamFb4):
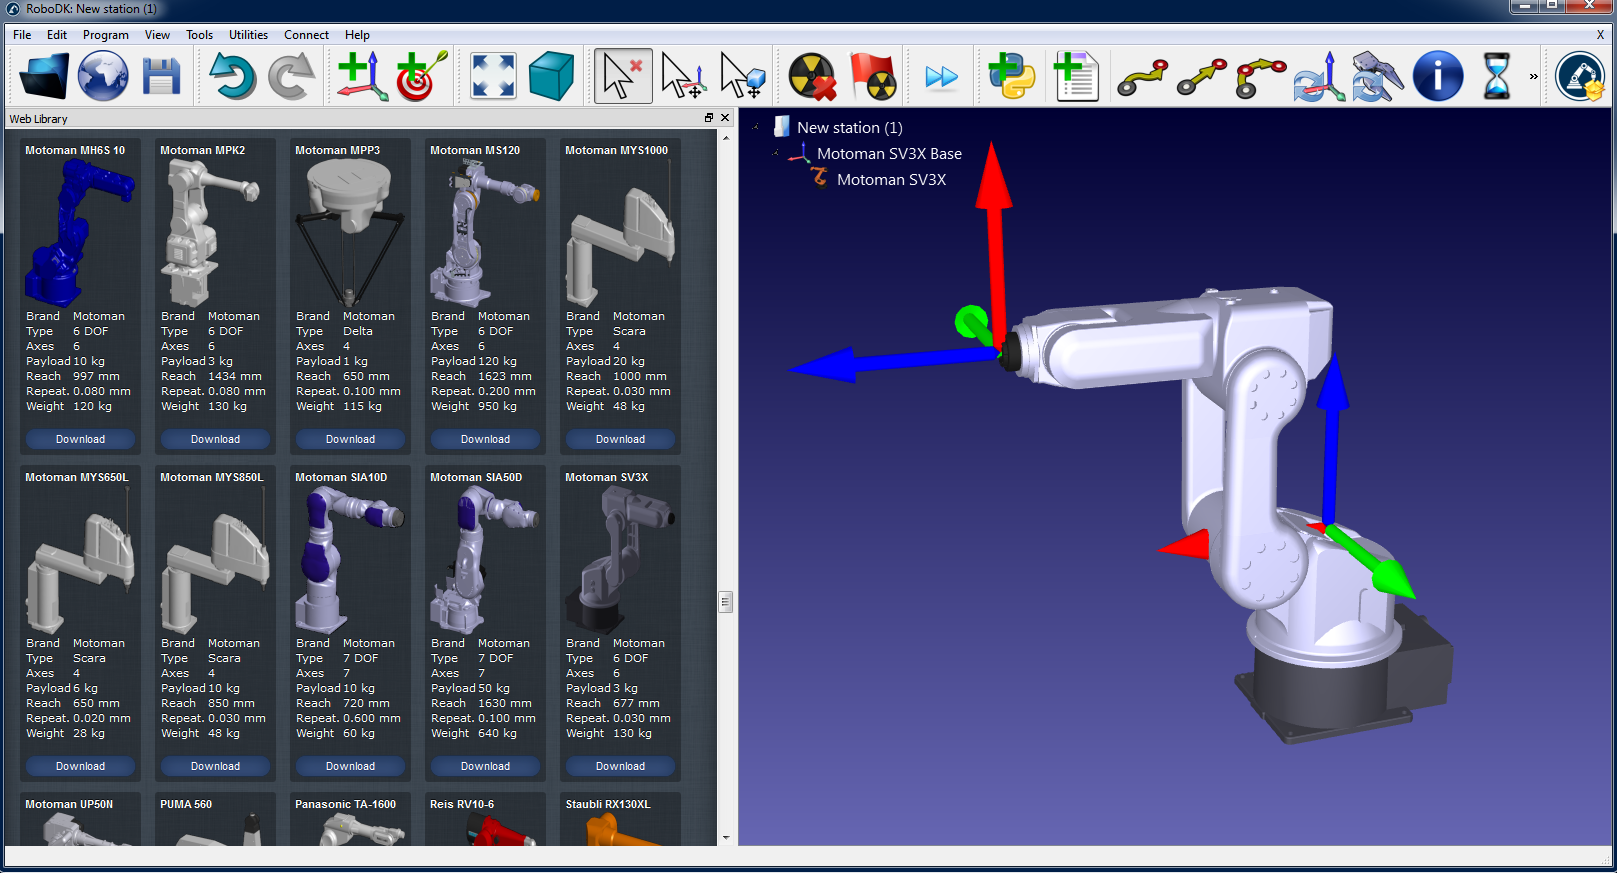
1.Выберите робота:
a.Выберите «Файл» → «Открыть каталог роботов». В вашем браузере откроется онлайн-каталог.
b.Воспользуйтесь фильтрами, чтобы найти нужного робота по названию, марке, полезной нагрузке и т. д.
c.Нажмите «Открыть», и робот должен автоматически появиться в открытом проекте RoboDK.
d.В качестве альтернативы вы можете скачать файлы робота (файлы с расширением .robot) с сайта http://robodk.com/library и открыть их с помощью RoboDK.
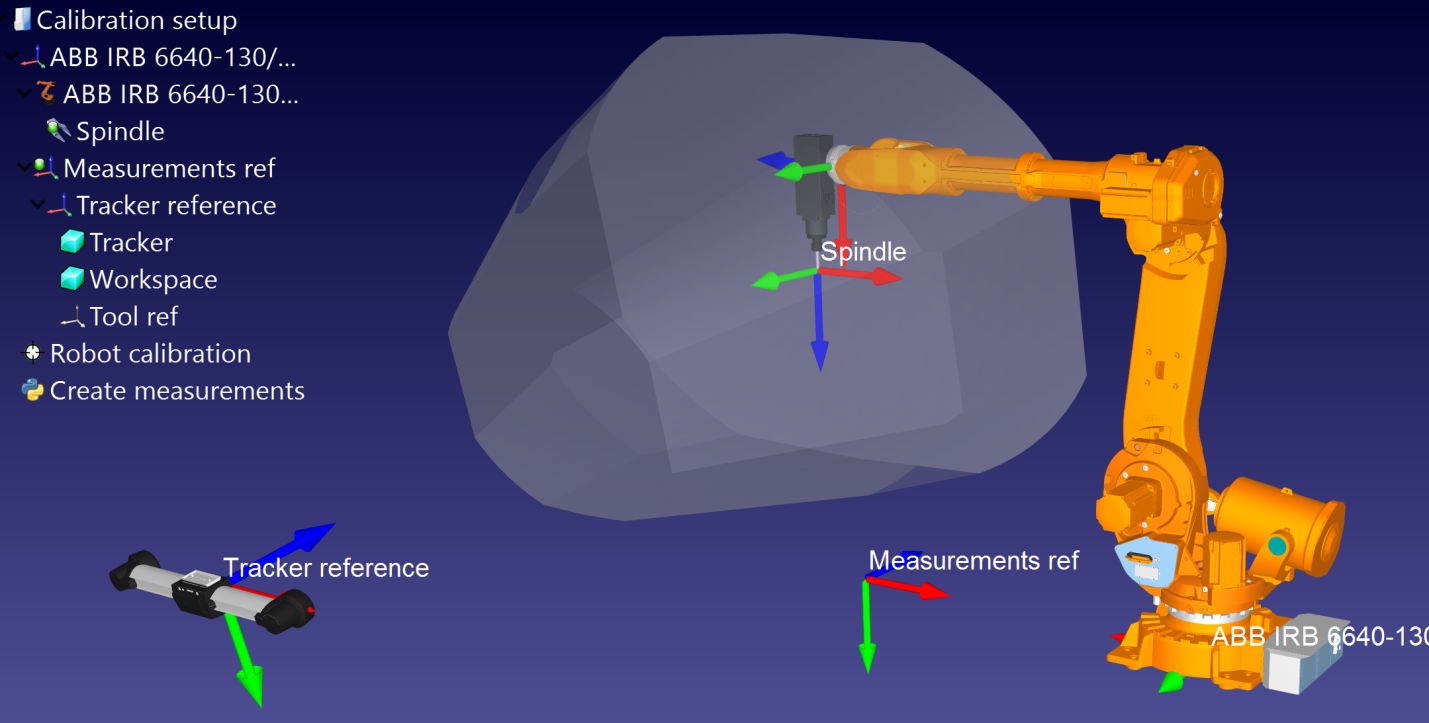
1.Подготовьте проект к калибровке робота:
a.Добавьте системы отсчета, выбрав «Программа» → «Добавить систему отсчета».
i.Необходимо добавить одну систему отсчета «Measurements reference» относительно базы робота.
ii.Необходимо добавить одну систему отсчета «Tracker reference» относительно только что добавленной системы отсчета «Measurements reference».
iii.По желанию можно добавить ещё одну систему отсчета «Tool reference» относительно системы отсчета «Measurements reference» для визуализации положения инструмента, как его видит трекер.
Совет 1: Перетаскивайте элементы в дереве, чтобы воссоздать взаимосвязь, существующую в реальном мире. Например, система отсчёта трекера должна быть расположена относительно системы отсчёта «Measurements Reference».
Совет 2: Вы можете приблизительно переместить любую систему отсчета или систему координат инструмента, удерживая клавишу ALT и SHIFT+ALT соответственно. В качестве альтернативы можно дважды щелкнуть по системе отсчета и ввести нужные координаты.
Совет 3: Переименуйте любой объект, нажав клавишу F2 при выделении элемента в дереве.
b.Добавьте объект инструмента (поддерживаются форматы файлов STL, IGES и STEP) и перетащите его на робот (в пределах дерева элементов) — это автоматически преобразует объект в инструмент. Более подробная информация доступна здесь.
Дополнительно: выберите «Программа» ➔«Добавить инструмент (TCP)», чтобы добавить любые TCP, которые вы хотите отобразить на станции (для проверки на наличие столкновений и т. д.). Чтобы задать приблизительное значение TCP:
i.Дважды щелкните по новому инструменту.
ii.Укажите приблизительное значение TCP. С помощью двух кнопок справа можно скопировать и вставить все 6 значений одновременно.
iii.Рекомендуется переименовать TCP, используемые для калибровки, в «CalibTool id», где id — номер калибровочной мишени.
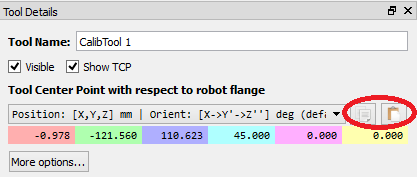
c.Добавьте другие файлы 3D-CAD (STL, IGES, STEP, SLD и т. д.) для моделирования виртуальной станции с помощью меню «Файл» → «Открыть…». В качестве альтернативы перетащите файлы в главное окно RoboDK.
Совет 1: Импортируйте 3D-файлы рабочего пространства измерений и назовите его «Workspace», чтобы координаты робота генерировались внутри рабочего пространства трекера. В качестве альтернативы сделайте рабочее пространство невидимым, если вы не хотите ограничивать измерения пределами рабочего пространства трекера. Более подробная информация приведена в следующем разделе.
Совет 1: Импортируйте 3D-файлы рабочего пространства измерений и назовите его «Workspace», чтобы измерения робота генерировались внутри рабочего пространства трекера. В качестве альтернативы сделайте рабочее пространство невидимым, если вы не хотите ограничивать измерения пределами рабочего пространства трекера. Более подробная информация приведена в следующем разделе.
2.Добавьте модуль калибровки в станцию:
a.Выберите в меню «Утилиты» → «Калибровка робота».
b.Выберите «Позы (6 степеней свободы)».
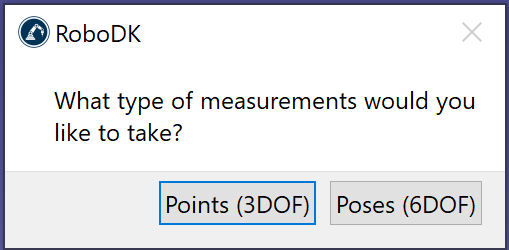
После этого откроется следующее окно.
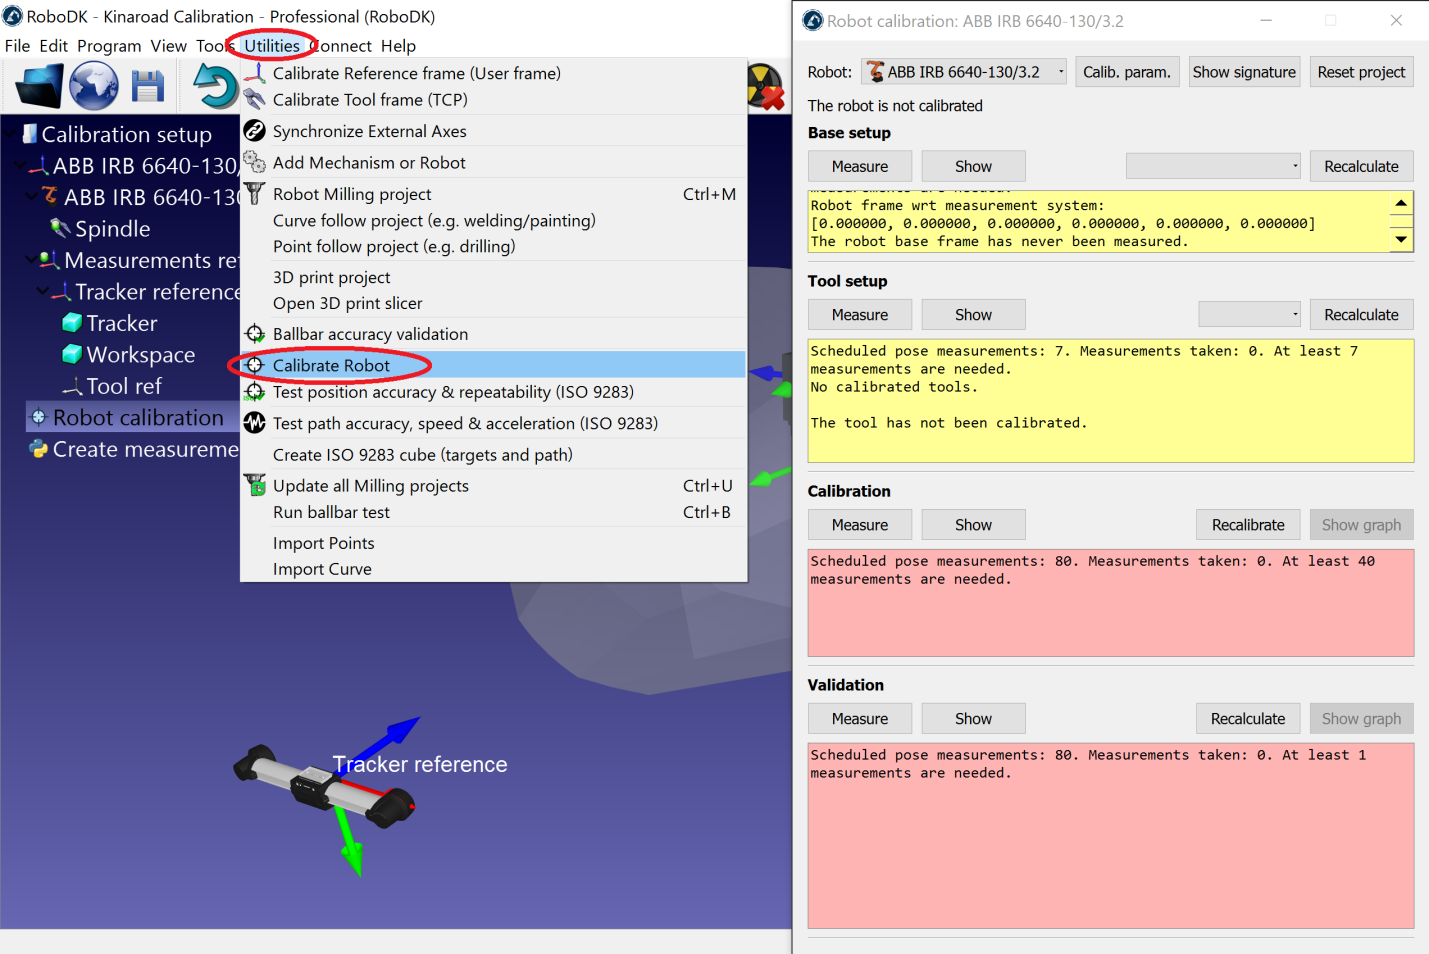
Это окно пока можно закрыть. Вы сможете открыть его в любой момент, дважды щелкнув по элементу «Станция калибровки робота».
3.Сохраните станцию.
a.Выберите «Файл» → «Сохранить станцию».
b.Выберите папку и введите имя файла.
c.Нажмите «Сохранить». Будет сгенерирован новый файл RDK (файл станции RoboDK).
Вы можете в любой момент восстановить изменения станции, открыв файл RDK (дважды щелкните по файлу).
Подводя итог, важно тщательно проверить следующие пункты:
1.Система отсчета «Measurements reference» должна быть непосредственно привязана к системе отсчета базы робота.
На данный момент вы можете использовать приблизительные данные об этой системе отсчета (приблизительное значение).
2.Ориентир трекера должен быть напрямую привязан к ориентиру измерений. Ориентир трекера должен представлять собой расчетное положение измерительного устройства трекера относительно ориентира измерений. В ходе базовой настройки будет определено точное положение трекера.
3.Система отсчета «Tracker reference» должна быть напрямую привязана к системе отсчета «Measurements reference». Система отсчета трекера должна представлять собой расчетное положение измерительного устройства трекера относительно системы отсчета измерений. В ходе базовой настройки будет определено точное положение трекера.
4.Если вы хотите автоматически проверять наличие столкновений, вам необходимо использовать метку «collision» в имени каждого объекта, который вы планируете использовать для проверки столкновений. Рекомендуется использовать инструмент, размер которого примерно на 25 % превышает размер откалиброванного инструмента, чтобы надежно избежать столкновений.
Генерация калибровочных целей
Для успешного выполнения калибровки робота требуется четыре набора измерений:
1.Базовая настройка: требуется шесть (или более) измерений с перемещением осей 1 и 2 для установки калибровочной системы отсчета относительно робота. Выберите «Показать» в окне настроек калибровки, и робот выполнит последовательность движений.
2.Настройка инструмента: требуется семь или более измерений для калибровки фланца инструмента и калибровочных мишеней инструмента (с помощью осей 5 и 6). Выберите «Показать», и робот выполнит последовательность движений.
3.Измерения для калибровки: для калибровки робота требуется 60 измерений или более. Эти измерения могут быть произвольно размещены в рабочей зоне робота и не должны вступать в столкновение с окружающими объектами.
4.Измерения для проверки точности (необязательно): для проверки точности робота можно использовать любое количество измерений. Эти измерения используются исключительно для проверки точности робота, а не для его калибровки.
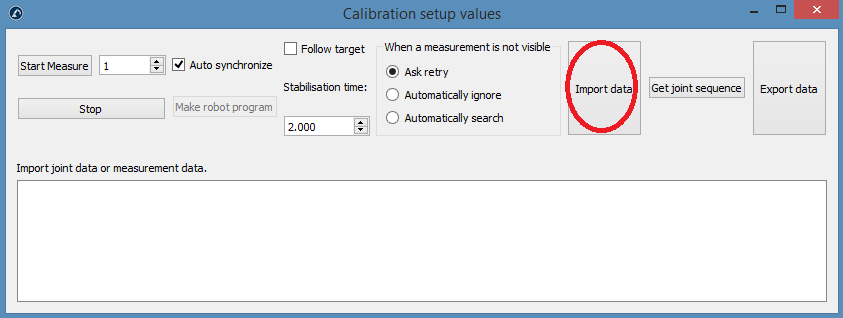
Первые два набора измерений автоматически генерируются программой RoboDK. Выберите «Показать» — и робот выполнит последовательность (как показано на приведенных ниже изображениях). Если последовательность необходимо изменить, выберите «Измерить» и экспортируйте измерения для калибровки в файл CSV, выбрав «Экспорт данных». Этот файл можно отредактировать с помощью таблицы Excel и повторно импортировать, нажав «Импорт данных».
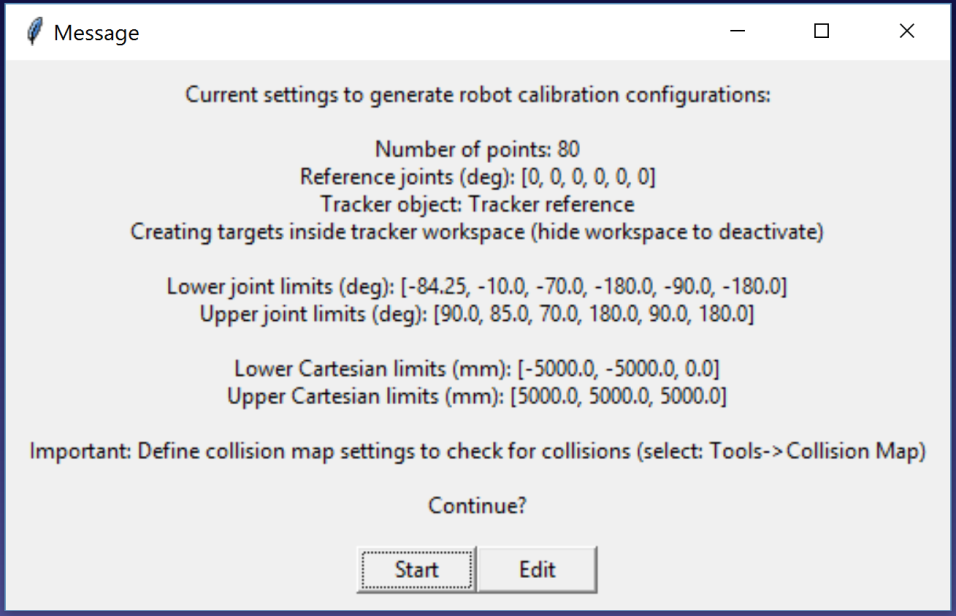
Последние две серии измерений (калибровка и валидация) можно сгенерировать с помощью скрипта-макроса под названием «Создать измерения». Этот скрипт автоматически добавляется в станцию при запуске проекта калибровки робота. Для запуска макроса дважды щелкните по нему. Это программа на языке Python, которая помогает пользователю задать следующие настройки:
●Количество измерений: количество измерений, которые необходимо сгенерировать. По умолчанию используется 80 измерений, поскольку для калибровки робота требуется не менее 60 измерений.
●Опорное положение: опорное положение должно представлять собой положение робота, в котором инструмент обращён к трекеру с видимыми целями.
●Пределы движения сочленений: необходимо указать нижний и верхний пределы движения сочленений.
●Декартовы ограничения: вы можете указать декартовы ограничения (значения X, Y, Z) относительно системы отсчета робота.
Скрипт автоматически генерирует измерения, при которых инструмент обращён к трекеру, а также соблюдаются ограничения по сочленениям и декартовым координатам. Допускается вращение на +/-180 градусов вокруг инструмента в направлении, в котором он обращён к трекеру в опорном положении. Кроме того, последовательность движений сочленений не содержит столкновений и находится в пределах рабочего пространства измерений (если рабочее пространство настроено как видимое). На следующем изображении показана сводка, которая отображается пользователю перед запуском автоматической последовательности. Завершение последовательности может занять до 5 минут.
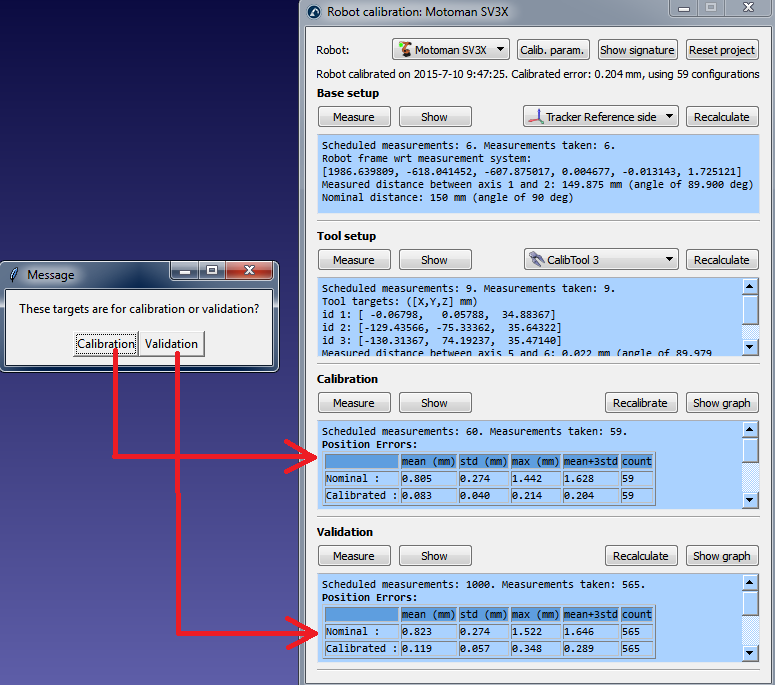
По завершении работы алгоритма появится новое всплывающее сообщение. Выберите пункт «Калибровка», чтобы использовать 60 измерений для калибровки робота. Вы можете повторно запустить тот же скрипт, чтобы сгенерировать ещё один набор измерений для проверки. Этот шаг не является обязательным, однако для целей проверки рекомендуется использовать 60 или более измерений.
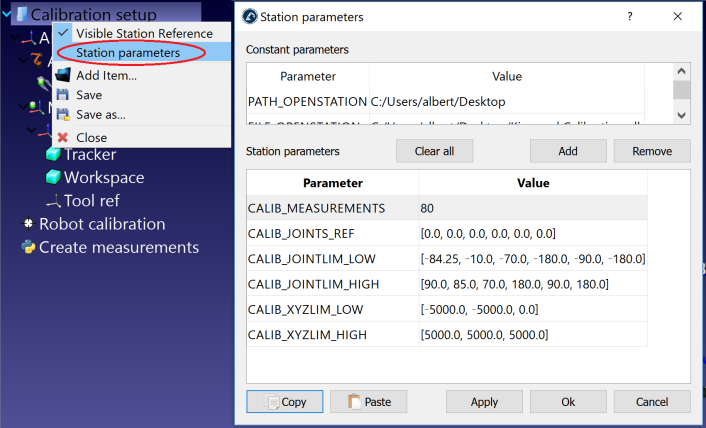
При желании вы можете изменить скрипт, щелкнув правой кнопкой мыши по скрипту «Создать измерения» и выбрав «Редактировать скрипт», после чего измените дополнительные параметры алгоритма. Скрипт автоматически сохраняет введенные пользователем данные в качестве параметров станции. Вы можете просматривать, редактировать или удалять эти настройки, щелкнув правой кнопкой мыши по станции и выбрав «Параметры станции», как показано на следующем изображении.
Наконец, также возможно импортировать конфигурации, выбранные вручную, с помощью пункта «Импорт данных» (в меню «Измерить»). Вы можете импортировать файл формата CSV или TXT в виде матрицы Nx6, где N — количество конфигураций.
Настройка калибровки робота
Требуются два объекта: объект-инструмент (удерживаемый роботом) и базовый эталонный объект (неподвижный в рабочей ячейке). Трекер должен иметь возможность видеть объект-инструмент и базовый эталонный объект при каждом измерении. Эти объекты также называются «моделями» (в VXelements) и определяются набором целей, привязанных к объектам-инструменту и системе отсчета. Трекер отслеживает положение этих целей, предоставляя систему отсчета этих объектов в качестве измерения относительно самого трекера. RoboDK интерпретирует каждое измерение как положение инструмента относительно базовой системы отсчета, поэтому трекер можно перемещать без изменения результатов измерений.
Для обеспечения правильного отслеживания этих объектов необходимо прикрепить группу целей соответственно к инструменту и системе отсчета. На следующих изображениях представлены некоторые примеры правильной настройки:
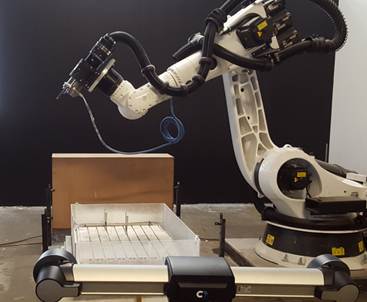
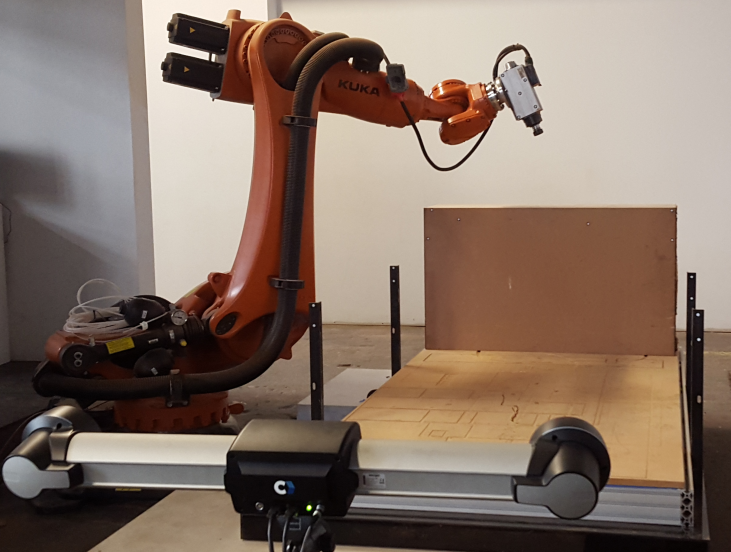
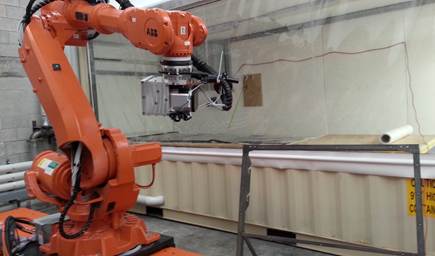
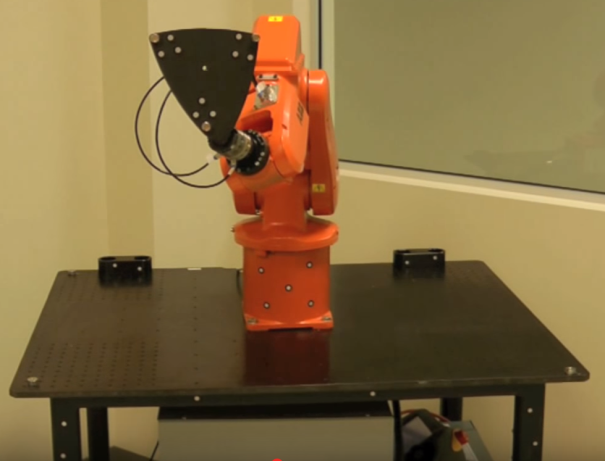
Для подготовки к началу измерений необходимо последовательно выполнить описанные ниже подразделы. В заключение потребуется подключить трекер и робота к компьютеру для автоматизации процедуры проведения измерений.
Зондирование систем отсчета
Для начала потребуются две модели: одна модель инструмента и одна модель, представляющая систему отсчета. Каждая модель представляет собой объект, определённый как список точек (координаты X, Y, Z), соответствующих целям относительно системы отсчета модели (системы отсчета инструмента или базы).
Для определения моделей инструмента и базы необходимо дважды выполнить следующие шаги:
1.Подключитесь к VXElements, выбрав «Connect» → «Connect Creaform’s C-Track Optical CMM».
2.Выберите «Connect» и дождитесь, пока состояние соединения не станет «Ready».
Обязательно проведите калибровку трекера и HandyProbe, если это требуется программой VXElements. Также убедитесь, что у вас установлены программные компоненты VXTrack и VXModel, предоставляемые компанией Creaform.
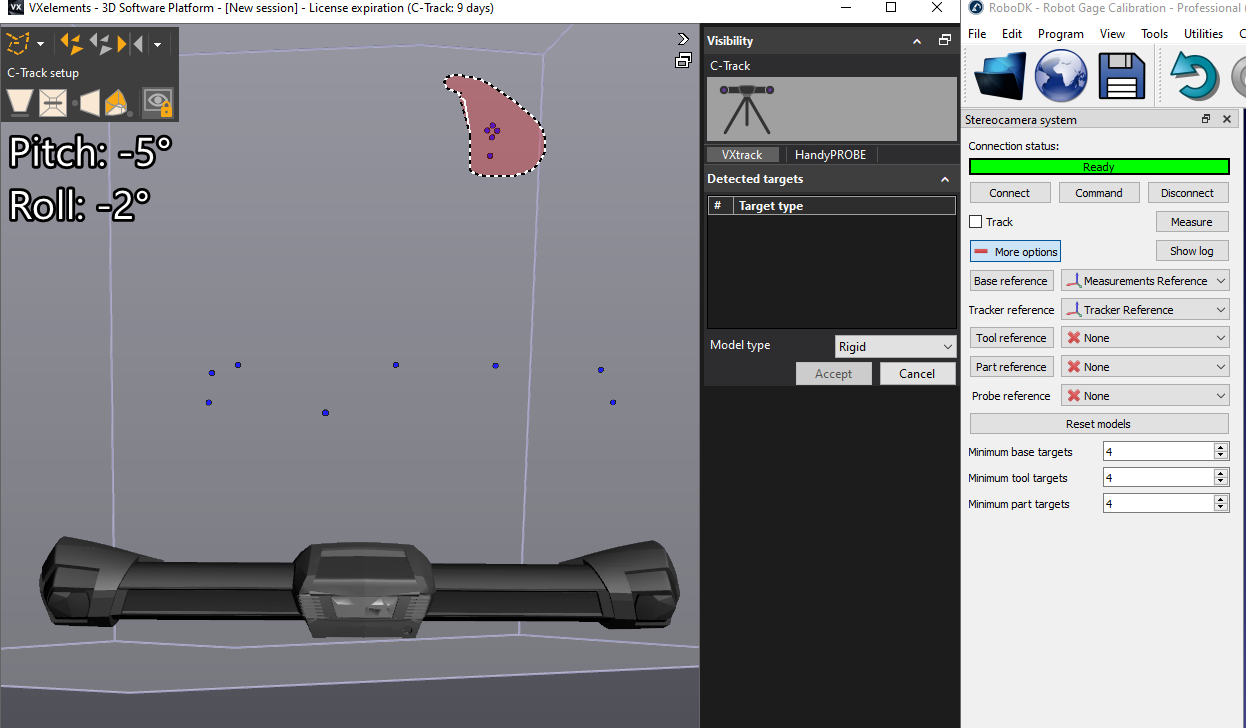
3.Выберите «Система отсчета базы» в RoboDK. Откроется программа VXElements, в которой отобразятся видимые позиционирующие цели. Вам необходимо выбрать статические точки. Убедитесь, что выбраны все точки, представляющие статическую систему отсчета. Не следует включать точки, которые могут перемещаться.
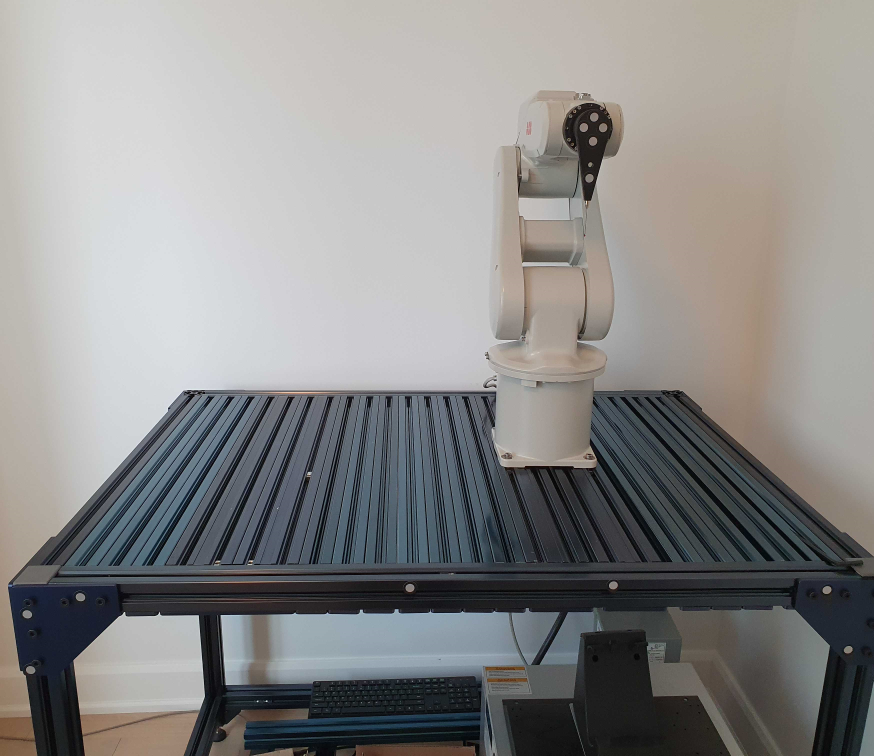
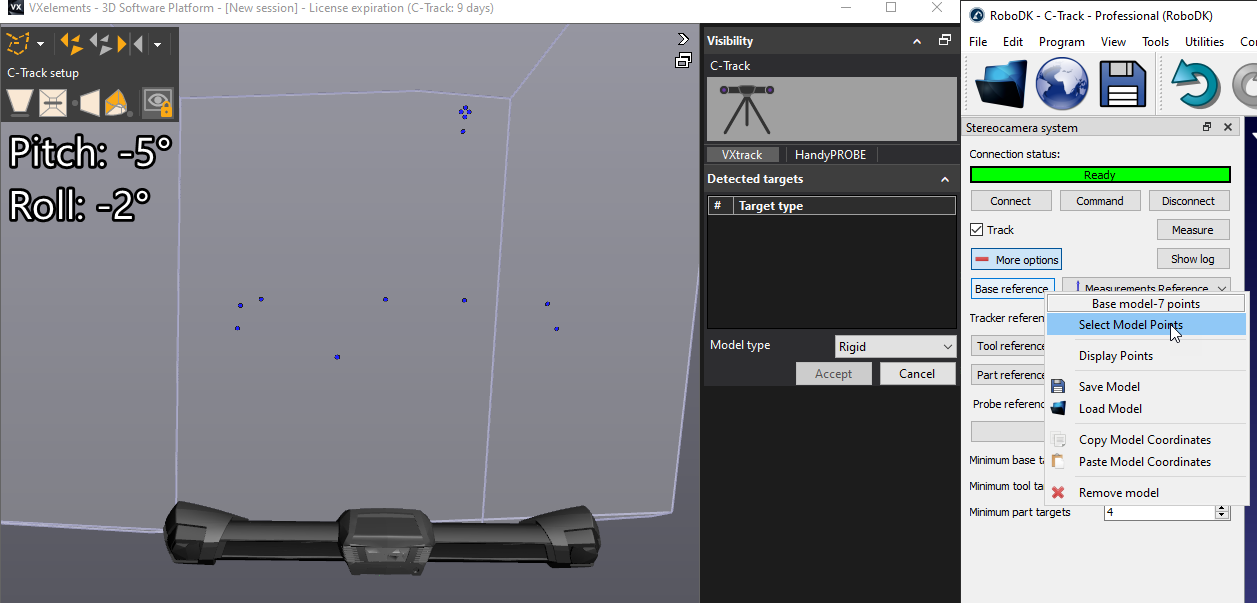
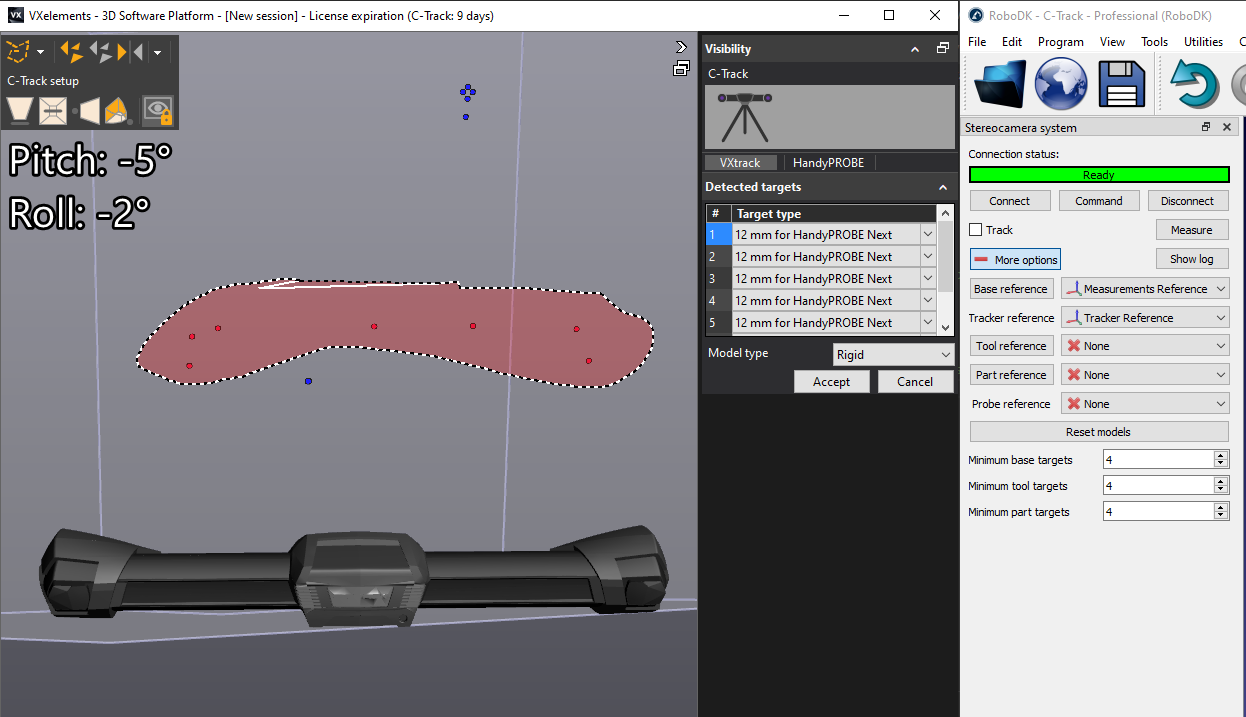
4.Выберите в RoboDK пункт «Система отсчета инструмента» и повторите эту операцию, выбрав точки, представляющие модель инструмента.
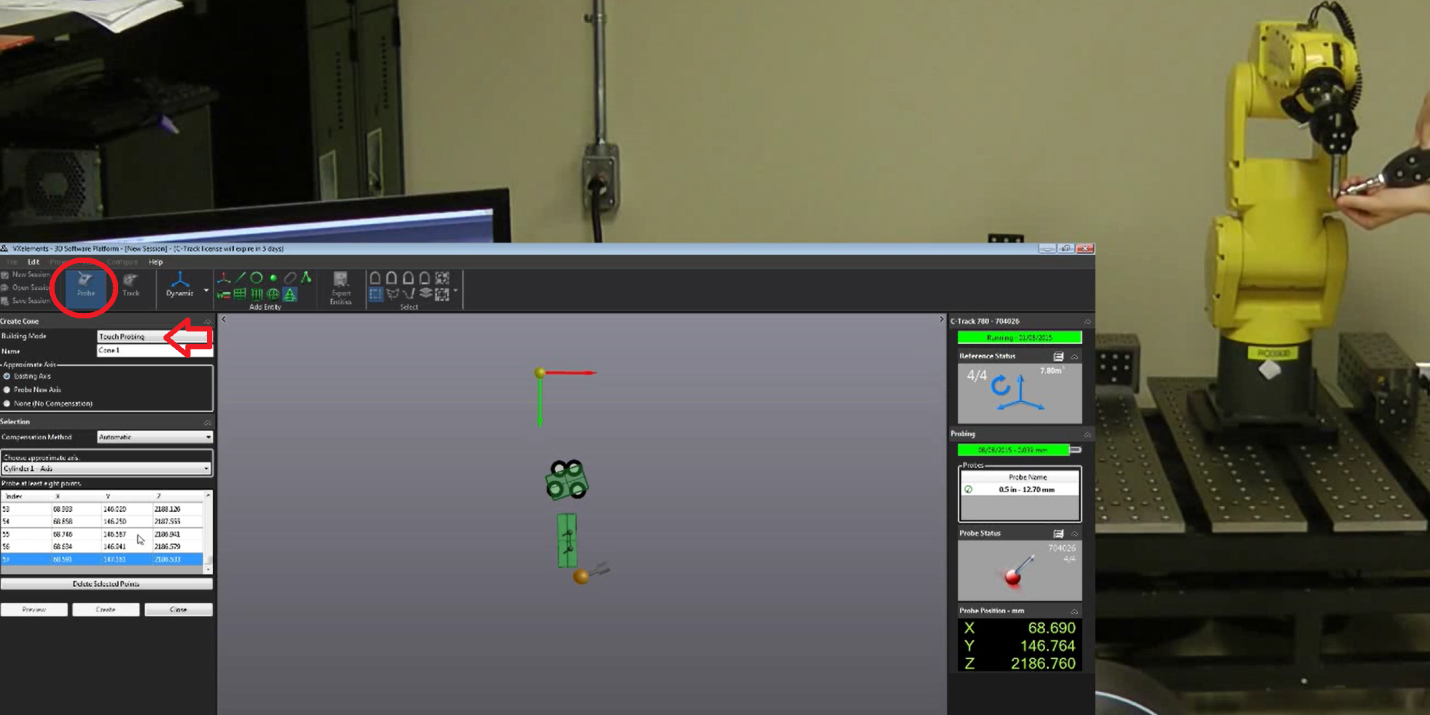
Для правильного перемещения системы отсчета объекта необходимо использовать датчик HandyProbe и перенести эти элементы в виртуальную сессию VXelements. Используемая модель должна быть определена в качестве модели позиционирования, чтобы элементы измерялись относительно этой модели. Можно измерять точки, линии, плоскости, цилиндры, конусы и определять системы отсчета относительно этих элементов.
Подключение к трекеру
Для правильной настройки связи в RoboDK необходим IP-адрес трекера. Убедитесь, что программа VXelements не запущена, и выполните следующие действия для проверки связи с трекером:
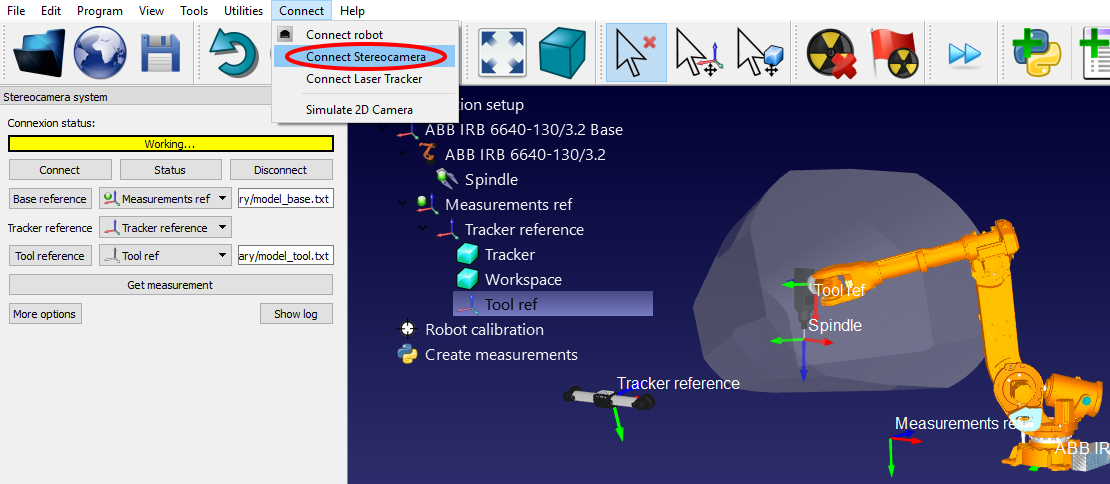
a.Выберите пункт меню «Connect→Connect Stereocamera». Должно открыться новое окно.
b.Введите «Базовую модель» и «Модель инструмента» в виде текстовых файлов (созданных в предыдущем разделе). Это положение целей, которые определяют, соответственно, систему отсчета и систему инструмента.
c.Нажмите кнопку «Connect».
d.При успешном установлении соединения необходимо предоставить базовую модель и модель инструмента в виде текстовых файлов (.txt).
Вы увидите, что запустится встроенная версия VXelements, и через несколько секунд, при успешном подключении, должно появиться зелёное сообщение «Ready» («Готово»). Окна VXelements можно закрыть, при этом соединение останется активным. Если соединение не установлено, необходимо убедиться, что в фоновом режиме на панели задач Windows или в диспетчере задач не запущены процессы VXelements (нажмите CTRL+ALT+DEL, чтобы принудительно остановить процесс «VXelementsApiImplementation»), после чего выберите «Connect» в RoboDK, чтобы повторить попытку.
Подключение к роботу
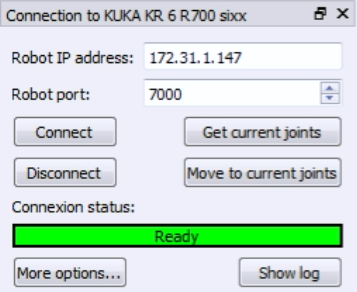
Для правильной настройки связи с RoboDK требуется IP-адрес робота (или номер COM-порта для соединений по RS232). Выполните следующие действия, чтобы проверить связь с роботом:
1.Выберите «Подключиться» → «Подключить робота». Откроется новое окно.
2.Укажите IP-адрес и порт робота (или COM-порт, если подключение осуществляется через RS232).
3.Нажмите кнопку «Подключиться».
4.В случае возникновения каких-либо проблем обратитесь к приложению.
В случае успешного установления соединения должно появиться зелёное сообщение с надписью «Ready». Положение виртуального робота должно точно совпадать с положением реального робота, если вы выберете пункт «Get Position». В качестве альтернативы выберите пункт «Move Joints», чтобы переместить робота в текущее положение, заданное в симуляторе. Окно можно закрыть, при этом соединение останется активным.
Калибровка робота
Калибровка робота состоит из 4 этапов. Каждый этап требует проведения ряда измерений. Эти четыре этапа необходимо выполнять в указанном порядке:
1.Измерения эталонных значений основания (3 минуты).
2.Измерения эталонных значений инструмента (3 минуты).
3.Измерения калибровки (7 минут, 60 измерений).
4.Измерения для проверки достоверности (7 минут, 60 измерений).
В следующем видео показано, как выполнить эту калибровку за 20 минут: https://youtu.be/Htpx-p7tmYs. Измерения для проверки достоверности (этап 4) не являются обязательными для калибровки робота, однако они дают объективную оценку результатов точности. Также можно увидеть, как влияет калибровка робота в одной области и проверка его достоверности в другой области.
Нажмите кнопку «Измерить» для каждого из четырёх наборов измерений. Откроется новое окно, в котором можно будет выполнить новые измерения, а также импортировать и экспортировать существующие измерения в текстовый файл (в формате csv или txt).
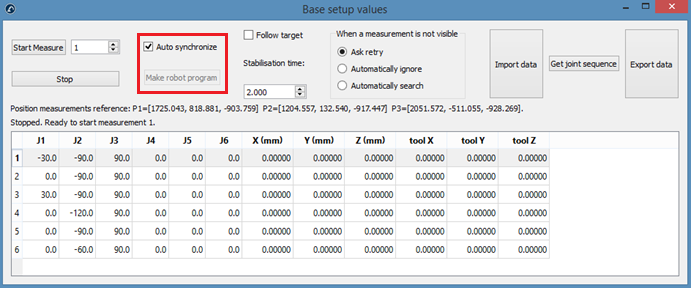
По умолчанию робот и измерительная система автоматически синхронизируются через подключенный робот. Если драйвер робота недоступен, вы всё равно можете выполнить калибровку робота, сгенерировав программу робота, которая предложит пользователю на пульте обучения выполнить ручную синхронизацию.
1.Снимите флажок «Автоматическая синхронизация».
2.Нажмите кнопку «Создать программу для робота».
3.Используйте соответствующий Постпроцессор для генерации программы робота.
Измерение основания
Эти измерения можно выполнять в любой точке фланца инструмента, если для всех шести измерений вы измеряете одну и ту же цель. Чтобы начать измерения, выберите пункт «Измерить» в разделе «Настройка базы». Откроется следующее окно. Затем выберите «Начать измерение», и робот последовательно выполнит запланированные измерения.
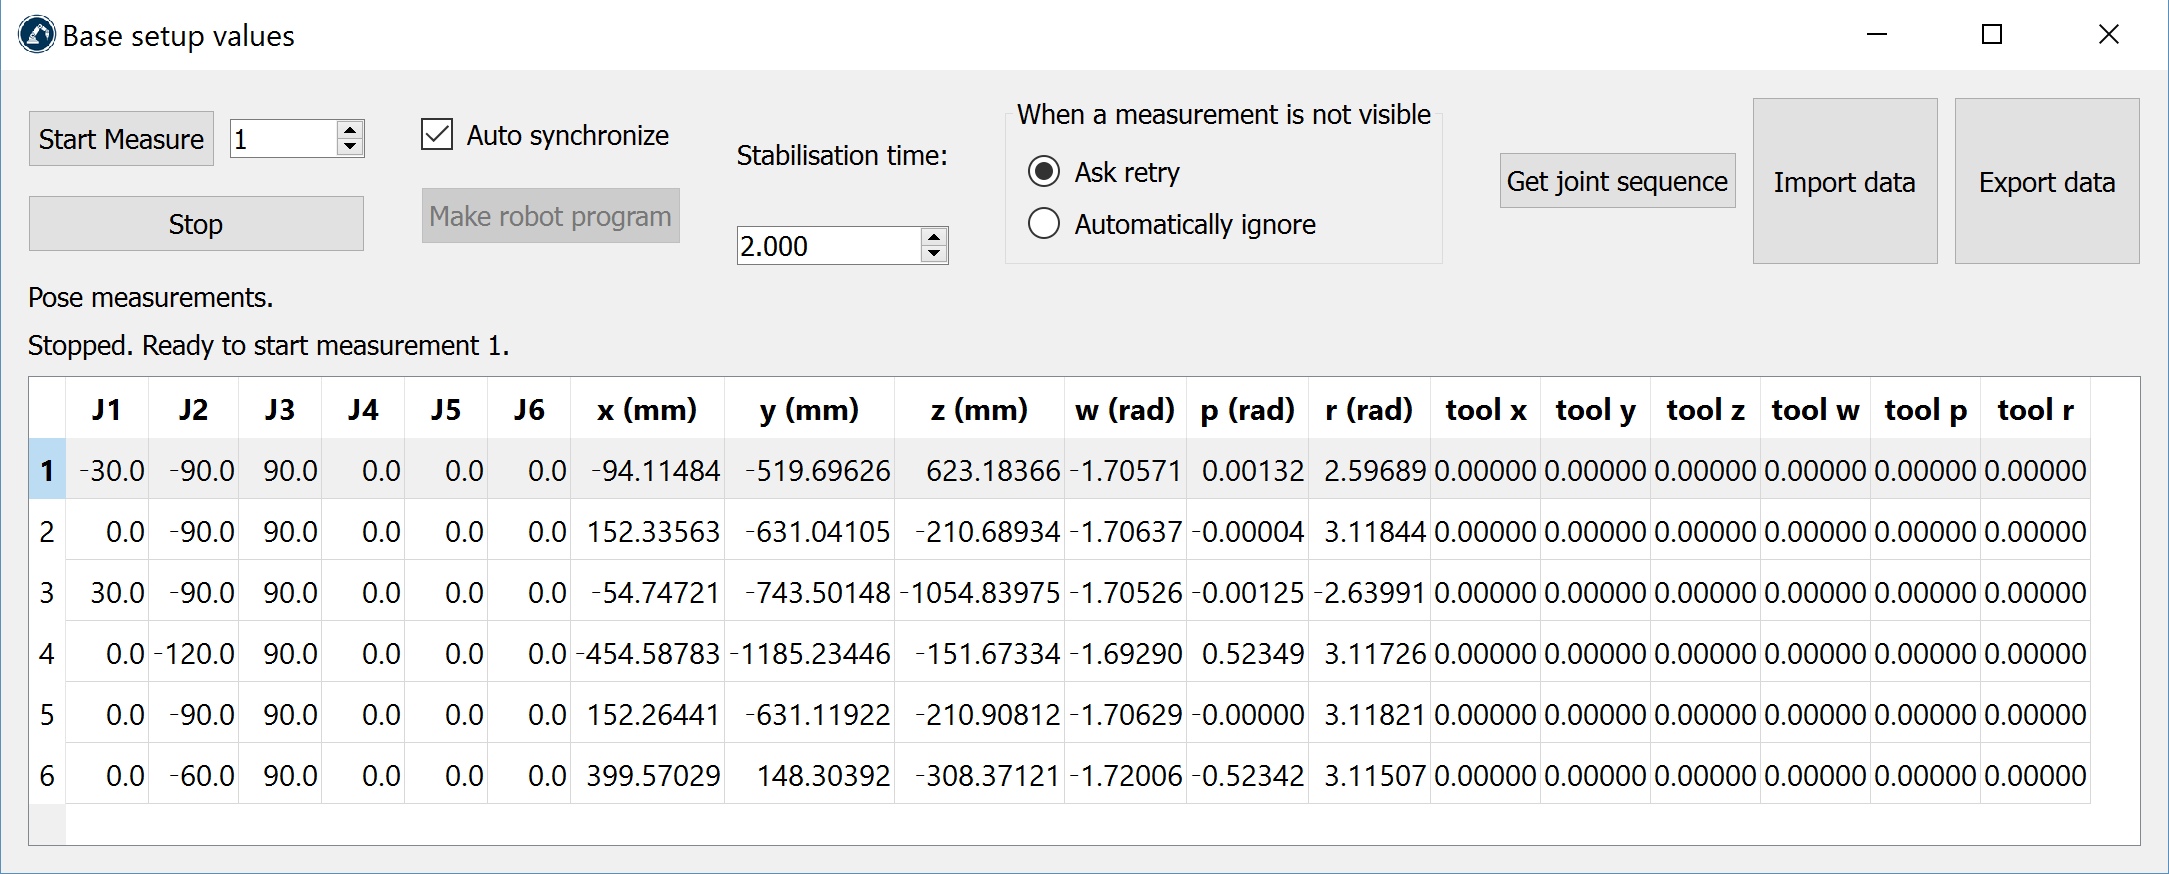
Закройте окно по завершении измерений, и система отсчета «Измерения» будет обновлена относительно системы отсчета базы робота. Если вы не выбрали никакую систему отсчета, вы можете добавить систему отсчета (выберите «Программа» ➔ «Добавить систему отсчета») и разместить её ниже базы робота (перетащите в дереве элементов).
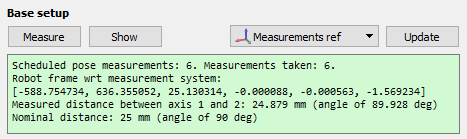
В сводке будут отображаться положение и ориентация системы отсчета робота относительно системы отсчета для калибровки (в формате [x,y,z,w,p,r], в мм и радианах).
После завершения этого шага вы сможете в режиме реального времени точно отображать рабочее пространство трекера относительно робота в программе RoboDK.
Измерение инструмента
Как и в предыдущем разделе: выберите «Измерить» в разделе «Настройка инструмента». Откроется следующее окно. Выберите «Начать измерение», и робот последовательно выполнит запланированные измерения. Дважды щелкните по пункту измерения, чтобы продолжить измерение с этого положения.
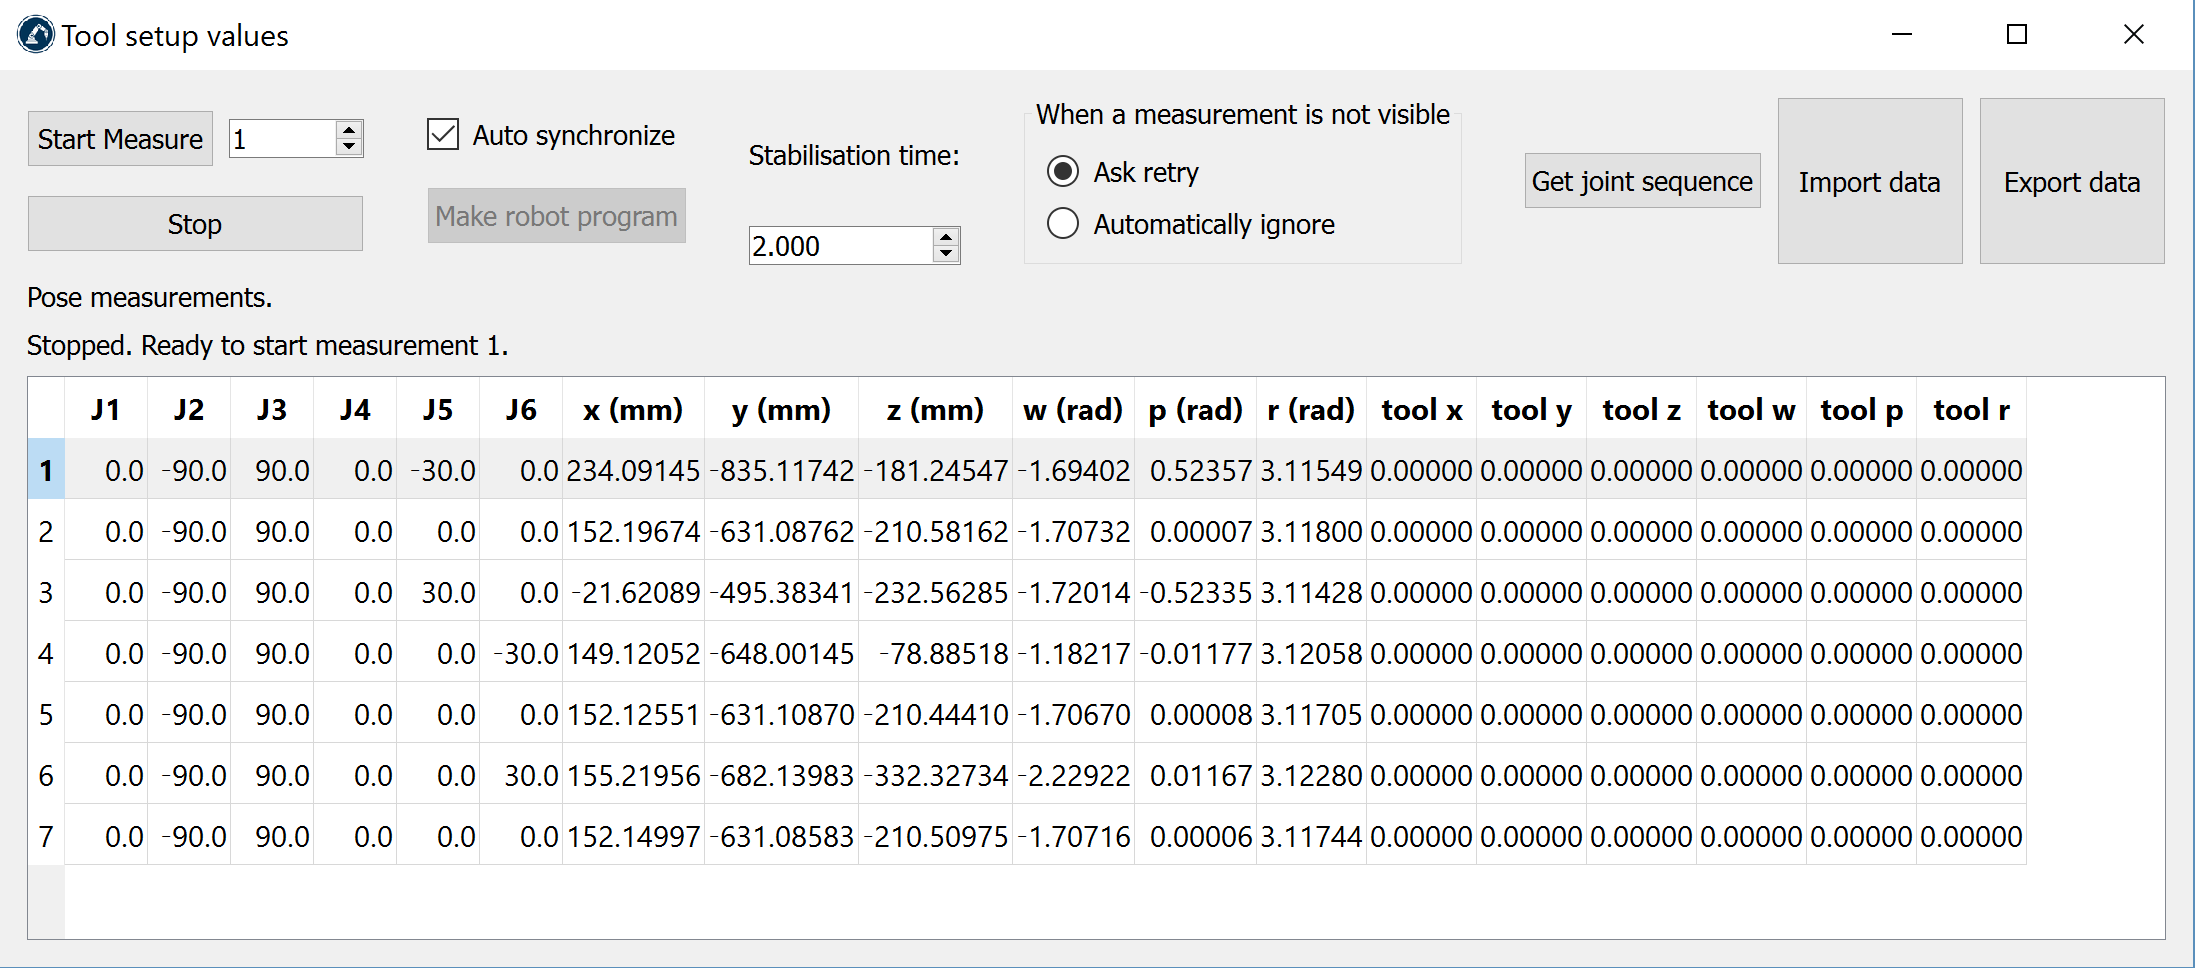
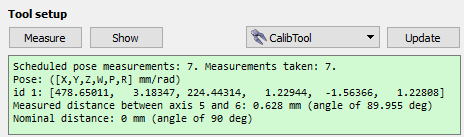
По завершении процедуры в сводке будут отображены откалиброванные координаты TCP (положение и ориентация). Определение TCP (на приведённом ниже изображении — «Spindle») будет обновлено автоматически. Если вы не выбрали ни одного TCP, вы можете добавить новый (выберите «Программа➔Добавить пустой Инструмент») и нажать «Пересчитать».
Калибровка
Выберите «Измерение» в разделе «Калибровка», чтобы открыть окно измерений для калибровки робота. Затем нажмите «Начать измерение», и робот последовательно выполнит запланированные измерения. Дважды щелкните по положению измерения, чтобы продолжить измерение с этого положения.
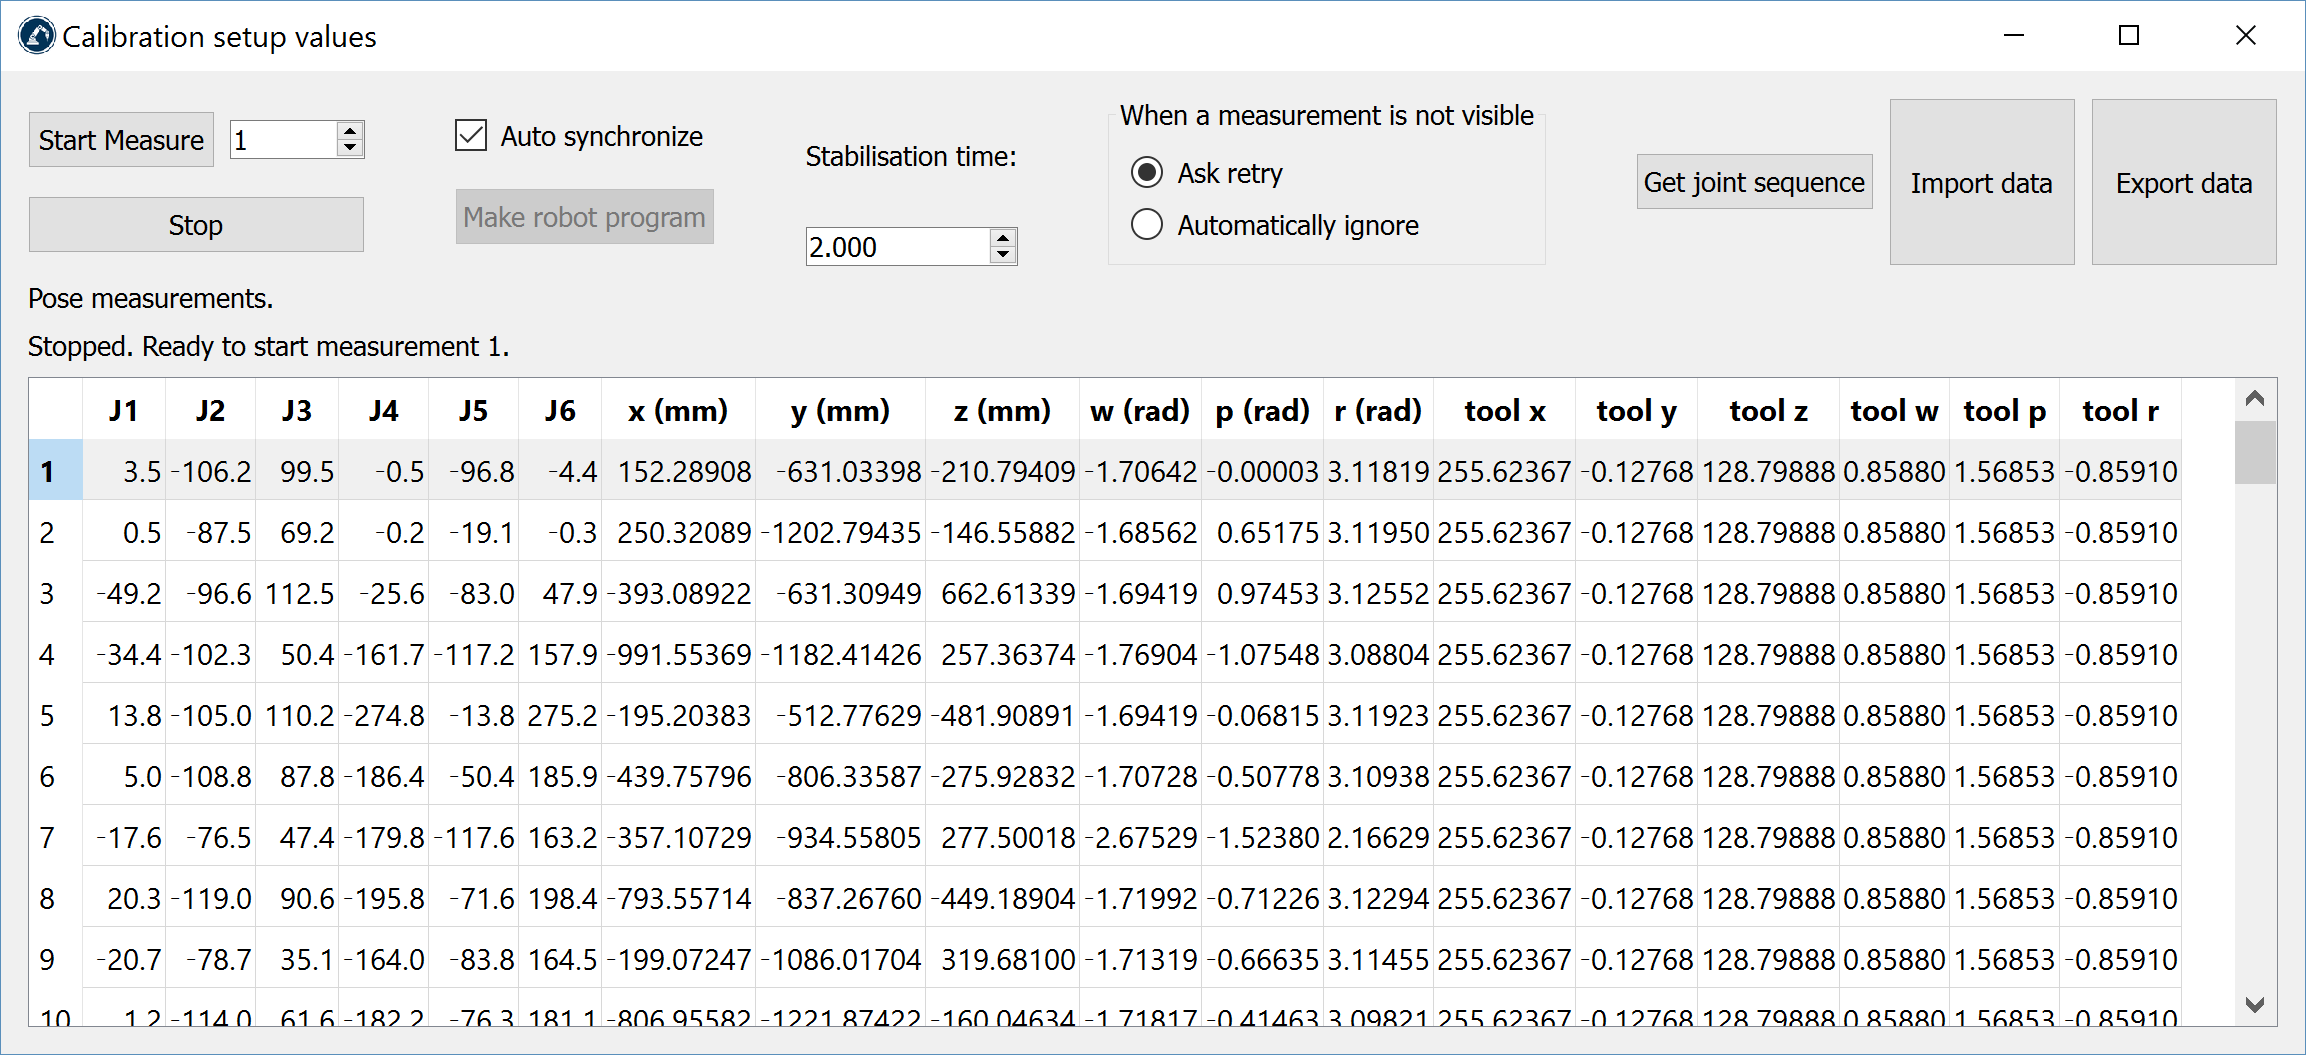
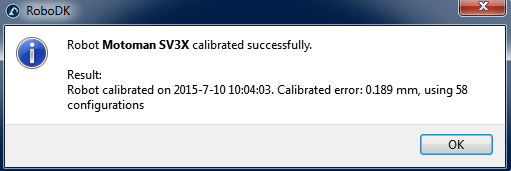
Закройте окно по завершении измерений. Робот будет откалиброван автоматически, и при отсутствии проблем на экране отобразится следующее сообщение.
В заключение на зелёном экране отобразятся статистические данные, касающиеся измерений калибровки, а также информация о степени повышения точности по этим измерениям.
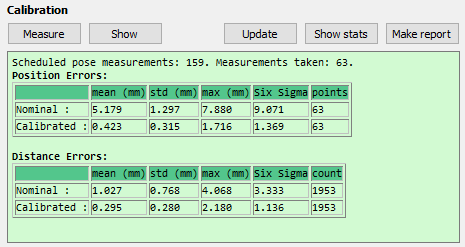
Проверка
Не следует проверять точность робота с помощью тех же измерений, которые использовались для его калибровки; поэтому рекомендуется провести дополнительные измерения для проверки точности (чтобы получить более объективную оценку результатов).
Для проведения проверочных измерений необходимо следовать той же процедуре калибровки. В сводке будут отображены статистические данные проверки. Дополнительную информацию см. в следующем разделе «Результаты».
Результаты
По завершении калибровки вы можете проанализировать повышение точности, ознакомившись со статистическими данными, предоставляемыми RoboDK. Для отображения этих данных откройте окно калибровки робота (дважды щелкните значок «Калибровка робота»). В окне сводки в разделе «Валидация» будут отображены погрешности до калибровки (номинальная кинематика) и после калибровки (откалиброванная кинематика). Представлены две таблицы: одна содержит статистику по погрешностям положения, а другая — по погрешностям расстояния:
●Погрешности положения: погрешность положения — это точность, с которой робот может достичь одной точки относительно системы отсчета.
●Погрешности расстояния: погрешность расстояния определяется путем измерения погрешностей расстояний между парами точек. Расстояние между двумя точками, определяемое роботом (с использованием откалиброванной кинематики), сравнивается с расстоянием, измеренным измерительной системой (физически измеренным). Учитываются все возможные комбинации. Если вы выполнили 315 измерений, вы получите 315 × 314/2 = 49 455 значений погрешности расстояния.
Предоставляемые статистические данные включают среднюю погрешность, стандартное отклонение (std) и максимальную погрешность. Также указывается значение, равное средней погрешности плюс тройное стандартное отклонение, что соответствует ожидаемой погрешности для 99,98 % всех измерений (если учесть, что погрешности подчиняются нормальному распределению).
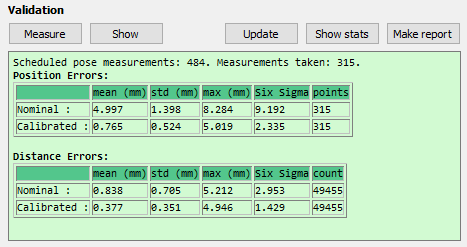
Выберите «Показать статистику», и на экране появятся две гистограммы, отражающие распределение погрешностей до и после калибровки: одна гистограмма для точности определения положения, а другая — для точности измерения расстояния. Приведённые ниже изображения соответствуют 315 проверочным измерениям, использованным в данном примере.
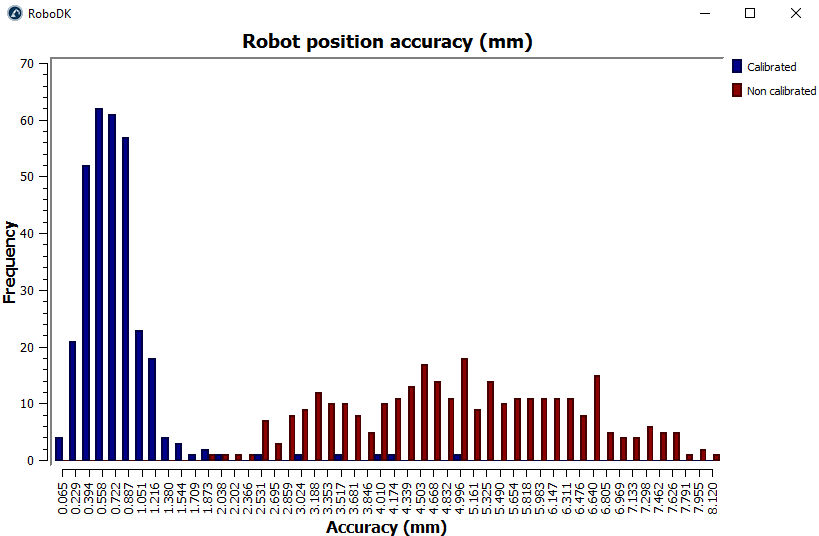
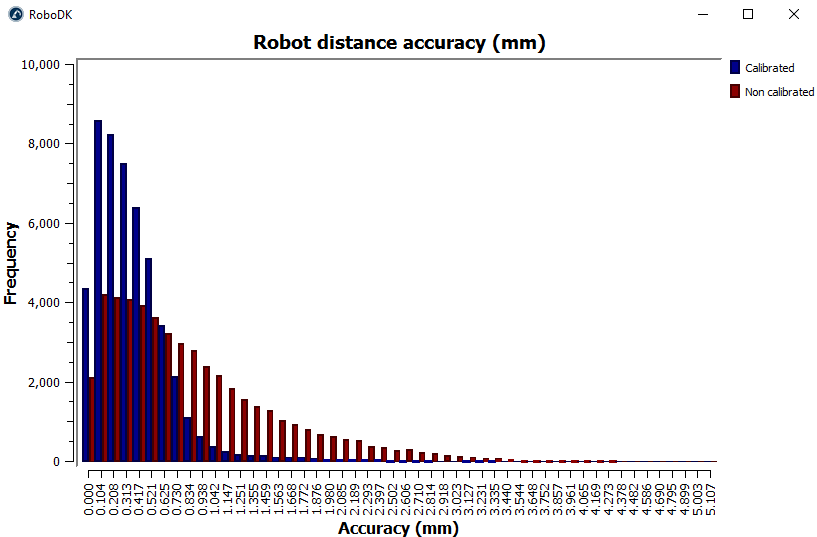
Наконец, вы можете выбрать «Создать отчёт», после чего будет сгенерирован отчёт в формате PDF с информацией, представленной в данном разделе.
Фильтрация программ
После калибровки робота у вас есть два варианта генерации программ с использованием абсолютной точности откалиброванного робота:
●Фильтрация существующих программ: все цели робота в программе корректируются с целью повышения точности робота. Это можно сделать вручную или с помощью API.
●Используйте RoboDK для автономного программирования с целью создания точных программ (созданные программы уже прошли фильтрацию, включая программы, сгенерированные с помощью API).
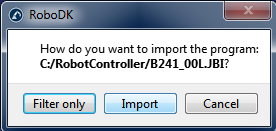
Чтобы вручную отфильтровать существующую программу: перетащите файл программы робота на главный экран RoboDK (или выберите «Файл»➔«Открыть») и выберите «Только фильтрация». Программа будет отфильтрована и сохранена в той же папке. В сводке фильтрации будет указано, возникли ли какие-либо проблемы при использовании алгоритма фильтрации. У вас также есть возможность импортировать программу, если вы хотите провести её моделирование в RoboDK. Если программа имеет какие-либо зависимости (определения системы инструмента или базовой системы координат, подпрограммы и т. д.), они должны находиться в том же каталоге, в который импортируется основная программа.
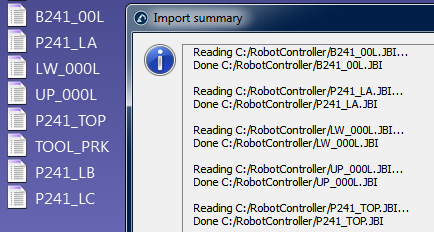
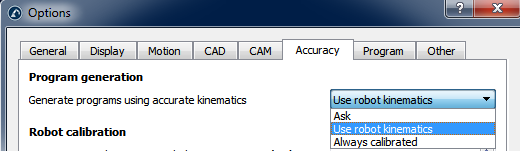
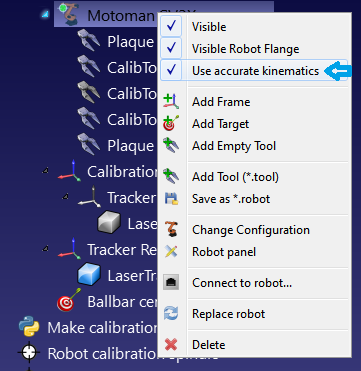
После импорта программы в RoboDK вы можете перегенерировать её с абсолютной точностью или без неё. В основных настройках точности RoboDK (Инструменты→Параметры→Точность) вы можете выбрать, хотите ли вы всегда генерировать программы с использованием точной кинематики, хотите ли вы каждый раз запрашивать подтверждение или же хотите использовать текущую кинематику робота. Текущую кинематику робота можно изменить, щелкнув правой кнопкой мыши по роботу и включив или выключив флажок «Использовать точную кинематику». Если он активен, вы увидите зелёную точку; если нет — красную.
Фильтрация программ с помощью API
С помощью RoboDK можно отфильтровать полную программу при наличии откалиброванного робота и программы робота с помощью вызова FilterProgram:
robot.FilterProgram(file_program)
Пример макроса под названием FilterProgram доступен в разделе «Макросы» каталога. Приведённый ниже код представляет собой пример скрипта на языке Python, использующего API RoboDK для фильтрации программы.
from robolink import * # API to communicate with RoboDK
from robodk import * # basic matrix operations
import os # Path operations
# Get the current working directory
CWD = os.path.dirname(os.path.realpath(__file__))
# Start RoboDK if it is not running and link to the API
RDK = Robolink()
# optional: provide the following arguments to run behind the scenes
#RDK = Robolink(args='/NOSPLASH /NOSHOW /HIDDEN')
# Get the calibrated station (.rdk file) or robot file (.robot):
# Tip: after calibration, right click a robot and select "Save as .robot"
calibration_file = CWD + '/KUKA-KR6.rdk'
# Get the program file:
file_program = CWD + '/Prog1.src'
# Load the RDK file or the robot file:
calib_item = RDK.AddFile(calibration_file)
if not calib_item.Valid():
raise Exception("Something went wrong loading " + calibration_file)
# Retrieve the robot (no popup if there is only one robot):
robot = RDK.ItemUserPick('Select a robot to filter', ITEM_TYPE_ROBOT)
if not robot.Valid():
raise Exception("Robot not selected or not available")
# Activate accuracy
robot.setAccuracyActive(1)
# Filter program: this will automatically save a program copy
# with a renamed file depending on the robot brand
status, summary = robot.FilterProgram(file_program)
if status == 0:
print("Program filtering succeeded")
print(summary)
calib_item.Delete()
RDK.CloseRoboDK()
else:
print("Program filtering failed! Error code: %i" % status)
print(summary)
RDK.ShowRoboDK()
Фильтрация целей с помощью API
Приведённый ниже код представляет собой пример скрипта на языке Python, в котором с помощью API RoboDK осуществляется фильтрация цели (цели в виде позы или цели в виде сочленений) с использованием команды FilterTarget:
pose_filt, joints = robot.FilterTarget(nominal_pose, estimated_joints)
Данный пример будет полезен в том случае, если стороннее приложение (отличное от RoboDK) осуществляет генерацию программы робота с использованием целей в виде поз.
from robolink import * # API to communicate with RoboDK
from robodk import * # basic matrix operations
def XYZWPR_2_Pose(xyzwpr):
return KUKA_2_Pose(xyzwpr) # Convert X,Y,Z,A,B,C to a pose
def Pose_2_XYZWPR(pose):
return Pose_2_KUKA(pose) # Convert a pose to X,Y,Z,A,B,C
# Start the RoboDK API and retrieve the robot:
RDK = Robolink()
robot = RDK.Item('', ITEM_TYPE_ROBOT)
if not robot.Valid():
raise Exception("Robot not available")
pose_tcp = XYZWPR_2_Pose([0, 0, 200, 0, 0, 0]) # Define the TCP
pose_ref = XYZWPR_2_Pose([400, 0, 0, 0, 0, 0]) # Define the Ref Frame
# Update the robot TCP and reference frame
robot.setTool(pose_tcp)
robot.setFrame(pose_ref)
# Very important for SolveFK and SolveIK (Forward/Inverse kinematics)
robot.setAccuracyActive(False) # Accuracy can be ON or OFF
# Define a nominal target in the joint space:
joints = [0, 0, 90, 0, 90, 0]
# Calculate the nominal robot position for the joint target:
pose_rob = robot.SolveFK(joints) # robot flange wrt the robot base
# Calculate pose_target: the TCP with respect to the reference frame
pose_target = invH(pose_ref)*pose_rob*pose_tcp
print('Target not filtered:')
print(Pose_2_XYZWPR(pose_target))
joints_approx = joints # joints_approx must be within 20 deg
pose_target_filt, real_joints = robot.FilterTarget(pose_target, joints)
print('Target filtered:')
print(real_joints.tolist())
print(Pose_2_XYZWPR(pose_target_filt))
Мастеринг робота
После калибровки робота для фильтрации программ, как правило, требуется программа RoboDK, поэтому необходима лицензия RoboDK (для генерации точных программ для робота после его калибровки достаточно базовой лицензии на автономное программирование). Фильтрация программы означает, что целевые точки в программе изменяются/оптимизируются с целью повышения точности работы робота с учётом всех параметров калибровки (около 30 параметров).
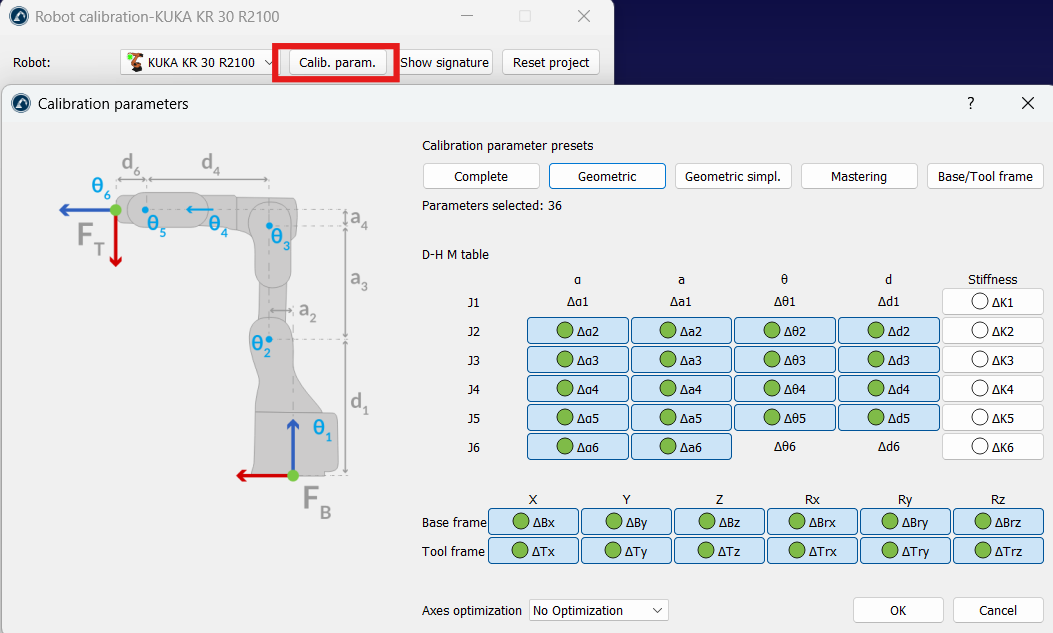
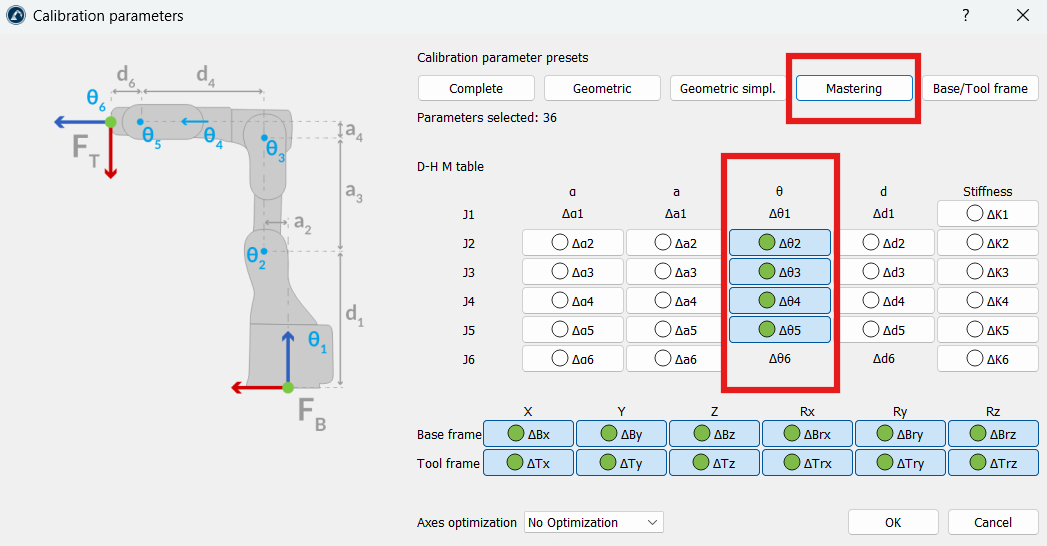
В качестве альтернативы вы можете откалибровать только смещения сочленений, а также базовую систему координат и систему координат инструмента (4 параметра смещения сочленений плюс 6 параметров базовой системы координат плюс 6 параметров системы координат инструмента). Такая калибровка не будет столь точной, как при использовании полной калибровки по умолчанию, однако она может позволить ввести определенные параметры в контроллер робота и не зависеть от RoboDK при генерации программ для робота.
Чтобы выполнить калибровку только смещений сочленений, необходимо нажать кнопку «Calib. Param.», а затем кнопку «Mastering» (в меню калибровки робота).
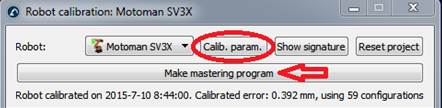
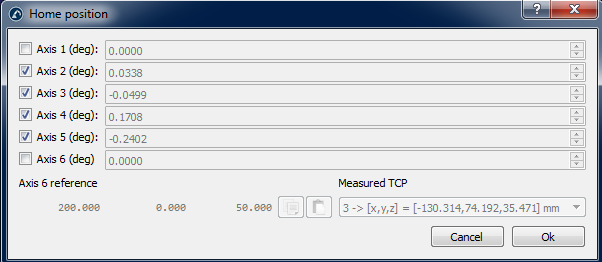
После выбора пункта «Создать программу мастеринга» откроется новое окно. В этом окне вы можете выбрать оси, которые необходимо учесть при создании новой начальной позиции.
В окне калибровки робота появится кнопка «Создать программу мастеринга». Нажмите эту кнопку, чтобы сгенерировать программу, которая переместит робота в новую начальную позицию. Перенесите её на робот и запустите; после этого новая начальная позиция должна быть зафиксирована.
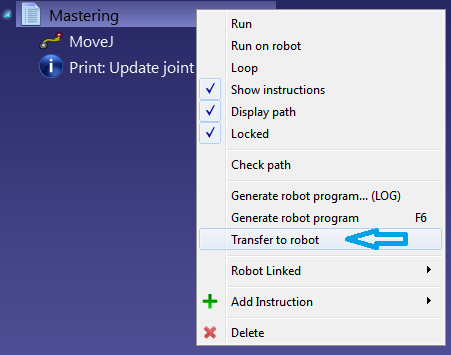
Если робот и ПК подключены, вы можете щелкнуть программу правой кнопкой мыши и выбрать «Отправить программу на робот», чтобы автоматически отправить программу на робот. В противном случае вы можете выбрать «Сгенерировать программу робота», чтобы увидеть новые значения координат сочленений для начальной позиции.
Система отсчета и Система инструмента
RoboDK предоставляет ряд утилит для калибровки систем отсчета и систем инструмента. Доступ к этим инструментам можно получить соответственно через меню «Утилиты» ➔ «Калибровка системы отсчета» и «Утилиты» ➔ «Калибровка системы инструмента».
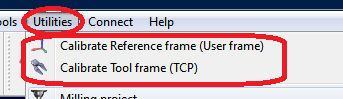
Для калибровки системы отсчета или системы инструмента (также известных как «User Frame» и «TCP» соответственно) вам потребуются конфигурации робота, касающиеся 3 или более точек; эти конфигурации могут представлять собой либо значения положения сочленений, либо декартовы координаты (в некоторых случаях с указанием данных об ориентации). Рекомендуется использовать значения положений сочленений вместо декартовых координат, поскольку в RoboDK проще проверить фактическую конфигурацию робота (путём копирования и вставки значений положений сочленений робота на главный экран RoboDK).
Калибровка инструмента
Выберите «Утилиты»➔«Калибровка инструмента», чтобы откалибровать TCP с помощью RoboDK. Вы можете использовать любое количество точек с различными ориентациями. Чем больше точек и чем значительнее изменения ориентации, тем лучше — вы получите более точную оценку TCP, а также достоверную оценку погрешности TCP.
Для калибровки TCP доступны следующие два варианта:
●Калибровка путём касания одной неподвижной точки инструментом TCP при различных ориентациях.
●Путем касания плоскости с помощью TCP (например, щупа).
Рекомендуется проводить калибровку путем касания плоскостного эталона, если вам необходимо откалибровать щуп или шпиндель. Данный метод более устойчив к пользовательским ошибкам.
Если TCP имеет форму сферы, в качестве новой точки TCP рассчитывается центр сферы (указывать диаметр сферы не требуется).
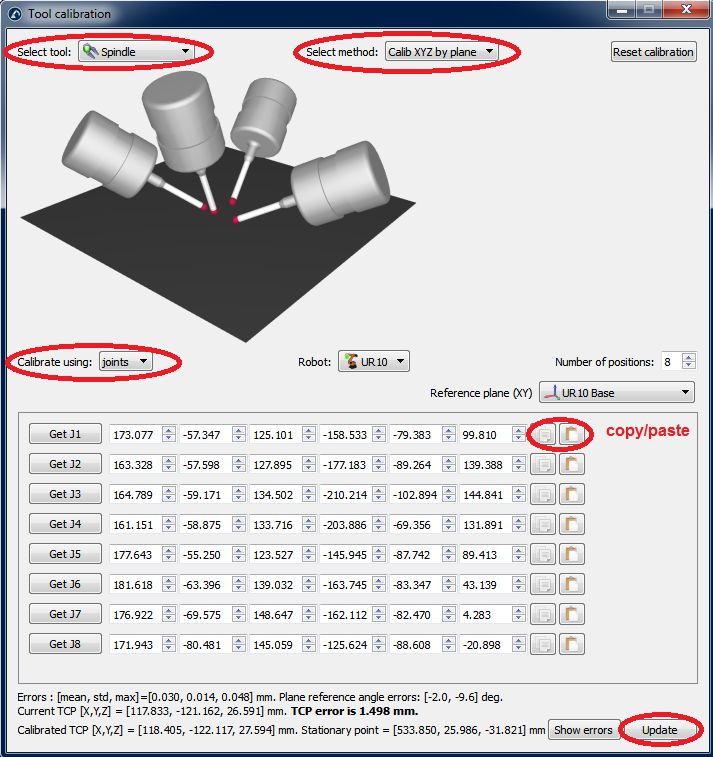
Для калибровки TCP с помощью плоскости (как показано на рисунке) необходимо выполнить следующие шаги:
1.Выберите инструмент, который необходимо провести по нему калибровку.
2.Выберите метод калибровки → «Калибровка XYZ по плоскости».
3.Выберите калибровку с использованием «сочленений».
4.Выберите используемый робот.
5.Выберите количество конфигураций, которые будут использоваться для калибровки TCP (рекомендуется использовать 8 или более конфигураций).
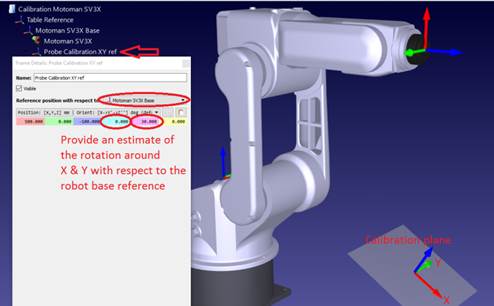
6.Выберите приблизительную опорную плоскость. Если опорная плоскость не параллельна плоскости XY робота (от системы отсчёта робота), необходимо добавить приблизительную оценку этой опорной плоскости с точностью ±20 градусов. Положение этой плоскости не имеет значения, важна только её ориентация.
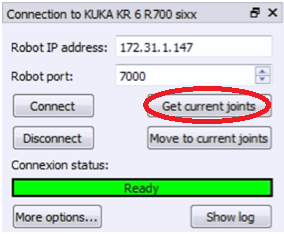
7.Вы можете приступить к заполнению таблицы значений сочленений. Вы можете заполнить её вручную или с помощью копирования и вставки с помощью кнопок (как показано на изображении). Вы также можете использовать кнопку «Get Jx» для получения текущих значений сочленений от робота в режиме моделирования. Если вы получаете данные о сочленениях от реального робота, подключённого к системе, вам необходимо сначала выбрать пункт «Get current joints» в меню подключения робота (см. прилагаемое изображение или приложение для получения дополнительной информации о подключении робота к RoboDK). Настоятельно рекомендуется сохранить отдельную копию данных о сочленениях, использованных для калибровки (например, в виде текстового файла).
8.После заполнения таблицы в нижней части окна появятся новые значения TCP (X, Y, Z) в поле «Откалиброванный TCP». Вы можете нажать «Update», и новые значения TCP будут обновлены в станции RoboDK. Ориентацию щупа с помощью этого метода определить невозможно.
9.Вы можете выбрать «Показать погрешности», после чего вы увидите погрешность каждой конфигурации по отношению к рассчитанной точке TCP (которая представляет собой среднее значение всех конфигураций). Вы можете удалить одну из конфигураций, если её погрешность превышает погрешности остальных.
10.Вам необходимо вручную обновить значения в контроллере реального робота (только X, Y, Z). Если данная точка TCP будет использоваться в программе, сгенерированной RoboDK, обновлять значения в контроллере робота не требуется.
Калибровка системы отсчета координат
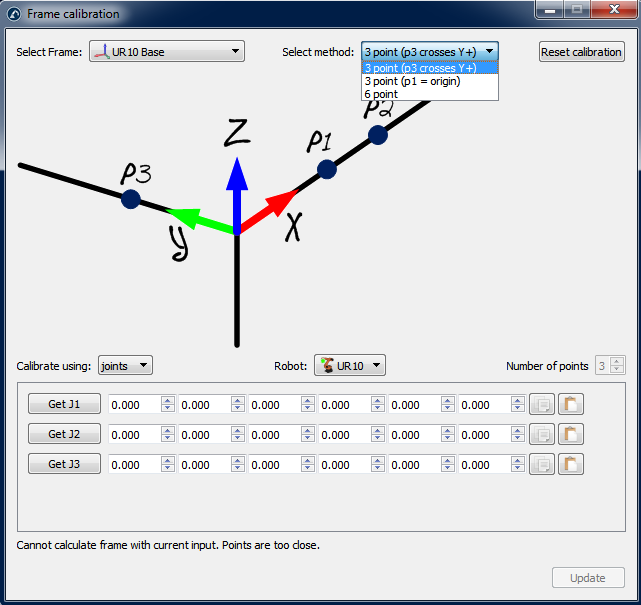
Выберите «Утилиты» → «Калибровка системы отсчета», чтобы откалибровать систему отсчета. Систему отсчета можно задать различными способами. В примере, приведённом на рисунке, система отсчета определяется тремя точками: точки 1 и 2 определяют направление оси X, а точка 3 — положительное направление оси Y.
Приложение I — Мастеринг для осей 1 и 6
Вам необходимо уделить особое внимание, если вы желаете восстановить значения мастеринга/исходного положения для осей 1 и 6. Эти значения напрямую связаны с системой координат базы робота для оси 1 и с эталонной точкой TCP для оси 6. Поэтому для правильной настройки этих значений необходимо провести внешние измерения. Это окно появляется после выбора пункта «Создать программу мастеринга» в меню калибровки.
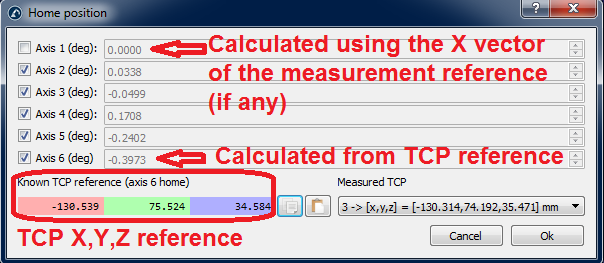
Для правильной настройки параметров мастеринга этих двух осей необходимо выполнить следующие две процедуры.
Эталон оси 6
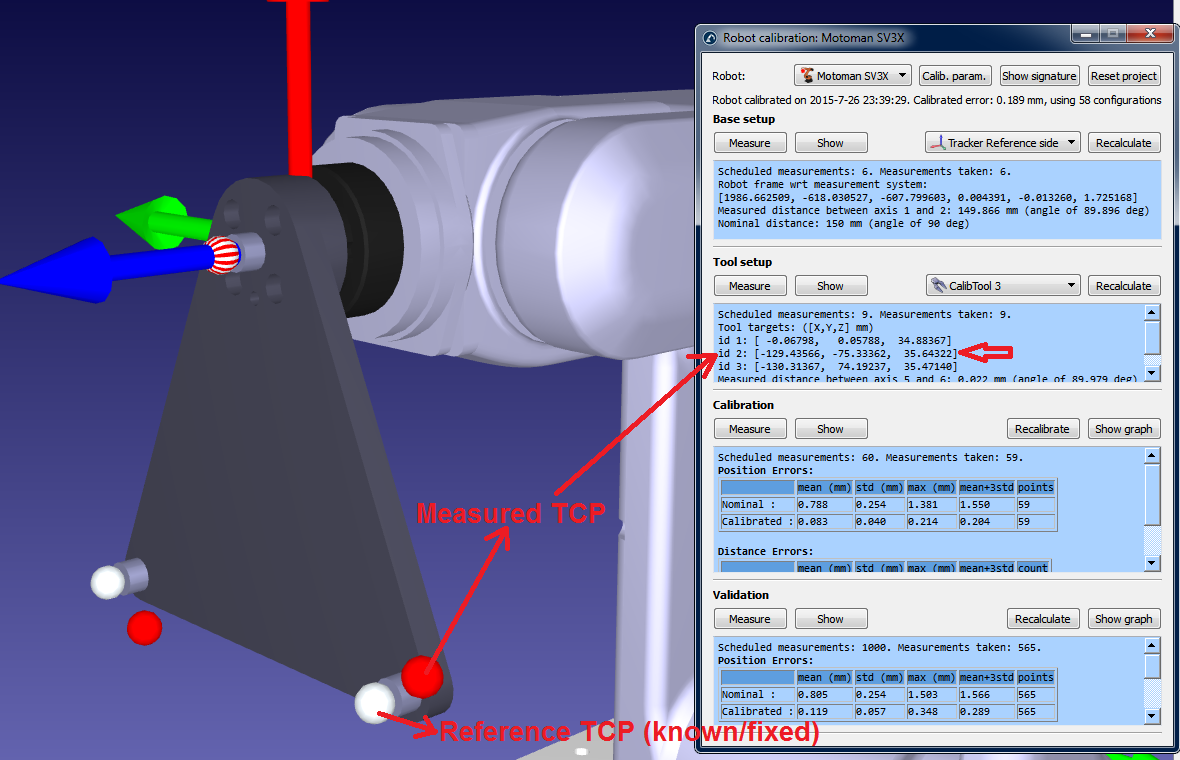
Для правильной настройки исходного положения оси 6 необходимо использовать эталонную цель. Угловое смещение будет представлять собой вращение фланца инструмента вокруг оси Z, необходимое для наилучшего совпадения измеренных координат TCP (X, Y, Z) с известным эталонным значением TCP. Измеренная точка TCP (см. следующее изображение) является одной из точек TCP, измеренных на втором этапе процедуры калибровки. Эталонная точка TCP представляет собой известную эталонную точку, соответствующую одной из точек TCP используемого калибровочного инструмента.
В идеале эталонная точка TCP должна быть измерена на координатно-измерительной машине (КИМ) относительно фланца инструмента (наилучшим вариантом будет использование копии фланца инструмента робота). В качестве альтернативы вы можете использовать новый робот для первоначального измерения (второй этап процедуры калибровки) TCP и использовать одну из измеренных точек TCP в качестве эталонной. Важно использовать установочный штифт и/или соответствующую привязку к фланцу инструмента, чтобы гарантировать, что конечный эффектор всегда располагается в одном и том же положении.
Ось 1 — эталонная точка координат ( )
Перед началом калибровки робота необходимо правильно измерить три базовые мишени, если вы хотите выровнять ось 1 по реальной системе координат базы робота. Эти базовые мишени должны быть выбраны таким образом, чтобы можно было определить систему отсчета относительно робота.
«Исходное положение» оси 1 напрямую зависит от этих трёх базовых мишеней, а также от настройки базы робота. Настройка базы робота представляет собой первый этап калибровки, на котором базовая система координат измерительной системы устанавливается относительно базовой системы координат робота посредством перемещения и измерения осей 1 и 2.
Базовые мишени измерительной системы можно установить, нажав кнопку «Установить базовые цели» (см. следующее изображение). Это три измерения, которые определят желаемую систему отсчета робота (первые два измерения определяют ось X, а третья точка — положительную ось Y). Вам следует использовать подходящие опорные точки, связанные с базой робота, чтобы эта процедура была повторяемой.
Угол коррекции для сочленения 1 будет равен углу между осью X базовой системы отсчёта, измеренной по трём точкам, и базовой системой отсчёта, измеренной путём перемещения осей робота 1 и 2. Разумеется, оба вектора предварительно проецируются на плоскость XY базовой системы отсчёта, полученную путём соприкосновения с тремя точками.