Мастеринг робота
После калибровки робота для фильтрации программ, как правило, требуется RoboDK, поэтому необходима лицензия RoboDK (для генерации точных программ робота после его калибровки достаточно базовой лицензии OLP). Фильтрация программы означает, что целевые значения в программе изменяются/оптимизируются с целью повышения точности работы робота с учётом всех параметров калибровки (около 30 параметров).
В качестве альтернативы вы можете откалибровать только смещения сочленений, а также базовую систему координат и систему инструмента (4 параметра смещения сочленений плюс 6 параметров базовой системы координат и 6 параметров системы инструмента). Такая калибровка не будет столь точной, как при использовании полной калибровки по умолчанию, однако она может позволить ввести определённые параметры в контроллер робота и не зависеть от RoboDK при генерации программ для робота.
Чтобы выполнить калибровку только смещений сочленений, необходимо нажать кнопку «Calib. Param.», а затем кнопку «Mastering» (в меню калибровки робота).
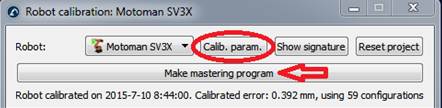
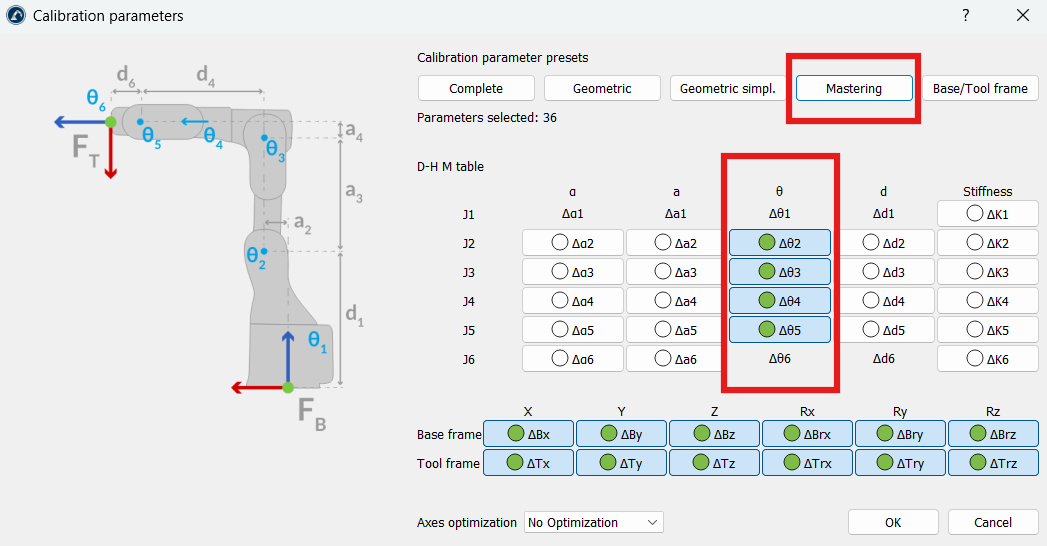
После выбора пункта «Создать программу мастеринга» откроется новое окно. В этом окне вы можете выбрать оси, которые необходимо учесть при создании новой начальной позиции.
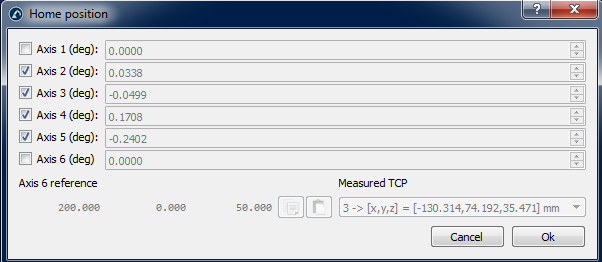
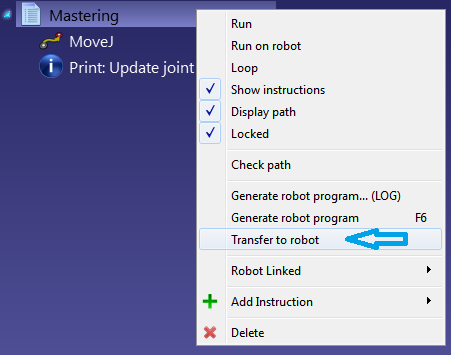
В окне калибровки робота появится кнопка «Создать программу мастеринга». Нажмите эту кнопку, чтобы сгенерировать программу, которая переместит робота в новую начальную позицию. Перенесите её на робот и запустите; после этого новая начальную позицию должна быть зафиксирована.
Если робот и ПК подключены, вы можете щелкнуть программу правой кнопкой мыши и выбрать «Отправить программу на робот», чтобы автоматически отправить программу на робот. В противном случае вы можете выбрать «Сгенерировать программу робота», чтобы увидеть новые значения координат сочленений для начальной позиции.
В качестве примера необходимо выполнить следующие шаги для обновления начальной позиции роботов Motoman.
Сначала необходимо запустить программу «MASTERING», чтобы переместить робота в новую начальную позицию.
После загрузки программы в контроллер вам необходимо войти в «Режим управления» (пароль для роботов Motoman обычно составляет 99999999) и перейти в режим обучения. На приведенных ниже изображениях показаны шаги, которые необходимо выполнить.
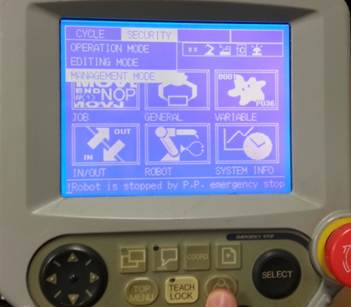
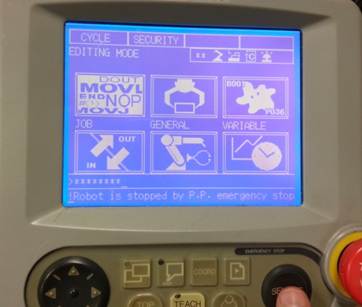
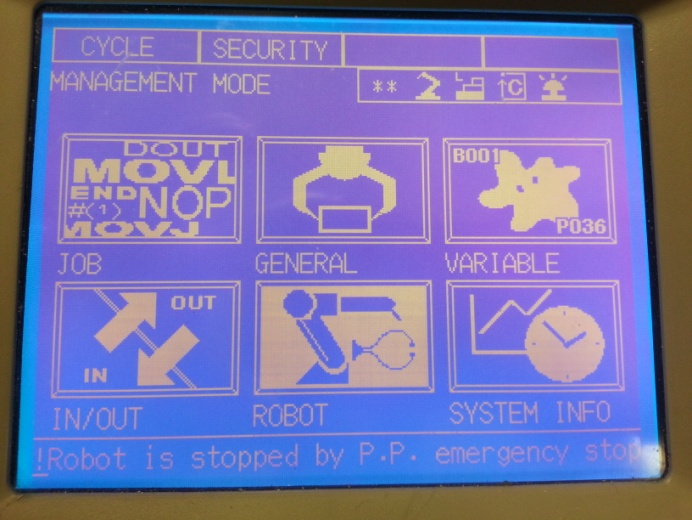
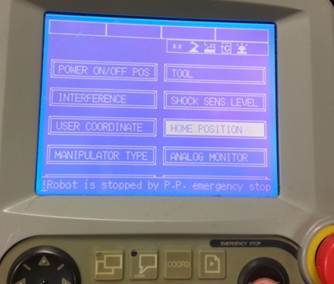
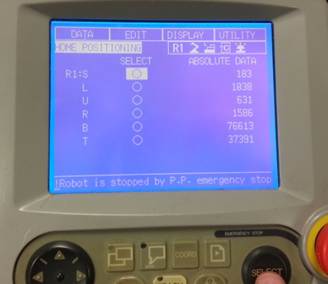
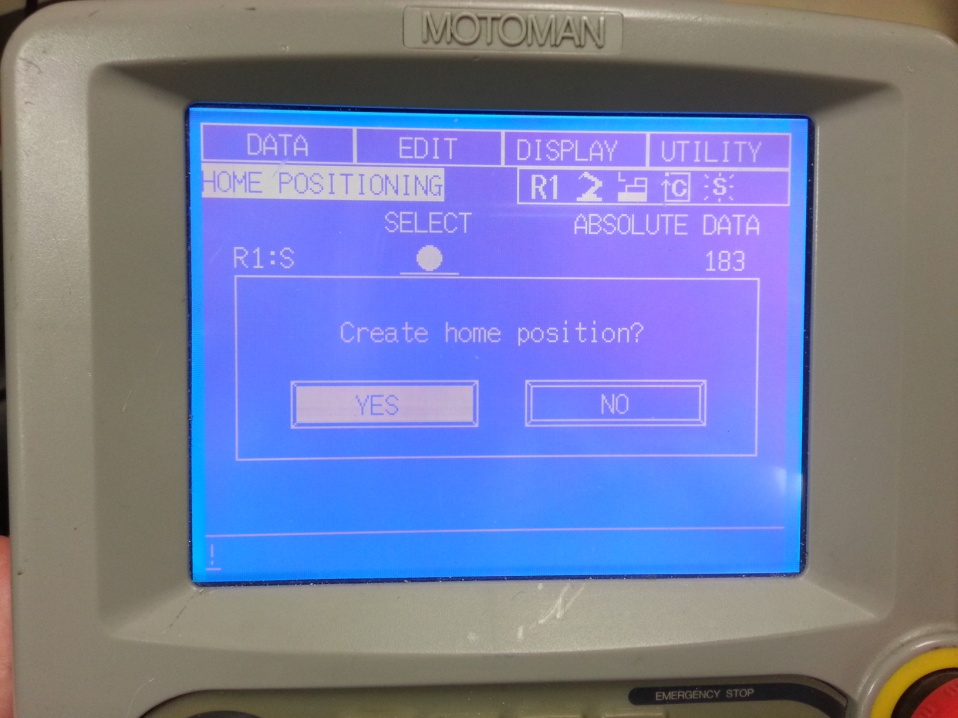
Обязательно обновите начальную позицию для всех сочленений робота.
После установки начальной позиции необходимо удалить программу, с помощью которой робот был перемещён в новую начальную позицию.


