Генерация калибровочных целей
Для успешного выполнения калибровки робота требуется четыре набора измерений:
1.Базовая настройка: требуется шесть измерений (или более) с перемещением осей 1 и 2 для установки калибровочной привязки относительно робота. Выберите «Показать» в окне настроек калибровки, и робот выполнит последовательность движений.
2.Настройка инструмента: требуется семь или более измерений для калибровки фланца инструмента и калибровочных целей инструмента (с перемещением осей 5 и 6). Выберите «Показать», и робот выполнит последовательность движений.
3.Калибровочные измерения: для калибровки робота требуется 60 измерений или более. Эти измерения могут быть произвольно размещены в рабочей зоне робота и не должны вступать в столкновение с окружающими объектами.
4.Измерения для проверки точности (необязательно): запланируйте любое количество измерений для проверки точности робота. Эти измерения используются исключительно для проверки точности робота, а не для его калибровки.
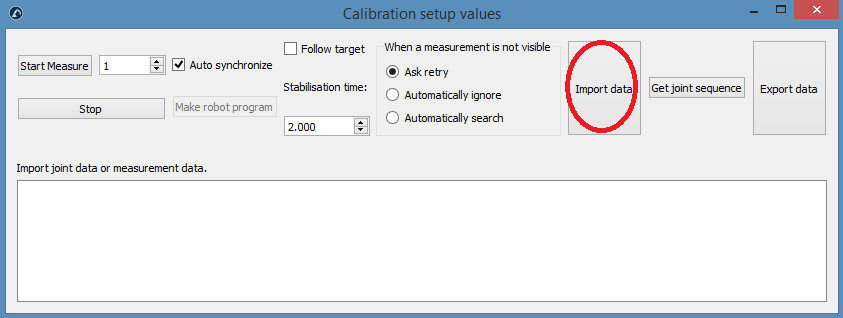
Первые два набора измерений автоматически генерируются программой RoboDK. Выберите «Показать» — робот выполнит последовательность (как показано на приведенных ниже изображениях). Если последовательность необходимо изменить, выберите «Измерить» и экспортируйте измерения калибровки в файл CSV, выбрав «Экспорт данных». Этот файл можно отредактировать с помощью таблицы Excel и повторно импортировать, нажав «Импорт данных».
Последние два набора измерений (калибровка и валидация) можно сгенерировать с помощью скрипта макроса «Создать измерения». Этот скрипт автоматически добавляется в станцию при запуске проекта калибровки робота. Дважды щелкните по макросу, чтобы запустить его. Это программа на языке Python, которая помогает пользователю задать следующие настройки:
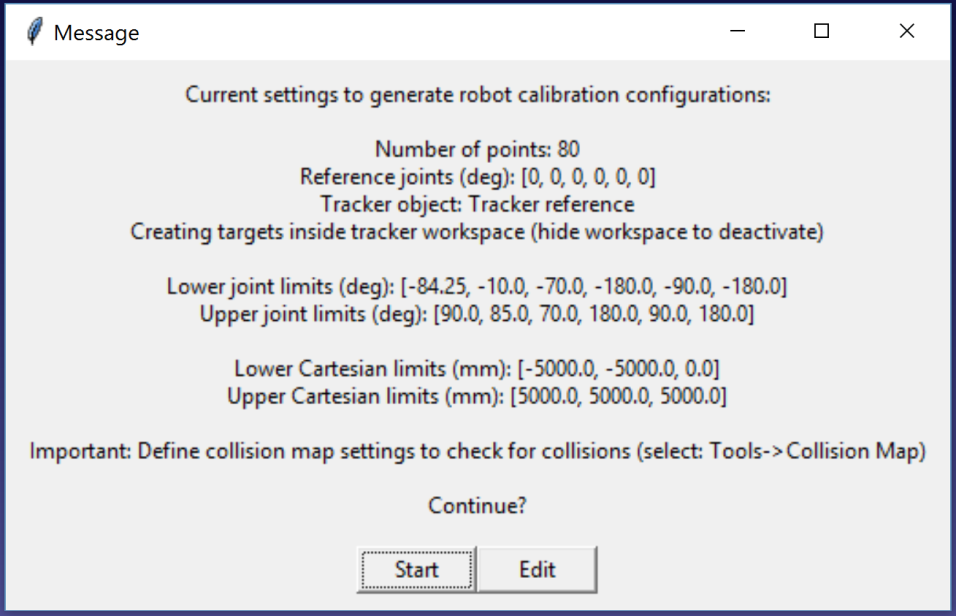
●Количество измерений: количество измерений, которые необходимо сгенерировать. По умолчанию используется 80 измерений, поскольку для калибровки робота требуется не менее 60 измерений.
●Опорное положение: опорное положение должно представлять собой положение робота, в котором инструмент обращён к трекеру с видимыми целями.
●Пределы хода сочленений: необходимо указать нижний и верхний пределы хода сочленений.
●Декартовы границы: Вы можете указать декартовы границы (значения X, Y, Z) относительно системы отсчета робота.
Скрипт автоматически генерирует измерения, при которых инструмент обращён к трекеру, а также соблюдает ограничения, связанные с сочленениями и декартовой системой координат. Допускается вращение на +/-180 градусов вокруг инструмента в направлении, в котором он обращён к трекеру в опорном положении. Кроме того, последовательность движений сочленений не содержит столкновений и находится в пределах рабочего пространства измерений (если рабочее пространство настроено на отображение). На следующем изображении показана сводка, которая отображается пользователю перед запуском автоматической последовательности. Выполнение последовательности может занять до 5 минут.
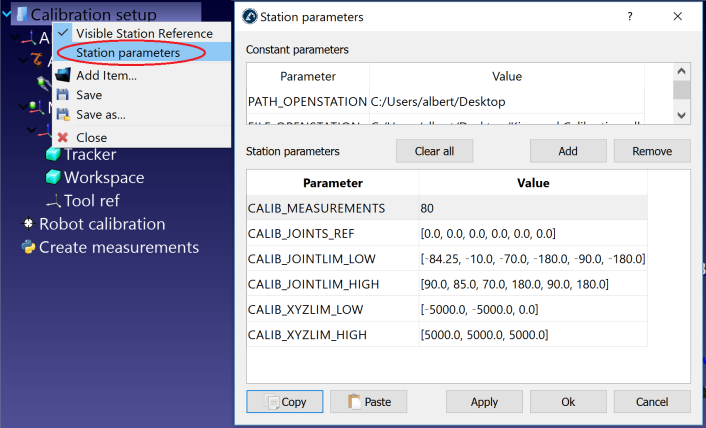
При желании вы можете изменить скрипт, щелкнув правой кнопкой мыши по скрипту «Создать измерения» и выбрав «Редактировать скрипт», после чего можно изменить дополнительные параметры алгоритма. Скрипт автоматически сохраняет введенные пользователем данные в качестве параметров станции. Вы можете просматривать, редактировать или удалять эти настройки, щелкнув правой кнопкой мыши по станции и выбрав «Параметры станции», как показано на следующем изображении.
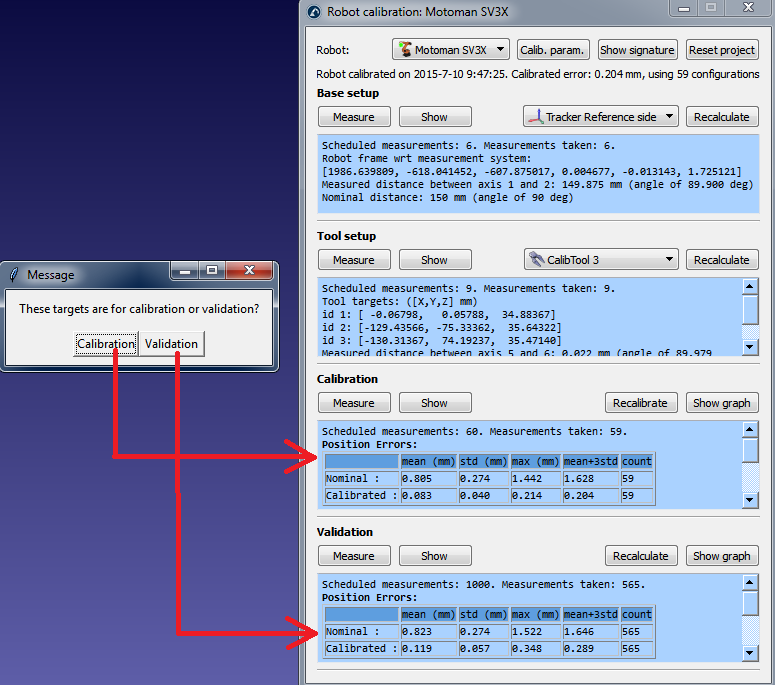
По завершении работы алгоритма появится новое сообщение. Вы можете выбрать пункт «Калибровка», чтобы использовать 60 измерений для калибровки робота. Вы можете повторно запустить тот же скрипт, чтобы сгенерировать ещё один набор измерений для валидации. Этот шаг не является обязательным, однако для целей валидации рекомендуется выполнить 80 измерений.
Наконец, также можно импортировать конфигурации, выбранные вручную, выбрав пункт «Импорт данных» (в меню «Измерить»). Вы можете импортировать файл формата CSV или TXT в виде массива значений размером Nx6, где N — количество конфигураций.