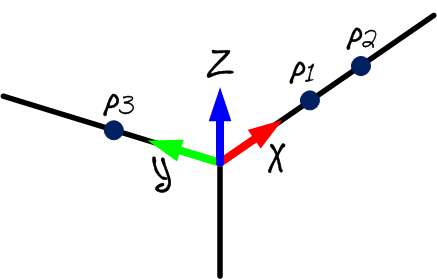
Измерение эталонных целей
Вы можете использовать систему отсчета калибровки, если планируете перемещать лазерный трекер во время калибровки или хотите восстановить мастер-настройку для оси 1.
Система отсчета калибровки должна быть закреплена на базе робота; это будет полезно, если вы планируете перемещать трекер во время калибровки или сравнивать результаты калибровки двух роботов. Система отсчета калибровки должна быть определена тремя материальными точками или SMR.
Вы можете пропустить этот шаг, если не собираетесь перемещать трекер относительно робота или вам не требуется восстановить начальную позицию по оси 1. В этом случае будет использоваться система отсчета лазерного трекера.
Вам следует выполнять следующие действия при каждом перемещении лазерного трекера:
1.Выберите «Подключить» → «Подключить лазерный трекер Faro». Или соответствующий трекер, которым вы располагаете.
2.Укажите IP-адрес лазерного трекера и нажмите «Подключить» (если лазерный трекер ещё не подключён).
3.Установите эталон калибровки и эталон трекера, как показано на изображении. Эталон калибровки также называется «эталоном измерений».
4.Выберите «Установить базовые цели».
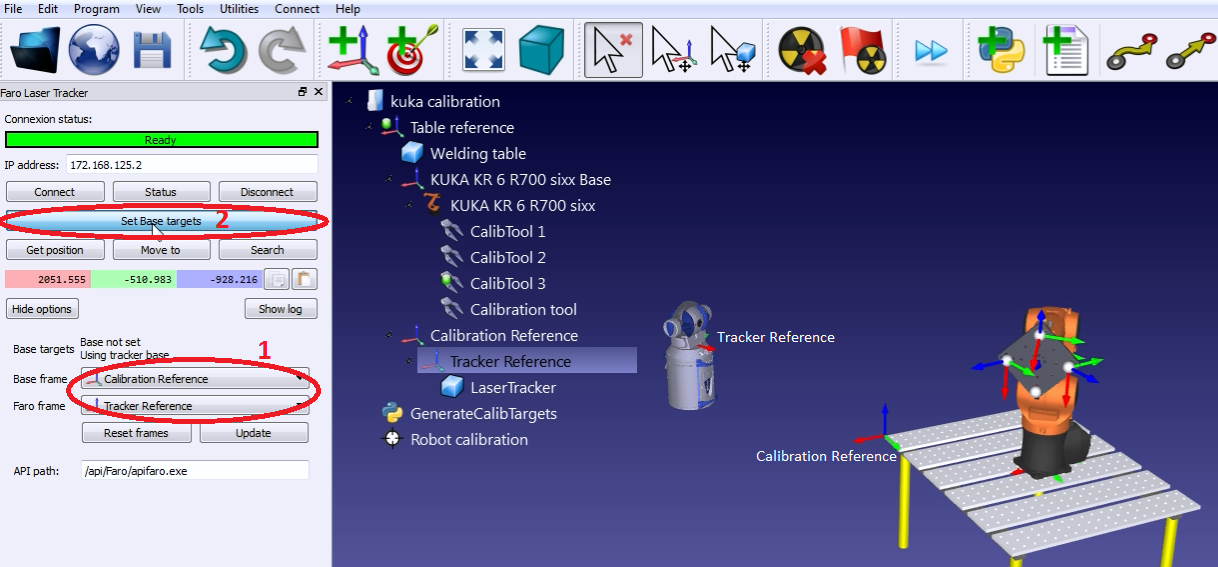
Программа RoboDK будет направлять пользователя с помощью меню, представленных на следующем изображении. По завершении процедуры положение лазерного трекера будет автоматически обновлено относительно системы отсчета калибровки.