Приложение I — Мастеринг осей 1 и 6
Вам необходимо уделить особое внимание, если вы желаете восстановить значения мастеринга/исходного положения для осей 1 и 6. Эти значения напрямую связаны с системой координат базы робота для оси 1 и эталонной точкой TCP для оси 6. Поэтому для правильной настройки этих значений необходимо провести внешние измерения. Данное окно появляется после выбора пункта «Создать программу мастеринга» в меню калибровки.
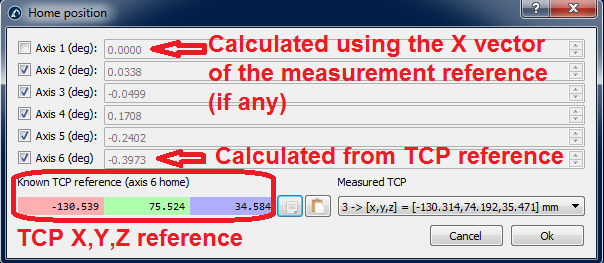
Для правильной настройки параметров мастеринга этих двух осей необходимо выполнить следующие две процедуры.
Опорная точка оси 6
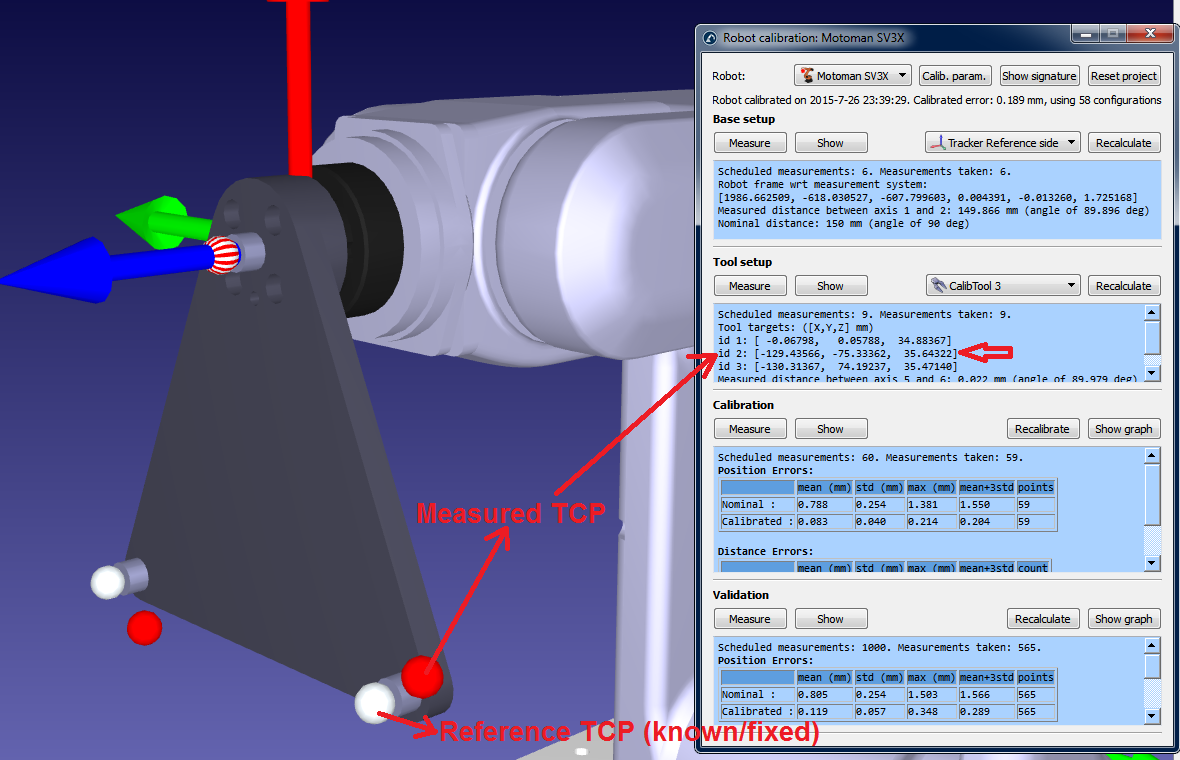
Для правильной настройки исходного положения оси 6 необходимо использовать эталонную цель. Угловое смещение представляет собой вращение фланца инструмента вокруг оси Z, необходимое для наилучшего совпадения измеренных координат TCP (X, Y, Z) с известными эталонными координатами TCP. Измеренная точка TCP (см. следующее изображение) является одной из точек TCP, измеренных на втором этапе процедуры калибровки. Эталонная точка TCP представляет собой известную эталонную точку, соответствующую одной из точек TCP используемого калибровочного инструмента.
В идеале эталонная точка TCP должна быть измерена на координатно-измерительной машине (КИМ) относительно фланца инструмента (наилучшим вариантом будет использование копии фланца инструмента робота). В качестве альтернативы можно использовать новый робот для первоначального измерения (второй этап процедуры калибровки) координат TCP и использовать одну из измеренных точек TCP в качестве эталонной. Важно использовать установочный штифт и/или соответствующую привязку к фланцу инструмента, чтобы гарантировать, что конечный эффектор всегда располагается в одном и том же положении.
Привязка оси 1
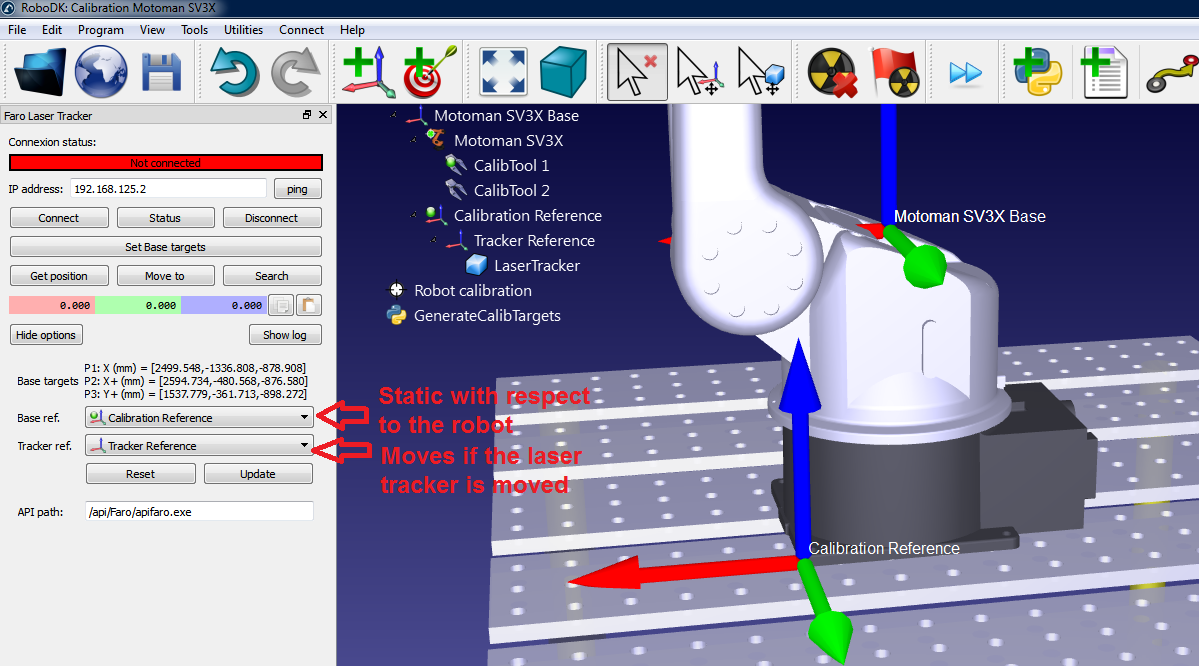
Перед началом калибровки робота необходимо правильно измерить три базовые мишени, если требуется выровнять ось 1 с реальной системой координат базы робота. Эти базовые мишени должны быть выбраны таким образом, чтобы можно было определить систему отсчета относительно робота.
«Исходное положение» оси 1 напрямую зависит от этих трёх базовых мишеней, а также от настройки базы робота. Настройка базы робота является первым этапом калибровки, на котором базовая система координат измерительной системы устанавливается относительно базовой системы координат робота посредством перемещения и измерения осей 1 и 2.
Базовые мишени измерительной системы можно установить, нажав кнопку «Установить базовые мишени» (см. следующее изображение). Это три измерения, которые определят желаемую систему отсчета робота (первые два измерения определяют ось X, а третья точка — положительную ось Y). Вам следует использовать подходящие опорные точки, связанные с базой робота, чтобы эта процедура была повторяемой.
Угол коррекции для сочленения 1 будет равен углу между осью X базовой системы отсчёта, измеренной по трём точкам, и базовой системой отсчёта, измеренной путём перемещения осей 1 и 2 робота. Разумеется, оба вектора предварительно проецируются на плоскость XY базовой системы отсчёта, полученной путём касания трёх точек.