Приложение II — Тестирование лазерного трекера Faro
Калибровка робота требует проведения измерений с помощью измерительной системы. Для выполнения этих измерений необходим лазерный трекер Faro, взаимодействующий с компьютером. Связь осуществляется через исполняемый файл драйвера, который можно запустить в консольном режиме.
Например, компания Faro предоставляет бесплатное приложение под названием «Tracker Utilities». Это приложение, помимо прочего, позволяет инициализировать лазерный трекер и выполнить ряд проверок работоспособности.
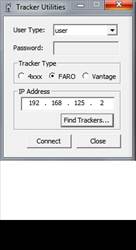
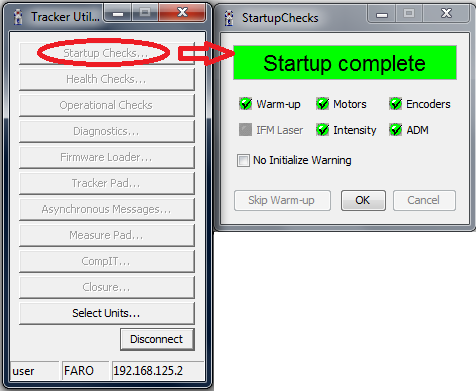
Для инициализации трекера вам необходимо запустить приложение «Tracker Utilities», подключиться, указав IP-адрес трекера, а затем выбрать пункт «Startup Checks». Перед началом инициализации вам следует разместить цель SMR диаметром 1,5 дюйма в «исходном положении». В противном случае после инициализации будет мигать зелёный индикатор, и результаты измерений будут недействительными.
По завершении инициализации вы должны увидеть сообщение «Startup complete», как показано на следующем изображении.
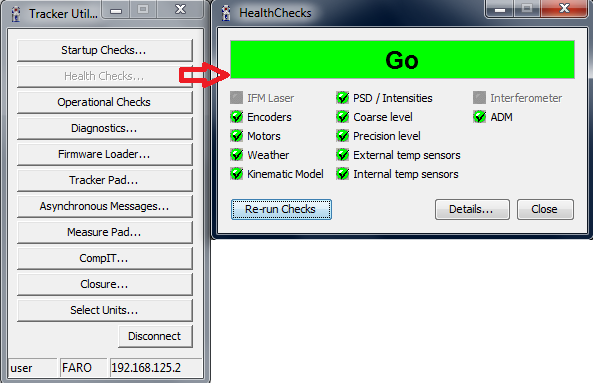
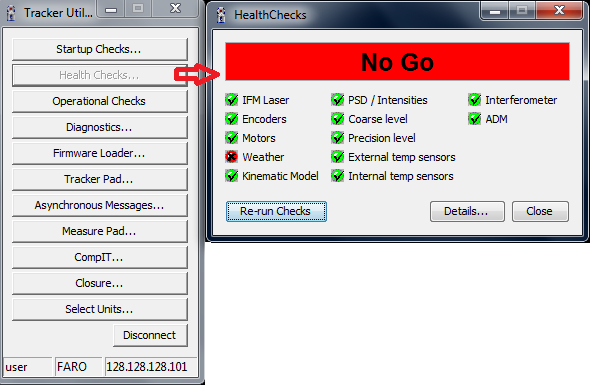
Если у вас возникнут проблемы с трекером, вы можете выполнить проверку работоспособности, нажав кнопку «Health Checks…». На следующих двух изображениях показаны, соответственно, успешная и неудачная проверка. Иногда проблемы устраняются после повторного подключения кабелей и перезапуска лазерного трекера.
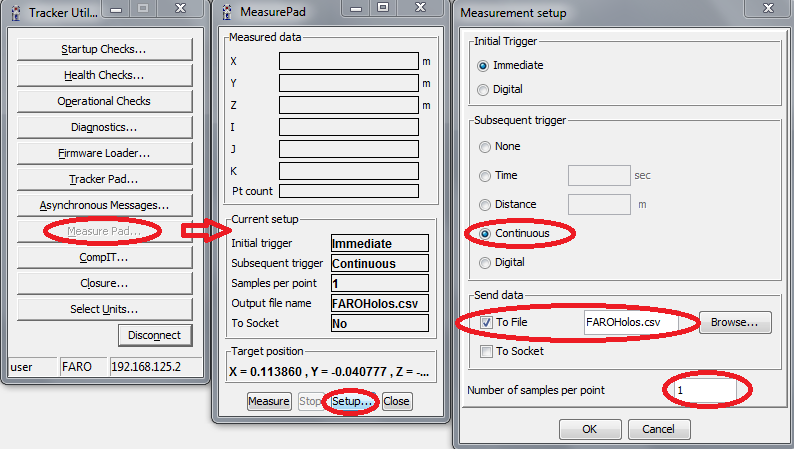
Наконец, вы можете воспользоваться функцией «Measure pad» для проведения измерений. Лазерный трекер способен отслеживать цель и измерять её положение по осям XYZ со скоростью 1000 Гц. Если вы установите параметр «1 sample per point» (1 отсчёт на точку) и выберете режим непрерывного срабатывания, трекер будет записывать 1000 измерений в секунду в файл формата CSV.
Вы можете использовать эту функцию для измерения траектории движения робота и воспользоваться функцией проверки точности траектории в RoboDK, чтобы оценить точность, скорость и ускорение вдоль траектории.