Фильтрация программы
После калибровки робота у вас есть несколько способов использовать результаты калибровки:
●Фильтрация существующих программ: все цели робота в программе корректируются для повышения точности работы робота. Это можно сделать вручную или с помощью API.
●Используйте RoboDK для автономного программирования, чтобы создавать точные программы (созданные программы уже отфильтрованы, включая программы, сгенерированные с помощью API).
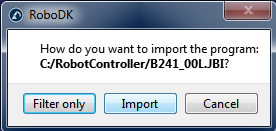
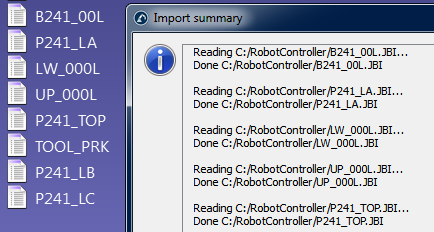
Чтобы отфильтровать существующую программу вручную: перетащите файл программы робота на главный экран RoboDK (или выберите «Файл»➔«Открыть») и выберите «Только фильтрация». Программа будет отфильтрована и сохранена в той же папке. В сводке фильтрации будет указано, возникли ли какие-либо проблемы при использовании алгоритма фильтрации. У вас также есть возможность импортировать программу, если вы хотите провести моделирование в RoboDK. Если программа имеет какие-либо зависимости (определения системы инструмента или базовой системы, подпрограммы и т. д.), они должны находиться в том же каталоге, куда импортируется основная программа.
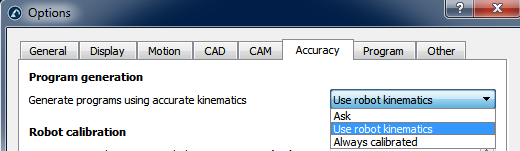
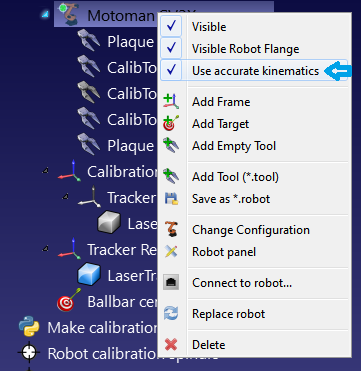
После импорта программы в RoboDK вы можете перегенерировать её с абсолютной точностью или без неё. В основных настройках точности RoboDK (Инструменты→Параметры→Точность) вы можете выбрать, хотите ли вы всегда генерировать программы с использованием точной кинематики, хотите ли, чтобы RoboDK каждый раз запрашивал ваше подтверждение, или же предпочитаете использовать текущую кинематику робота. Текущую кинематику робота можно изменить, щелкнув правой кнопкой мыши по роботу и включив или выключив флажок «Использовать точную кинематику». Если он активен, вы увидите зелёную точку; если нет — красную.
Фильтрация программ с помощью API
С помощью RoboDK можно отфильтровать полную программу при наличии откалиброванного робота и программы робота с помощью вызова FilterProgram:
robot.FilterProgram(file_program)
В разделе «Макросы» каталога доступен пример макроса под названием FilterProgram. Приведённый ниже код представляет собой пример скрипта на языке Python, в котором используется API RoboDK для фильтрации программы.
from robolink import * # API to communicate with RoboDK
from robodk import * # basic matrix operations
import os # Path operations
# Get the current working directory
CWD = os.path.dirname(os.path.realpath(__file__))
# Start RoboDK if it is not running and link to the API
RDK = Robolink()
# optional: provide the following arguments to run behind the scenes
#RDK = Robolink(args='/NOSPLASH /NOSHOW /HIDDEN')
# Get the calibrated station (.rdk file) or robot file (.robot):
# Tip: after calibration, right click a robot and select "Save as .robot"
calibration_file = CWD + '/KUKA-KR6.rdk'
# Get the program file:
file_program = CWD + '/Prog1.src'
# Load the RDK file or the robot file:
calib_item = RDK.AddFile(calibration_file)
if not calib_item.Valid():
raise Exception("Something went wrong loading " + calibration_file)
# Retrieve the robot (no popup if there is only one robot):
robot = RDK.ItemUserPick('Select a robot to filter', ITEM_TYPE_ROBOT)
if not robot.Valid():
raise Exception("Robot not selected or not available")
# Activate accuracy
robot.setAccuracyActive(1)
# Filter program: this will automatically save a program copy
# with a renamed file depending on the robot brand
status, summary = robot.FilterProgram(file_program)
if status == 0:
print("Program filtering succeeded")
print(summary)
calib_item.Delete()
RDK.CloseRoboDK()
else:
print("Program filtering failed! Error code: %i" % status)
print(summary)
RDK.ShowRoboDK()
Фильтрация целей с помощью API
Приведённый ниже код представляет собой пример скрипта на языке Python, в котором с помощью API RoboDK осуществляется фильтрация цели (цели позы или цели в сочленениях) с использованием команды FilterTarget:
pose_filt, joints = robot.FilterTarget(nominal_pose, estimated_joints)
Данный пример будет полезен в том случае, если стороннее приложение (отличное от RoboDK) генерирует программу робота с использованием целей позы.
from robolink import * # API to communicate with RoboDK
from robodk import * # basic matrix operations
def XYZWPR_2_Pose(xyzwpr):
return KUKA_2_Pose(xyzwpr) # Convert X,Y,Z,A,B,C to a pose
def Pose_2_XYZWPR(pose):
return Pose_2_KUKA(pose) # Convert a pose to X,Y,Z,A,B,C
# Start the RoboDK API and retrieve the robot:
RDK = Robolink()
robot = RDK.Item('', ITEM_TYPE_ROBOT)
if not robot.Valid():
raise Exception("Robot not available")
pose_tcp = XYZWPR_2_Pose([0, 0, 200, 0, 0, 0]) # Define the TCP
pose_ref = XYZWPR_2_Pose([400, 0, 0, 0, 0, 0]) # Define the Ref Frame
# Update the robot TCP and reference frame
robot.setTool(pose_tcp)
robot.setFrame(pose_ref)
# Very important for SolveFK and SolveIK (Forward/Inverse kinematics)
robot.setAccuracyActive(False) # Accuracy can be ON or OFF
# Define a nominal target in the joint space:
joints = [0, 0, 90, 0, 90, 0]
# Calculate the nominal robot position for the joint target:
pose_rob = robot.SolveFK(joints) # robot flange wrt the robot base
# Calculate pose_target: the TCP with respect to the reference frame
pose_target = invH(pose_ref)*pose_rob*pose_tcp
print('Target not filtered:')
print(Pose_2_XYZWPR(pose_target))
joints_approx = joints # joints_approx must be within 20 deg
pose_target_filt, real_joints = robot.FilterTarget(pose_target, joints)
print('Target filtered:')
print(real_joints.tolist())
print(Pose_2_XYZWPR(pose_target_filt))


