Использование API
Управлять движением робота можно с помощью API RoboDK, например, для программирования робота из программы на языке Python или приложения на языке C#.
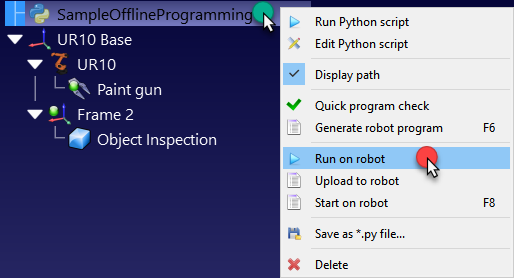
Параметр «Запустить на роботе» настраивается автоматически при запуске программы на языке Python из RoboDK. Для запуска программы на языке Python на роботе выполните следующие действия:
1.Щелкните правой кнопкой мыши программу на Python с опцией «
2.Выберите «Запустить на роботе»
Программа должна начать выполняться на роботе, и статус подключения к роботу будет обновлен соответствующим образом.
Если программа выполняется вне графического интерфейса RoboDK (например, для отладки или при использовании API RoboDK для C#), можно установить параметр RunMode с помощью RDK.setRunMode в значение RUNMODE_RUN_ROBOT. Это принудительно запустит программу на роботе. Также можно установить соединение с помощью функции robot.Connect().
В приведённом ниже коде представлен краткий пример установки соединения с роботом непосредственно из API:
# Start the RoboDK API
RDK = Robolink()
robot = RDK.Item('',ITEM_TYPE_ROBOT)
# Connect to the robot using default connection parameters
success = robot.Connect()
status, status_msg = robot.ConnectedState()
if status != ROBOTCOM_READY:
# Stop if the connection did not succeed
raise Exception("Failed to connect: " + status_msg)
# Set to run the robot commands on the robot
RDK.setRunMode(RUNMODE_RUN_ROBOT)
# Note: This is set automatically if we use
# robot.Connect() through the API
# Move the robot:
robot.MoveJ([10,20,30,40,50,60])
prog = RDK.Item('MainProgram', ITEM_TYPE_PROGRAM)
prog.setRunType(PROGRAM_RUN_ON_ROBOT) # Set the run on robot option
# Set to PROGRAM_RUN_ON_SIMULATOR to run on the simulator only
prog.RunProgram()
while prog.Busy() == 1:
pause(0.1)
print("Program done")


