3D-печать с помощью робота и Cura
Аддитивное производство (или 3D-печать) с использованием роботов можно реализовать путём подготовки траекторий инструмента в программе нарезки, такой как Ultimaker Cura, и преобразования сгенерированного G-кода в программы для робота с помощью RoboDK.
В данном примере показано, как использовать Cura совместно с RoboDK для крупномасштабной 3D-печати формы корпуса лодки с применением робота ABB IRB 6640, экструдера CEAD и линейного рельса ABB IRBT 6004.
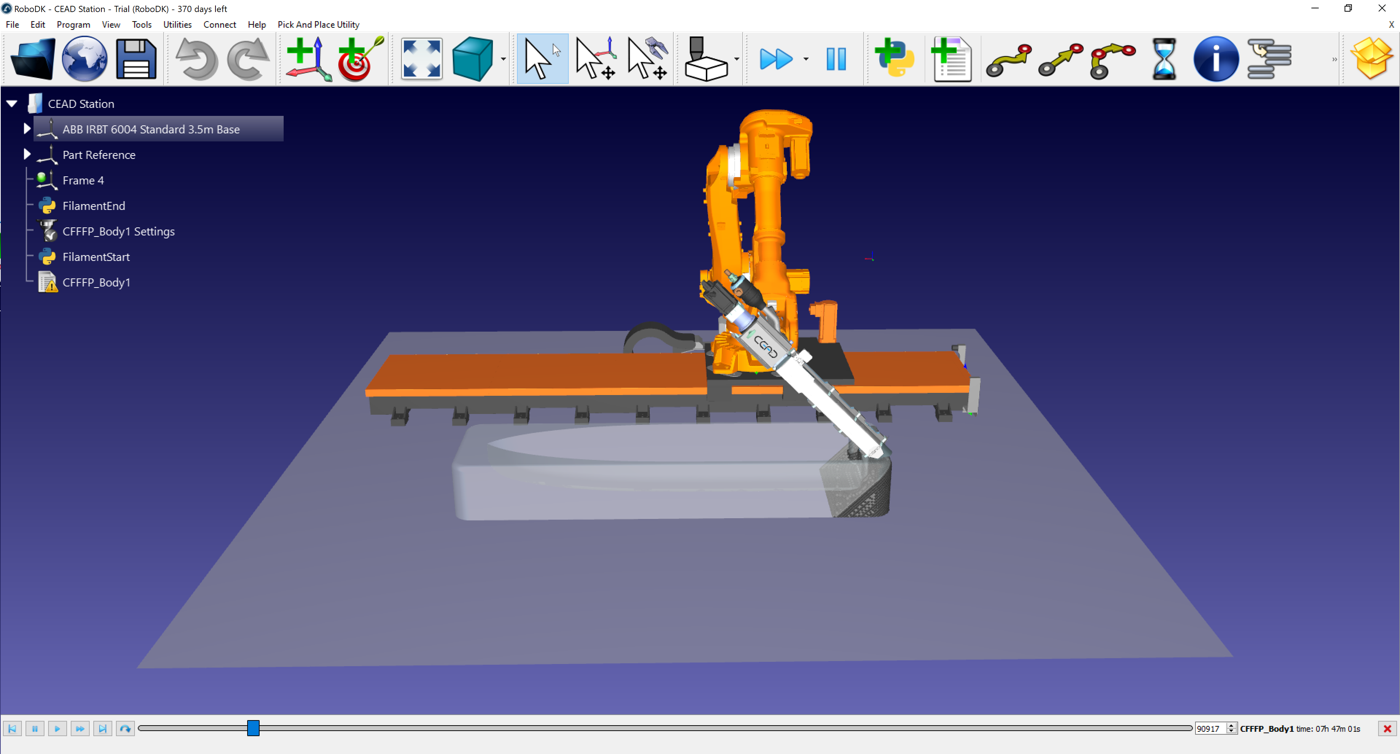
3D-печать с использованием Cura и RoboDK возможна одним из следующих способов:
1.Создайте в Cura пользовательский FFF-принтер, соответствующий рабочей зоне робота.
2.Импортируйте 3D-модель (файл STL) в Cura и примените наклон под углом 45° перед нарезкой.
3.Выполните нарезку повернутого файла STL и сгенерируйте программу G-кода.
4.Преобразуйте G-код из Cura в программу для робота в RoboDK.
5.Проведите моделирование процесса экструзии с наклоном в RoboDK и экспортируйте код ABB RAPID.
Создание пользовательского принтера в Cura
Откройте Ultimaker Cura → «Настройки» → «Принтер» → «Добавить принтер», затем выберите «Пользовательский» → «Пользовательский FFF-принтер».
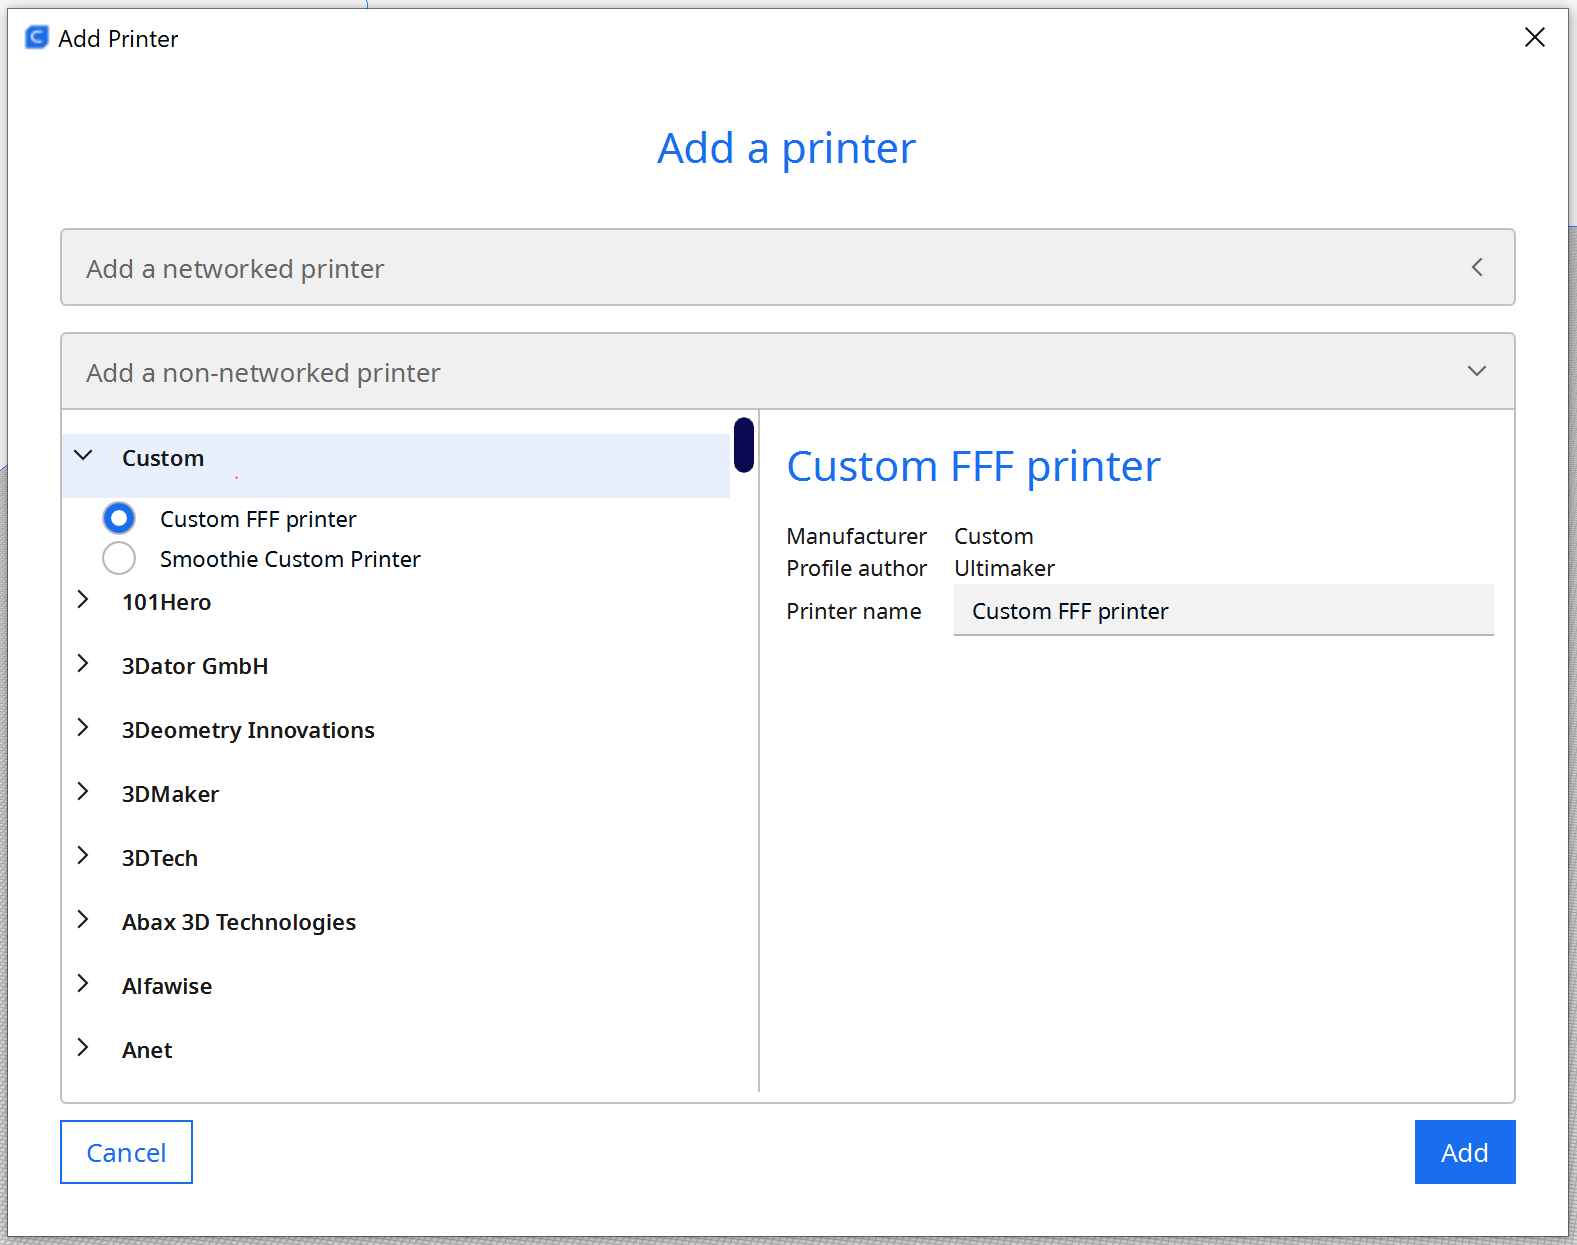
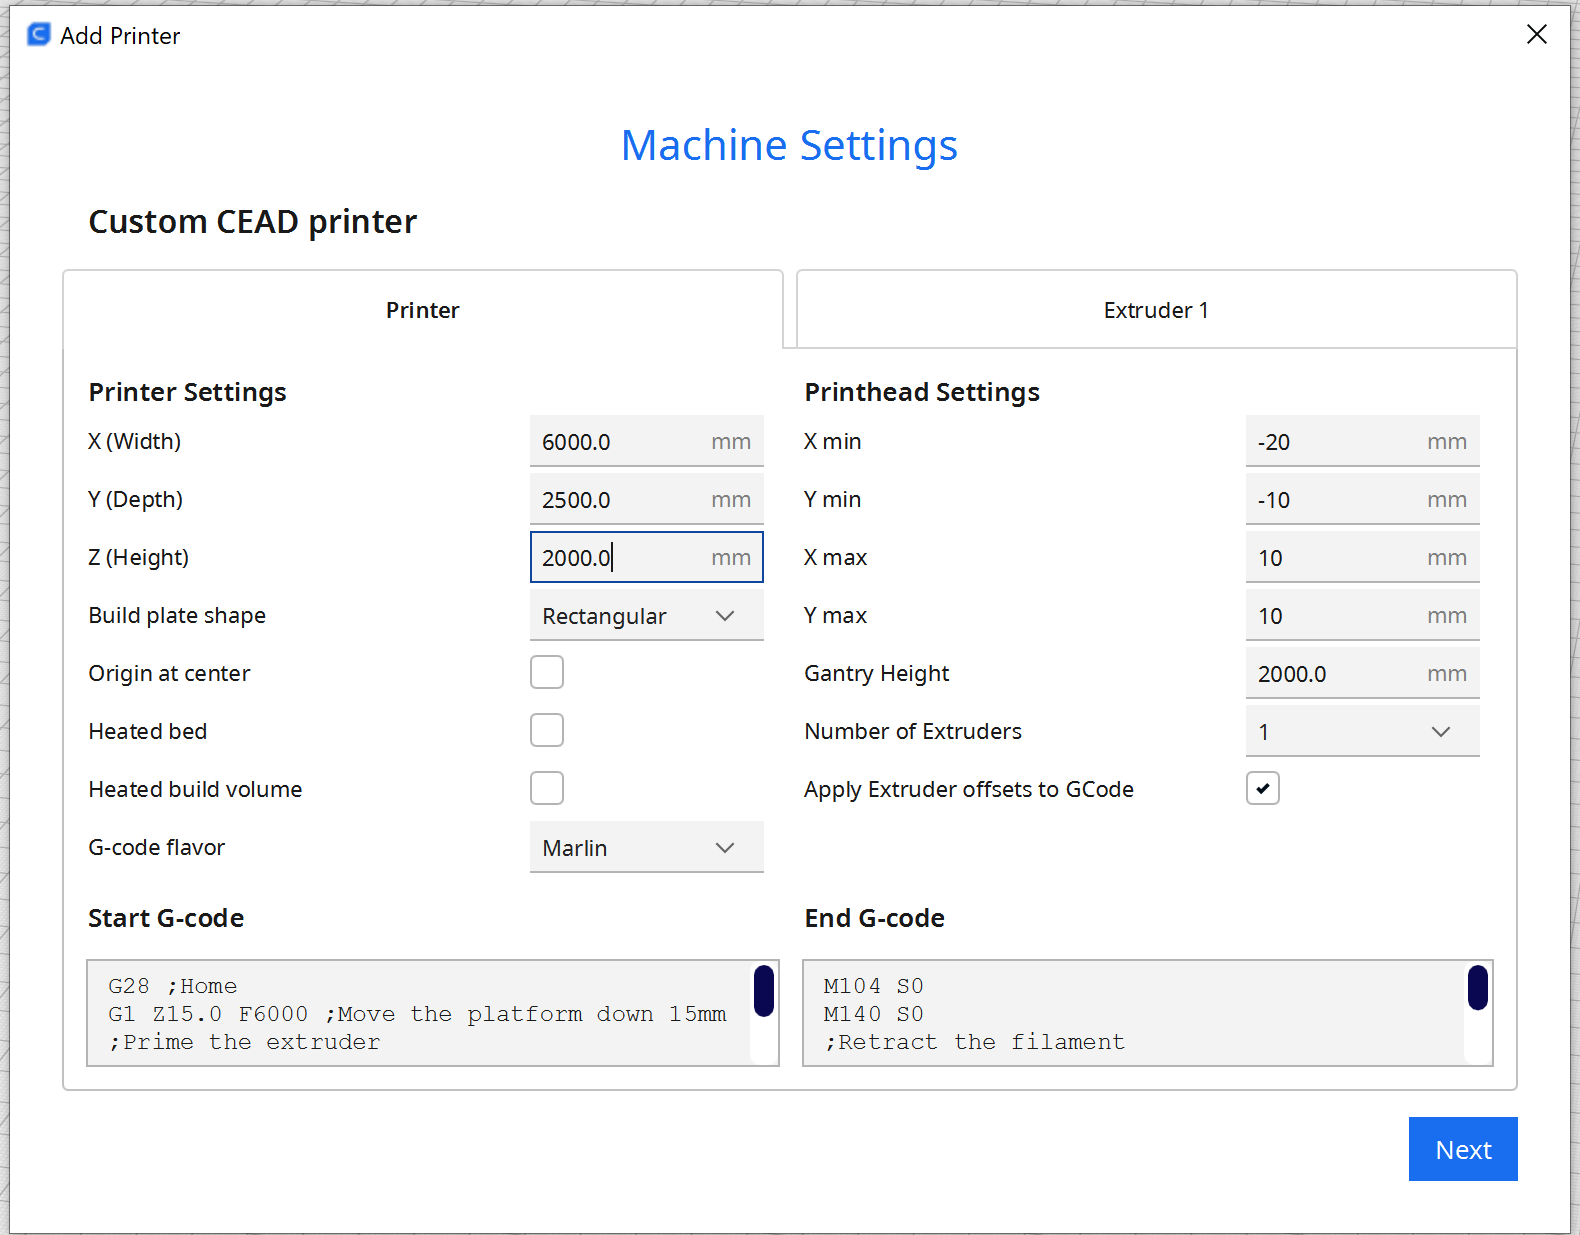
Установите рабочий объём в соответствии с размерами робота и рельса:
1.X: 6000 мм
2.Y: 2500 мм
3.Z: 2000 мм
Отключите управление нагревом, поскольку экструдер CEAD управляет нагревом внешне.
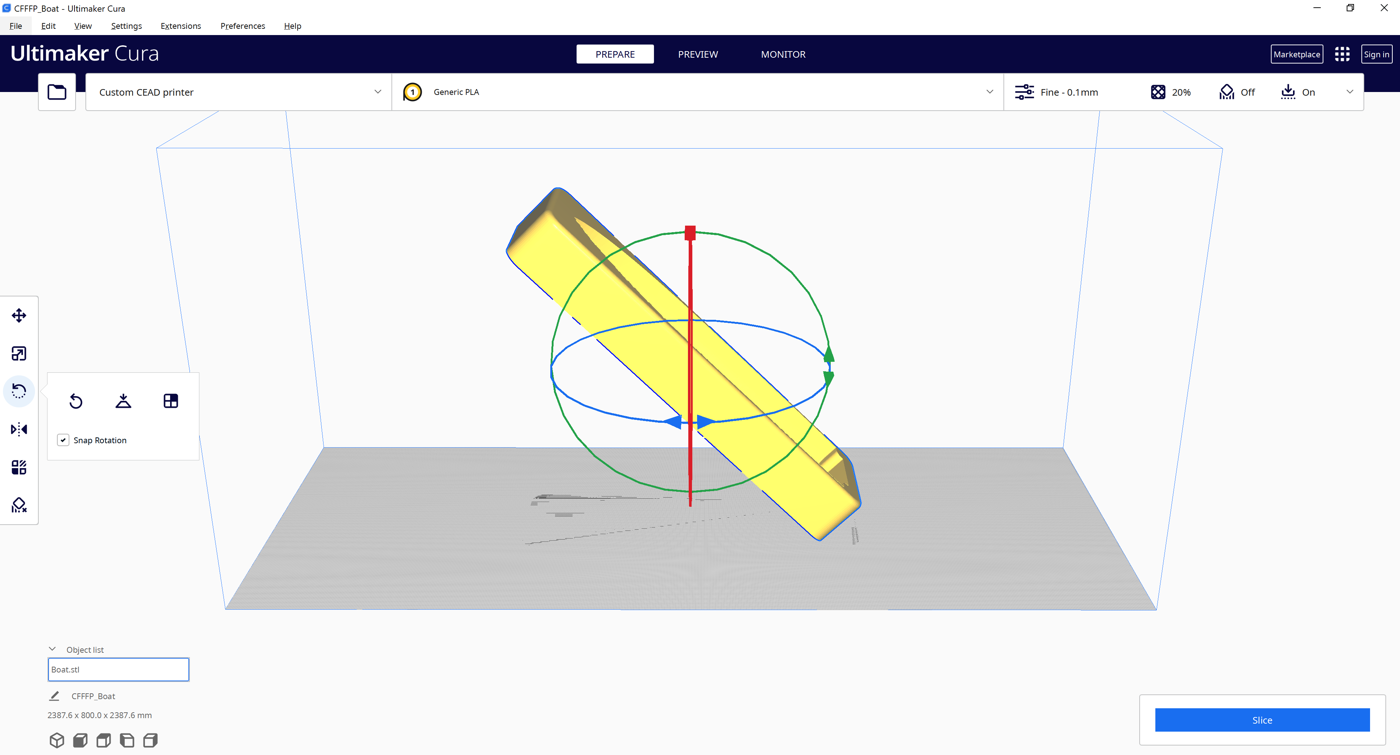
Примените наклон на 45° в Cura
Перед нарезкой модель в формате STL необходимо повернуть на 45° в программе Cura.
1.Выберите объект.
2.Используйте инструмент «Вращение» в Cura, чтобы наклонить деталь на 45°.
3.Выполните нарезку повёрнутого STL-файла.
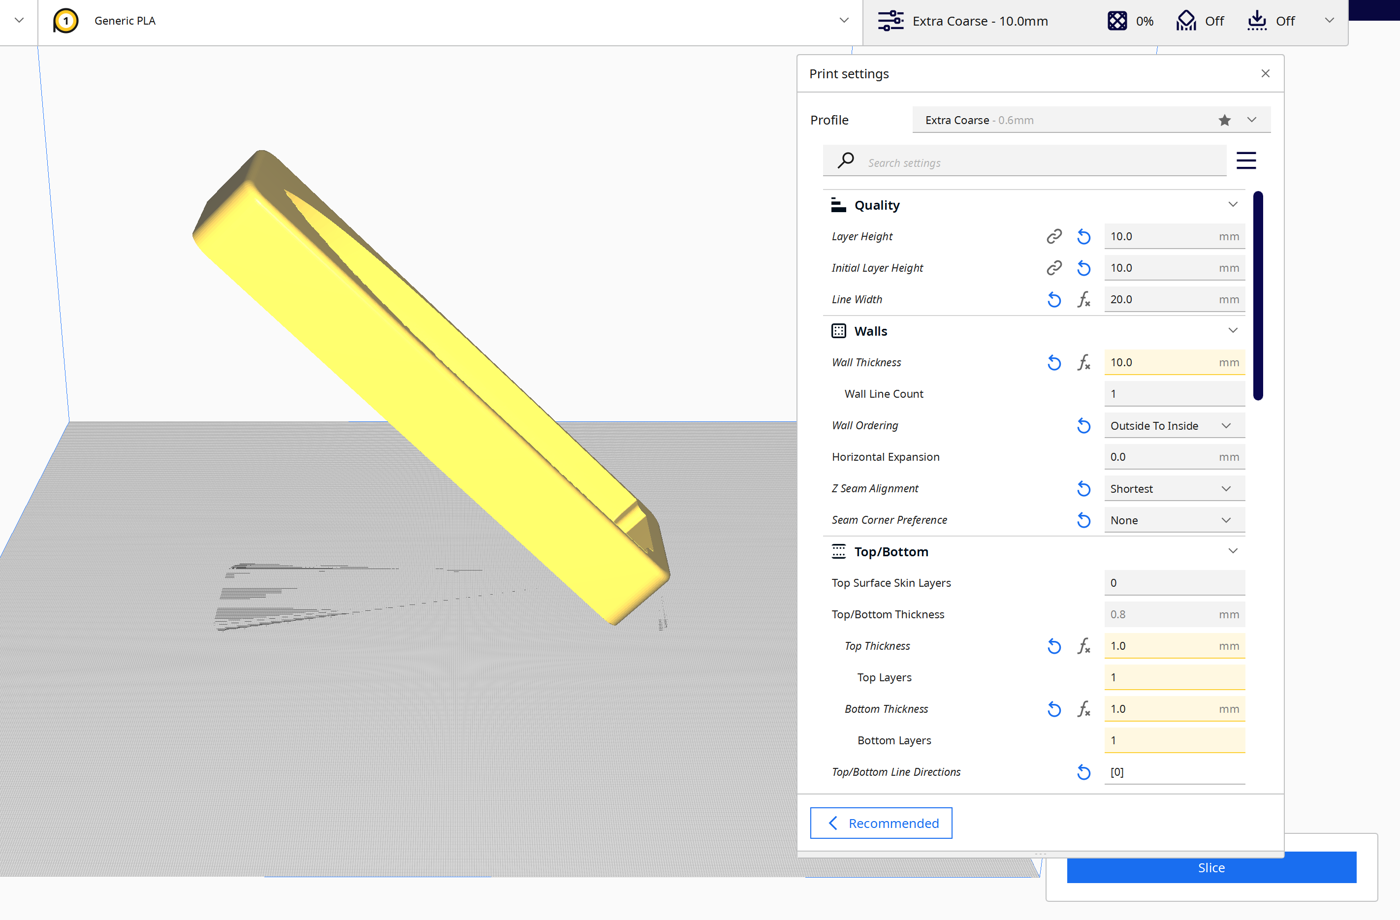
Генерация и импорт G-кода
После наклона модели разбейте её на слои в программе Cura и сохраните программу в формате .gcode-файла.
В RoboDK выберите «Утилиты» → «Конвертировать NC-программу» и укажите файл Cura.
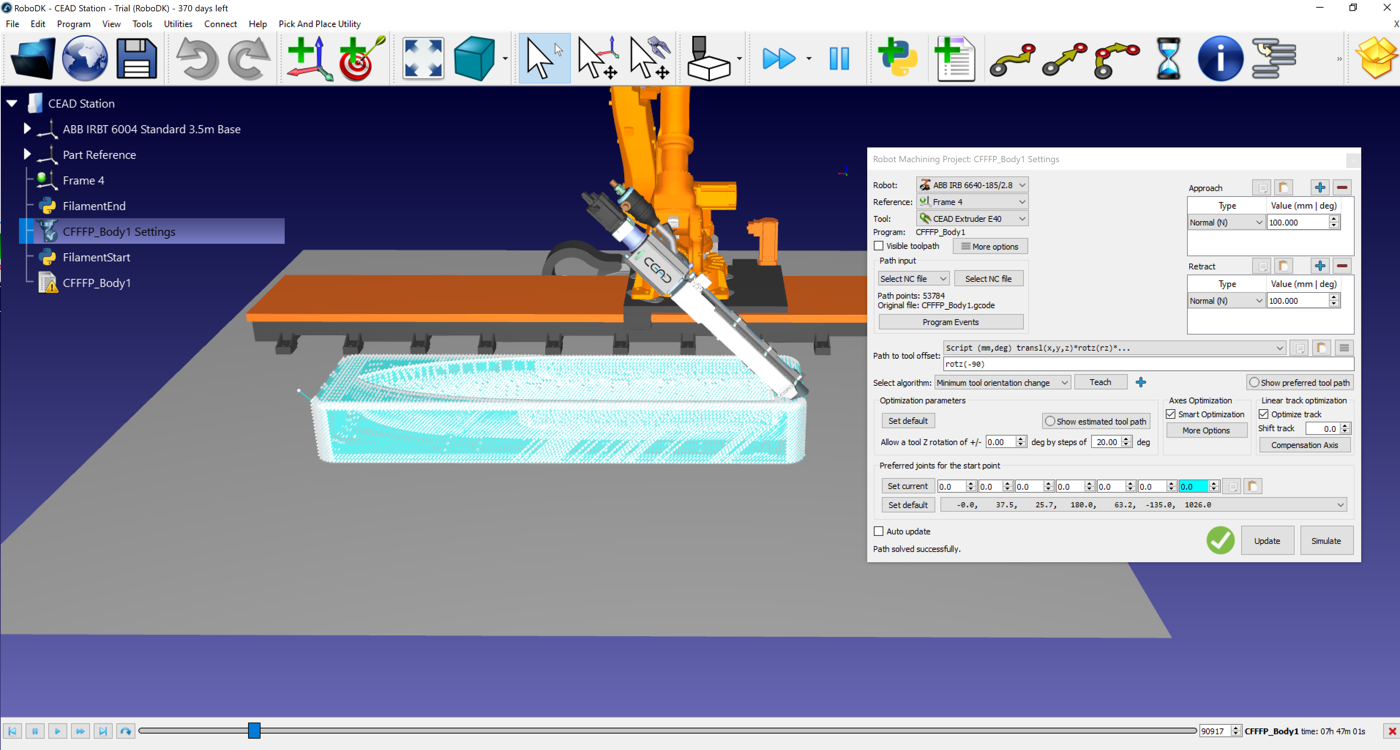
В диалоговом окне импорта NC:
1.Выберите робот ABB IRB 6640.
2.Добавьте рельс ABB IRBT 6004 в качестве внешней оси.
3.В качестве инструмента выберите экструдер CEAD.
4.Определите систему отсчета (платформа корпуса лодки).
Синхронизация экструдера
По умолчанию RoboDK преобразует директиву E программы Cura в вызов программы под названием «Extruder», передавая значение E в качестве параметра.
Это можно изменить в меню «Инструменты» → «Настройки» → «События программы».
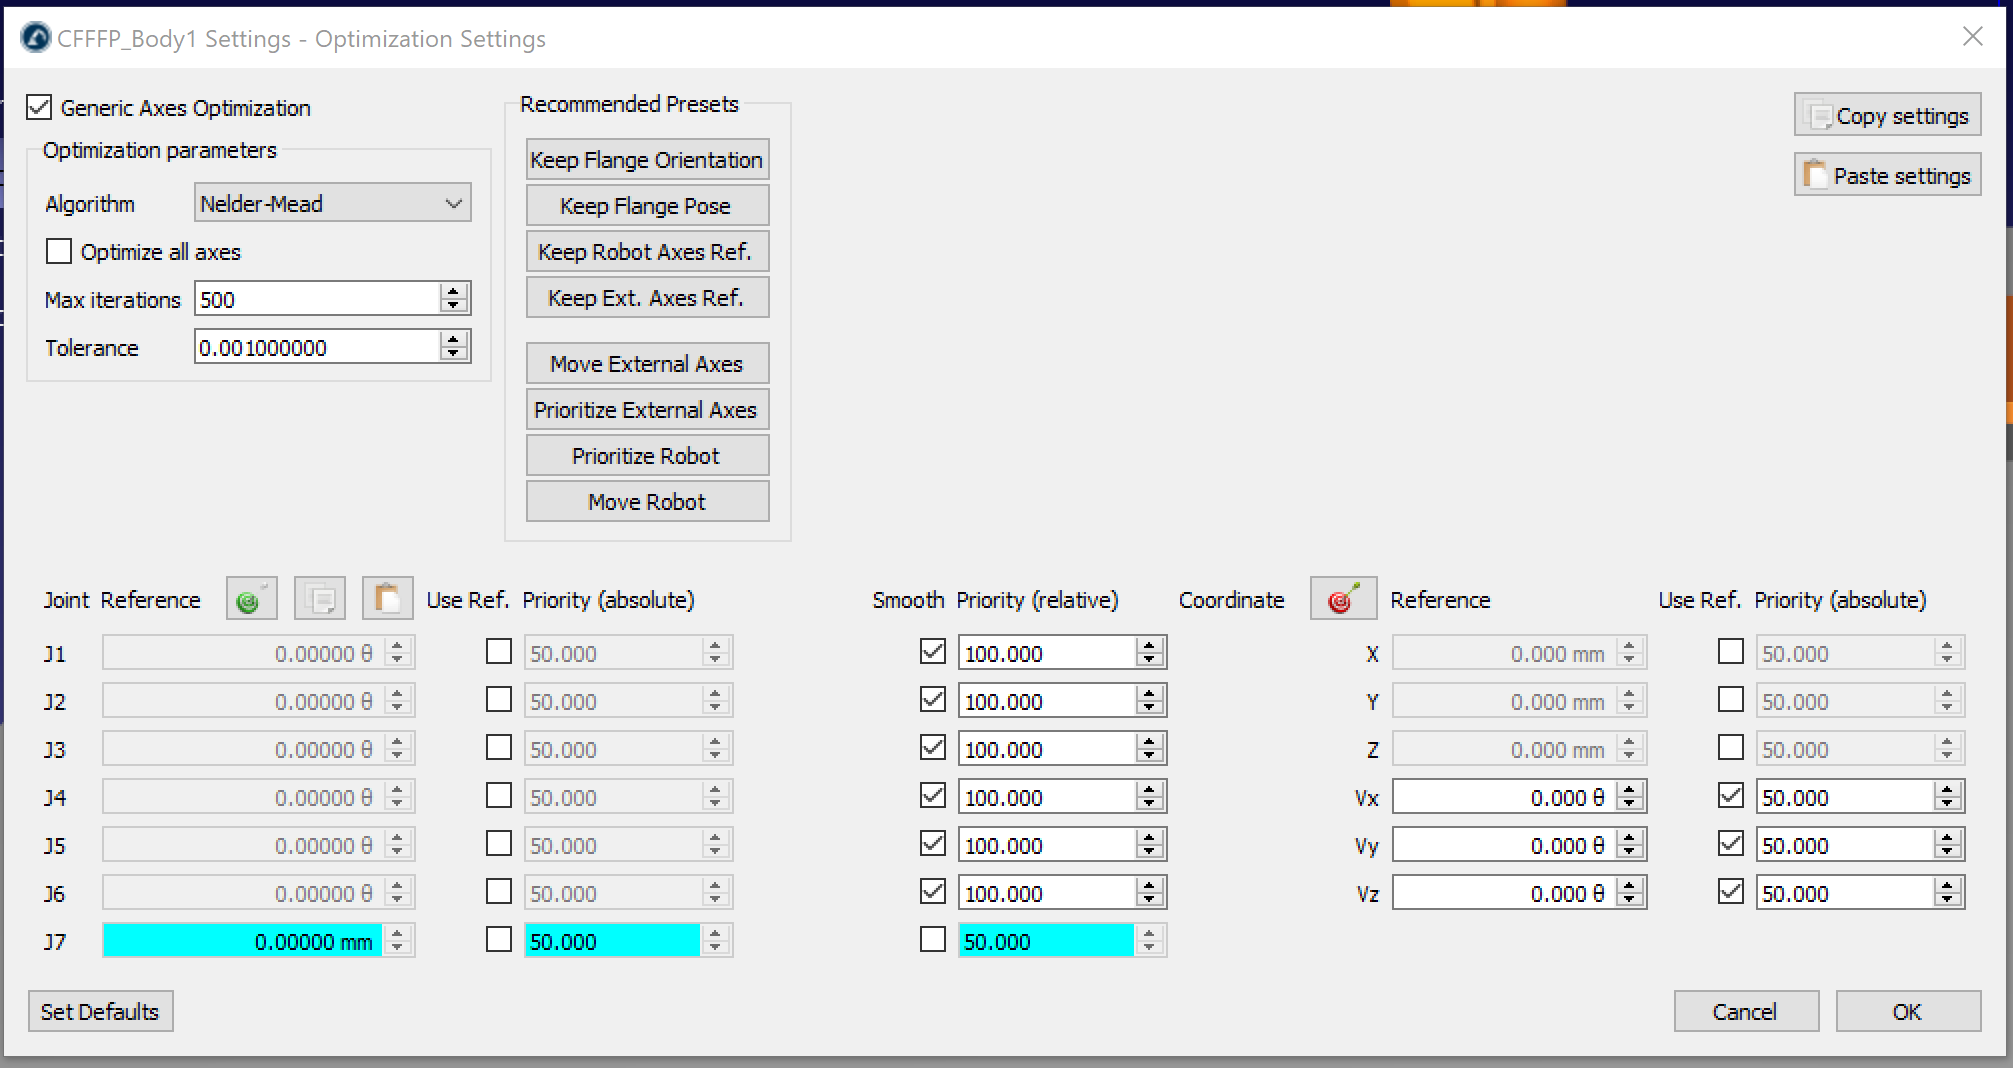
Моделирование печати под углом 45°
После импорта G-кода из Cura программа RoboDK проводит моделирование процесса экструзии под углом наклона:
1.Робот ABB IRB 6640 следует траектории инструмента, заданной в Cura.
2.Экструдер CEAD имеет синхронизацию с движением робота.
3.Ориентация инструмента отражает наклон под углом 45°, заданный в программе Cura.


