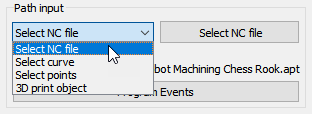
Ввод траектории
Функция ввода траектории позволяет выбрать различные способы предоставления траектории инструмента.
●Выбор файла ЧПУ: в виде одного файла ЧПУ (полученного из программного обеспечения CAM), как описано в данном разделе.
●Выбор кривой: в виде одной или нескольких кривых, как описано в разделе «Проект следования по кривой».
В программе RoboDK можно импортировать кривые в виде списка координат.
●Выбор точек: одна или несколько точек, как описано в разделе «Проект следования по точкам».
В RoboDK можно импортировать точки в виде списка координат.
●Объект для 3D-печати: в виде объекта для 3D-печати. Для преобразования геометрии в траекторию инструмента используется слайсер