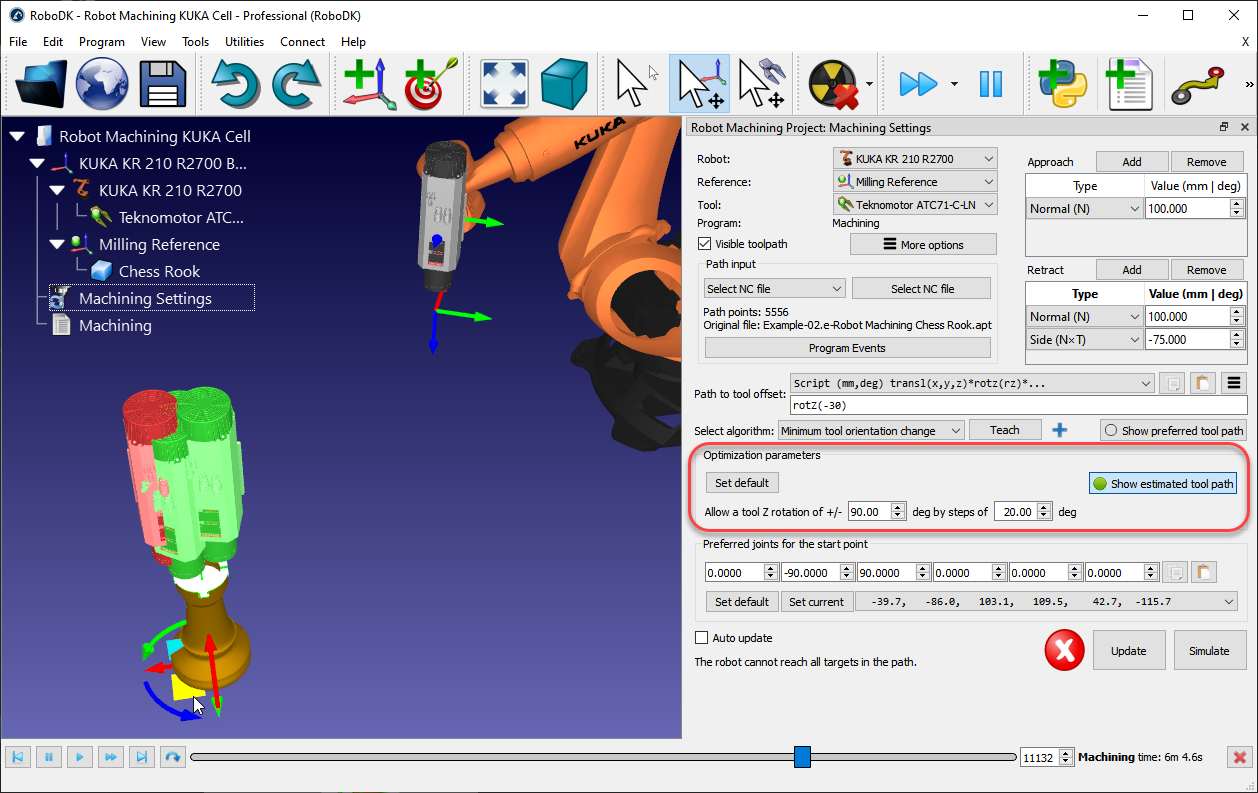
При заданной предпочтительной ориентации инструмента робот может иметь определенную свободу вращения вокруг оси Z инструмента. Это позволяет роботу вычислять программу, избегая сингулярностей робота, ограничений сочленений и обеспечивая доступность всех точек. По умолчанию RoboDK допускает вращение инструмента на угол до +/-180 градусов вокруг оси TCP с шагом 20 градусов.
Рекомендуется ограничить это вращение в зависимости от конкретного применения. Например, можно ввести значение +/-90 градусов, чтобы ограничить допустимое вращение вдвое. Уменьшение этого параметра также сократит время обработки при формировании программы.
Совет: выберите опцию «Показать расчетную траекторию инструмента», чтобы увидеть доступные точки (обозначенные зелёным цветом) и недоступные точки (обозначенные красным цветом). Доступные точки могут быть повернуты относительно предпочтительной траектории инструмента, чтобы робот мог достичь целей.
Если некоторые точки траектории недоступны, рекомендуется повернуть систему отсчета или ослабить ограничения на вращение инструмента по оси Z. Систему отсчета можно переместить, удерживая клавишу Alt и перетаскивая систему координат, чтобы лучше разместить деталь в рабочей зоне робота.
Примечание: Расчетная траектория инструмента будет отображаться при изменении системы отсчета или TCP (если установлен флажок «Автообновление»). Это поможет вам определить оптимальное положение для роботизированной механообработки.
Совет: Меньшие значения шага позволяют более плавно изменять ориентацию инструмента при прохождении через точку сингулярности. С другой стороны, расчёт траектории инструмента может занять больше времени.
Примечание: Установите допустимое вращение вокруг оси Z равным 0 градусам, чтобы полностью ограничить положение инструмента в соответствии с предпочтительной ориентацией. Для простых задач, когда робот работает вдали от точек сингулярности или пределов осей, вы также можете установить это вращение равным 0 градусам. Это полезно при крупномасштабном 3D-фрезеровании, когда инструмент в основном должен сохранять одну и ту же ориентацию.