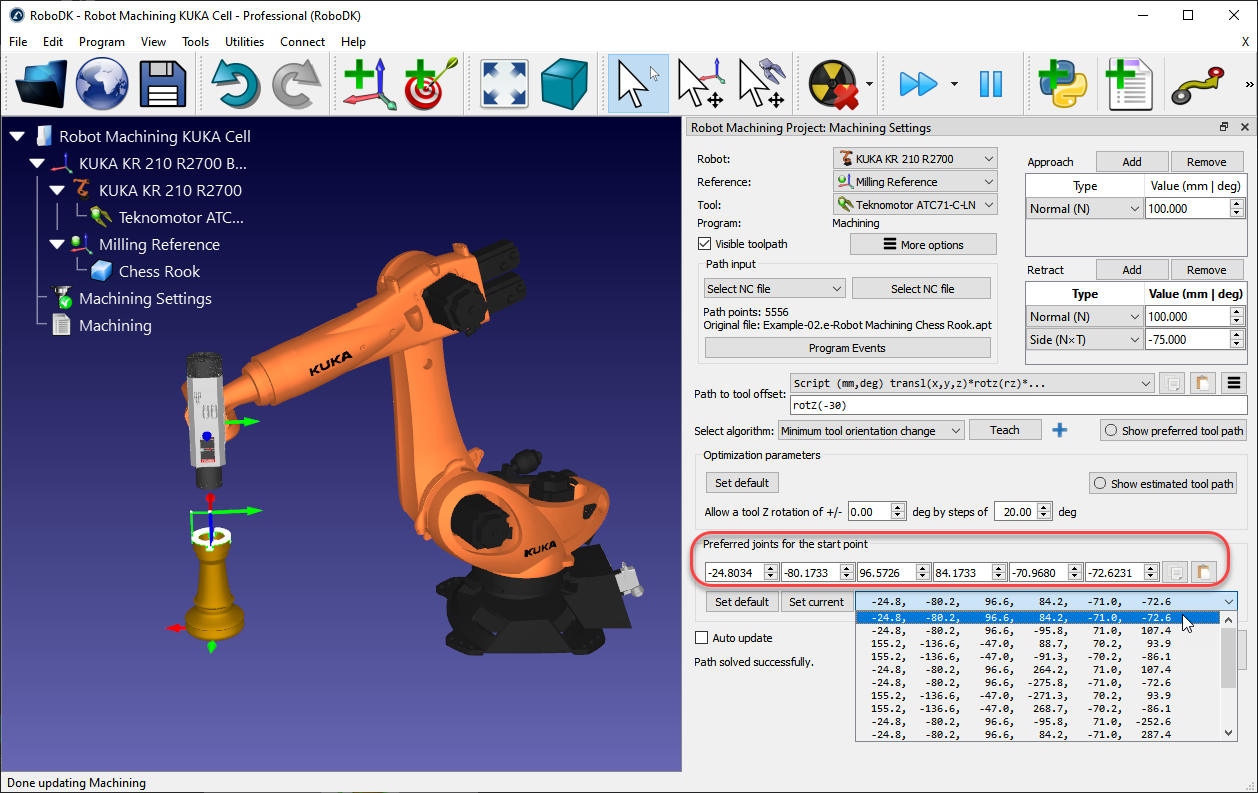
Предпочтительная конфигурация
RoboDK автоматически выбирает начальную конфигурацию, наиболее близкую к предпочтительным стартовым сочленениям (Preferred joints for the start point). Начиная с этой точки робот будет выполнять линейные движения, поэтому его конфигурация не изменится.
В раскрывающемся меню отобразятся все возможные варианты запуска программы. При необходимости выберите предпочтительную конфигурацию сочленений робота и нажмите «Обновить» для перерасчёта программы.
Совет: данная опция позволяет создавать программы с определённой конфигурацией, например, с флагами конфигурации «без переворота» (non-flip), «локоть вверху» (elbow up) и «спереди» (front). Это особенно полезно, если перед началом траектории необходимо предварительно закрутить многооборотное сочленение, например, сочленение № 6. Затем это сочленение будет раскручиваться во время траектории, не достигая своего предельного положения, что позволит выполнить всю траекторию за один проход.