Робот удерживает объект
Существует возможность программирования робота таким образом, чтобы он удерживал объект или траекторию инструмента с помощью своего инструмента во время выполнения производственной операции. Это полезно, например, при дозировании клея или полировке. Данный тип программирования робота также известен как «Внешний TCP».
Выберите параметр «Робот удерживает объект» в раскрывающемся списке «Выбор алгоритма», чтобы правильно разместить траекторию инструмента относительно опорной точки TCP. Остальные настройки аналогичны настройкам проекта обработки с постоянной ориентацией инструмента.
Важно: Настоятельно рекомендуется располагать точки траектории инструмента близко друг к другу в случае изменения ориентации инструмента.
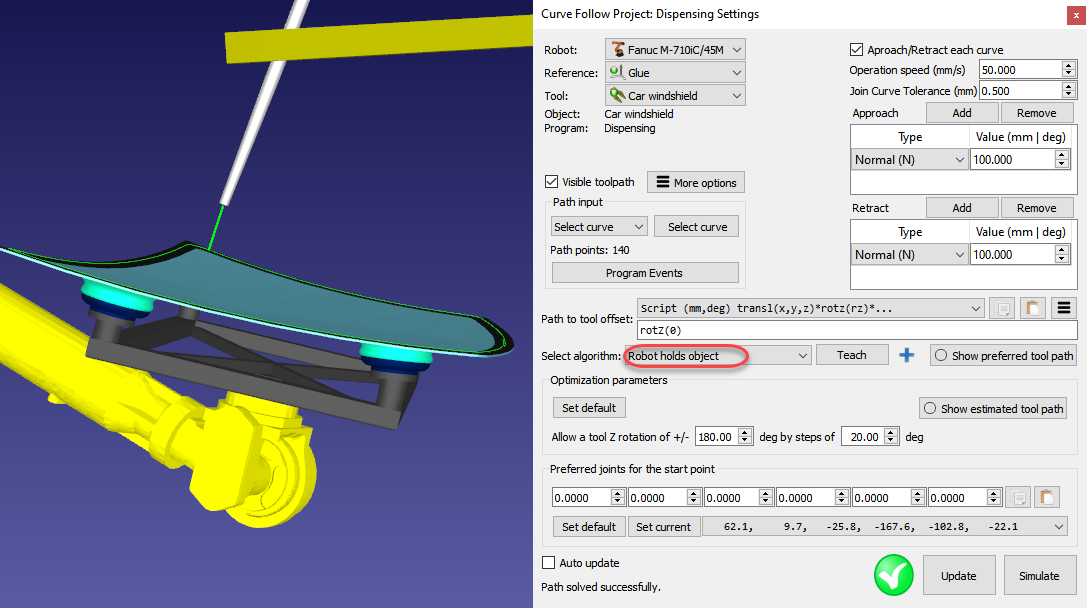
Видео: В данном примере показано дозирование клея с использованием робота Fanuc: https://www.youtube.com/watch?v=YrepmoQtNnA.
Дополнительная информация доступна в разделе «Дополнение RoboDK для Autodesk Fusion».


