Круговое перемещение
Выберите «Программа» → «
Если перед добавлением инструкции не выбраны две цели, инструкция движения не создаст новых целей. Необходимо отдельно добавить ещё две цели и связать их с инструкцией кругового движения, как показано на следующем изображении.
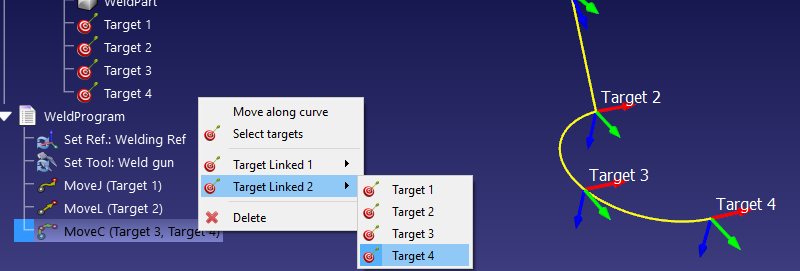
Круговая траектория представляет собой дугу, начинающуюся в точке нахождения робота, проходящую через первую круговую точку (Target Linked 1) и заканчивающуюся в конечной точке (Target Linked 2).
Важно: Невозможно выполнить полный круг с помощью одной-единственной инструкции кругового перемещения. Полный круг необходимо разделить на два отдельных круговых перемещения.


