Событие моделирования
Вы можете создавать специальные события, предназначенные для моделирования, с помощью инструкции события моделирования. События моделирования не оказывают влияния на реальный робот или сгенерированную программу робота.
Выберите «Программа»➔«Инструкция события моделирования», чтобы добавить пользовательское событие моделирования. Этот тип инструкции вызывает определённое событие исключительно в целях моделирования, например, прикрепление объекта к захвату, его опускание на стол или создание объектов для имитации подающего устройства.
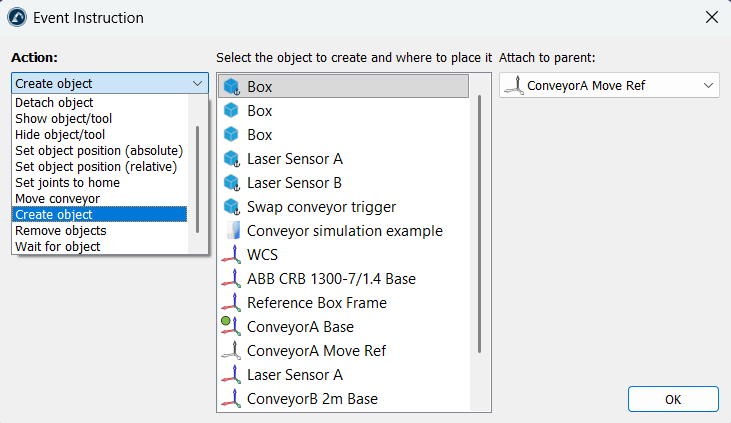
Вы можете использовать пользовательский интерфейс для запуска действий в качестве событий моделирования:
1.Закрепить объект на инструменте.
2.Отсоединить объект от инструмента и опустить его в систему координат.
3.Отобразить один или несколько объектов или инструментов.
4.Скрыть один или несколько объектов или инструментов.
5.Установить абсолютное положение одного или нескольких объектов или систем отсчета.
6.Установить относительное положение одного или нескольких объектов или систем отсчета.
7.Установить сочленения робота в исходное положение.
8.Переместить конвейер.
9.Создать объект.
10.Удалить объекты.
11.Ожидать объект.
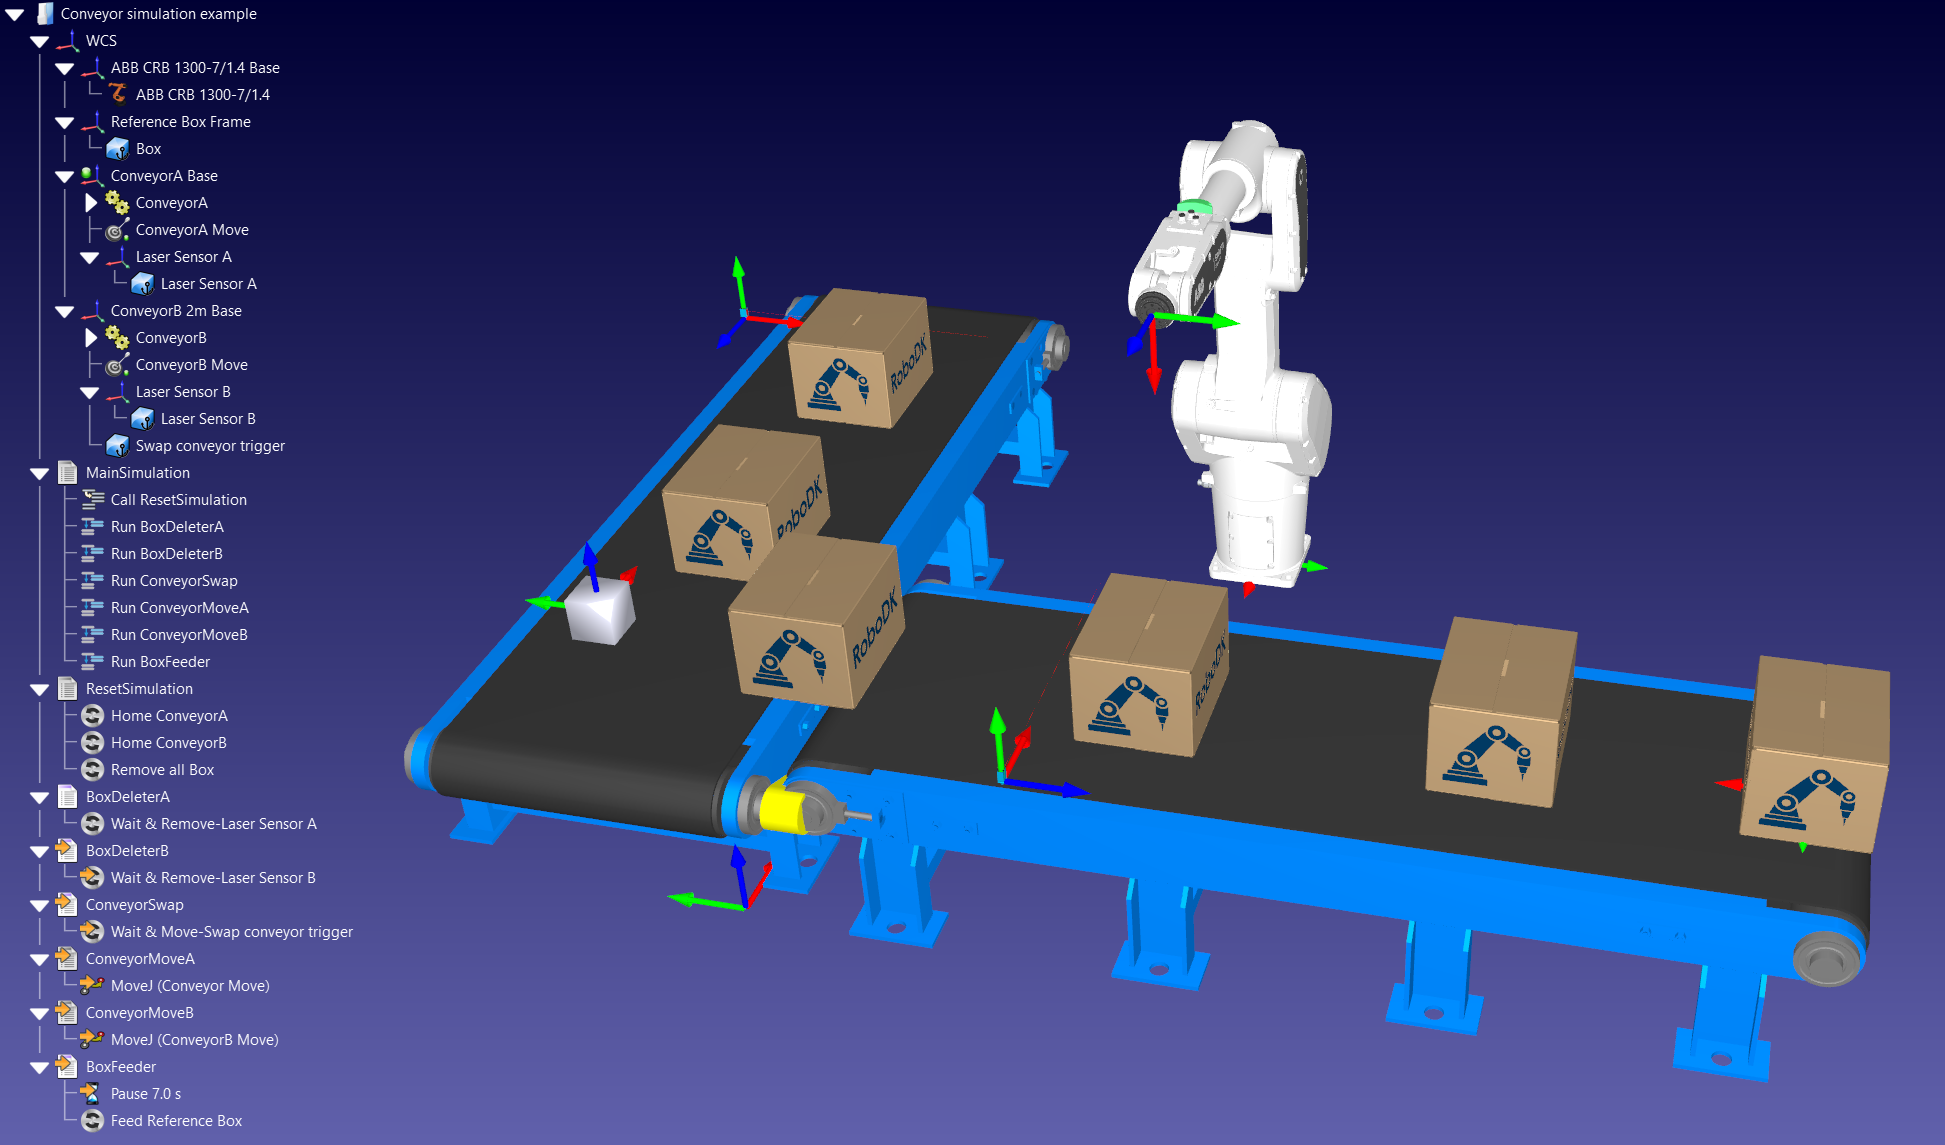
Комбинируя подходящие события моделирования, вы можете создавать моделирования с пользовательским интерфейсом для перемещения материалов или перемещать объекты по конвейерам в моделировании по своему усмотрению.
Прикрепление объекта
Событие моделирования «Прикрепить объект» позволяет прикрепить один объект к инструменту для моделирования действия захвата.
При запуске действия по прикреплению объекта к инструменту будет прикреплён объект, находящийся ближе всего к выбранному инструменту. Используется допуск по умолчанию в 200 мм, чтобы игнорировать любые объекты, расположенные дальше этого расстояния.
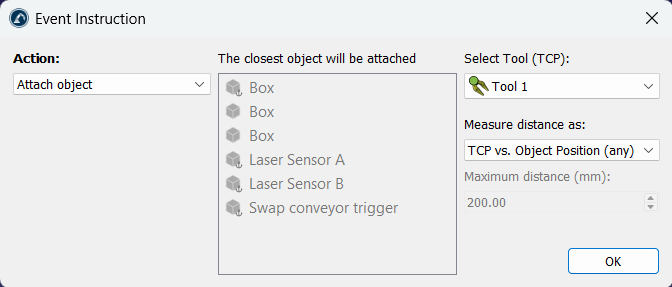
Если вы не укажете допуск по расстоянию, будет использовано глобальное значение по умолчанию (вы можете изменить глобальное значение по умолчанию в меню «Инструменты» ➔ «Настройки» ➔ «Максимальное расстояние присоединения объекта к инструменту робота»). Кроме того, по умолчанию проверяется расстояние от положения TCP до системы отсчёта объекта. В качестве альтернативы можно использовать расстояние между TCP и геометрией объекта, выбрав параметр «Проверить кратчайшее расстояние между TCP и формой объекта».
Отсоединение объекта
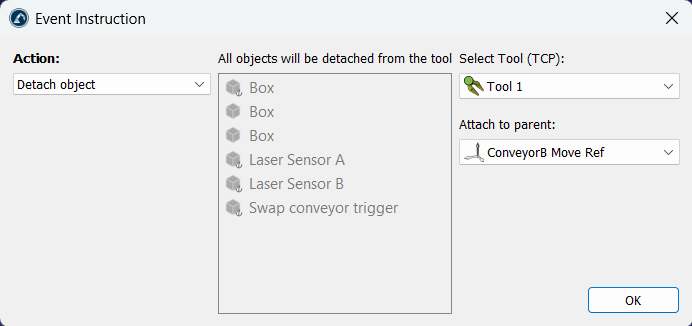
Событие моделирования «Отсоединение объекта» позволяет отсоединить объект от инструмента и присоединить его к другому объекту или системе координат.
Вам необходимо выбрать инструмент, от которого следует отсоединить объекты, а также систему координат или объект, к которому они должны быть присоединены впоследствии.
Событие моделирования «Отсоединение объекта» позволяет моделировать операцию размещения/опускания в приложении типа «захват и размещение» (выполняя действие, противоположное событию «Присоединение»).
Например, если робот перемещается в определённое место для захвата объекта, можно настроить событие «Присоединение объекта», чтобы переместить этот объект вместе с роботом. Затем, после того как робот переместился и готов отпустить захваченные объекты, можно запустить событие «Отсоединение объекта», чтобы освободить все объекты, захваченные инструментом робота.
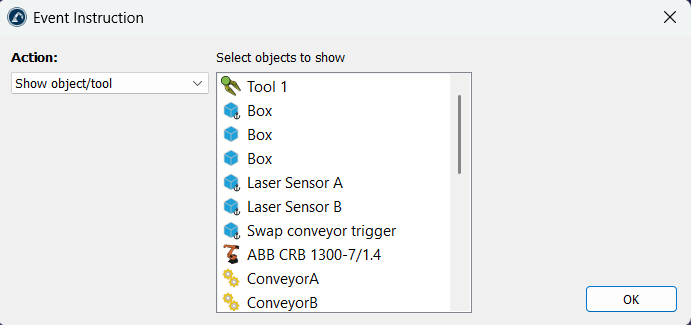
Показать объекты или инструменты
Событие «Показать объекты или инструменты» позволяет сделать один или несколько объектов, инструментов или роботов видимыми в среде моделирования.
Вы можете выбрать один или несколько элементов, удерживая нажатой клавишу Ctrl.
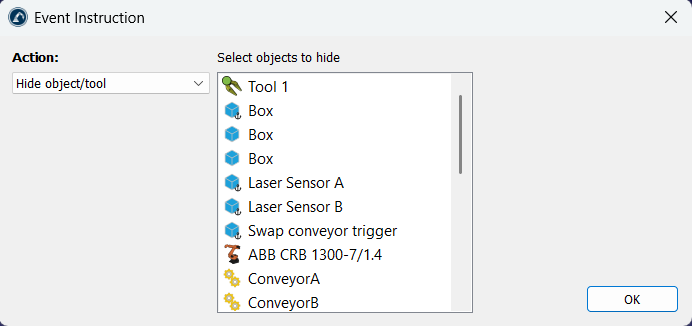
Скрытие объектов или инструментов
Событие «Скрыть объекты или инструменты» позволяет сделать один или несколько объектов или инструментов невидимыми в среде моделирования.
Вы можете выбрать один или несколько элементов, удерживая клавишу Ctrl.
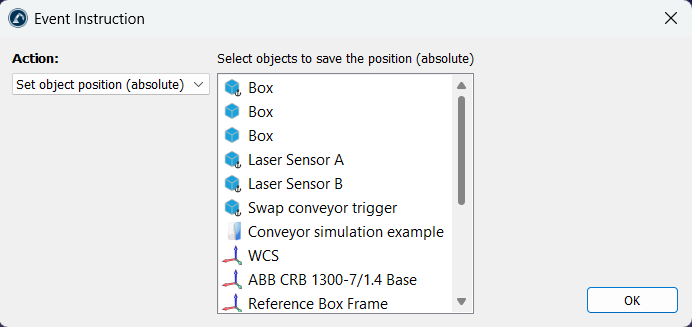
Установить абсолютное положение
Действие «Установить положение объекта (абсолютное)» позволяет обновить положение каждого выбранного вами объекта при срабатывании данного действия. Родительская система отсчёта, к которой привязан каждый элемент, не изменяется. Обновляется только положение каждого объекта.
Вы можете выбрать один или несколько элементов, удерживая клавишу Ctrl. Текущее положение элемента фиксируется при нажатии кнопки «ОК».
Установить относительное положение
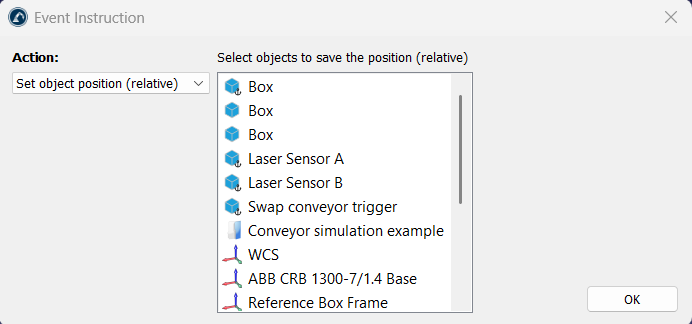
Действие «Установить положение объекта (относительное)» позволяет обновить положение и родительский объект каждого выбранного объекта при запуске данного действия. Родительская система отсчёта, к которой привязан каждый элемент, также изменяется, и положение каждого объекта обновляется.
Вы можете выбрать один или несколько элементов, удерживая клавишу Ctrl. Текущее положение элемента и родительского элемента, к которому он привязан, фиксируются при нажатии кнопки «ОК».
Отличие данной инструкции от инструкции «Установить абсолютное положение» заключается в том, что данная инструкция также обновляет родительский объект, к которому привязан каждый объект.
Установить робота в исходное положение
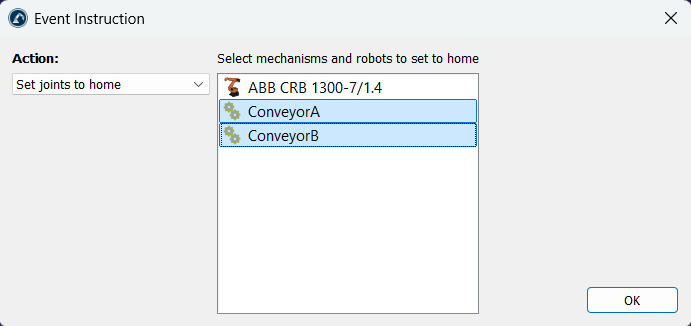
Событие «Установить сочленения в исходное положение» запускает немедленное перемещение выбранного робота или механизмов в заданные «исходные» положения сочленений (движение не моделируется во времени).
Это полезно, когда необходимо сбросить результаты моделирования и разместить конвейеры в начальном положении.
Вы можете выбрать один или несколько элементов, удерживая нажатой клавишу Ctrl.
Событие «Перемещение конвейера»
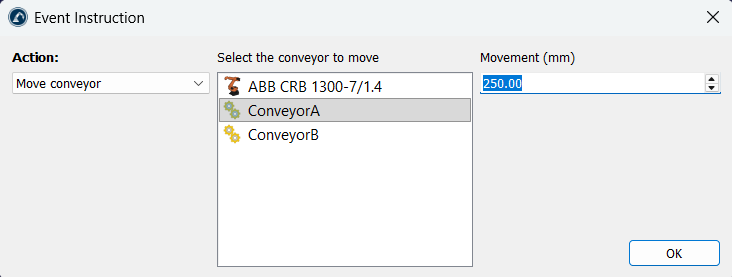
Событие «Перемещение конвейера» моделирует перемещение конвейера на определённое расстояние с имитацией динамики движения во времени.
Это полезно, когда требуется моделировать определённый шаг для обработки объекта на конвейере после того, как он переместится на заданное расстояние.
Создание объекта
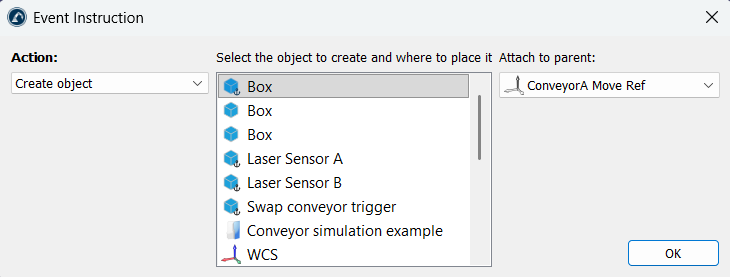
Инструкция «Создать объект» позволяет смоделировать питатель путем создания нового объекта в среде моделирования.
Вам необходимо выбрать объект-модель для создания, а также родительскую систему отсчёта, к которой должны быть присоединены элементы.
Данная операция полезна для создания новых объектов в конвейере.
Удаление объектов
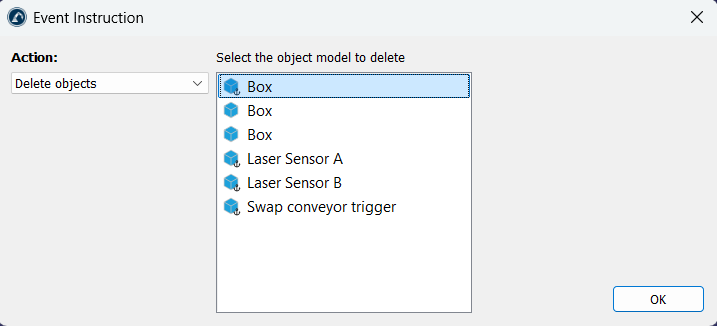
Инструкция «Удалить объекты» удаляет объекты из среды моделирования.
Вам необходимо выбрать объект модели, который вы хотите удалить. При выполнении этого действия удаляются все объекты, имя и геометрия которых совпадают с именем и геометрией выбранного объекта. Выбранный объект модели и все заблокированные объекты не удаляются.
Данная инструкция помогает очистить среду моделирования после завершения моделирования, если в ней осталось много объектов, созданных с помощью инструкции «Создать объект».
Ожидание объекта
Инструкция «Ожидание объекта» ожидает, пока один объект не соприкоснется с другим, чтобы запустить определённое действие.
Это событие полезно, когда необходимо запустить действие на основе соприкосновения объектов. Обычно эту инструкцию размещают отдельно в программе, выполняющейся в цикле, которая выполняет определённое действие, когда объект соприкасается с датчиком.
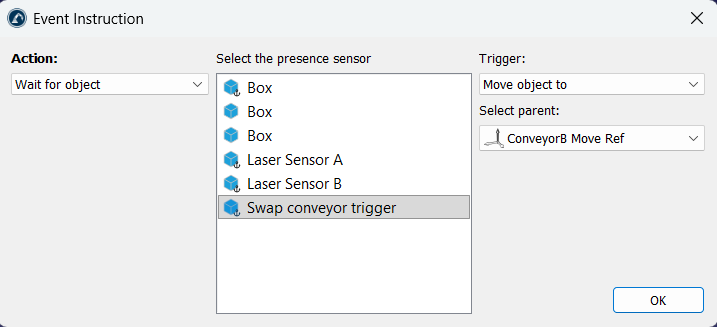
Действия, которые можно выполнить при контакте объекта с датчиком, включают следующее:
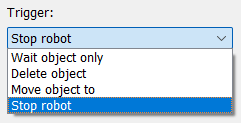
1.Остановить робота: необходимо выбрать робота или механизм, который должен остановиться.
2.Удалить объект: объект должен быть удалён со станции.
3.Только ожидание объекта (например, можно заставить робота захватить объект).
4.Переместить объект в другую систему координат. Например, чтобы прикрепить объект с одного конвейера к другому.