Установка системы отсчета
Выберите «Program» → «
Система отсчета — это переменная, также известная как «Work Object» (для роботов ABB), «UFRAME» (для роботов Fanuc), «FRAME» (для роботов Motoman) или «$BASE» (для роботов KUKA).
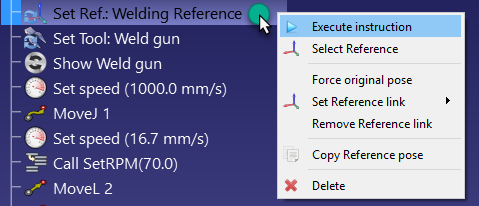
Примечание: Некоторые контроллеры поддерживают настройку систем отсчета с использованием пронумерованных систем отсчета (например, контроллеры Fanuc и Motoman). В этом случае название системы отсчета может заканчиваться цифрой (например, «Frame 4» для установки системы отсчета с индексом 4).


