Постпроцессоры и драйверы
Постпроцессоры и драйверы роботов используют разные методы управления роботами. В то время как Постпроцессор позволяет генерировать программы в автономном режиме, драйвер обеспечивает взаимодействие с роботом в режиме реального времени.
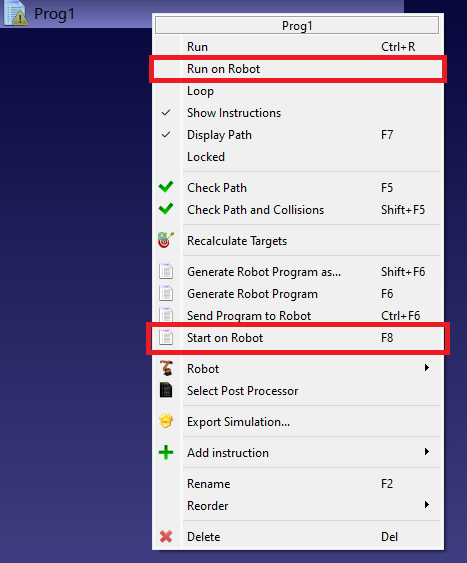
Постпроцессор используется для автономного программирования и отвечает за преобразование программы робота RoboDK в родной язык программирования соответствующего контроллера робота. Например, постпроцессор ABB генерирует файлы .mod для контроллеров IRC5. Постпроцессор также обеспечивает загрузку программы в контроллер робота, чаще всего по протоколу FTP. Постпроцессор выполняет следующие функции программы:
1.Генерация программы робота
2.Генерация программы робота в формате…
3.Отправка программы на робота
4.Запуск на роботе (в сочетании с драйвером)
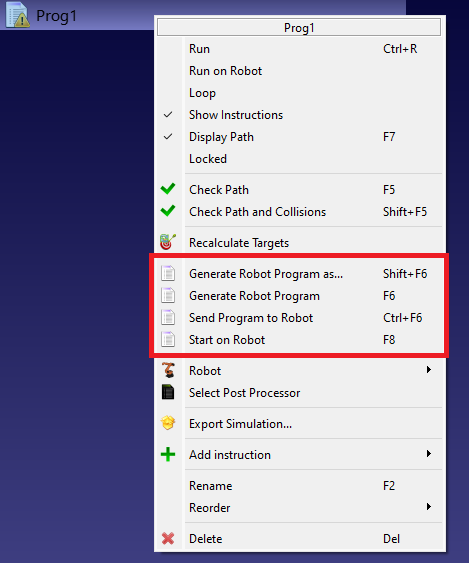
Драйвер робота обеспечивает удалённое управление вашим роботом с компьютера с помощью RoboDK. Это позволяет в режиме реального времени выполнять программные инструкции из RoboDK на контроллере робота. Сюда входит возможность вызова удалённых программ на контроллере. Например, драйвер ABB отправляет команды движения посредством сокет-связи. Драйвер обеспечивает следующие функции:
1.Включите опцию «Запустить на роботе», затем дважды щелкните, чтобы запустить программу на роботе с помощью драйвера.
2.Запуск на роботе (в сочетании с Постпроцессором)