Прикрепление объекта
Событие моделирования «Прикрепить объект» позволяет прикрепить один объект к инструменту для моделирования действия захвата.
При запуске действия по прикреплению объекта к инструменту будет прикреплён объект, находящийся ближе всего к выбранному инструменту. Используется допуск по умолчанию в 200 мм, чтобы игнорировать любые объекты, расположенные дальше этого расстояния.
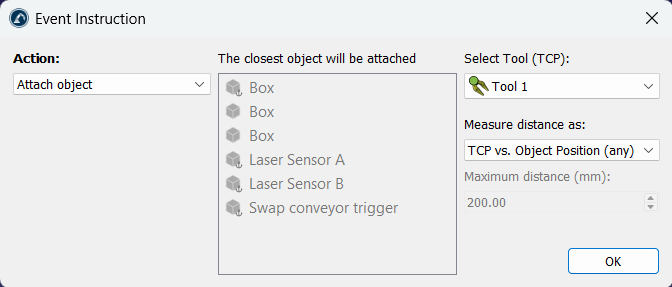
Если вы не укажете допуск по расстоянию, будет использовано глобальное значение по умолчанию (вы можете изменить глобальное значение по умолчанию в меню «Инструменты» ➔ «Настройки» ➔ «Максимальное расстояние присоединения объекта к инструменту робота»). Кроме того, по умолчанию проверяется расстояние от положения TCP до системы отсчёта объекта. В качестве альтернативы можно использовать расстояние между TCP и геометрией объекта, выбрав параметр «Проверить кратчайшее расстояние между TCP и формой объекта».


