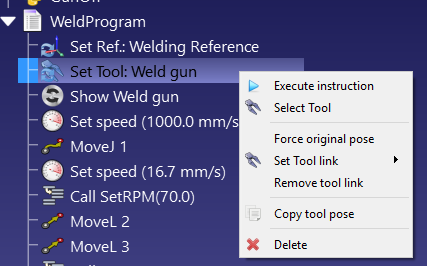
Выберите «Program» → « » (Программа → Инструкции → Установка системы координат инструмента) → «Set Tool Frame» (Установить систему координат инструмента), чтобы использовать конкретную систему координат инструмента (TCP). Это обновит указанную систему координат инструмента в программе для последующих инструкций движения и изменит активную систему координат инструмента робота в RoboDK для целей моделирования. Это означает, что инструкции движения к конкретным целям (декартовым целям) будут выполняться относительно последней установленной системы координат инструмента.
Система отсчета представляет собой переменную, также известную как ToolData (для роботов ABB), UTOOL (для роботов Fanuc), TOOL (для роботов Motoman) или $TOOL (для роботов KUKA).
Примечание: Некоторые контроллеры поддерживают настройку систем инструмента с использованием нумерации инструментов (например, контроллеры Fanuc и Motoman). В этом случае название системы инструмента может заканчиваться цифрой (например, Tool 4 для установки индекса инструмента 4).