Редактирование параметров теста ballbar
В меню параметров теста ballbar отображается следующий экран. Доступ к нему можно получить, дважды щелкнув по пункту «Проверка точности ballbar» в станции (см. предыдущий шаг).
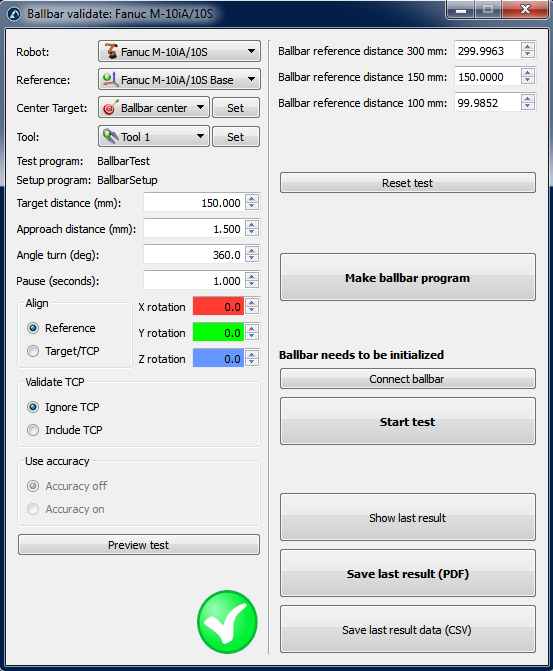
Возможно, что тест с использованием системы Ballbar по умолчанию невыполним. Возможность проведения теста зависит от всех этих параметров, а также от положений сочленений робота в центральном инструментальном патроне и положения TCP.
Если тест изначально невозможен, вы можете выбрать «Предварительный просмотр теста» и, вероятно, увидите неполную последовательность действий. В этом случае можно уменьшить значение «Угол поворота (град.)», чтобы программа стала выполнимой. Если это не помогло, можно уменьшить радиус круга («Целевое расстояние»). С помощью Renishaw QC20-W ballbar можно проверять расстояния 100 мм, 150 мм и 300 мм с погрешностью ±1 мм. При использовании Renishaw RCS L-90 диапазон ballbar составляет от 240 мм до 330 мм. Значения «Расстояние подхода (мм)» и паузы («Пауза (секунды)») можно оставить по умолчанию. Эти параметры позволяют определить начало и конец испытания.
Плоскость испытания имеет ориентацию относительно системы отсчета базы робота («Reference» в разделе «Align»), что означает, что для построения окружности используется плоскость XY системы отсчета робота. Можно выбрать проведение испытания относительно системы отсчета инструмента. В этом случае используется плоскость XY инструмента (если был задан центр). В обоих случаях можно добавить дополнительные вращения относительно осей X, Y и/или Z системы отсчета.
Если вы измените определённые параметры (например, добавите инструмент в процесс проверки), появится сообщение «Важно: координаты центра инструмента (TCP) должны быть точными». Это означает, что движения рассчитываются относительно центра инструмента. В противном случае возможны погрешности координат центра инструмента (TCP), и тест всё равно будет выполнен.
Если выбрать опцию «Включить TCP», ориентация инструмента изменяется при движении по окружности. Эта опция позволяет оценивать погрешность робота и инструмента как единой системы. В противном случае проверяется только погрешность робота («Игнорировать TCP»).


